محطة الشحن اللاسلكي للروبوتات المتنقلة ليست مجرد لوحة شحن — إنها تصميم ميكانيكي وكهربائي وسير عمل كامل يحدد ما إذا كان الروبوت يستطيع الشحن بموثوقية كل يوم. لـ AGV وAMR وروبوتات الخدمة، يعني التصميم الجيد أن الشحن يحدث تلقائياً خلال التوقفات الطبيعية.
من تصميم المحطة إلى المعدات الفعلية
اختر وحدة شحن أو نظامًا بمدخل تيار متردد
ابدأ بحدود البطارية ومساحة التثبيت. تُدمج وحدة OEM مع مصدر طاقتك وتصميم محطتك، بينما يشمل نظام AC تحويل الطاقة من جانب المحطة. كلاهما يحتاج مستقبلًا متوافقًا وهيكل تثبيت.
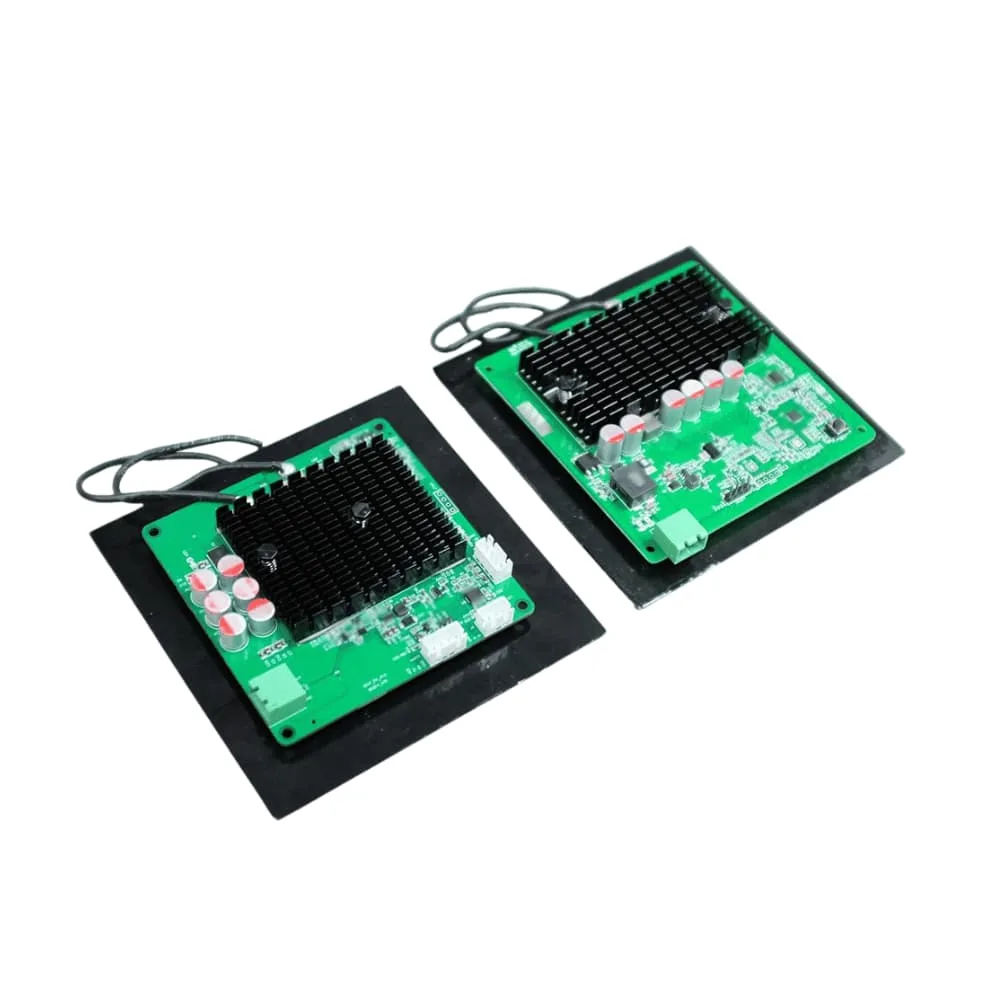
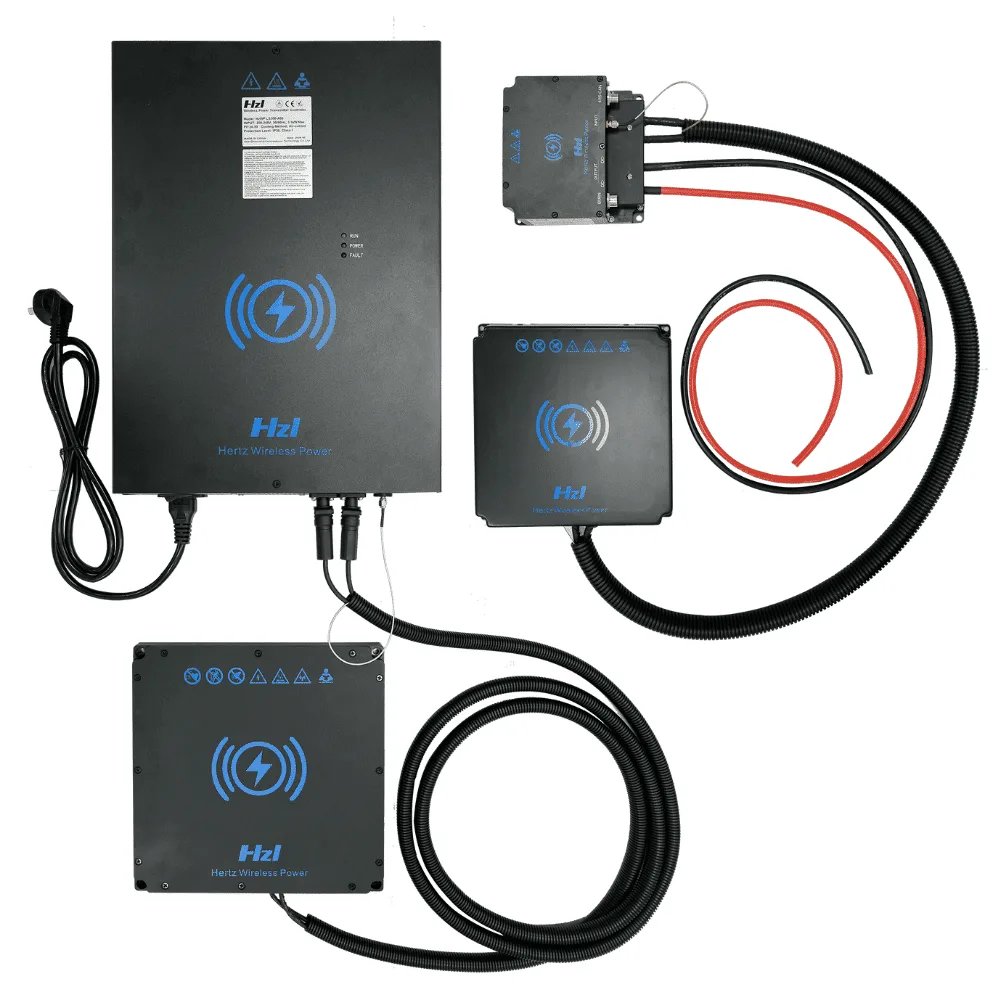
ملخص الاختيار: اختر تخطيطًا يمكن للروبوت تكراره، وطابق الخرج مع حدود البطارية وBMS، واختبر الفجوة والانحراف والحرارة معًا. ابدأ بمدة الشحن الفعلية والطاقة المتاحة؛ حجم الروبوت وحده لا يحدد القدرة.
مكونات محطة الشحن اللاسلكي
- لوحة المرسل (Tx) — في الأرضية أو على الحائط، موصولة بمصدر طاقة.
- وحدة المستقبل (Rx) — أسفل الروبوت أو جانبه، موصولة بالشاحن وBMS.
- منطق الشحن — يبدأ وينهي الشحن وفق حالة البطارية وسير العمل.
اعتبارات التصميم الميكانيكي
يشمل الجانب الميكانيكي:
- موضع اللوحة — في الأرضية (مثبتة بمستوى السطح) أو على الحائط (جانبية).
- فجوة الشحن — المسافة بين الملفين عند الركن.
- الحماية — لوحة محكمة ضد الغبار والماء (IP65).
- التوجيه — أدلة بصرية أو مغناطيسية لمساعدة الروبوت على الركن.
منتجات قياسية للتقييم
قارن معدات محطة شحن الروبوت
هذه نقاط بداية وليست توافقًا تلقائيًا مع فئة روبوت. افحص الجهد والتيار الأقصى ومصدر DC أو AC والمساحة ومدة الشحن.
وحدة OEM
TE03 · 200 واط
لتقييم تصميم DC صغير عندما تتوافق مدة الشحن والقدرة المطلوبة.
- مدخل 48 فولت DC / 6 أمبير
- مسافة الملفين 15–35 مم
- يجب أن يطابق الخرج البطارية وBMS
وحدة OEM
TF02 · 800 واط
لتقييم محطة DC أعلى قدرة مع مساحة للملفات وإلكترونيات الطاقة والتصميم الحراري.
- مدخل 48 فولت DC / 20 أمبير
- مسافة الملفين 25–35 مم
- خرج معلن 54.2 فولت / 15 أمبير؛ خيارات مخصصة حسب الطلب
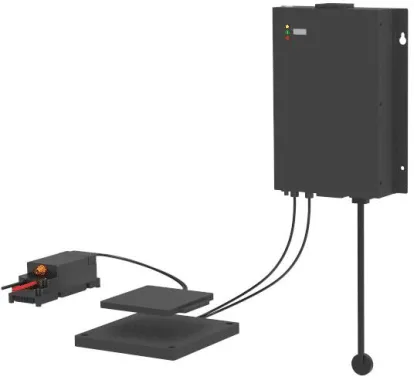
نظام بمدخل AC
LC180-A30 · 1.5 كيلوواط
لمشاريع تحتاج مدخل AC وخرجًا قابلًا للضبط ضمن النطاق المعلن.
- مدخل 100–240 فولت AC
- خرج 18–60 فولت · حتى 30 أمبير
- مسافة 10–30 مم؛ المثلى 20 مم
نظام بمدخل AC
LS300-A60 · 3 كيلوواط
لتقييم احتياجات طاقة أعلى مع توافق جهد البطارية والتيار ومصدر الكهرباء.
- مدخل أحادي الطور 200–240 فولت AC
- خرج 42–58 فولت · حتى 60 أمبير
- مسافة 20–45 مم؛ المثلى 40 مم
راجع المحتويات والخرج قبل الطلب. يجب اختبار التثبيت والمسافة ودقة الوقوف وحماية الهيكل وتنسيق BMS في الروبوت.
اعتبارات التصميم الكهربائي
- جهد البطارية والكيمياء — يحددان نطاق جهد الإخراج.
- القدرة — تطابق طاقة الشحن مع وقت التوقف المتاح.
- الكفاءة — 90-93% للأنظمة اللاسلكية.
- الاتصال — CAN / RS485 للتكامل مع BMS والأسطول.
سير عمل الشحن
- الاقتراب — يوجه متحكم الأسطول الروبوت إلى المحطة.
- التأكيد — يتأكد من الموضع وحالة البطارية.
- الشحن — ينقل النظام الطاقة عبر الفجوة.
- الإطلاق — يتوقف الشحن وفق منطق BMS.
الاختبار والتحقق
قبل النشر، اختبر:
- سلوك الركن الفعلي ودقة الموضع.
- منحنيات الشحن عبر فجوات وظروف مختلفة.
- معالجة الأخطاء والسلامة (FOD، OCP، OTP).
- الموثوقية على مدى دورات متكررة.
الخلاصة
تصميم محطة شحن لاسلكية ناجح يوازن بين الميكانيكا والكهرباء وسير العمل. تقدم ONEPOINTECH أنظمة من 800W إلى 6kW مع تفاوت موضع واسع وتكامل CAN / RS485. تواصل معنا لتصميم محطة الشحن لروبوتك.