ISO 21423:2026 ist eine Norm für Kommunikation und Interoperabilität zwischen industriellen mobilen Robotern, Flottenmanagern und weiteren Betriebsmitteln in gemeinsam genutzten industriellen Umgebungen. Bei einem Ladeprojekt für autonome mobile Roboter (AMRs) stellt sich die praktische Frage, wie die Flottenkoordination mit der Batterie- und Ladesteuerung des Roboters zusammenwirkt.
Ein gemeinsamer Ansatz zur Flottenkommunikation allein macht kabellose Ladegeräte nicht austauschbar. Eine funktionsfähige Ladeinstallation benötigt weiterhin passende Leistungshardware, einen abgestimmten Steuerablauf und die Validierung mit der tatsächlichen Batterie. Aus Sicht von ONEPOINTECH sollten diese Schnittstellen vor der Auswahl des Ladesystems gemeinsam definiert werden.
Was hat sich mit ISO 21423:2026 geändert?
Die Association for Advancing Automation (A3) kündigte die Norm am 2. November 2026 an. Ihre Mitteilung beschreibt Kommunikationsanforderungen, die industriellen mobilen Robotern, Flottenmanagern und anderen Betriebsmitteln den herstellerübergreifenden Informationsaustausch und das Anfordern von Aktionen ermöglichen sollen.
Der ISO-Veröffentlichungseintrag nennt den 14. Oktober 2026 als Veröffentlichungsdatum. Die öffentliche Zusammenfassung schließt Sicherheits- und Navigationsanforderungen ausdrücklich aus. Ausgenommen sind auch Unterhaltungs-, Verbraucher-, Militär- und Medizinanwendungen sowie Anwendungen auf öffentlichen Straßen. Der industrielle Geltungsbereich lässt sich daher nicht auf jeden mobilen Roboter übertragen.
Diese Analyse basiert auf der öffentlichen ISO-Zusammenfassung und der A3-Mitteilung; die vollständige Norm wurde nicht geprüft. Die folgenden Ladebeispiele sind von ONEPOINTECH vorgeschlagene Integrationsprüfungen.
Wo Flottenkoordination und Ladesteuerung zusammenkommen
Ein Flottenmanager kann entscheiden, welcher Roboter laden soll und wann eine Station verfügbar ist. Fahrzeugsteuerung, Batteriemanagementsystem (BMS) und Ladegerät benötigen anschließend abgestimmte Bedingungen für Start, Regelung und Ende der Energieübertragung. Diese Aufgaben greifen ineinander, beantworten jedoch unterschiedliche Fragen.
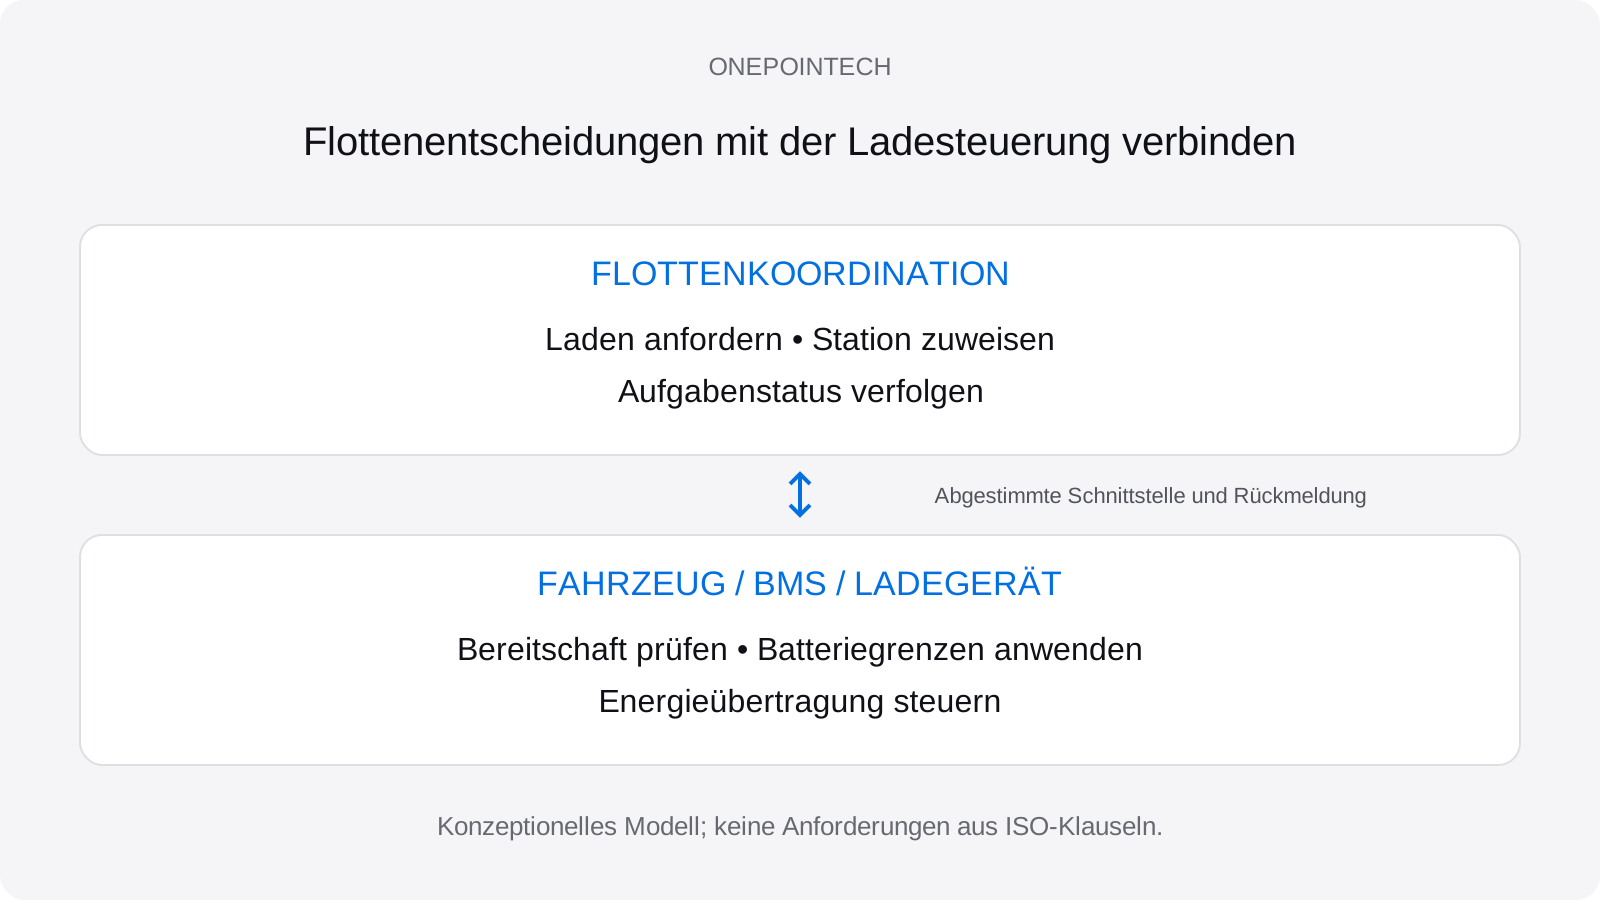
Beispielsweise könnte ein Flottenmanager einen Ladeauftrag zuweisen, obwohl die Batterietemperatur außerhalb des zulässigen Ladebereichs liegt. Die lokale Steuerung muss die Batteriegrenzen einhalten. Die Integration benötigt dafür eine definierte Reaktion: Laden als nicht verfügbar melden, die Stationsreservierung halten oder freigeben und die nächste Aktion des Roboters festlegen.
Ein CAN- oder RS485-Anschluss allein stellt nicht sicher, dass beide Seiten dieselben Nachrichten gleich interpretieren. Die Teams müssen Protokoll, Nachrichtendefinitionen, Einheiten, Aktualisierungsintervalle und Verhalten bei Zeitüberschreitungen vereinbaren. Unser Kommunikationsleitfaden für industrielle Ladegeräte erläutert die Schnittstellen auf der Ladeseite.
Fünf Prüfungen der Ladeintegration vor der Inbetriebnahme
Vereinbaren Sie Zuständigkeiten und erwartete Ergebnisse, wenn Roboterlieferant, Flottensoftwareteam und Ladesystemlieferant die Schnittstellenspezifikation erstellen. Die folgende Projektcheckliste strukturiert diese Abstimmung.
| Entscheidung | Was das Team definieren sollte | Was zu prüfen ist |
|---|---|---|
| Anforderung und Reservierung | Wer das Laden anfordert, eine Station zuweist und sie wieder freigibt. | Zwei Roboter fordern dieselbe Station an. Prüfen, wie konkurrierende Reservierungen, Stornierungen und Verzögerungen aufgelöst werden. |
| Ladebereitschaft | Wie Positionierung, Ladebereitschaft des Ladegeräts und Ladefreigabe der Batterie bestätigt werden. | Ausrichtung oder Batteriefreigabe sind ungültig. Prüfen, ob das Laden gesperrt und die Nichtverfügbarkeit gemeldet wird. |
| Leistungsregelung | Wer Spannungs- und Stromgrenzen vorgibt und wie geänderte Grenzen das Ladegerät erreichen. | Das BMS senkt den zulässigen Strom. Prüfen, ob das Ladegerät den neuen Grenzwert innerhalb der vereinbarten Reaktionszeit einhält. |
| Fehler und Unterbrechung | Wie Fehler, veraltete Daten und Kommunikationsverlust den Lade- und Aufgabenstatus beeinflussen. | Eine Kommunikationsverbindung unterbrechen. Die festgelegte Reaktion auf fehlende Daten und den Wiederanlauf prüfen. |
| Abschluss und Abfahrt | Was die Sitzung beendet, den Stopp der Energieübertragung bestätigt und die Abfahrt freigibt. | Ladeziel erreichen oder Auftrag abbrechen. Prüfen, ob die Energieübertragung vor der Abfahrtsfreigabe endet. |
Dokumentieren Sie die Sicherheitszuständigkeiten in der Schnittstellenspezifikation und stimmen Sie sie mit der Sicherheitsbewertung der Installation ab. Kommunikationsinteroperabilität ersetzt weder Schutzkonzeption und Batterievalidierung noch die geltenden Produkt- und Maschinenanforderungen.
Die kabellose Ladehardware spezifizieren
Flottenkoordination kann eine unpassende Batteriespannung, einen falschen Ladestrom oder eine ungeeignete Spuleninstallation nicht ausgleichen. Dokumentieren Sie vor der Hardwareauswahl Batteriechemie und Ladegrenzen, Routenenergieverbrauch, verfügbare Ladezeit, Empfängerbauraum, Spulenabstand und erwartete Positionierabweichungen.
Für fahrerlose Transportfahrzeuge (AGVs) und AMRs umfasst das ONEPOINTECH-Angebot das Ladesystem LC180-A30 und das Ladesystem LS300-A60. Prüfen Sie Spezifikationen und Datenblätter anhand der Projektanforderungen. Diese Produktverweise stellen keine Behauptung der Konformität mit ISO 21423 oder der Kompatibilität mit einem bestimmten Flottenmanager dar.
Nutzen Sie den Spezifikationsleitfaden für AMR-Ladestationen zusammen mit den obigen Schnittstellenfragen zur Vorbereitung der Hardwareanforderungen. Die Übersicht zum kabellosen Laden von AGVs und AMRs bietet den übergeordneten Kontext für die Systemauswahl.
Ihre Anforderungen an die Ladeintegration besprechen
Senden Sie ONEPOINTECH Ihr Batteriedatenblatt, das benötigte Ladefenster, die Einbauzeichnung und die vorgeschlagene Steuerschnittstelle. Beschreiben Sie die vorgesehenen Zuständigkeiten von Flottenmanager, Fahrzeugsteuerung und BMS und fügen Sie vorhandene Nachrichtendokumentation bei. Diese Angaben helfen, die vor einem Ladeversuch zu klärenden Hardware- und Integrationsfragen zu identifizieren.