ISO 21423:2026 es una norma de comunicación e interoperabilidad para robots móviles industriales, gestores de flota y otros equipos en entornos industriales compartidos. En un proyecto de carga de robots móviles autónomos (AMR), la cuestión práctica es cómo conectar la coordinación de flota con los controles de batería y carga del robot.
Un enfoque común de comunicación de flota no hace por sí solo que los cargadores inalámbricos sean intercambiables. Una instalación funcional sigue necesitando hardware de potencia compatible, una secuencia de control acordada y validación con la batería real. Desde la perspectiva de ONEPOINTECH, estas interfaces deben definirse conjuntamente antes de seleccionar el sistema de carga.
¿Qué cambia con ISO 21423:2026?
La Association for Advancing Automation (A3) anunció la norma el 2 de noviembre de 2026. Su comunicado describe requisitos de comunicación que permiten a robots móviles industriales, gestores de flota y otros equipos de distintos proveedores intercambiar información y solicitar acciones.
El registro de publicación de ISO indica como fecha de publicación el 14 de octubre de 2026. El resumen público excluye expresamente los requisitos de seguridad y navegación. También excluye las aplicaciones de entretenimiento, consumo, militares, médicas y en vías públicas; el ámbito industrial no debe generalizarse a todos los robots móviles.
Este análisis se basa en el resumen público de ISO y el comunicado de A3; no se ha revisado la norma completa. Los ejemplos de carga siguientes son comprobaciones de integración propuestas por ONEPOINTECH.
Dónde se unen la coordinación de flota y el control de carga
Un gestor de flota puede decidir qué robot debe cargar y cuándo hay una estación disponible. Después, el controlador del vehículo, el sistema de gestión de batería (BMS) y el cargador necesitan condiciones acordadas para iniciar, regular y detener la transferencia de potencia. Estas responsabilidades interactúan, pero responden a cuestiones diferentes.
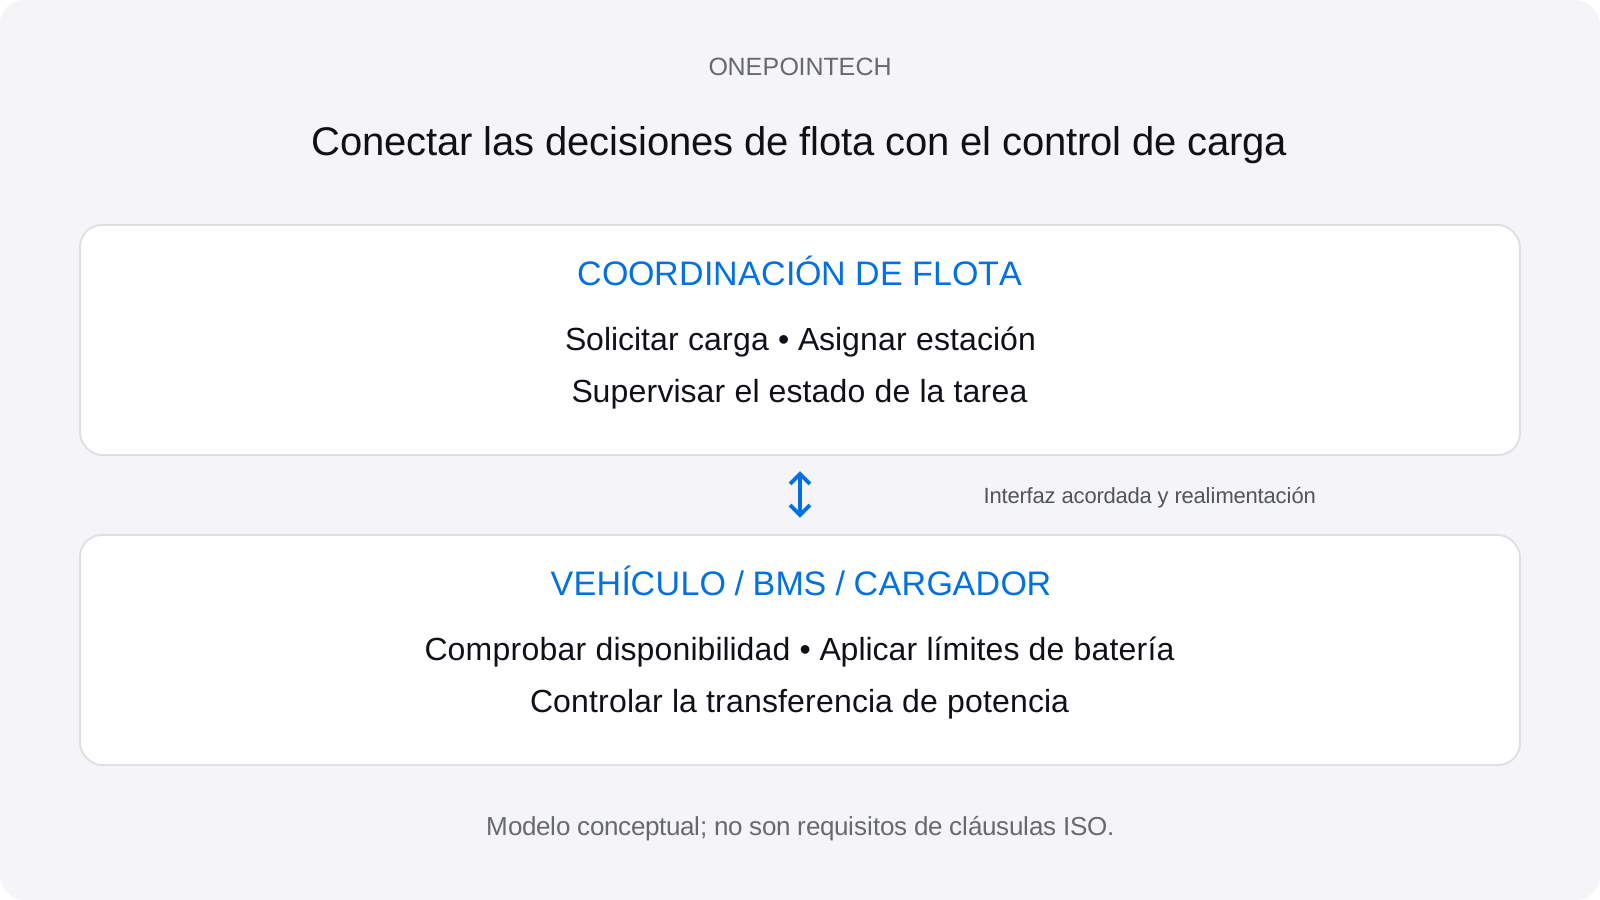
Por ejemplo, un gestor de flota podría asignar una tarea de carga cuando la temperatura de la batería está fuera de su intervalo permitido. Los controles locales deben respetar los límites de batería, y la integración necesita una respuesta definida: informar de que la carga no está disponible, mantener o liberar la reserva y decidir la siguiente acción del robot.
Una conexión CAN o RS485 no garantiza por sí sola que ambos extremos interpreten los mismos mensajes. Los equipos deben acordar el protocolo, las definiciones de mensajes, las unidades, los intervalos de actualización y la respuesta a los tiempos de espera agotados. Nuestra guía de comunicación de cargadores industriales explica las interfaces del lado del cargador.
Cinco comprobaciones de integración de carga antes de la puesta en marcha
Acuerden las responsabilidades y los resultados esperados cuando el proveedor del robot, el equipo de software de flota y el proveedor de carga preparen la especificación de interfaz. La siguiente lista estructura esa conversación.
| Decisión | Qué debe definir el equipo | Qué probar |
|---|---|---|
| Solicitud y reserva | Quién solicita la carga, asigna una estación y la libera. | Dos robots solicitan la misma estación. Confirmar cómo se resuelven reservas en conflicto, cancelaciones y retrasos. |
| Preparación para cargar | Cómo se confirman la posición, la disponibilidad del cargador y el permiso de carga de la batería. | La alineación o el permiso de batería no son válidos. Confirmar que se inhibe la carga y se comunica la indisponibilidad. |
| Regulación de potencia | Quién proporciona los límites de tensión y corriente, y cómo llegan sus cambios al cargador. | El BMS reduce la corriente admisible. Confirmar que el cargador respeta el nuevo límite dentro del tiempo de respuesta acordado. |
| Fallo e interrupción | Cómo afectan los fallos, los datos desactualizados y la pérdida de comunicación a la carga y al estado de la tarea. | Interrumpir un enlace de comunicación. Confirmar la respuesta prevista a los datos ausentes y la secuencia de recuperación. |
| Finalización y salida | Qué termina la sesión, confirma el cese de transferencia y autoriza la salida. | Alcanzar el objetivo de carga o cancelar la tarea. Confirmar que la transferencia se detiene antes de autorizar la salida. |
Documente las responsabilidades de seguridad en la especificación de interfaz y coordínelas con la evaluación de seguridad de la instalación. La interoperabilidad de comunicaciones no sustituye al diseño de protecciones, la validación de batería ni los requisitos aplicables a productos y máquinas.
Cómo especificar el hardware de carga inalámbrica
La coordinación de flota no resuelve incompatibilidades de tensión de batería, corriente de carga o instalación de bobinas. Antes de elegir hardware, documente la química y los límites de carga, el consumo energético de ruta, el tiempo disponible, el espacio del receptor, la separación de bobinas y la variación de posicionamiento prevista.
Para proyectos de vehículos de guiado automático (AGV) y AMR, la gama de ONEPOINTECH incluye el sistema de carga LC180-A30 y el sistema de carga LS300-A60. Revise las especificaciones y fichas técnicas frente a los requisitos del proyecto. Estas referencias no afirman conformidad con ISO 21423 ni compatibilidad con un gestor de flota concreto.
Utilice la guía de especificación de estaciones de carga AMR para preparar los requisitos de hardware junto con las cuestiones de interfaz anteriores. La presentación de carga inalámbrica para AGV y AMR aporta el contexto general para seleccionar el sistema.
Consultar sus requisitos de integración de carga
Envíe a ONEPOINTECH la ficha de batería, la ventana de carga requerida, el plano de montaje y la interfaz de control propuesta. Incluya las responsabilidades previstas del gestor de flota, controlador del vehículo y BMS, además de la documentación de mensajes disponible. Estos datos ayudan a identificar las cuestiones de hardware e integración que deben resolverse antes de una prueba de carga.