ISO 21423:2026 est une norme de communication et d’interopérabilité pour les robots mobiles industriels, les gestionnaires de flotte et les autres équipements d’un environnement industriel partagé. Dans un projet de recharge de robot mobile autonome (AMR), la question pratique est de relier la coordination de flotte aux commandes de la batterie et de la recharge du robot.
Une approche commune de communication de flotte ne suffit pas à rendre les chargeurs sans fil interchangeables. Une installation fonctionnelle nécessite toujours du matériel de puissance compatible, une séquence de commande convenue et une validation avec la batterie réelle. ONEPOINTECH recommande de définir ces interfaces ensemble avant de sélectionner un système de recharge.
Qu’apporte ISO 21423:2026 ?
L’Association for Advancing Automation (A3) a annoncé la norme le 2 novembre 2026. Son communiqué décrit les exigences de communication permettant aux robots mobiles industriels, gestionnaires de flotte et autres équipements de fournisseurs différents d’échanger des informations et de demander des actions.
La fiche de publication ISO indique une publication le 14 octobre 2026. Le résumé public exclut explicitement les exigences de sécurité et de navigation. Il exclut également les applications de divertissement, grand public, militaires, médicales et sur voie publique ; le périmètre industriel ne doit pas être étendu à tous les robots mobiles.
Cette analyse repose sur le résumé public ISO et le communiqué A3 ; le texte intégral de la norme n’a pas été examiné. Les exemples de recharge ci-dessous sont des vérifications d’intégration proposées par ONEPOINTECH.
Relier la coordination de flotte à la commande de recharge
Un gestionnaire de flotte peut décider quel robot doit se recharger et quand une station est disponible. Le contrôleur du véhicule, le système de gestion de batterie (BMS) et le chargeur doivent ensuite disposer de conditions convenues pour démarrer, réguler et arrêter le transfert de puissance. Ces responsabilités interagissent, tout en répondant à des questions différentes.
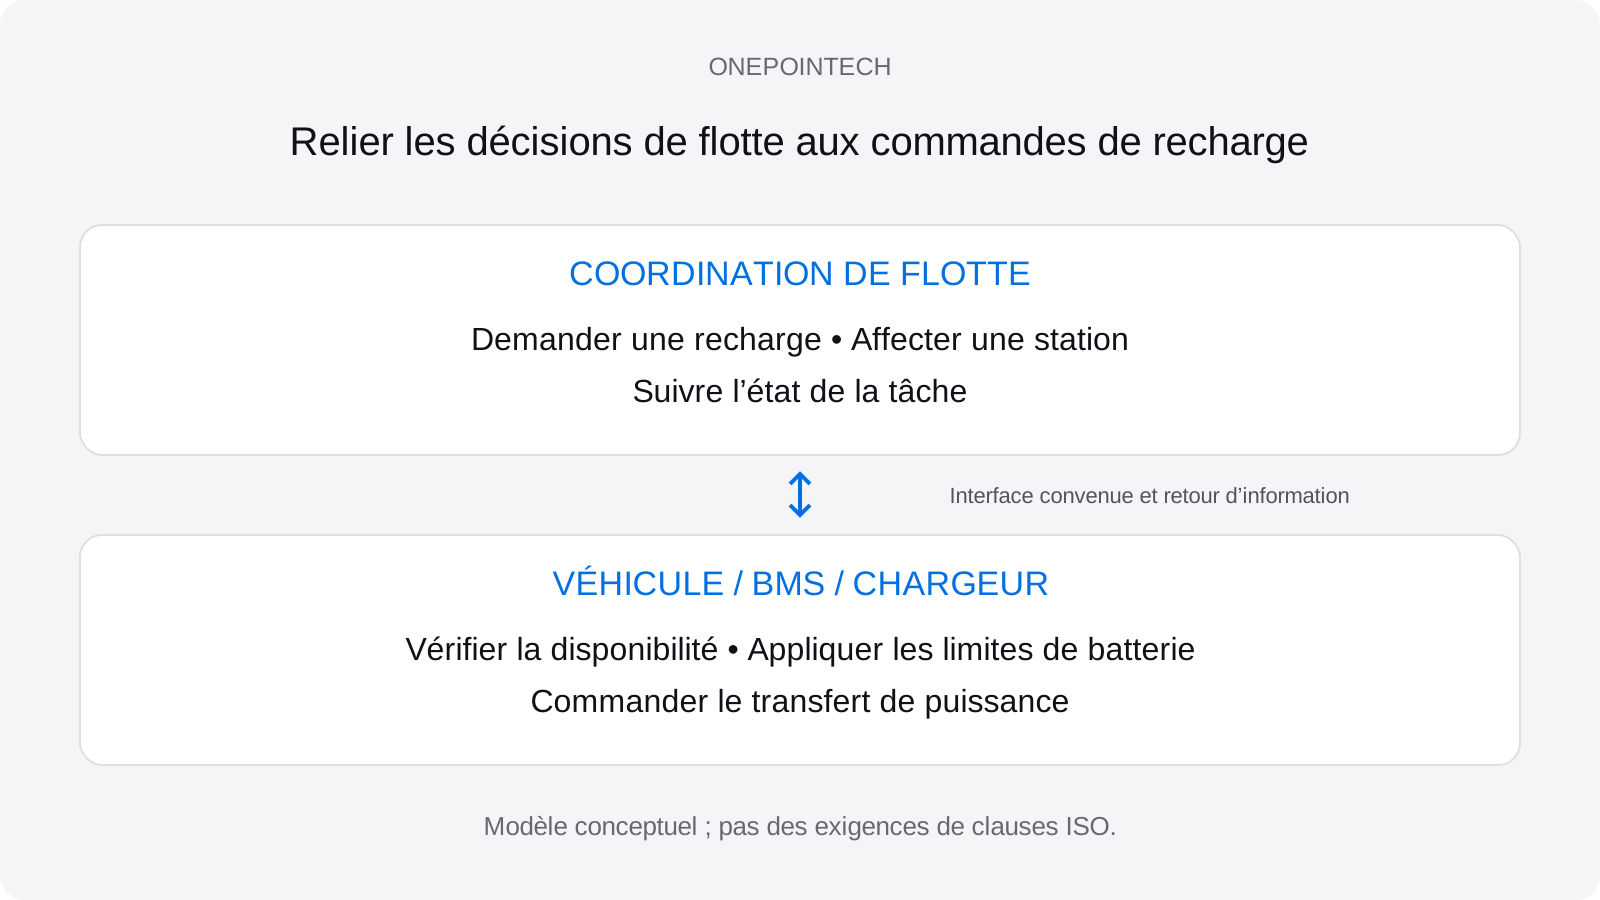
Par exemple, un gestionnaire de flotte peut affecter une tâche de recharge alors que la température de la batterie est hors de la plage autorisée. Les commandes locales doivent respecter les limites de la batterie. Une réponse doit être définie : signaler l’indisponibilité de la recharge, maintenir ou libérer la réservation de station et décider de l’action suivante du robot.
Une connexion CAN ou RS485 ne garantit pas à elle seule que les deux extrémités interprètent les mêmes messages. Les équipes doivent convenir du protocole, des définitions de messages, des unités, des intervalles de mise à jour et du comportement en cas de dépassement de délai. Notre guide de communication des chargeurs industriels explique les interfaces côté chargeur.
Cinq vérifications d’intégration de la recharge avant la mise en service
Convenez des responsabilités et résultats attendus lorsque le fournisseur du robot, l’équipe logicielle de flotte et le fournisseur de recharge préparent la spécification d’interface. La liste suivante structure cette discussion.
| Décision | Ce que l’équipe doit définir | Ce qu’il faut tester |
|---|---|---|
| Demande et réservation | Qui demande la recharge, affecte une station et la libère. | Deux robots demandent la même station. Vérifier le traitement des réservations concurrentes, annulations et retards. |
| Autorisation de recharge | Comment confirmer le positionnement, la disponibilité du chargeur et l’autorisation de charge de la batterie. | L’alignement ou l’autorisation de batterie est invalide. Vérifier que la recharge est inhibée et l’indisponibilité signalée. |
| Régulation de puissance | Qui fournit les limites de tension et de courant, et comment leurs modifications parviennent au chargeur. | Le BMS réduit le courant admissible. Vérifier que le chargeur respecte la nouvelle limite dans le délai convenu. |
| Défaut et interruption | Comment les défauts, données périmées et pertes de communication affectent la recharge et l’état de la tâche. | Interrompre une liaison de communication. Vérifier la réponse prévue aux données manquantes et la séquence de reprise. |
| Fin de session et départ | Ce qui termine la session, confirme l’arrêt du transfert de puissance et autorise le départ. | Atteindre l’objectif de charge ou annuler la tâche. Vérifier l’arrêt du transfert avant l’autorisation de départ. |
Documentez les responsabilités de sécurité dans la spécification d’interface et coordonnez-les avec l’évaluation de sécurité de l’installation. L’interopérabilité des communications ne remplace ni la conception des protections, ni la validation de la batterie, ni les exigences applicables aux produits et aux machines.
Spécifier le matériel de recharge sans fil
La coordination de flotte ne corrige pas une incompatibilité de tension de batterie, de courant de charge ou d’installation des bobines. Avant de choisir le matériel, documentez la chimie et les limites de charge, l’énergie consommée sur le parcours, le temps disponible, l’espace pour le récepteur, l’écartement des bobines et les variations de positionnement prévues.
Pour les véhicules à guidage automatique (AGV) et les AMR, ONEPOINTECH propose notamment le système de recharge LC180-A30 et le système de recharge LS300-A60. Comparez les caractéristiques et fiches techniques aux exigences du projet. Ces références ne constituent pas une revendication de conformité à ISO 21423 ni de compatibilité avec un gestionnaire de flotte particulier.
Utilisez le guide de spécification des stations de recharge AMR pour préparer les besoins matériels, en complément des questions d’interface ci-dessus. La présentation de la recharge sans fil AGV et AMR apporte une vue d’ensemble pour la sélection du système.
Discuter de vos besoins d’intégration de la recharge
Envoyez à ONEPOINTECH la fiche technique de la batterie, la fenêtre de recharge requise, le plan de montage et l’interface de commande envisagée. Précisez les responsabilités prévues du gestionnaire de flotte, du contrôleur du véhicule et du BMS, et joignez toute documentation de messages disponible. Ces éléments aident à identifier les questions matérielles et d’intégration à résoudre avant un essai de recharge.