ISO 21423:2026 — стандарт связи и функциональной совместимости промышленных мобильных роботов, систем управления парком и другого оборудования в общей промышленной среде. В проекте зарядки автономного мобильного робота (AMR) практический вопрос заключается в том, как связать координацию парка с управлением батареей и зарядкой робота.
Единый подход к связи внутри парка сам по себе не делает беспроводные зарядные устройства взаимозаменяемыми. Для работающей зарядной установки по-прежнему нужны совместимое силовое оборудование, согласованная последовательность управления и проверка с реальной батареей. По мнению ONEPOINTECH, эти интерфейсы следует определить совместно до выбора зарядной системы.
Что изменилось с ISO 21423:2026?
Association for Advancing Automation (A3) объявила о стандарте 2 ноября 2026 года. Её сообщение описывает требования к связи, позволяющие промышленным мобильным роботам, системам управления парком и другому оборудованию разных производителей обмениваться информацией и запрашивать действия.
Запись о публикации ISO указывает дату 14 октября 2026 года. Публичная аннотация прямо исключает требования к безопасности и навигации. Также исключены развлекательные, потребительские, военные, медицинские применения и работа на дорогах общего пользования; промышленную область применения нельзя распространять на всех мобильных роботов.
Этот анализ основан на публичной аннотации ISO и сообщении A3; полный текст стандарта не рассматривался. Примеры зарядки ниже — предложенные ONEPOINTECH проверки интеграции.
Связь координации парка с управлением зарядкой
Система управления парком может решать, какому роботу зарядиться и когда доступна станция. Затем контроллер машины, система управления батареей (BMS) и зарядное устройство должны иметь согласованные условия запуска, регулирования и остановки передачи мощности. Эти функции взаимосвязаны, но решают разные задачи.
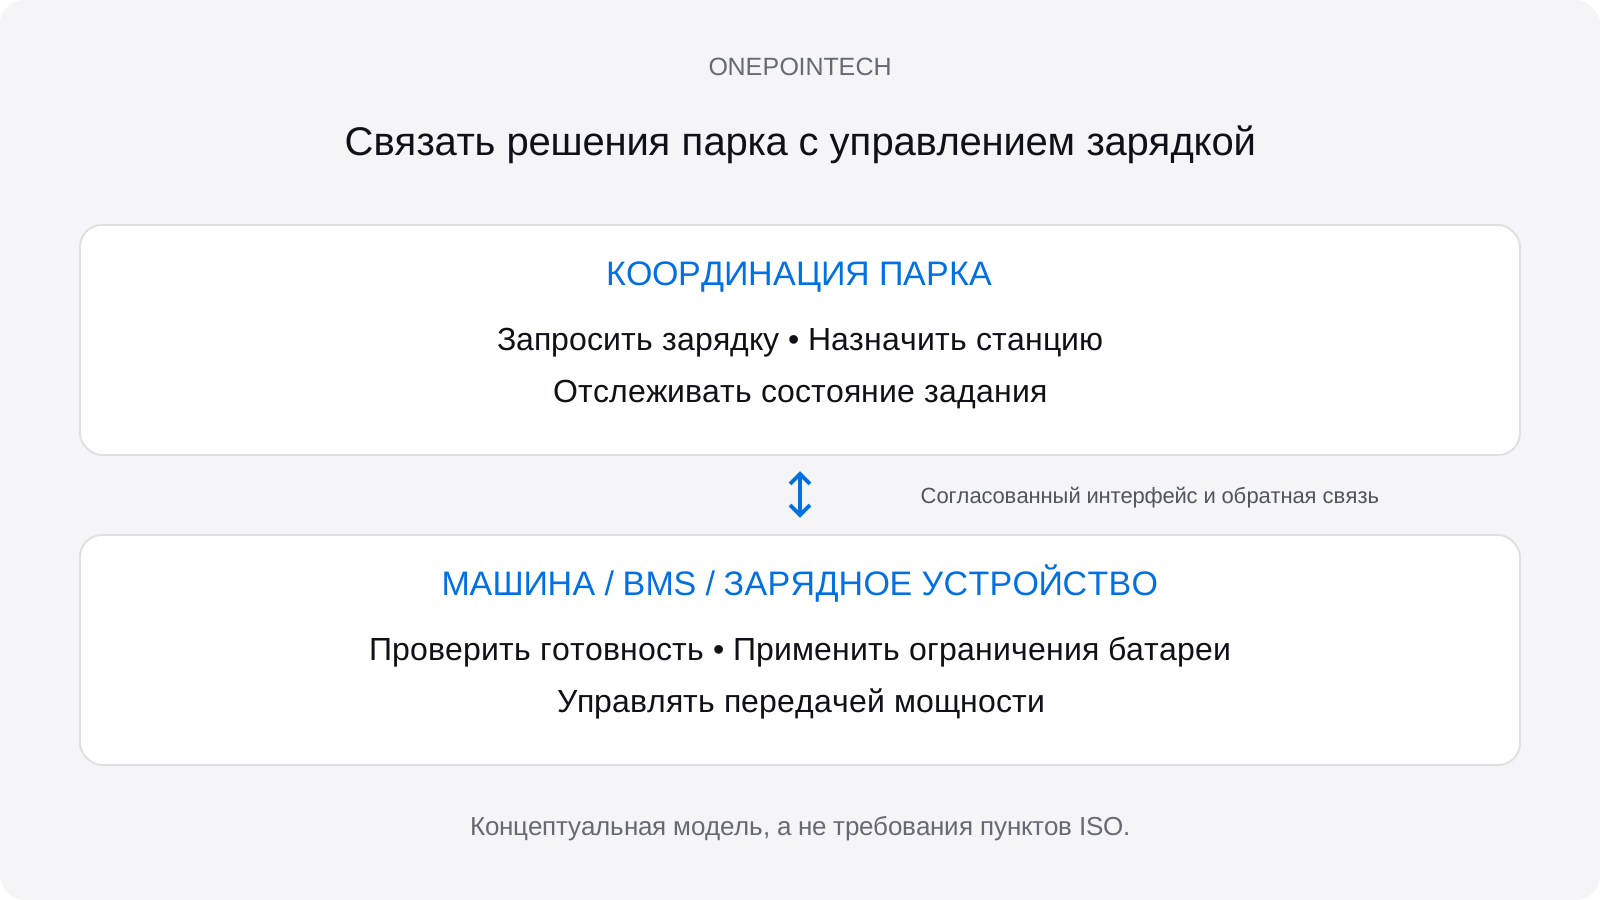
Например, система управления парком может назначить зарядку, когда температура батареи выходит за допустимый диапазон. Локальные системы управления должны соблюдать ограничения батареи. Необходимо определить реакцию: сообщить о недоступности зарядки, сохранить или снять резервирование станции и выбрать следующее действие робота.
Одного соединения CAN или RS485 недостаточно, чтобы обе стороны одинаково понимали сообщения. Команды должны согласовать протокол, определения сообщений, единицы измерения, период обновления и поведение при истечении времени ожидания. Наше руководство по связи промышленных зарядных устройств объясняет особенности интерфейсов со стороны зарядного устройства.
Пять проверок интеграции зарядки до ввода в эксплуатацию
Согласуйте ответственность и ожидаемые результаты, когда поставщик робота, команда ПО управления парком и поставщик зарядки готовят спецификацию интерфейса. Следующий проектный список помогает структурировать обсуждение.
| Решение | Что должна определить команда | Что испытать |
|---|---|---|
| Запрос и резервирование | Кто запрашивает зарядку, назначает станцию и освобождает её. | Два робота запрашивают одну станцию. Проверить разрешение конфликтов резервирования, отмен и задержек. |
| Готовность к зарядке | Как подтверждаются позиционирование, готовность зарядного устройства и разрешение батареи на зарядку. | Некорректное совмещение или отсутствие разрешения батареи. Проверить блокировку зарядки и сообщение о недоступности. |
| Регулирование мощности | Кто задаёт ограничения напряжения и тока и как их изменения передаются зарядному устройству. | BMS снижает допустимый ток. Проверить соблюдение нового ограничения за согласованное время реакции. |
| Неисправность и прерывание | Как ошибки, устаревшие данные и потеря связи влияют на зарядку и состояние задания. | Прервать линию связи. Проверить заданную реакцию на отсутствие данных и последовательность восстановления. |
| Завершение и выезд | Что завершает сеанс, подтверждает остановку передачи мощности и разрешает выезд. | Достичь целевого заряда или отменить задачу. Проверить остановку передачи мощности до разрешения выезда. |
Опишите ответственность за безопасность в спецификации интерфейса и согласуйте её с оценкой безопасности установки. Совместимость связи не заменяет проектирование защиты, проверку батареи и применимые требования к продукции и машинам.
Как определить требования к беспроводному зарядному оборудованию
Координация парка не устраняет несоответствие напряжения батареи, зарядного тока или установки катушек. До выбора оборудования зафиксируйте химию и зарядные ограничения батареи, расход энергии на маршруте, доступное время зарядки, место для приёмника, расстояние между катушками и ожидаемые отклонения позиционирования.
Для автоматически управляемых транспортных средств (AGV) и AMR ONEPOINTECH предлагает зарядную систему LC180-A30 и зарядную систему LS300-A60. Сопоставьте характеристики и технические паспорта с требованиями проекта. Эти ссылки на продукты не являются заявлением о соответствии ISO 21423 или совместимости с конкретной системой управления парком.
Используйте руководство по спецификации зарядных станций AMR для подготовки требований к оборудованию вместе с вопросами интерфейса выше. Обзор беспроводной зарядки AGV и AMR даёт общий контекст выбора системы.
Обсудить требования к интеграции зарядки
Отправьте ONEPOINTECH паспорт батареи, необходимое окно зарядки, монтажный чертёж и предлагаемый интерфейс управления. Укажите предполагаемую ответственность системы управления парком, контроллера машины и BMS, а также приложите доступную документацию сообщений. Это поможет определить вопросы оборудования и интеграции, которые нужно решить до испытаний зарядки.