Drahtlose Ladeentfernung ist keine einzelne Zahl, die es zu maximieren gilt. Es handelt sich um ein mechanisches Betriebsfenster, das den realen Schwankungen in einem Roboter, AGV oder Gabelstapler standhalten muss: Parkfehler, Bodenunebenheiten, Reifenverschleiß, Aufhängungsbewegung, Nutzlast, Montagetoleranzen und Schutzabdeckungen.
DasA-Design kann auf einer Zeichnung akzeptabel aussehen und dennoch im Betrieb versagen, wenn der Nennspulenabstand am Rand des Ladebereichs liegt. Das Gleiche gilt für die Ausrichtung. In einem Datenblatt ist möglicherweise eine Versatztoleranz aufgeführt, aber das Fahrzeug kann diese Toleranz durch mehrere unabhängige Fehler verbrauchen, bevor es das Dock erreicht.
Diese Anleitung erklärt, wie man die Entfernung zum kabellosen Laden, den X/Y-Versatz und die Winkelausrichtung als technischen Toleranzstapel angibt. Die folgenden Modellwerte stammen aus den aktuellen ONEPOINTECH-Datenblättern; Sie stellen keine universellen Grenzen für die drahtlose Energieübertragung dar.
Welche kabellose Ladeentfernung tatsächlich misst
Für ein industrielles induktives Ladesystem ist der Ladeabstand der Abstand zwischen den aktiven Kopplungsflächen der Senderspule und der Empfängerspule. Er wird üblicherweise als Z-Achsen-Abstand bezeichnet.
It ist nicht automatisch dasselbe wie:
- Bodenfreiheit. Ein am Boden montierter Sender, Abdeckungen, Halterungen und die Montageposition des Empfängers liegen alle innerhalb des Abstands zwischen Fahrzeug und Boden.
- Abstand von Gehäuse zu Gehäuse. Die Controllergehäuse können entfernt von den Spulen montiert werden.
- Dock-Abstand. Ein seitlich montiertes Dock kann Schutzvorrichtungen oder Positionierungsmerkmale umfassen, die den Magnetspalt nicht definieren.
- Maximale Erkennungsentfernung. Kommunikation oder Anwesenheitserkennung beweisen nicht, dass das System an dieser Position Nennleistung übertragen kann.
Definieren Sie die Messflächen in der mechanischen Zeichnung. Wenn der Sender über eine Schutzabdeckung verfügt oder der Empfänger hinter einer nichtmetallischen Platte sitzt, zeigen Sie an, ob diese Dicke im Abstand von Spule zu Spule enthalten ist. Unklare Bezugspunkte sind eine häufige Ursache für Installationsfehler.
Nennbereich, optimaler Abstand und Designabstand sind unterschiedlich
Drei Abstände sind bei der Auswahl wichtig:
- Nennladebereich – das Intervall, in dem das abgestimmte System betrieben werden soll.
- Optimaler Abstand – der Punkt oder das schmalere Band, an dem der Lieferant die beste Kopplung oder Effizienz meldet.
- Entwurfsabstand – der Nennwert auf Ihrer Maschinenzeichnung unter Berücksichtigung realer mechanischer Abweichungen.
Der Designabstand sollte normalerweise nahe dem optimalen Wert liegen und auf beiden Seiten genügend Platz für den vollen Toleranzstapel bieten. Es sollte nicht einfach deshalb ausgewählt werden, weil es die maximale Zahl im Datenblatt ist.
| System | Maximale Leistung | Nennspulenabstand | Veröffentlichte Ausrichtungsdaten | Nützlicher Referenzpunkt |
|---|---|---|---|---|
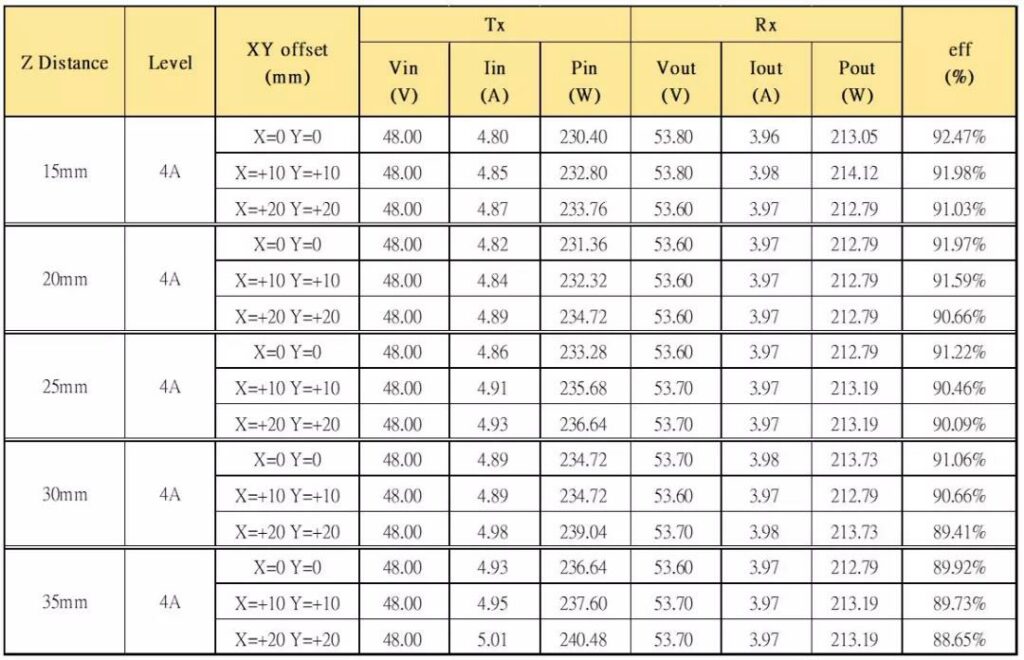
| TE03 Modul | 200W | 15–35 mm | Gemessene Testdaten umfassen 10 mm und 20 mm Offsets | 91 % bei 25 mm im Datenblatt |
| TF02 Modul | 800W | 25–35 mm | ±15 mm Fehlausrichtung | 93 % bei 30 mm |
| LC180-A30 | 1,5kW | 10–30 mm | 20 mm X/Y-Positionstoleranz; 10° maximale Neigung | 20 mm optimal |
| LS300-A60 | 3kW | 20–45 mm | ±40 mm in X oder Y allein; 25 mm, wenn X und Y beide versetzt sind; 10° relative Neigung | 35–40 mm optimal |
| LC600-A100 | 6kW | 20–40 mm | ±30 mm Position Toleranz | Bestätigen Sie den Projekttestpunkt |
Diese Werte sind modellspezifisch. Verwechseln Sie nicht den Abstand von einem System mit der Versatztoleranz oder Effizienz von einem anderen. Sender- und Empfängerspulen sind ein aufeinander abgestimmtes Paar, und der Leistungspegel allein bestimmt nicht ihr Betriebsfenster.
Offset-Toleranz ist eine zweidimensionale Anforderung
Offset beschreibt, wie weit sich die Mitte der Empfängerspule in der Ebene der Spulen von der Mitte der Senderspule entfernen kann. Bei einem bodenmontierten System ist dies normalerweise aufgeteilt in:
- X-Achsenversatz – Links-Rechts-Fehler über den Verfahrweg.
- Y-Achsenversatz – Vorder-Rück-Stoppfehler entlang des Verfahrweges.
- Kombinierter X/Y-Versatz – Diagonalfehler, wenn beide gleichzeitig auftreten.
Der Unterschied ist wichtig. Das Datenblatt des LS300-A60 erlaubt einen Versatz von 40 mm, wenn die Verschiebung in eine Richtung erfolgt, listet jedoch 25 mm auf, wenn X und Y beide versetzt sind. Das beschreibt nicht den gleichen Arbeitspunkt als ±40 mm in beiden Achsen gleichzeitig. Eine Beschaffungsspezifikation, die nur „40 mm Toleranz“ besagt, verliert die Bedingung, die die Zahl aussagekräftig macht.
DerAngular-Fehler ist wieder separat. Ein Fahrzeug kann über dem richtigen Mittelpunkt anhalten, während die Spulenflächen nicht mehr parallel sind. Sowohl der LC180-A30 als auch der LS300-A60 geben eine Winkelbegrenzung von 10° an. Bei einem seitlich montierten Ladegerät kann der Winkel durch das Wanken des Fahrgestells oder die Durchbiegung des Docks entstehen. Bei einem bodenmontierten Ladegerät können Reifendruck, Federung und Bodenneigung einen Beitrag leisten.
Warum Abstand und Versatz die Ladeleistung beeinflussen
Der Sender und Empfänger übertragen Energie durch ein gekoppeltes Magnetfeld. Durch Vergrößern des Spalts, Verschieben der Spulenmitten auseinander oder Kippen einer Fläche ändert sich diese Kopplung. Zu den praktischen Symptomen können ein geringerer Ladestrom, eine verringerte Effizienz, zusätzliche Wärme oder ein fehlgeschlagener Ladevorgang gehören, wenn das System außerhalb seines zulässigen Fensters fällt.
Diese Beziehung ist keine Lizenz, eine universelle Derating-Kurve zu erfinden. Spulengeometrie, Betriebsfrequenz, Steuerelektronik, Belastung und Prüfmethode spielen dabei eine Rolle. Verwenden Sie Messungen für das genaue Sender-Empfänger-Paar bei der vorgesehenen Leistung.
ONEPOINTECHs bestehender TE03 200W-Testartikel bietet ein nützliches Beispiel. Unter den dokumentierten Testbedingungen betrug der Systemwirkungsgrad etwa 92 % bei einem Spalt von 15–20 mm, blieb über 91 % bei 25–30 mm und betrug etwa 90 % bei 35 mm. Separate Tests umfassten Spulenversätze von 10 mm und 20 mm über Lücken von 15 mm bis 35 mm. Bei einem Ladeabstand innerhalb von 30 mm und einem Versatz innerhalb von 20 mm erreichte das gemessene System einen Wirkungsgrad von ca. 90 %.
Erstellen Sie einen Installationstoleranzstapel
Die korrekte Nennposition ergibt sich aus der Addition der Fehler, die im Betrieb auftreten können, und nicht aus dem Kopieren der maximalen Toleranz des Ladegeräts in die Andockanforderung.
Bewerten Sie für den Z-Achsen-Abstand:
- Transmitter- und Empfängerhalterungstoleranzen;
- Schutzabdeckungsdicke und Herstellungsvariation;
- Bodenebenheit oder Dockrahmenbewegung;
- Reifenverschleiß, Reifendruck und Raddurchmesser;
- Federweg und nutzlastabhängige Fahrhöhe;
- thermische oder strukturelle Durchbiegung;
- Trümmer, die verhindern können, dass das Fahrzeug seine normale Position erreicht.
Für X/Y-Position und Winkel auswerten:
- die Wiederholgenauigkeit des Navigationssystems, nicht nur seine angegebene Lokalisierungsgenauigkeit;
- Annäherungsrichtung und -geschwindigkeit;
- Bodentraktion und Radschlupf;
- Dockführungen, Radstopper oder mechanische Positionierungsfunktionen;
- Spule-Platzierungstoleranz für jedes Fahrzeug in der Flotte;
- chassis giert, neigt und rollt am Ladepunkt.
Eine einfache Designprüfung ist:
verfügbarer Betriebsspielraum = Ladegerätgrenze − Worst-Case-Installations- und Dockingvariante
Run, das unabhängig den minimalen Abstand, den maximalen Abstand, den X-Versatz, den Y-Versatz und den Winkel prüft. Wenn der verbleibende Spielraum nahe bei Null liegt, werden durch Ändern des Nennabstands nicht alle Achsen gelöst; Das Projekt erfordert möglicherweise ein wiederholbareres Dock, eine andere Spulenposition oder ein System mit einem größeren zugelassenen Fenster.
Beispiel: Auswahl eines Nennspaltes
Stellen Sie sich eine LC180-A30-Installation mit einem Nennspulenabstand von 10–30 mm und einem angegebenen Optimum von 20 mm vor. Angenommen, die mechanische Überprüfung ergibt, dass der tatsächliche Spalt nach Kombination von Montage-, Boden- und Fahrzeugvariationen um 4 mm über oder unter dem Nennwert variieren kann.
- A 20 mm Nenndesign ergibt einen erwarteten Bereich von 16–24 mm.
- A 28 mm Nenndesign ergibt einen erwarteten Bereich von 24–32 mm.
Das zweite Design überschreitet das Nennmaximum von 30 mm, obwohl der Nennwert der Zeichnung innerhalb des veröffentlichten Bereichs zu liegen scheint. Der erste bleibt innerhalb des Bereichs und um den optimalen Punkt herum. Aus diesem Grund sollte ein Nennmaximum als Grenze und nicht als Ziel behandelt werden.
Die Rechnung ist bewusst einfach gehalten. Bei einem sicherheitskritischen oder großvolumigen Projekt sollte die normale Toleranzanalysemethode der Organisation verwendet und das Ergebnis mit produktionsrepräsentativer Hardware validiert werden.
Docking-Genauigkeit sollte am realen Fahrzeug
gemessen werden Die NavigationsspezifikationA beschreibt die Spulenausrichtung nicht vollständig. Die endgültige Spulenposition umfasst Lokalisierungsfehler, Steuerungsreaktion, Bremsen, Radschlupf, mechanische Montage und die Beziehung zwischen dem Referenzpunkt des Roboters und der Empfängermitte.
Messen Sie wiederholte Ankünfte am vorgesehenen Ladeort mit:
- die leichtesten und schwersten normalen Nutzlasten;
- neue und abgenutzte Reifen, sofern relevant;
- repräsentative Anflugrichtungen und -geschwindigkeiten;
- die eigentliche Boden- oder Dockstruktur;
- die Schutzabdeckungen und Halterungen montiert;
- normale Verschmutzung und Temperaturbedingungen.
Zeichnen Sie die endgültigen X-, Y- und Z-Positionen und den Spulenwinkel auf und vergleichen Sie dann die Verteilung mit den Systemgrenzen. Durchschnittswerte reichen nicht aus: Der fehlgeschlagene Ladevorgang am Rande der Verteilung unterbricht einen autonomen Arbeitsablauf.
Für eine neue Integration ist ein Ein-Fahrzeug-Pilot die schnellste Möglichkeit, das tatsächliche Fenster festzulegen. Testen Sie zuerst die Mittelposition und dann die erwarteten Extreme, während Sie den gelieferten Strom, die Effizienz, die Temperatur und das Start-/Stopp-Verhalten aufzeichnen. Der Robot Wireless Charging Dock Design Guide deckt die umfassendere mechanische und Steuerungsarchitektur rund um diesen Test ab.
Montagematerial und in der Nähe befindliches Metall spielen weiterhin eine Rolle
Ein korrekter Abstand gleicht eine ungeeignete Installation nicht aus. Leitfähiges Metall in der Nähe des aktiven Kopplungsbereichs kann sich erwärmen und das Systemverhalten verändern. Befolgen Sie die Abstandszeichnungen des Modells, verwenden Sie die angegebene magnetische Abschirmung und vergraben Sie eine Spule nicht in einem Metallhohlraum, es sei denn, die Installation ist ausdrücklich dafür ausgelegt und getestet.
Schutzschichten im Stromübertragungspfad sollten nichtmetallisch sein und im gemessenen Spulenspalt enthalten sein. Für die Kabelführung gelten auch bei den gesamten Systemen bestimmte Abstände; Behandeln Sie das Hochfrequenz-Spulenkabel nicht wie ein normales Stromkabel und ändern Sie seine Länge nicht ohne Genehmigung.
Bei unten montierten Spulen muss das Design auch mit Schmutz und Fremdkörpern umgehen können. Überprüfen Sie bei seitlich montierten Spulen den Aufprallschutz und stellen Sie sicher, dass das Dock die beiden Flächen nicht näher als das zulässige Minimum zwingen kann. Die Ausrichtungslösung muss die Ausrüstung schützen und sie genau platzieren.
Was in eine Ausschreibung oder Designspezifikation eingefügt werden soll
Verwenden Sie messbare Anforderungen, anstatt nach „Fernladungen“ oder „großen Toleranzen“ zu fordern. Einschließen:
| Input | Was soll angegeben werden |
|---|---|
| Batterie | Chemie, Nenn- und Maximalspannung, Kapazität, zulässiger Ladestrom und BMS-Schnittstelle |
| Leistungsbedarf | Erforderliche batterieseitige Leistung, Zielverweilzeit und benötigte Energie pro Stopp |
| Nennspulenspalt | Definierte Koppelflächenbezugspunkte und der vorgeschlagene Z-Achsen-Abstand |
| Abstandsvariation | Minimum und Maximum nach Abdeckungen, Nutzlast, Reifen, Boden- und Montagetoleranzen |
| Positionsvariation | Gemessener X- und Y-Parkfehler, einschließlich kombinierter Diagonalfälle |
| Winkelabweichung | Maximales Nicken, Rollen oder Gieren zwischen Kopplungsflächen |
| Montage | Standort, seitlich, vorne oder hinten; Zeichnungen; Materialien; in der Nähe befindliches Metall und verfügbarer Platz |
| Umgebung | Temperatur, Wasser, Staub, Schmutz, Reinigungsmethode, Vibration und Stoßeinwirkung |
| Validierung | Erforderliche Testpunkte für Spalt, Offset, Winkel, Strom, Effizienz und Temperatur |
Diese Informationen ermöglichen es einem Lieferanten, die Anwendung anhand eines vollständigen Betriebsbereichs zu bewerten, anstatt die günstigste Zahl aus einem Datenblatt anzugeben.
Wählen Sie das System rund um das reale Betriebsfenster
Das beste kabellose Ladegerät ist nicht das Modell mit der größten maximalen Lücke. Es ist das abgestimmte System, dessen Leistung, Spannung, Abstand, Offset, Winkel, thermische Leistung und Kommunikation gleichzeitig zum Fahrzeug passen.
Beginnen Sie mit einer Nenninstallation nahe dem optimalen Punkt des Lieferanten. Subtrahieren Sie die gesamte mechanische und Andockvariation von den veröffentlichten Grenzwerten. Validieren Sie dann die verbleibende Marge an einem produktionsrepräsentativen Fahrzeug, bevor Sie es auf die gesamte Flotte anwenden.
Für eine Empfehlung senden Sie ONEPOINTECH Ihre Batteriespezifikation, erforderliche Ladeleistung, Verweildauer, Montagezeichnungen, Nennabstand, gemessene X/Y-Parkabweichung, erwarteten Winkel, Umgebung und Zertifizierungsmarkt. Wir können die Anwendung anhand des 1,5kW LC180-A30, 3kW LS300-A60, 6kW LC600-A100 oder eines OEM-Moduls bewerten und die Testpunkte definieren, bevor Sie sich für das Dockdesign entscheiden.
Senden Sie Ihre Spalt- und Ausrichtungsanforderungen für eine technische Überprüfung →