La distancia de carga inalámbrica no es un único número a maximizar. Es una ventana de funcionamiento mecánico que tiene que sobrevivir a las variaciones reales de un robot, AGV o carretilla elevadora: error de aparcamiento, irregularidades del suelo, desgaste de neumáticos, movimiento de la suspensión, carga útil, tolerancias de montaje y cubiertas protectoras.
El diseño delA puede parecer aceptable en un dibujo y aun así fallar en funcionamiento si el espacio nominal de la bobina se encuentra en el borde del rango del cargador. Lo mismo ocurre con la alineación. Una hoja de datos puede indicar una tolerancia de compensación, pero el vehículo puede consumir esa asignación a través de varios errores independientes antes de llegar al muelle.
Esta guía explica cómo especificar la distancia de carga inalámbrica, el desplazamiento X/Y y la alineación angular como una pila de tolerancia de ingeniería. Los valores del modelo a continuación provienen de las hojas de datos actuales de ONEPOINTECH; no son límites universales para la transferencia de energía inalámbrica.
Qué distancia de carga inalámbrica mide realmente
Para un sistema de carga inductiva industrial, la distancia de carga es el espacio entre las superficies de acoplamiento activas de la bobina transmisora , y la bobina receptora , . Comúnmente se denomina distancia del eje Z.
No es automáticamente lo mismo que:
- Distancia al suelo. Un transmisor montado en el piso, cubiertas, soportes y la posición de montaje del receptor se ubican dentro de la dimensión del vehículo al piso.
- Distancia entre gabinetes. Las carcasas del controlador se pueden montar lejos de las bobinas.
- Espacio libre para el muelle. Un muelle de montaje lateral puede incluir protecciones o características de ubicación que no definen el espacio magnético.
- Distancia máxima de detección. La comunicación o la detección de presencia no prueba que el sistema pueda transferir potencia nominal en esa posición.
Defina las caras de medición en el dibujo mecánico. Si el transmisor tiene una cubierta protectora o el receptor se encuentra detrás de un panel no metálico, muestre si ese espesor está incluido en la distancia entre bobinas. Los puntos de referencia ambiguos son una fuente común de errores de instalación.
El rango nominal, la distancia óptima y la distancia de diseño son diferentes
Tres distancias importan durante la selección:
- Rango de carga nominal: el intervalo en el que se especifica que funcione el sistema combinado.
- Distancia óptima: el punto o banda más estrecha en el que el proveedor informa el mejor acoplamiento o eficiencia.
- Distancia de diseño: el valor nominal en el dibujo de su máquina después de permitir una variación mecánica real.
La distancia de diseño normalmente debe ubicarse cerca del valor óptimo, con suficiente espacio en ambos lados para la pila de tolerancia completa. No se debe elegir simplemente porque es el número máximo en la hoja de datos.
| Sistema | Potencia máxima | Distancia nominal de bobina | Datos de alineación publicados | Punto de referencia útil |
|---|---|---|---|---|
| TE03 | 200W | 15–35 mm | Los datos de prueba medidos incluyen compensaciones de 10 mm y 20 mm | 91% a 25 mm en la hoja de datos |
| TF02 | 800W | 25–35 mm | Desalineación ±15 mm | 93% a 30 mm |
| LC180-A30 | 1.5kW | 10–30 mm | 20 mm Tolerancia de posición X/Y; Inclinación máxima de 10° | 20 mm óptimo |
| LS300-A60 | 3kW | 20–45 mm | ±40 mm solo en X o Y; 25 mm cuando X e Y están desplazados; Inclinación relativa de 10° | 35–40 mm óptima |
| LC600-A100 | 6kW | 20–40 mm | ±30 mm de posición tolerancia | Confirmar el punto de prueba del proyecto |
Estos valores son específicos del modelo. No mezcle la distancia de un sistema con la tolerancia de compensación o la eficiencia de otro. Las bobinas del transmisor y del receptor son un par coincidente y el nivel de potencia por sí solo no determina su ventana de funcionamiento.
La tolerancia de compensación es un requisito bidimensional
Offset describe qué tan lejos puede alejarse el centro de la bobina receptora del centro de la bobina transmisora en el plano de las bobinas. En un sistema montado en el suelo, normalmente se divide en:
- X-eje offset: error de izquierda a derecha en la ruta de desplazamiento.
- Y-axis offset: error de parada adelante-atrás a lo largo del recorrido.
- Desplazamiento X/Y combinado: error diagonal cuando ambos ocurren al mismo tiempo.
La distinción importa. La hoja de datos del LS300-A60 permite un desplazamiento de 40 mm cuando se produce un desplazamiento en una dirección, pero indica 25 mm cuando X e Y están ambos desplazados. Esto no describe el mismo punto de funcionamiento como ±40 mm en ambos ejes simultáneamente. Una especificación de adquisición que diga sólo "tolerancia de 40 mm" pierde la condición que hace que la cifra sea significativa.
El error angular está separado nuevamente. Un vehículo puede detenerse sobre el punto central correcto mientras las caras de la bobina ya no estén paralelas. Tanto el LC180-A30 como el LS300-A60 enumeran un límite angular de 10°. Para un cargador de montaje lateral, el balanceo del chasis o la desviación del muelle pueden crear el ángulo; para un cargador montado en el piso, la presión de los neumáticos, la suspensión y la pendiente del piso pueden contribuir.
Por qué la distancia y el desplazamiento afectan el rendimiento de la carga
El transmisor y el receptor transfieren energía a través de un campo magnético acoplado. Aumentar el espacio, separar los centros de las bobinas o inclinar una cara cambia ese acoplamiento. Los síntomas prácticos pueden incluir una corriente de carga más baja, una eficiencia reducida, calor adicional o una falla al iniciar la carga si el sistema cae fuera de su ventana permitida.
Esa relación no es una licencia para inventar una curva de reducción universal. La geometría de la bobina, la frecuencia de funcionamiento, la electrónica de control, la carga y el método de prueba son importantes. Utilice mediciones para el par exacto transmisor-receptor a la potencia prevista.
El artículo de prueba TE03 200W existente deONEPOINTECH,
, proporciona un ejemplo útil. En las condiciones de prueba documentadas, la eficiencia del sistema fue de aproximadamente el 92 % con un espacio de 15 a 20 mm, se mantuvo por encima del 91 % con 25 a 30 mm y fue de aproximadamente el 90 % con 35 mm. Las pruebas separadas cubrieron desplazamientos de bobina de 10 mm y 20 mm en espacios de 15 mm a 35 mm. Con una distancia de carga de 30 mm y un desplazamiento de 20 mm, el sistema medido logró aproximadamente un 90 % de eficiencia.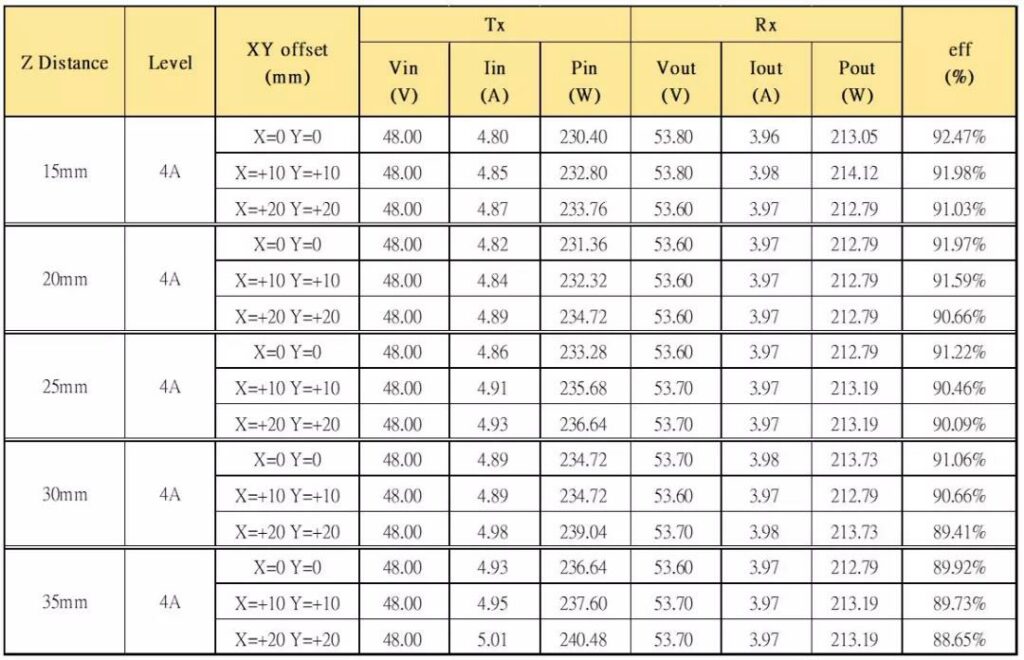 Los resultados del
Construir una pila de tolerancias de instalación
La posición nominal correcta proviene de sumar los errores que pueden ocurrir en servicio, no de copiar la tolerancia máxima del cargador en el requisito de acoplamiento.
Para la separación del eje Z, evalúe:
-
Tolerancias del soporte del transmisor y del receptor
- ;
- grosor de la cubierta protectora y variación de fabricación;
- planitud del piso o movimiento del marco del muelle;
- desgaste de neumáticos, presión de neumáticos y diámetro de rueda;
- recorrido de la suspensión y altura de manejo dependiente de la carga útil;
- deflexión térmica o estructural;
- restos que pueden impedir que el vehículo alcance su posición normal.
Para posición y ángulo X/Y, evalúe:
- la repetibilidad de parada del sistema de navegación, no solo su precisión de localización indicada;
- dirección y velocidad de aproximación;
- tracción del suelo y deslizamiento de las ruedas;
- guías de muelle, topes de ruedas o funciones de localización mecánica;
- tolerancia de colocación de bobinas en todos los vehículos de la flota;
- giro, cabeceo y balanceo del chasis en el punto de carga.
Una verificación de diseño simple es:
margen operativo disponible = límite del cargador − variación de instalación y acoplamiento en el peor de los casos
Run que verifica de forma independiente el espacio mínimo, el espacio máximo, el desplazamiento X, el desplazamiento Y y el ángulo. Si el margen restante es cercano a cero, cambiar la distancia nominal no resolverá todos los ejes; Es posible que el proyecto necesite un muelle más repetible, una posición de bobina diferente o un sistema con una ventana aprobada más grande.
Ejemplo: selección de una separación nominal
Considere una instalación LC180-A30 con una distancia de bobina nominal de 10 a 30 mm y un valor óptimo declarado de 20 mm. Supongamos que la revisión mecánica encuentra que el espacio real puede variar 4 mm por encima o por debajo del nominal después de combinar el montaje, el piso y la variación del vehículo.
- Un diseño nominal de 20 mm produce un rango esperado de 16 a 24 mm.
- Un diseño nominal de 28 mm produce un rango esperado de 24 a 32 mm.
El segundo diseño cruza el máximo nominal de 30 mm aunque el valor nominal del dibujo parece estar dentro del rango publicado. El primero se mantiene dentro del rango y alrededor del punto óptimo. Es por eso que un máximo nominal debe tratarse como un límite, no como un objetivo.
El cálculo es deliberadamente simple. Un proyecto crítico para la seguridad o de gran volumen debe utilizar el método de análisis de tolerancia normal de la organización y validar el resultado con hardware representativo de la producción.
La precisión del acoplamiento debe medirse en el vehículo real
La especificación de navegaciónA no describe completamente la alineación de la bobina. La posición final de la bobina incluye el error de localización, la respuesta de control, el frenado, el deslizamiento de las ruedas, el montaje mecánico y la relación entre el punto de referencia del robot y el centro receptor.
Mida llegadas repetidas al lugar de carga previsto con:
- las cargas útiles normales más ligeras y pesadas;
- neumáticos nuevos y usados cuando corresponda;
- direcciones y velocidades de aproximación representativas;
- la estructura real del piso o muelle;
- las cubiertas protectoras y soportes instalados;
- condiciones normales de contaminación y temperatura.
Registre las posiciones finales X, Y y Z y el ángulo de la bobina, luego compare la distribución con los límites del sistema. Los promedios no son suficientes: la carga fallida en el borde de la distribución es lo que interrumpe un flujo de trabajo autónomo.
Para una nueva integración, un piloto de un vehículo es la forma más rápida de establecer la ventana real. Pruebe primero la posición central, luego los extremos esperados, mientras registra la corriente suministrada, la eficiencia, la temperatura y el comportamiento de arranque/parada. La guía de diseño de la base de carga inalámbrica del robot cubre la arquitectura mecánica y de control más amplia en torno a esa prueba.
El material de montaje y el metal cercano siguen siendo importantes
El espacio correctoA no compensa una instalación inadecuada. El metal conductor cerca del área de acoplamiento activo puede calentarse y cambiar el comportamiento del sistema. Siga los dibujos de espacio libre del modelo, utilice el blindaje magnético especificado y no entierre una bobina en una cavidad metálica a menos que la instalación esté diseñada y probada explícitamente para ello.
Las capas protectoras en la ruta de transferencia de energía deben ser no metálicas y estar incluidas en el espacio medido de la bobina. El enrutamiento de cables también tiene espacios libres especificados en los sistemas completos; No trate el cable de la bobina de alta frecuencia como un cable de alimentación normal ni cambie su longitud sin aprobación.
Para bobinas montadas en la parte inferior, el diseño también tiene que gestionar residuos y objetos extraños. Para bobinas montadas lateralmente, verifique la protección contra impactos y asegúrese de que el muelle no pueda forzar las dos caras más cerca que el mínimo permitido. La solución de alineación debe proteger el equipo así como colocarlo con precisión.
Qué incluir en una solicitud de presupuesto o especificación de diseño
Utilice requisitos mensurables en lugar de solicitar cargas de "larga distancia" o de "gran tolerancia". Incluye:
| Entrada | Qué especificar |
|---|---|
| Batería | Química, tensión nominal y máxima, capacidad, corriente de carga permitida e interfaz BMS |
| Requisito de energía | Energía requerida del lado de la batería, tiempo de permanencia objetivo y energía requerida por parada |
| Separación nominal de la bobina | Datos de superficie de acoplamiento definidos y distancia propuesta del eje Z |
| Variación del espacio | Tolerancias mínimas y máximas después de las cubiertas, carga útil, neumáticos, piso y montaje |
| Variación de posición | Error de estacionamiento X e Y medido, incluidos casos diagonales combinados |
| Variación angular | Paso, balanceo o guiñada máximos entre las caras del acoplamiento |
| Montaje | Ubicación en el piso, lateral, frontal o trasera; dibujos; materiales; metal cercano y espacio disponible |
| Medio ambiente | Temperatura, agua, polvo, residuos, método de limpieza, exposición a vibraciones y impactos |
| Validación | Puntos de prueba necesarios para separación, compensación, ángulo, corriente, eficiencia y temperatura |
Esta información permite al proveedor evaluar la aplicación en comparación con un entorno operativo completo en lugar de citar el número más favorable de una hoja de datos.
Elija el sistema alrededor de la ventana operativa real
El mejor cargador inalámbrico no es el modelo con el espacio máximo más grande. Es el sistema combinado cuya potencia, voltaje, espacio, compensación, ángulo, rendimiento térmico y comunicación se ajustan al vehículo al mismo tiempo.
Comience con una instalación nominal cerca del punto óptimo del proveedor. Reste la variación mecánica y de acoplamiento completa de los límites publicados. Luego valide el margen restante en un vehículo representativo de producción antes de ampliarlo a toda la flota.
Para obtener una recomendación, envíe a ONEPOINTECH las especificaciones de su batería, la potencia de carga requerida, el tiempo de permanencia, los planos de montaje, el espacio nominal, la variación de estacionamiento X/Y medida, el ángulo esperado, el entorno y el mercado de certificación. Podemos evaluar la aplicación con 1.5kW LC180-A30, 3kW LS300-A60, 6kW LC600-A100 o un módulo OEM y definir los puntos de prueba antes de comprometerse con el diseño del muelle.
Envíe sus requisitos de separación y alineación para una revisión de ingeniería →