La distance de chargement sans fil n'est pas un seul chiffre à maximiser. Il s'agit d'une fenêtre de fonctionnement mécanique qui doit survivre aux variations réelles d'un robot, d'un AGV ou d'un chariot élévateur : erreur de stationnement, irrégularités du sol, usure des pneus, mouvement de la suspension, charge utile, tolérances de montage et capots de protection.
La conception duA peut sembler acceptable sur un dessin et néanmoins échouer en fonctionnement si son écart nominal de bobine se situe à la limite de la plage du chargeur. Il en va de même pour l’alignement. Une fiche technique peut indiquer une tolérance de décalage, mais le véhicule peut consommer cette allocation en raison de plusieurs erreurs indépendantes avant d'atteindre le quai.
Ce guide explique comment spécifier la distance de charge sans fil, le décalage X/Y et l'alignement angulaire en tant que pile de tolérances techniques. Les valeurs du modèle ci-dessous proviennent des fiches techniques actuelles de ONEPOINTECH ; ce ne sont pas des limites universelles pour le transfert d'énergie sans fil.
Quelle distance de chargement sans fil mesure réellement
Pour un système de charge inductif industriel, la distance de charge est l'écart entre les surfaces de couplage actives de la bobine émettrice et de la bobine réceptrice . On l'appelle communément la distance de l'axe Z.
Ce n'est pas automatiquement la même chose que :
- Garde au sol. Un émetteur monté au sol, des couvercles, des supports et la position de montage du récepteur se trouvent tous à l'intérieur de la dimension du véhicule au sol.
- Distance entre boîtiers. Les boîtiers du contrôleur peuvent être montés à l'écart des bobines.
- Dégagement du quai. Un quai monté sur le côté peut inclure des protections ou des caractéristiques de localisation qui ne définissent pas l'entrefer magnétique.
- Distance de détection maximale. La détection de communication ou de présence ne prouve pas que le système peut transférer la puissance nominale à cette position.
Définissez les faces de mesure sur le dessin mécanique. Si l'émetteur est doté d'un capot de protection ou si le récepteur est placé derrière un panneau non métallique, indiquez si cette épaisseur est incluse dans la distance entre bobines. Les points de référence ambigus sont une source courante d'erreur d'installation.
La plage nominale, la distance optimale et la distance de conception sont différentes
Trois distances comptent lors de la sélection :
- Plage de charge nominale — l'intervalle dans lequel le système correspondant doit fonctionner.
- Distance optimale — le point ou la bande plus étroite auquel le fournisseur signale le meilleur couplage ou l'efficacité.
- Distance de conception — la valeur nominale sur le dessin de votre machine après avoir tenu compte des variations mécaniques réelles.
La distance de conception doit normalement se situer près de la valeur optimale, avec suffisamment d'espace des deux côtés pour la pile de tolérance complète. Il ne doit pas être choisi simplement parce qu'il s'agit du nombre maximum dans la fiche technique.
| Système | Puissance maximale | Distance nominale de la bobine | Données d'alignement publiées | Point de référence utile |
|---|---|---|---|---|
| TE03 | 200W | 15–35 mm | Les données de test mesurées incluent des décalages de 10 mm et 20 mm | 91 % à 25 mm dans la fiche technique |
| TF02 module | 800W | 25–35 mm | Désalignement de ±15 mm | 93 % à 30 mm |
| LC180-A30 | 1,5kW | 10–30 mm | 20 mm Tolérance de position X/Y ; Inclinaison maximale de 10° | 20 mm optimale |
| LS300-A60 | 3kW | 20–45 mm | ±40 mm en X ou Y seul ; 25 mm lorsque X et Y sont tous deux décalés ; Inclinaison relative de 10° | 35–40 mm optimale |
| LC600-A100 | 6kW | 20–40 mm | Position ±30 mm tolérance | Confirmer le point de test du projet |
Ces valeurs sont spécifiques au modèle. Ne mélangez pas la distance d’un système avec la tolérance de décalage ou l’efficacité d’un autre. Les bobines émettrices et réceptrices forment une paire appariée, et le niveau de puissance à lui seul ne détermine pas leur fenêtre de fonctionnement.
La tolérance de décalage est une exigence bidimensionnelle
Offset décrit jusqu'où le centre de la bobine réceptrice peut s'éloigner du centre de la bobine émettrice dans le plan des bobines. Sur un système monté au sol, celui-ci est normalement divisé en :
- X-axis offset — erreur gauche-droite sur la trajectoire de déplacement.
- Y-axis offset — erreur d'arrêt avant-arrière le long de la trajectoire de déplacement.
- Décalage X/Y combiné — erreur diagonale lorsque les deux se produisent en même temps.
La distinction compte. La fiche technique du LS300-A60 autorise un décalage de 40 mm lorsque le déplacement se produit dans une direction, mais indique 25 mm lorsque X et Y sont tous deux décalés. Cela ne décrit pas le même point de fonctionnement que ±40 mm dans les deux axes simultanément. Une spécification d'approvisionnement qui indique uniquement « tolérance de 40 mm » perd la condition qui donne du sens au chiffre.
L'erreurAngular est à nouveau séparée. Un véhicule peut s'arrêter au-dessus du point central correct alors que les faces de la bobine ne sont plus parallèles. Les modèles LC180-A30 et LS300-A60 affichent une limite angulaire de 10°. Pour un chargeur latéral, le roulis du châssis ou la déviation du quai peuvent créer l'angle ; pour un chargeur au sol, la pression des pneus, la suspension et la pente du sol peuvent contribuer.
Pourquoi la distance et le décalage affectent les performances de charge
L'émetteur et le récepteur transfèrent de l'énergie via un champ magnétique couplé. L'augmentation de l'écart, l'écartement des centres de la bobine ou l'inclinaison d'une face modifient ce couplage. Les symptômes pratiques peuvent inclure un courant de charge plus faible, une efficacité réduite, une chaleur supplémentaire ou un échec de démarrage de la charge si le système tombe en dehors de sa fenêtre autorisée.
Cette relation ne constitue pas une autorisation pour inventer une courbe de déclassement universelle. La géométrie de la bobine, la fréquence de fonctionnement, l'électronique de commande, la charge et la méthode de test sont tous importants. Utilisez des mesures pour la paire exacte émetteur-récepteur à la puissance prévue.
L'article de test TE03 200 W existant deONEPOINTECH,
, fournit un exemple utile. Dans les conditions de test documentées, l'efficacité du système était d'environ 92 % à un écart de 15 à 20 mm, restait supérieure à 91 % à 25 à 30 mm et était d'environ 90 % à 35 mm. Des tests séparés portaient sur les décalages de bobines de 10 mm et 20 mm sur des espaces compris entre 15 mm et 35 mm. À une distance de charge inférieure à 30 mm et un décalage inférieur à 20 mm, le système mesuré a atteint une efficacité d'environ 90 %.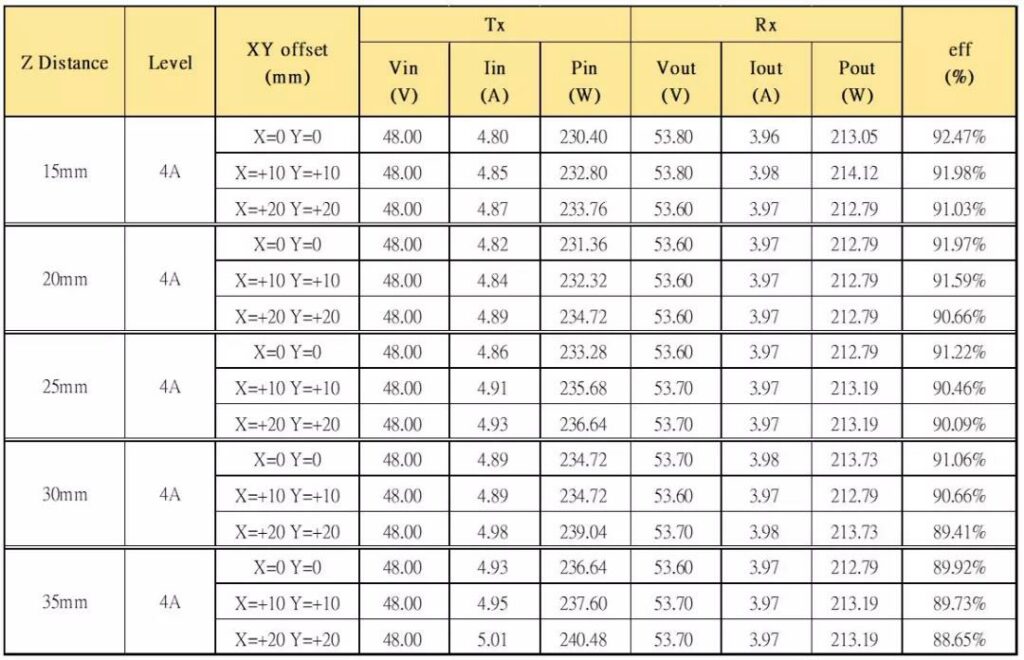
Construire une pile de tolérances d'installation
La position nominale correcte provient de l'ajout des erreurs qui peuvent survenir en service, et non de la copie de la tolérance maximale du chargeur dans les exigences d'amarrage.
Pour l'écart sur l'axe Z, évaluez :
- tolérances du support de l'émetteur et du récepteur ;
- épaisseur du couvercle de protection et variation de fabrication ;
- planéité du sol ou mouvement du cadre de quai ;
- usure des pneus, pression des pneus et diamètre de la roue ;
- débattement de la suspension et hauteur de caisse en fonction de la charge utile ;
- déflexion thermique ou structurelle ;
- débris pouvant empêcher le véhicule d'atteindre sa position normale.
Pour la position et l'angle X/Y, évaluer :
- la répétabilité d'arrêt du système de navigation, pas seulement sa précision de localisation déclarée ;
- direction et vitesse d'approche ;
- traction au sol et patinage des roues ;
- guides de quai, butées de roue ou dispositifs de localisation mécanique ;
- tolérance de placement des bobines sur chaque véhicule de la flotte ;
- châssis lacet, tangage et roulis au point de chargement.
A est :
marge opérationnelle disponible = limite du chargeur − pire cas d'installation et variation d'amarrage
Run qui vérifie indépendamment l'écart minimum, l'écart maximum, le décalage X, le décalage Y et l'angle. Si la marge restante est proche de zéro, la modification de la distance nominale ne résoudra pas tous les axes ; le projet peut nécessiter un quai plus reproductible, une position de bobine différente ou un système avec une fenêtre approuvée plus grande.
Exemple : sélection d'un écart nominal
Envisagez une installation LC180-A30 avec une distance nominale de bobine de 10 à 30 mm et un optimal déclaré de 20 mm. Supposons que l'examen mécanique révèle que l'écart réel peut varier de 4 mm au-dessus ou en dessous de la valeur nominale après avoir combiné les variations de montage, de plancher et de véhicule.
-
La conception nominale
- A de 20 mm produit une plage attendue de 16 à 24 mm. La conception nominale
- A de 28 mm produit une plage attendue de 24 à 32 mm.
Le deuxième modèle dépasse la limite nominale de 30 mm même si la valeur nominale du dessin semble se situer dans la plage publiée. Le premier reste dans la plage et autour du point optimal. C'est pourquoi un maximum nominal doit être traité comme une limite et non comme un objectif.
Le calcul est volontairement simple. Un projet critique pour la sécurité ou à volume élevé doit utiliser la méthode normale d'analyse des tolérances de l'organisation et valider le résultat avec du matériel représentatif de la production.
La précision de l'amarrage doit être mesurée sur le véhicule réel
Les spécifications de navigation duA ne décrivent pas entièrement l'alignement des bobines. La position finale de la bobine comprend l'erreur de localisation, la réponse du contrôle, le freinage, le patinage des roues, le montage mécanique et la relation entre le point de référence du robot et le centre récepteur.
Mesurez les arrivées répétées au lieu de chargement prévu avec :
- les charges utiles normales les plus légères et les plus lourdes ;
- pneus neufs et usés le cas échéant ;
- directions et vitesses d'approche représentatives ;
- la structure réelle du plancher ou du quai ;
- les capots de protection et les supports installés ;
- conditions normales de contamination et de température.
Enregistrez les positions finales X, Y et Z ainsi que l'angle de la bobine, puis comparez la distribution avec les limites du système. Les moyennes ne suffisent pas : c'est l'échec de la charge en bordure de distribution qui interrompt un flux de travail autonome.
Pour une nouvelle intégration, un pilote sur un véhicule est le moyen le plus rapide d'établir la véritable fenêtre. Testez d'abord la position centrale, puis les extrêmes attendus, tout en enregistrant le courant délivré, l'efficacité, la température et le comportement de démarrage/arrêt. Le guide de conception de la station de chargement sans fil robot couvre l'architecture mécanique et de contrôle plus large autour de ce test.
Le matériau de montage et le métal à proximité comptent toujours
Un écart correct duA ne compense pas une installation inadaptée. Le métal conducteur proche de la zone de couplage active peut chauffer et modifier le comportement du système. Suivez les dessins de dégagement du modèle, utilisez le blindage magnétique spécifié et n'enfouissez pas de bobine dans une cavité métallique à moins que l'installation ne soit explicitement conçue et testée pour cela.
Les couches de protection dans le chemin de transfert de puissance doivent être non métalliques et incluses dans l'espacement de bobine mesuré. Le routage des câbles comporte également des dégagements spécifiés sur les systèmes complets ; ne traitez pas le câble de bobine haute fréquence comme un câble d'alimentation ordinaire et ne modifiez pas sa longueur sans autorisation.
Pour les serpentins montés en bas, la conception doit également gérer les débris et les corps étrangers. Pour les bobines montées sur le côté, vérifiez la protection contre les chocs et assurez-vous que le quai ne peut pas forcer les deux faces plus près que le minimum autorisé. La solution d'alignement doit protéger l'équipement ainsi que le placer avec précision.
Que mettre dans une demande de prix ou une spécification de conception
Utilisez des exigences mesurables plutôt que de demander une recharge « longue distance » ou « grande tolérance ». Inclure :
| Entrée | Que spécifier |
|---|---|
| Batterie | Chimie, tension nominale et maximale, capacité, courant de charge autorisé et interface BMS |
| Puissance requise | Alimentation côté batterie requise, temps de séjour cible et énergie requise par arrêt |
| Écart nominal de bobine | Données de surface de couplage définies et distance proposée sur l'axe Z |
| Variation de l'écart | Tolérances minimales et maximales après les couvercles, la charge utile, les pneus, le plancher et le montage |
| Variation de position | Merreur de stationnement X et Y mesurée, y compris les cas diagonaux combinés |
| Variation angulaire | Pas, roulis ou lacet maximum entre les faces d'accouplement |
| Montage | Emplacement au sol, sur le côté, à l'avant ou à l'arrière ; dessins; matériels; métal à proximité et espace disponible |
| Environnement | Température, eau, poussière, débris, méthode de nettoyage, exposition aux vibrations et aux chocs |
| Validation | Points de test requis pour l'écart, le décalage, l'angle, le courant, l'efficacité et la température |
Cette information permet à un fournisseur d'évaluer l'application par rapport à une enveloppe opérationnelle complète plutôt que de citer le chiffre le plus favorable d'une fiche technique.
Choisissez le système autour de la fenêtre d'exploitation réelle
Le meilleur chargeur sans fil n'est pas le modèle avec le plus grand écart maximum. C'est le système adapté dont la puissance, la tension, l'écart, le décalage, l'angle, les performances thermiques et la communication s'adaptent à la fois au véhicule.
Commencez par une installation nominale proche du point optimal du fournisseur. Soustrayez la variation mécanique et d'amarrage complète des limites publiées. Validez ensuite la marge restante sur un véhicule représentatif de la production avant de l'étendre à l'ensemble de la flotte.
Pour une recommandation, envoyez à ONEPOINTECH les spécifications de votre batterie, la puissance de charge requise, le temps de séjour, les dessins de montage, l'écart nominal, la variation de stationnement X/Y mesurée, l'angle attendu, l'environnement et le marché de certification. Nous pouvons évaluer l'application par rapport au 1.5kW LC180-A30, au 3kW LS300-A60, au 6kW LC600-A100 ou à un module OEM et définir les points de test avant de vous engager dans la conception du quai.
Envoyez vos exigences d'écartement et d'alignement pour un examen technique →