Дальность беспроводной зарядки — это не просто цифра, которую нужно максимизировать. Это механическое рабочее окно, которое должно выдерживать реальные изменения в роботе, AGV или вилочном погрузчике: ошибка при парковке, неровности пола, износ шин, перемещение подвески, полезная нагрузка, монтажные допуски и защитные крышки.
КонструкцияA может выглядеть приемлемо на чертеже, но при этом не работать, если номинальный зазор катушки находится на границе диапазона зарядного устройства. То же самое относится и к выравниванию. В таблице данных может быть указан допуск на смещение, но транспортное средство может использовать этот допуск из-за нескольких независимых ошибок, прежде чем достигнет дока.
В этом руководстве объясняется, как указать расстояние беспроводной зарядки, смещение X/Y и угловое выравнивание в качестве набора инженерных допусков. Значения модели, приведенные ниже, взяты из текущих таблиц данных ONEPOINTECH; они не являются универсальными ограничениями для беспроводной передачи энергии.
Какое на самом деле измеряется расстояние беспроводной зарядки
Для промышленной системы индуктивной зарядки расстояние зарядки представляет собой зазор между активными поверхностями связи передающей катушки и приемной катушки . Обычно его называют расстоянием по оси Z.
.Это не то же самое, что автоматически:
.- Дорожный просвет. Напольный передатчик, крышки, кронштейны и место установки приемника находятся в пределах расстояния от автомобиля до пола.
- Расстояние между корпусами. Корпусы контроллеров можно устанавливать на расстоянии от катушек.
- Зазор дока. Док-станция бокового монтажа может включать в себя ограждения или элементы крепления, которые не определяют магнитный зазор.
- Максимальное расстояние обнаружения. Связь или обнаружение присутствия не доказывают, что система может передавать номинальную мощность в этом положении.
Определите измерительные поверхности на механическом чертеже. Если передатчик имеет защитную крышку или приемник расположен за неметаллической панелью, покажите, включена ли эта толщина в расстояние между катушками. Неоднозначные точки отсчета являются частым источником ошибок при установке.
Номинальная дальность, оптимальное расстояние и расчетное расстояние различаются
При выборе имеют значение три расстояния:
- Номинальный диапазон зарядки — интервал, в течение которого соответствующая система рассчитана на работу.
- Оптимальное расстояние — точка или более узкая полоса, в которой поставщик сообщает о наилучшем соединении или эффективности.
- Расчетное расстояние — номинальное значение на чертеже машины с учетом реальных механических отклонений.
Расчетное расстояние обычно должно быть близким к оптимальному значению, с достаточным пространством с обеих сторон для размещения пакета с полным допуском. Его не следует выбирать просто потому, что это максимальное число в таблице данных.
| Система | Максимальная мощность | Номинальное расстояние между катушками | Опубликованные данные центровки | Полезные ориентиры |
|---|---|---|---|---|
| TE03 | 200W | 15–35 мм | Данные измерений включают 10 мм и 20 мм смещения | 91% на 25 мм в даташите |
| TF02 | 800W | 25–35 мм | Смещение ±15 мм | 93% при 30 мм |
| LC180-A30 | 1,5kW | 10–30 мм | 20 мм, допуск положения X/Y; Максимальный наклон 10° | Оптимальный угол 20 мм |
| LS300-A60 | 3kW | 20–45 мм | ±40 мм только по X или Y; 25 мм, если X и Y смещены; Относительный наклон 10° | 35–40 мм оптимально |
| LC600-A100 | 6kW | 20–40 мм | Положение ±30 мм допуск | Подтвердите контрольную точку проекта |
Эти значения зависят от модели. Не смешивайте расстояние от одной системы с допуском смещения или эффективностью от другой. Катушки передатчика и приемника представляют собой согласованную пару, и уровень мощности сам по себе не определяет их рабочее окно.
Допуск смещения — двумерное требование
Offset описывает, насколько далеко центр катушки приемника может отойти от центра катушки передатчика в плоскости катушек. В напольной системе это обычно делится на:
.- X смещение оси — ошибка влево-вправо на пути перемещения.
- Y смещение оси — ошибка остановки вперед-назад по траектории движения.
- Комбинированное смещение X/Y — диагональная ошибка, когда обе ошибки возникают одновременно.
Различие имеет значение. В таблице данных LS300-A60 допускается смещение 40 мм, когда смещение происходит в одном направлении, но указано 25 мм, когда X и Y смещены. Это не описывает одну и ту же рабочую точку как ±40 мм по обеим осям одновременно. В спецификации закупок, в которой указано только «допуск 40 мм», теряется условие, придающее этой цифре смысл.
ОшибкаAngular снова отдельная. Транспортное средство может остановиться в правильной центральной точке, пока стороны катушек больше не параллельны. И для LC180-A30, и для LS300-A60 указан предел угла 10°. В случае бокового зарядного устройства угол может возникнуть из-за крена шасси или отклонения дока; для напольного зарядного устройства могут иметь значение давление в шинах, подвеска и наклон пола.
Почему расстояние и смещение влияют на эффективность зарядки
Передатчик и приемник передают энергию через связанное магнитное поле. Увеличение зазора, разнесение центров катушек или наклон одной поверхности меняют это соединение. Практические симптомы могут включать более низкий зарядный ток, снижение эффективности, дополнительный нагрев или невозможность начать зарядку, если система выходит за пределы допустимого диапазона.
Эта связь не является лицензией на изобретение одной универсальной кривой снижения номинальных характеристик. Геометрия катушки, рабочая частота, управляющая электроника, нагрузка и метод испытания — все имеет значение. Используйте измерения для точной пары передатчик-приемник при заданной мощности.
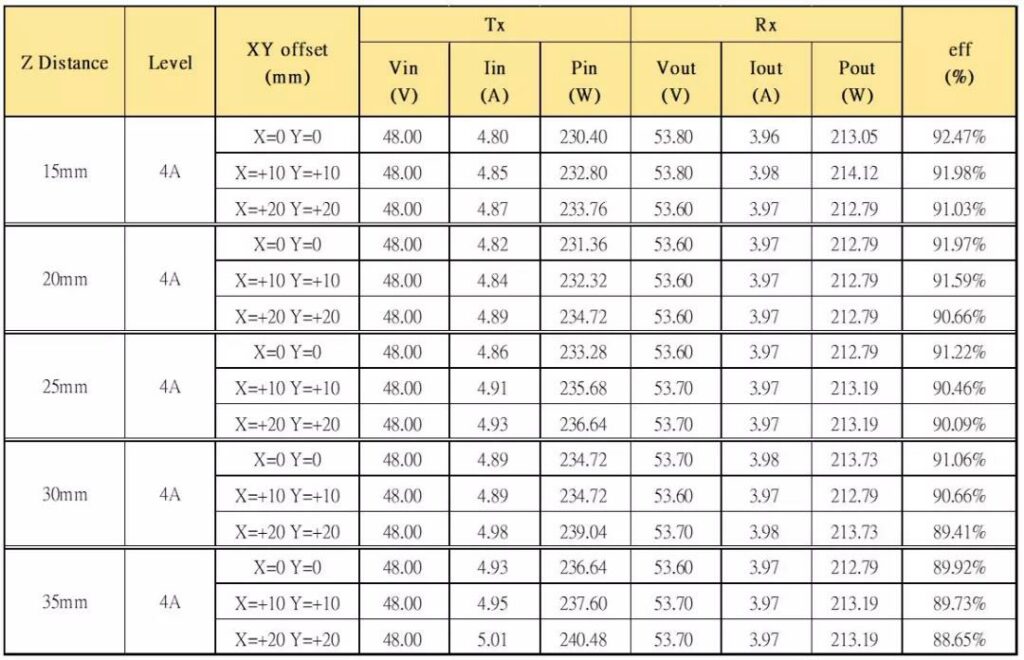
Существующая тестовая статьяONEPOINTECH TE03 200 Вт представляет собой полезный пример. В задокументированных условиях испытаний эффективность системы составила около 92% при зазоре 15–20 мм, оставалась выше 91% при 25–30 мм и составляла около 90% при 35 мм. Отдельные испытания охватывали смещения катушек на 10 и 20 мм и зазоры от 15 до 35 мм. При расстоянии зарядки в пределах 30 мм и смещении в пределах 20 мм измеренная система достигла эффективности примерно 90%.
 Результаты
Создание набора допусков установки
Правильное номинальное положение достигается путем добавления ошибок, которые могут возникнуть при эксплуатации, а не копирования максимального допуска зарядного устройства в требования к стыковке.
Для зазора по оси Z оцените:
- Допуски кронштейнов передатчика и приемника;
- Толщина защитной крышки и варианты изготовления;
- Неровность пола или перемещение рамы дока;
- Износ шин, давление в шинах и диаметр колеса;
- ход подвески и высота дорожного просвета в зависимости от полезной нагрузки;
- Термическое или структурное отклонение;
- мусор, который может помешать транспортному средству занять нормальное положение.
Для положения и угла X/Y оцените:
- повторяемость остановки навигационной системы, а не только заявленная точность локализации;
- Направление и скорость подхода;
- Сцепление с полом и проскальзывание колес;
- Направляющие для док-станции, колесные упоры или механические фиксирующие элементы;
- Допуск на размещение катушки на каждом автомобиле в парке;
- Шасси рыскание, тангаж и крен в точке зарядки.
A Простая проверка конструкции:
Доступный рабочий запас = предел зарядного устройства − наихудший вариант установки и стыковки
Run, который независимо проверяет минимальный зазор, максимальный зазор, смещение X, смещение Y и угол. Если оставшийся запас близок к нулю, изменение номинального расстояния не решит проблему для каждой оси; для проекта может потребоваться более повторяемая док-станция, другое положение катушки или система с большим одобренным окном.
Пример: выбор номинального зазора
Рассмотрите установку LC180-A30 с номинальным расстоянием между катушками 10–30 мм и заявленным оптимальным расстоянием 20 мм. Предположим, что в результате проверки механики будет обнаружено, что фактический зазор может отличаться на 4 мм выше или ниже номинального после объединения вариантов крепления, пола и автомобиля.
- A Номинальная конструкция 20 мм обеспечивает ожидаемый диапазон 16–24 мм.
- A Номинальная конструкция 28 мм обеспечивает ожидаемый диапазон 24–32 мм.
Вторая конструкция превышает номинальный максимум 30 мм, хотя номинальное значение чертежа находится в пределах опубликованного диапазона. Первый остается в пределах диапазона и около оптимальной точки. Вот почему номинальный максимум следует рассматривать как границу, а не как цель.
Расчёт намеренно прост. В проектах, критически важных для безопасности, или в крупномасштабных проектах следует использовать обычный метод анализа допусков организации и проверять результат с помощью аппаратного обеспечения, отвечающего требованиям производства.
Точность стыковки следует измерять на реальном автомобиле
Навигационная спецификацияA не полностью описывает выравнивание катушки. Конечное положение катушки включает ошибку локализации, реакцию управления, торможение, пробуксовку колес, механическую установку и взаимосвязь между контрольной точкой робота и центром приемника.
Измерьте повторные прибытия на предполагаемое место зарядки с помощью:
- самая легкая и тяжелая нормальная полезная нагрузка;
- новые и изношенные шины, где это применимо;
- характерные направления и скорости захода на посадку;
- — фактическая конструкция пола или дока;
- установлены защитные крышки и кронштейны;
- нормальное загрязнение и температурные условия.
Запишите окончательные положения X, Y и Z и угол катушки, затем сравните распределение с ограничениями системы. Среднего значения недостаточно: неудачный заряд на границе распределения прерывает автономный рабочий процесс.
Для новой интеграции пилот с одним транспортным средством — это самый быстрый способ установить реальное окно. Сначала проверьте центральное положение, затем ожидаемые крайние значения, записывая при этом подаваемый ток, эффективность, температуру и поведение при запуске/остановке. Руководство по проектированию док-станции для беспроводной зарядки робота охватывает более широкую механическую архитектуру и архитектуру управления для этого теста.
Установочный материал и близлежащий металл по-прежнему имеют значение
A Правильный зазор не компенсирует неправильную установку. Проводящий металл вблизи активной зоны связи может нагреваться и изменять поведение системы. Следуйте чертежам модели, используйте указанное магнитное экранирование и не закапывайте катушку в металлическую полость, если установка специально не спроектирована и не проверена на это.
Защитные слои на пути передачи энергии должны быть неметаллическими и включаться в измеренный зазор катушки. Прокладка кабеля также имеет определенные зазоры во всей системе; Не обращайтесь с кабелем высокочастотной катушки как с обычным силовым кабелем и не изменяйте его длину без разрешения.
Для катушек нижнего монтажа конструкция также должна обеспечивать защиту от мусора и посторонних предметов. Для катушек с боковой установкой проверьте защиту от ударов и убедитесь, что док-станция не может сдвинуть две стороны ближе, чем разрешенный минимум. Решение для выравнивания должно защищать оборудование, а также обеспечивать его точное размещение.
Что указать в запросе предложений или спецификации проекта
Используйте измеримые требования вместо того, чтобы требовать взимания платы за «дальнее расстояние» или «большие допуски». Включить:
| Input | Что указать |
|---|---|
| Батарея | Химия, номинальное и максимальное напряжение, емкость, допустимый зарядный ток и интерфейс BMS |
| Требования к электропитанию | Требуемая мощность аккумулятора, целевое время работы и энергия, необходимая для каждой остановки |
| Номинальный зазор катушки | Определенные опорные точки поверхности сцепления и предлагаемое расстояние по оси Z |
| Вариация зазора | Минимальные и максимальные допуски после крышек, полезной нагрузки, шин, пола и монтажных допусков |
| Изменение положения | Измеренная ошибка парковки X и Y, включая комбинированные диагональные случаи |
| Угловое отклонение | Максимальный шаг, крен или отклонение между поверхностями муфты |
| Монтаж | Напольное, боковое, переднее или заднее расположение; рисунки; материалы; ближайший металл и свободное место |
| Окружающая среда | Температура, вода, пыль, мусор, метод очистки, вибрация и ударное воздействие |
| Проверка | Необходимые контрольные точки для зазора, смещения, угла, тока, эффективности и температуры |
Эта информация позволяет поставщику оценить приложение на основе полного рабочего диапазона, а не цитировать наиболее благоприятное число из таблицы данных.
Выберите систему вокруг реального рабочего окна
Лучшее беспроводное зарядное устройство — это не модель с самым большим максимальным зазором. Это согласованная система, мощность, напряжение, зазор, смещение, угол, тепловые характеристики и связь которой одновременно подходят для автомобиля.
Начните с номинальной установки, близкой к оптимальной точке поставщика. Вычтите полную механическую и стыковочную вариацию из опубликованных пределов. Затем проверьте оставшуюся прибыль на серийном автомобиле, прежде чем масштабировать его по всему автопарку.
Для получения рекомендации отправьте в ONEPOINTECH характеристики аккумулятора, необходимую мощность зарядки, время работы, монтажные чертежи, номинальный зазор, измеренное отклонение при парковке X/Y, ожидаемый угол, окружающую среду и рынок сертификации. Мы можем сравнить приложение с 1,5 кВт LC180-A30, 3kW LS300-A60, 6kW LC600-A100 или OEM-модулем и определить контрольные точки, прежде чем переходить к проектированию док-станции.
Отправьте свои требования к зазору и соосности для технической проверки →