ワイヤレス充電距離は、単一の数値で最大化できるものではありません。 これは、駐車エラー、床の凹凸、タイヤの磨耗、サスペンションの動き、積載量、取り付け公差、保護カバーなど、ロボット、AGV、またはフォークリフトの実際の変動に耐えなければならない機械的な動作ウィンドウです。
A 設計は、図面では許容範囲内に見えても、公称コイル ギャップが充電器の範囲の端にある場合、動作に失敗する可能性があります。アライメントも同様です。データシートにはオフセット許容値が記載されている場合がありますが、車両はドックに到着する前にいくつかの独立したエラーによって許容値を消費する可能性があります。
このガイドでは、ワイヤレス充電距離、X/Y オフセット、および角度調整をエンジニアリング許容値スタックとして指定する方法について説明します。以下のモデル値は、現在の ONEPOINTECH データシートから取得されています。これらはワイヤレス電力伝送の普遍的な制限ではありません。
ワイヤレス充電の実際の測定距離
産業用誘導充電システムの場合、充電距離は、送信コイルと受信コイルのアクティブ結合面間のギャップです。通常、Z 軸距離と呼ばれます。
自動的に同じになるわけではありません:
- 地上高。 床置き型送信機、カバー、ブラケット、受信機の取り付け位置はすべて車両床面寸法内に収まります。
- エンクロージャ間の距離。 コントローラのハウジングはコイルから離れて取り付けることができます。
- ドックのクリアランス。 サイドマウントのドックには、磁気ギャップを定義しないガードまたは位置決め機能を含めることができます。
- 最大検出距離。 通信または存在検出は、システムがその位置で定格電力を伝送できることを証明するものではありません。
機械図面上に測定面を定義します。送信機に保護カバーがある場合、または受信機が非金属パネルの後ろにある場合、その厚さがコイル間距離に含まれるかどうかを示してください。あいまいなデータム点は、取り付けエラーの一般的な原因です。
定格範囲、最適距離、設計距離は異なります
選択時には 3 つの距離が重要です:
- 定格充電範囲 — 一致するシステムが動作するように指定されている間隔。
- 最適距離 — サプライヤーが最高の結合または効率を報告する点またはより狭い帯域。
- 設計距離 — 実際の機械的変動を考慮した後の機械図面上の公称値。
設計距離は通常、最適値に近く、許容値スタック全体に対して両側に十分な余裕があるはずです。データシートの最大値という理由だけでこれを選択しないでください。
| システム | 最大出力 | 定格コイル距離 | 公開アライメントデータ | 有用な基準点 |
|---|---|---|---|---|
| TE03モジュール | 200W | 15–35 mm | 測定されたテストデータには10 mmおよび20 mmのオフセットが含まれています | データシートの25 mmで91% |
| TF02モジュール | 800W | 25–35 mm | ±15 mmのミスアライメント | 93%(30 mmで) |
| LC180-A30 | 1.5kW | 10–30 mm | 20 mm X/Y 位置公差;最大傾斜10° | 20mm最適 |
| LS300-A60 | 3kW | 20–45 mm | ±40 mm (X または Y のみ)。 X と Y の両方がオフセットされている場合は 25 mm、 10°相対傾斜 | 35~40mm最適 |
| LC600-A100 | 6kW | 20–40 mm | ±30 mm位置公差 | プロジェクトのテストポイントを確認 |
これらの値はモデル固有です。あるシステムからの距離と、別のシステムからのオフセット許容値または効率を混同しないでください。送信コイルと受信コイルは整合ペアであり、電力レベルだけでは動作ウィンドウが決まりません。
オフセット公差は2次元の要件です
Offset は、コイルの平面内で受信コイルの中心が送信コイルの中心からどれだけ離れられるかを示します。床置き型システムでは、通常、
に分割されます。- X 軸オフセット — 移動経路全体の左右の誤差。
- Y 軸オフセット — 移動経路に沿った前後停止誤差。
- 組み合わせた X/Y オフセット — 両方が同時に発生した場合の対角誤差。
区別は重要です。 LS300-A60 のデータシートでは、一方向に変位が発生した場合は 40 mm のオフセットが許可されていますが、X と Y の両方がオフセットされている場合は 25 mm と記載されています。これは、両方の軸で同時に±40 mm という同じ動作点を表すものではありません。 「公差40mm」だけを記載した調達仕様書では、その数値を意味づける条件が失われます。
Angularエラーはまた別です。コイル面が平行でなくなっても、車両は正しい中心点を超えて停止することができます。 LC180-A30 と LS300-A60 の両方に 10° の角度制限が記載されています。側面に取り付けられた充電器の場合、シャーシのロールやドックのたわみによって角度が生じる可能性があります。床置き型充電器の場合は、タイヤ空気圧、サスペンション、床の傾斜が影響します。
距離とオフセットが充電パフォーマンスに影響する理由
送信機と受信機は、結合された磁場を通じてエネルギーを伝達します。ギャップを増やしたり、コイルの中心を離したり、一方の面を傾けたりすると、結合が変化します。実際の症状には、充電電流の低下、効率の低下、発熱の増加、またはシステムが許容範囲外にある場合の充電開始の失敗などが含まれる可能性があります。
その関係は、1 つの普遍的なディレーティング曲線を発明する許可ではありません。コイルの形状、動作周波数、制御電子回路、負荷、およびテスト方法がすべて重要です。意図した電力での正確な送信機と受信機のペアの測定値を使用します。
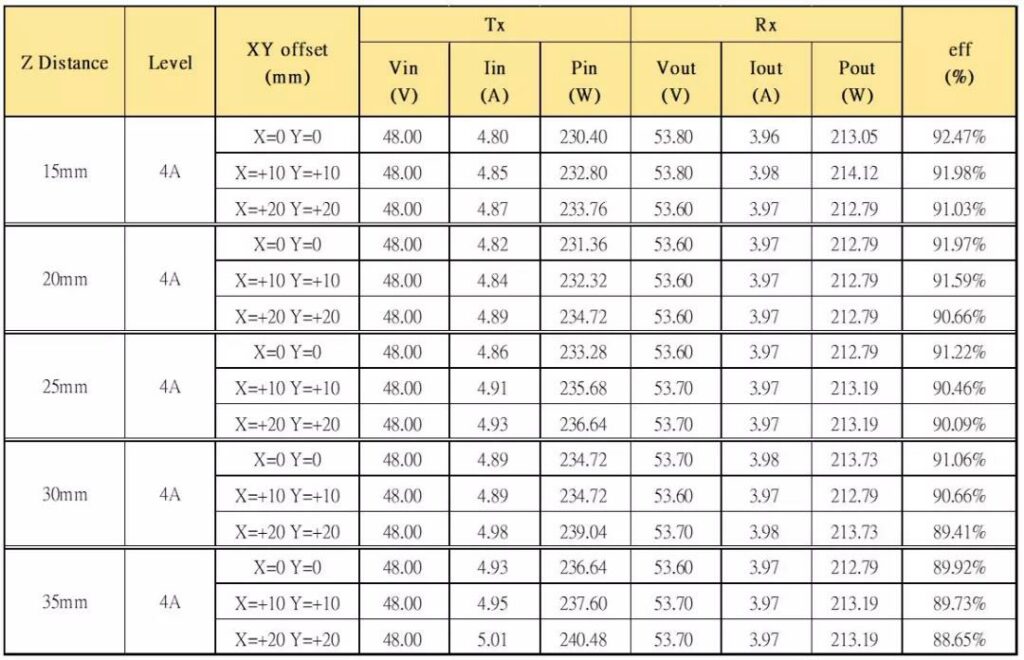
ONEPOINTECH の既存の TE03 200W テスト記事 が有用な例を提供しています。文書化されたテスト条件下では、システム効率は 15 ~ 20 mm のギャップで約 92%、25 ~ 30 mm では 91% 以上を維持し、35 mm では約 90% でした。個別のテストでは、15 mm ~ 35 mm のギャップにわたる 10 mm および 20 mm のコイル オフセットが対象になりました。充電距離が 30 mm 以内、オフセットが 20 mm 以内の場合、測定されたシステムは約 90% の効率を達成しました。
設置公差スタックを構築する
正しい公称位置は、充電器の最大許容値をドッキング要件にコピーすることではなく、使用中に発生する可能性のあるエラーを追加することによって決まります。
Z軸ギャップについては、
を評価してください。- 送信機および受信機ブラケットの公差;
- 保護カバーの厚さと製造バリエーション;
- 床の平坦度またはドックフレームの動き;
- タイヤ摩耗、タイヤ空気圧、ホイール直径;
- サスペンショントラベルと積載量に応じた車高;
- 熱または構造のたわみ;
- 車両が通常の位置に到達するのを妨げる可能性のある破片。
X/Y 位置と角度については、
を評価します。- ナビゲーション システムの停止再現性。指定された位置特定精度だけではありません。
- 接近方向と速度;
- フロアトラクションとホイールスリップ;
- ドックガイド、ホイールストップまたは機械的位置決め機能;
- フリート内のすべての車両のコイル配置許容差;
- 充電ポイントでのシャーシのヨー、ピッチ、ロール。
A簡易デザインチェックは:
利用可能な動作マージン = 充電器の制限 − 最悪の場合の取り付けおよびドッキングの変動
最小ギャップ、最大ギャップ、X オフセット、Y オフセット、角度を個別にチェックするRun。残りのマージンがゼロに近い場合、公称距離を変更してもすべての軸が解決されるわけではありません。プロジェクトには、より再現性の高いドック、異なるコイル位置、またはより大きな承認ウィンドウを備えたシステムが必要になる場合があります。
例:公称ギャップの選択
定格コイル距離が 10 ~ 30 mm、最適値が 20 mm である LC180-A30 の設置を検討してください。機械的レビューにより、取り付け、フロア、車両の変動を組み合わせた後、実際のギャップが公称値より上下 4 mm 変動する可能性があることが判明したとします。
- A 公称 20 mm の設計により、予想される範囲は 16 ~ 24 mm になります。
- A 公称 28 mm の設計により、予想される範囲は 24 ~ 32 mm になります。
2 番目の設計は、図面の公称値が公開されている範囲内にあるように見えますが、定格最大値 30 mm を超えています。 1 つ目は範囲内および最適点付近に留まります。これが、定格最大値を目標ではなく境界として扱う必要がある理由です。
計算は意図的に単純になっています。安全性が重要なプロジェクトや大規模プロジェクトでは、組織の通常の許容差分析方法を使用し、その結果を製造を代表するハードウェアで検証する必要があります。
ドッキング精度は実車で測定する必要があります
A ナビゲーション仕様では、コイルのアライメントが完全には説明されていません。最終的なコイル位置には、定位誤差、制御応答、ブレーキ、車輪スリップ、機械的取り付け、およびロボットの基準点と受信機中心間の関係が含まれます。
目的の充電場所への繰り返しの到着を測定:
- 最も軽い通常のペイロードと最も重い通常ペイロード;
- 新品および摩耗したタイヤ (該当する場合);
- 代表的な進入方向と速度;
- 実際の床またはドック構造;
- 保護カバーとブラケットが取り付けられています;
- 通常の汚染および温度条件。
最終的な X、Y、Z 位置とコイル角度を記録し、その分布をシステムの制限と比較します。平均だけでは十分ではありません。ディストリビューションの端で充電に失敗すると、自律的なワークフローが中断されます。
新しい統合の場合、1 台の車両でのパイロットが実際のウィンドウを確立する最も早い方法です。最初に中心位置をテストし、次に予想される極端値をテストしながら、供給される電流、効率、温度、および開始/停止動作を記録します。 robot ワイヤレス充電ドック設計ガイド では、そのテストに関する幅広い機械および制御アーキテクチャをカバーしています。
取り付け材料と周囲の金属は依然として重要です
A の正しいギャップは、不適切な取り付けを補償するものではありません。アクティブな結合領域に近い導電性金属は発熱し、システムの動作が変化する可能性があります。モデルのクリアランス図面に従い、指定された磁気シールドを使用し、設置が明示的に設計およびテストされていない限り、金属キャビティにコイルを埋め込まないでください。
電力伝送経路の保護層は非金属であり、測定されたコイル ギャップに含まれている必要があります。ケーブル配線には、システム全体で指定されたクリアランスもあります。高周波コイルケーブルを通常の電源線と同様に扱ったり、許可なく長さを変更したりしないでください。
ボトムマウントコイルの場合、破片や異物を管理する設計も必要です。側面に取り付けられたコイルの場合は、衝撃保護をチェックし、ドックが 2 つの面を許容最小値以上に近づけることができないことを確認してください。アライメント ソリューションは、機器を保護するだけでなく、機器を正確に配置する必要があります。
RFQ または設計仕様書に記載する内容
「長距離」または「許容範囲の広い」充電を求めるのではなく、測定可能な要件を使用します。含む:
| 入力 | 指定する内容 |
|---|---|
| バッテリー | 化学、公称および最大電圧、容量、許容充電電流およびBMSインターフェース |
| 電力要件 | 必要なバッテリー側電力、目標滞留時間、および停止ごとに必要なエネルギー |
| 公称コイルギャップ | 定義された結合面データムと提案されたZ軸距離 |
| ギャップのバリエーション | カバー、ペイロード、タイヤ、フロアおよび取り付け後の最小および最大の公差 |
| 位置変動 | 測定されたXおよびYパーキングエラー(対角の組み合わせを含む) |
| 角度変化 | 結合面間の最大ピッチ、ロール、またはヨー |
| 取り付け | 床、側面、前面または背面の位置。図面。材料;近くの金属と利用可能なスペース |
| 環境 | 温度、水、塵、破片、清掃方法、振動および衝撃暴露 |
| 検証 | ギャップ、オフセット、角度、電流、効率、温度の必要なテストポイント |
この情報により、サプライヤーはデータシートから最も有利な数値を引用するのではなく、完全な動作範囲に照らしてアプリケーションを評価できます。
実際の動作ウィンドウ周辺のシステムを選択
最高のワイヤレス充電器は、最大ギャップが最大のモデルではありません。電力、電圧、ギャップ、オフセット、角度、熱性能、通信が同時に車両に適合する、マッチングされたシステムです。
サプライヤーの最適点近くの公称設置から始めます。公表されている制限値から機械的およびドッキングの変動全体を差し引きます。次に、フリート全体に拡張する前に、生産代表車両で残りのマージンを検証します。
推奨事項については、バッテリーの仕様、必要な充電電力、滞留時間、取り付け図面、公称ギャップ、測定された X/Y パーキング変動、予想される角度、環境、および認証市場を ONEPOINTECH に送信してください。 1.5kW LC180-A30、3kW LS300-A60、6kW LC600-A100、または OEM モジュールに対してアプリケーションを評価し、ドック設計に取り組む前にテスト ポイントを定義できます。