AGVバッテリー充電システムは、充電器、適合するバッテリーとBMS、充電位置で構成されます。方式を選び、停止中に補充するエネルギーを算定し、バッテリー制限と統合要件を確認します。
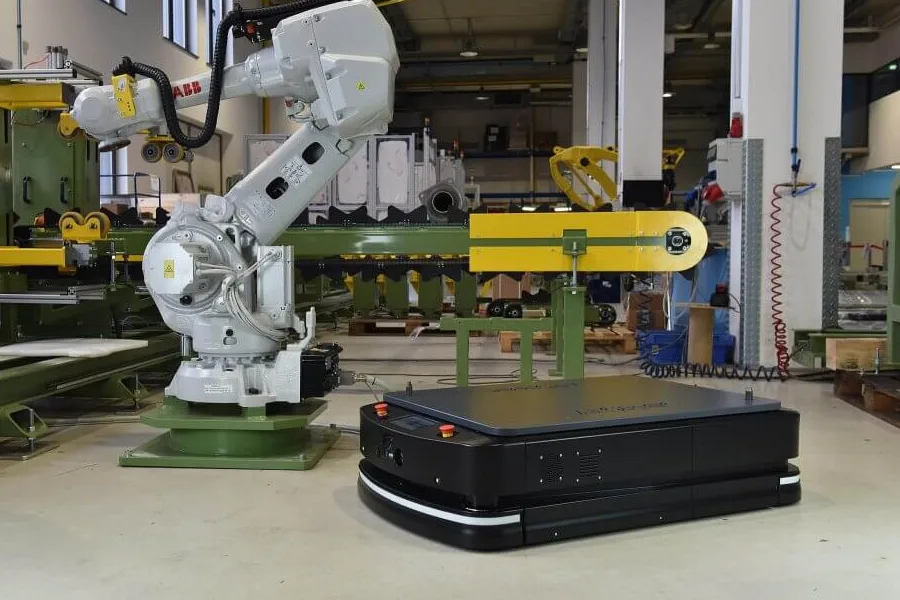
AGVの充電方式を比較
- 手動プラグ:導入は容易ですが、人手と充電による停止が必要です。
- 自動接点:導電式の電力伝送です。停車精度、清掃、摩耗を考慮します。
- バッテリー交換:運行を早く再開できますが、予備バッテリーと取扱設備が必要です。
- ワイヤレス:露出した充電接点を使いません。間隔、位置精度、統合の検証が必要です。

AGVバッテリーシステム:化学、電圧、容量
AGVバッテリーシステムとは、エネルギーを蓄え管理する車両側のアセンブリです。セルパック、それを保護しバランスを取るバッテリー管理システム(BMS)、そして車両が充電器に対して公開する充電インターフェースで構成されます。この3つは互いに制約し合うため、必ず一体として仕様を決めます。
鉛蓄電池、LiFePO4、NMCは、実際のパックの充電プロファイル、許容電流、温度、保守、寿命試験条件から比較します。鉛蓄電池では満充電、均等充電、換気などが必要な場合があります。頻繁な部分充電は各パック供給元の承認を確認してください。一般的なサイクル数や化学系だけでは適合性を判断できません。
| 化学 | 主な特性 | 最適な用途 |
|---|---|---|
| 鉛蓄電池 | 対象パックの充電プロファイルと保守を確認します。 | 充電プロファイル、電流、温度、運用予備量を合わせて検証します。 |
| リン酸鉄リチウム(LiFePO4) | 許容電流、温度、BMSプロファイルを確認します。 | 充電プロファイル、電流、温度、運用予備量を合わせて検証します。 |
| ニッケルマンガンコバルト(NMC) | エネルギー密度、熱管理、パックの制限を確認します。 | 充電プロファイル、電流、温度、運用予備量を合わせて検証します。 |
24V、36V、48Vは公称電圧の例であり、固定の車両区分ではありません。充電終止電圧を含む充電電圧範囲全体を確認します。
機会充電は、補充エネルギーと予備容量が運行や充電機会の逸失をカバーできれば、バッテリー小型化につながる場合があります。牽引車列や変動荷重は実測した経路と現実的な積載条件で評価します。
電圧がいくつであっても、パックはセルの直列スタックです。したがって、バッテリーがどれだけ速くエネルギーを受け入れられるかの真の上限を決めるのは、充電器の表示値ではなくBMSの充電制限です。化学の詳細な比較についてはバッテリータイプのガイドを、同じ問いの充電器側についてはワイヤレス充電システムが充電できるバッテリーをご覧ください。
AGVバッテリー充電システム:3つの構成要素
AGVバッテリー充電システムは単一の製品ではありません。互いに整合させて選定すべき3つの部分です。
- 充電器 — サイト電源を、パックが受け入れる電流と電圧に変換するユニットです。ケーブル接続の従来型充電器でも、コイルを駆動するワイヤレス送信機でもかまいません。
- バッテリー — パックとそのBMSで、受け入れ可能な電流の真の上限と、充電器が追従すべき電圧ウィンドウを決めます。
- 充電ポイント — 車両が実際に接続または停車する場所です。ベイ、ドック、あるいは車両がもともと停まる場所に設置した床置きパッドなどです。
したがって、仕様検討は多くのチームが予想する順序とは逆向きに進みます。車両が取り戻すべきエネルギーと充電に充てられる時間から出発し、必要な電流を導き、その電流をパックのBMS制限と照合し、そのうえで充電器を選び、充電ポイントを配置します。充電電力のガイドではこの計算を順を追って説明しており、後述のサイズ決定のセクションではそれを計算例に当てはめています。
充電器自体については、実務上の選択はケーブル接続かワイヤレス充電システムかになります。これについては本ページの後半で扱います。
充電サイクル:フル充電とオポチュニティ充電
2つの充電モデルは、いつ充電するか、パックをどう扱うか、そしてフリートが何を得るかが異なります。
| フル充電 | オポチュニティ充電 | |
|---|---|---|
| 充電するタイミング | 車両は作業用の充電状態を使い切るまで走行し、シフト終了時にオフラインで1回、BMSの目標値まで管理された充電を行います。 | ワークフロー上の自然な停車時に、短時間の自動補充電を行います。そのためパックは、ほぼ空になって戻るような振れ幅ではなく、1日を通して中間的な充電状態に留まります。 |
機会充電はインターフェースではなく時間の運用方針です。接点式でもワイヤレスでも計画停止を利用できます。電流、温度、放電深度、バランシング、待ち時間がバッテリーと稼働率に影響します。小型化や停止時間の削減は保証されません。
AGVフリート向け充電器のサイズ決定方法
充電器のサイズはワット数ではなくエネルギーから始まります。3つの数値が問題を定義します。
- バッテリー容量(ワット時)。
- 車両がミッションごとに実際に消費するエネルギー。
- 車両が充電ポイントで過ごせる時間。
必要な平均電力は、補充すべきエネルギーを充電ウィンドウで割った値です。計算例を示します。
| 入力 | 値 |
|---|---|
| バッテリーパック | 48 V、200 Ah = 9.6 kWh |
| ミッションごとの消費エネルギー | 1.2 kWh |
| ドックでの滞在時間 | 10分(0.167 h) |
| 必要な平均電力 | 1.2 kWh ÷ 0.167 h ≈ 7.2 kW |
10分で1.2kWhを補充する例には、バッテリー側で平均7.2kWが必要です。これはリンク先の完成システムの最大6kW定格を超えます。例示の端子電圧48Vでは100A制限で4.8kW、60Aでは2.88kWです。別の計画例として、バッテリーへ平均2.4kWを15分供給すると0.6kWhとなり、一定の48Vなら50Aに相当します。製品性能の保証ではありません。出力曲線、バッテリー制限、温度、充電末期の電流低下、実際の通電時間を確認します。入力電力を使う場合に損失を含め、バッテリー側の測定電力に効率を重ねて適用しないでください。
- BMS充電制限 — パックの最大電流、ひいては真の電力上限を決めます。
- 充電状態(SOC)ウィンドウ — 30%と80%の間でサイクルするパックは、0~100%のフルサイクルよりも1回あたりのはるかに少ないエネルギーで済みます。
充電器は、ルート上で実際に繰り返し発生する補充電ウィンドウに合わせて選定し、その結果生じる電流をパックとBMSが連続して受け入れられることを確認してください。電圧、電流、Cレートの制限を含む計算手法の全体は、AGV・AMRバッテリーの充電電力を選ぶ方法をご覧ください。
AGVのワイヤレス充電:仕組み
固定送電器が交流磁界を発生させます。車載の受電コイルで結合したエネルギーを受電回路が整流・制御し、バッテリーとBMSに合うDC出力を供給します。
設計を左右する機械的な数値は2つあります。
- エアギャップ — コイル面間の距離。
- ドッキング許容差 — 定格電力を維持したまま吸収できる横方向および角度方向のずれ。
効率と位置許容差は機種、間隔、ずれ、負荷、測定範囲に依存します。機種別の資料を確認し、実際の運転範囲で検証します。
露出した充電接点をなくすと、その接点摩耗はなくなります。設備全体の保守不要、水洗い対応、危険場所への適合を意味しません。部品ごとの保護等級、清掃、熱、衝撃を確認してください。
AGV充電ステーション設計の検討事項
ステーション設計は配置から始まります。車両がもともと停まる場所(荷役ドック、コンベヤの移載点、ステージングエリア)にパッドを設置すれば、充電時間は回り道のコストではなくワークフローから無償で得られます。その後、エンジニアリングの詳細が2つの層で続きます。
- 位置合わせと環境 — パッドは、車両のドッキング精度が受信コイルをコイルの許容ゾーン内に保てる程度に平坦でなければならず、現場は実際の条件(粉塵の侵入、湿度、洗浄、クリーンルームのパーティクル管理、床の目地)に耐える必要があります。これらが筐体の保護等級と設置方法を決定します。
- 統合 — 充電器はCANやRS485を介して車両コントローラまたはBMSと通信すべきです。そうすることで充電の開始と停止がタイマーではなくフリートのスケジュールに従い、故障やステータスの信号がフリート管理システムに届きます。
ドッキング方式や安全保護を含む完全な設計手法についてはAGV充電ステーション設計ガイドを、車両側の仕様チェックリストについてはAMR充電ステーション仕様ガイドをご覧ください。
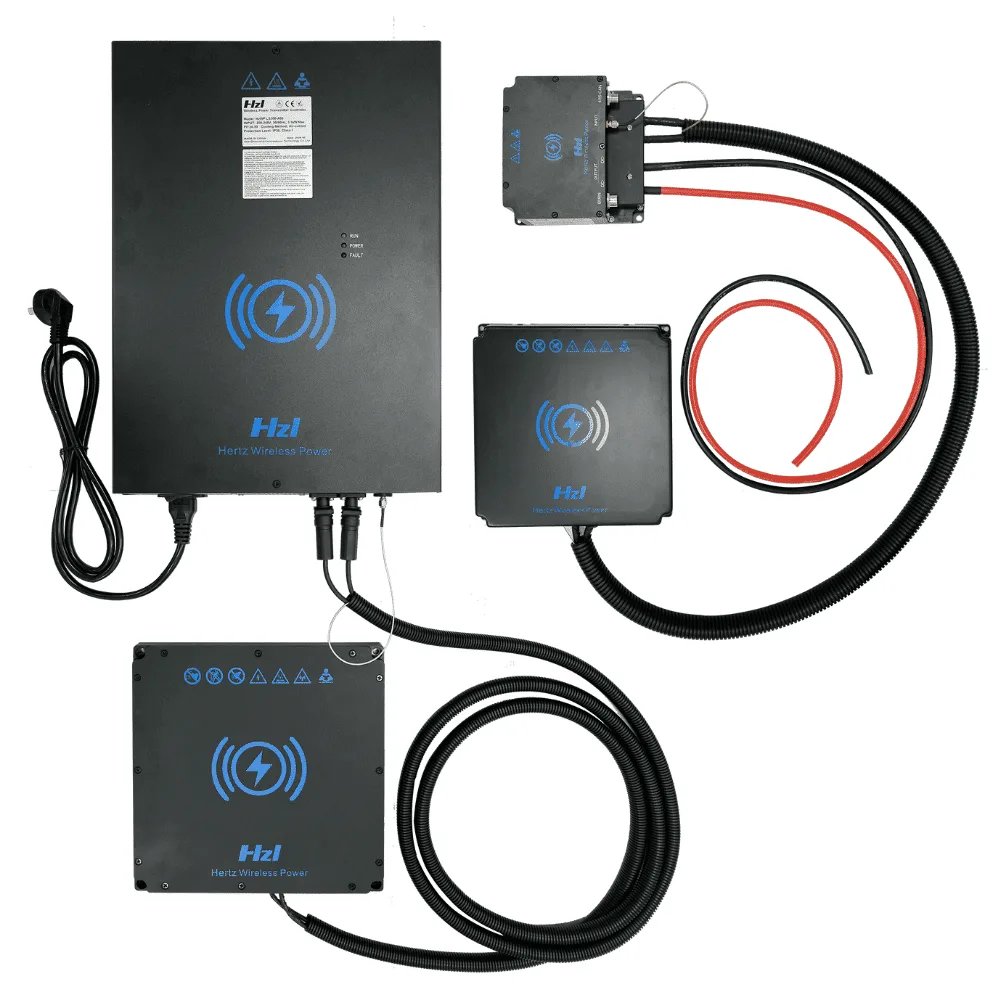
プロジェクト向け充電器の仕様決定
見積もりを依頼する前に、設計が依存する数値を集めておいてください。
車種、化学系、公称電圧と充電電圧範囲全体、Ah/kWh、許容電流とプロファイル、BMSプロトコル、経路エネルギーと充電時間、間隔と位置精度、環境、数量、日程。