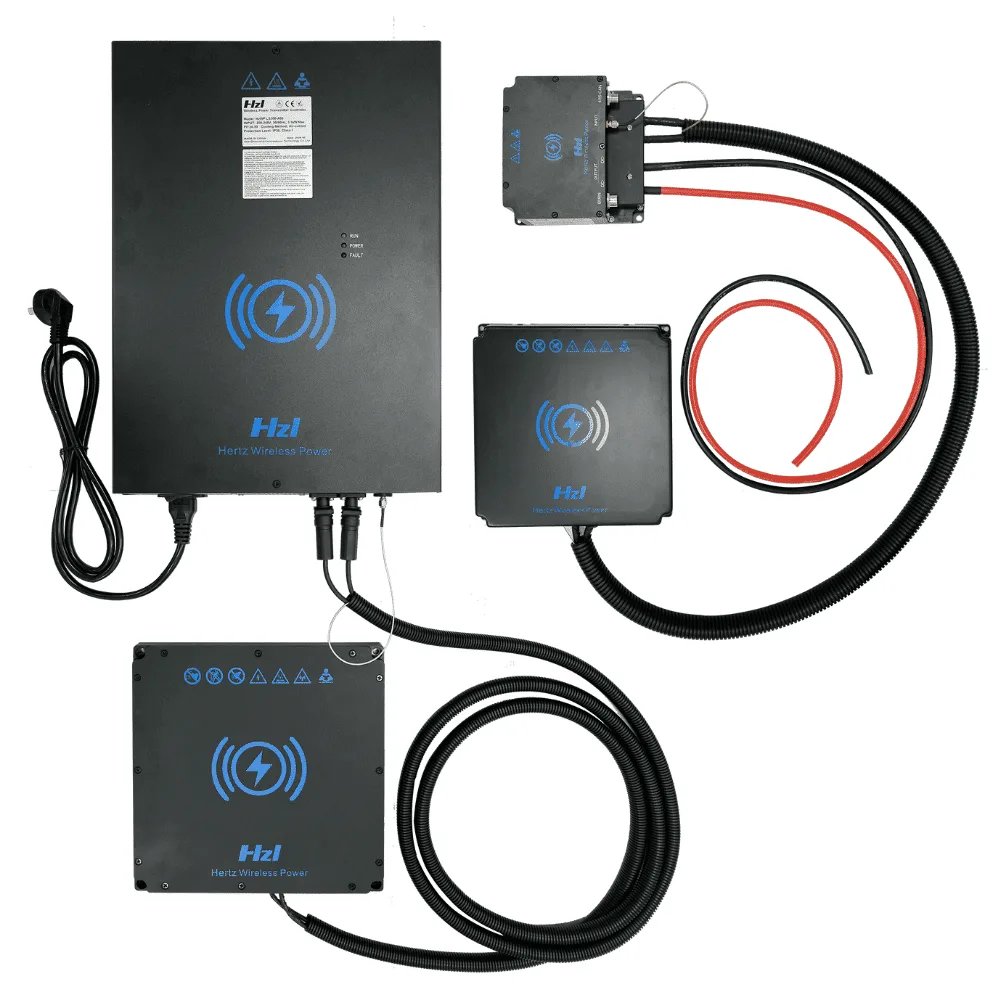
SYSTEM · DC 18-60V/30A
LC180-A30 — 1.5kW System
AGV、AMR、モバイルロボット向け1.5kWターンキー充電システム
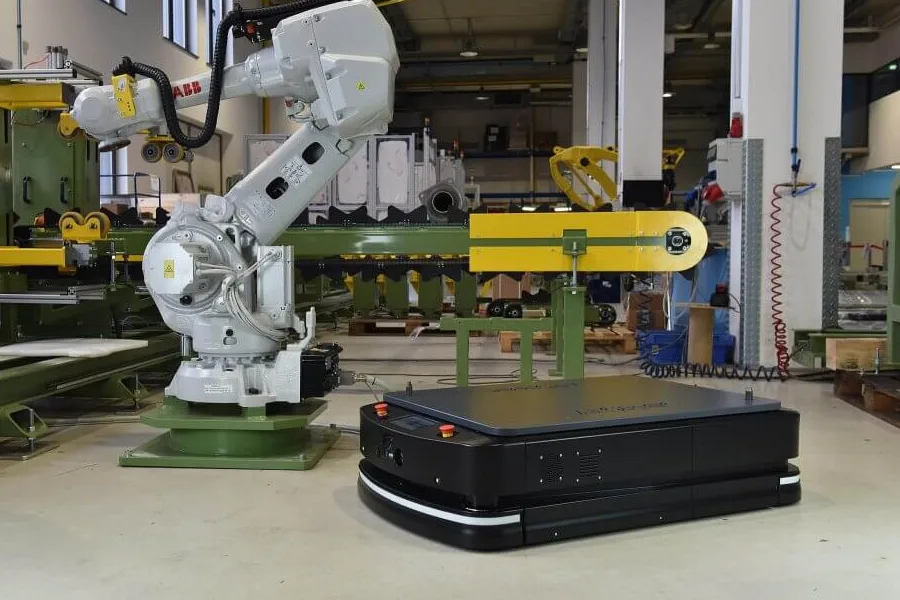
産業用 · 用途
プラグ、接点、人手、停止時間をなくす非接触の機会充電で、自律搬送フリートを稼働し続けます。
25+
対応国
2019
創業
1.5kW–6kW
産業用出力範囲
産業導入事例
オートメーション、ロボティクス、物流の大手企業で採用されている非接触給電システム
運行ルート、停止時間、バッテリーの許容電流が合う場合、荷役や駐車中に充電できます。
非接触給電により、清掃、位置確認、交換が必要なピンやブラシを使いません。
公表位置許容差は、システムと軸のずれ条件により20mmから±40mmです。
メッセージ、インターロック、異常時動作を設計すれば、CANまたはRS485で連携できます。
システム比較
以下の値は現行の製品データに基づきます。「最大(Max)」と「最適(optimal)」の条件が重要です。リンク先のデータシートをご確認のうえ、ご購入前に最終構成を確定してください。
| 仕様 | LC180-A30 | LS300-A60 | LC600-A100 |
|---|---|---|---|
| 連続充電出力 | 最大1.5kW | 最大3kW | 最大6kW |
| 充電電圧 | 18~60V | 42~58V | 最大60V |
| 充電電流 | 最大30A | 最大60A | 最大100A |
| 充電距離 | 10~30mm;最適20mm | 20~45mm;最適40mm | 20~60mm(最適範囲) |
| 位置許容差 | ±20mm X/Y | ±40mm(一軸);±25mm(両軸) | ±30mm |
| インターフェース | CAN / RS485 | CAN / RS485 | CAN / RS485 |
| 保護等級 | コイルIP65;RX IP54;TX IP20 | コイルIP65;RX IP54;TX IP20 | TXユニットIP20;TXコイルIP67;RXユニットIP20 |
| 取得認証 | UL 1564 (cTÜVus), CSA C22.2 No. 107.2-01, FCC Part 15, CE (RED), RoHS, REACH | UL 1564 (cTÜVus), CSA C22.2 No. 107.2-01, FCC Part 15/18, CE (RED), REACH | LVD、RED(データシート記載) |
横にスワイプして全システムを比較できます。
ONEPOINTECHの現場
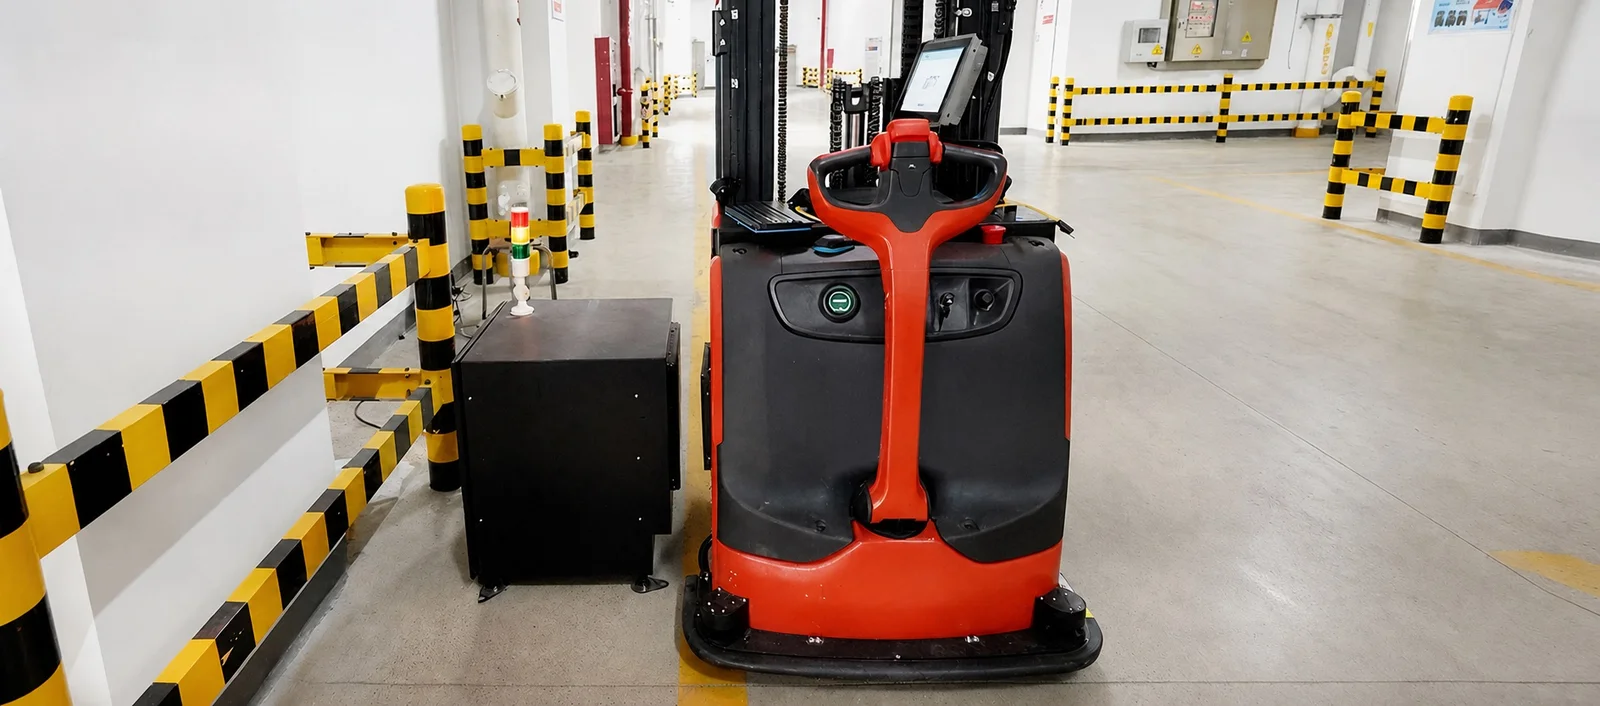
システムの組立と自動フォークリフト充電設備をご覧ください。
仕組み
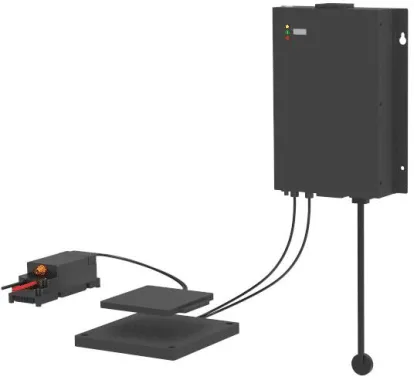
平らなパッドを、反復停止位置の床面に埋め込むか側壁に沿わせて設置します。防塵・防水の密閉構造です。
コイルを車両の底面または側面に取り付け、車載充電器とBMSに配線します。
車両が公称のギャップと許容範囲内に停車すると、エアギャップを介して電力が伝送されます。
機会充電のワークフロー
フリートコントローラーが車両を定められた充電位置へ誘導します。
車両位置、バッテリー状態、充電器の準備状況を確認します。
検証済みのギャップと位置合わせ範囲内でシステムが電力を伝送します。
合意したBMS・フリート制御ロジックに従って充電を終了します。
経路に十分な充電時間はありますか?
ワイヤレス充電は手動接続を不要にしますが、エネルギーバランスの成立は必須です。システム出力を選定する前に、経路あたりの消費エネルギーと反復停止位置で利用可能な時間を試算してください。
電圧、化学組成、容量、許容充電電流。
経路あたりのエネルギー、停止時間、頻度、稼働時間。
コイルギャップ、取付面、進入・停車時のばらつき。
入力電力、温度、露出、アクセス、適合市場。
充電戦略
| 設計要素 | ワイヤレス | 接点式 |
|---|---|---|
| インターフェース | 密閉された送受電コイル | 露出したピン、プレート、ブラシ |
| 保守 | 清掃・交換する嵌合接点なし | 摩耗と汚れの点検が必要 |
| 自動化 | 検証済み停止位置で自動開始 | 確実な物理接触に依存 |
| トレードオフ | 初期統合と所定のコイル範囲が必要 | 初期は単純だが接点が摩耗 |
用途適合
用途を出力クラスに照らし合わせ、電圧、電流、充電ジオメトリに対して適合システムを確認します。
1.5–3kW
待機列、ワークセル、駐車位置など反復停止場所に充電を設置します。
3–6kW
経路の停止時間、バッテリーの電流制限、取付スペースに照らして高出力充電を評価します。
1.5kW
後面・側面・床面方向の受電ジオメトリをドッキング・ナビゲーションと整合させます。
1.5–6kW
露出した充電接点が望ましくない用途では、密閉型の非接触インターフェースを使用します。
フリート計画
01
工程中の自然な停止で短時間充電します。
02
SOCまたは日程に基づき充電所を訪れます。
03
頻繁な追充電と長い計画充電を組み合わせます。
機械 + 電気 + 制御
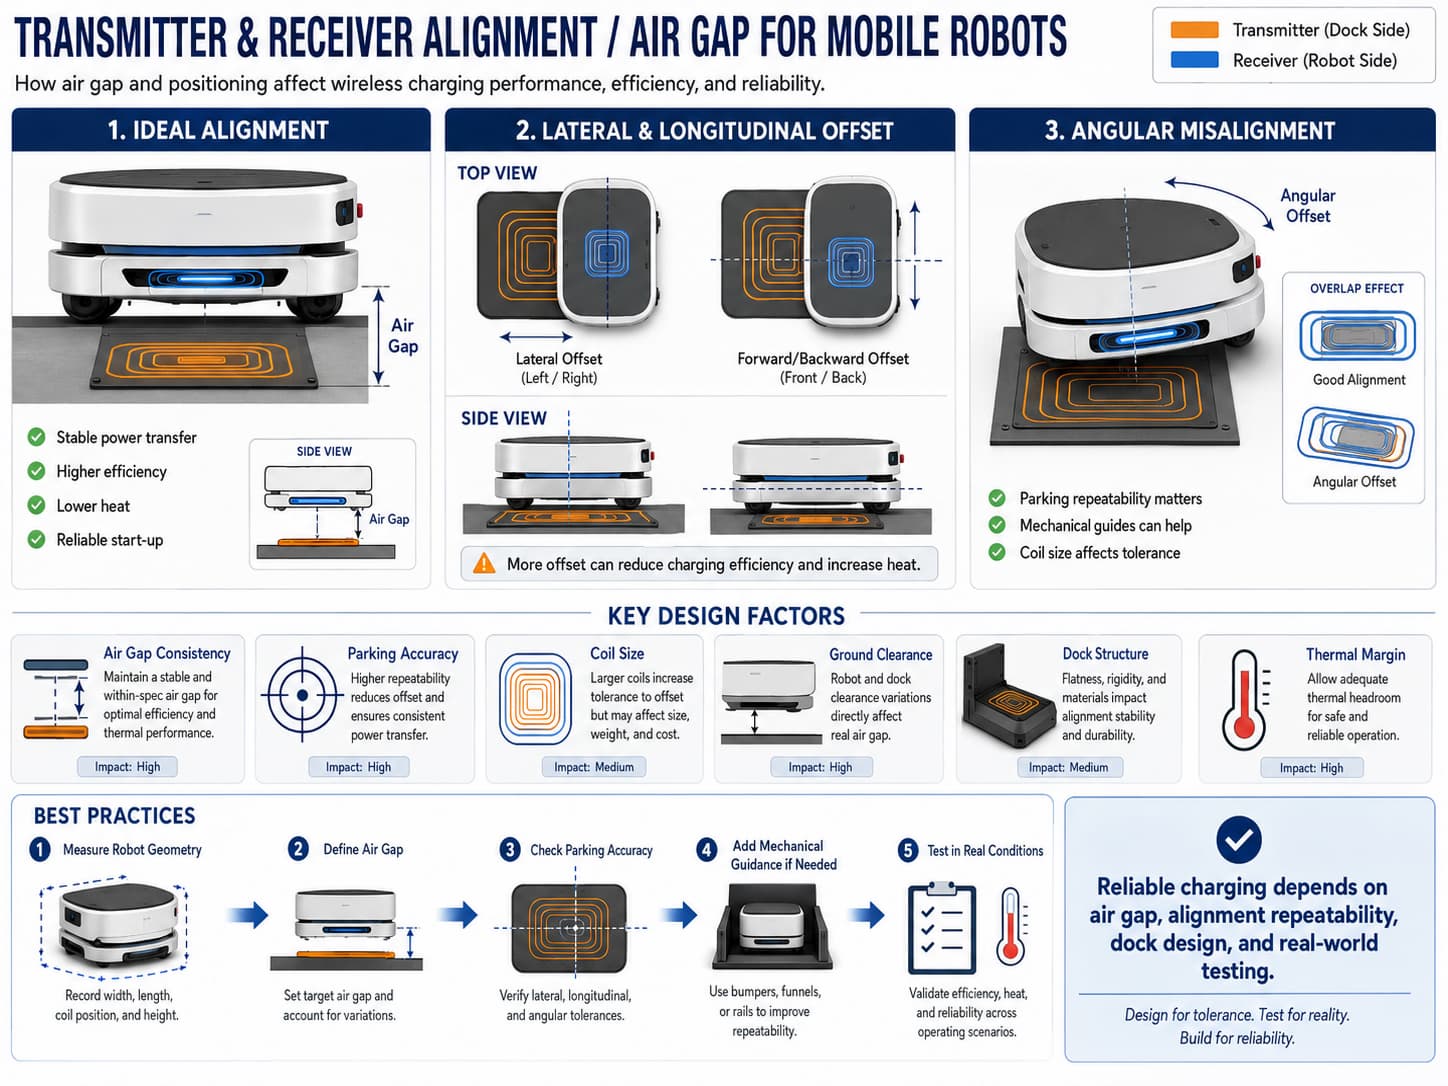
方向、ギャップ、公差、衝撃保護を定義します。
電圧、電流、充電プロファイル、絶縁、熱限界を合わせます。
CAN/RS485、インターロック、警報、異常動作を定義します。
仕様から展開まで
消費電力、停止位置、停止時間を記録。
種類、電圧、容量、電流上限を文書化。
エネルギー収支と車両スペースを整合。
走行、床、荷重、取付変動を統合。
充電、位置、温度、異常を試験。
電力、未充電、警報、SOCを追跡。
事業性
機器、設置、バッテリー、保守、停止時間、稼働率を比較します。
試運転データ
量産仕様車両でギャップ、ずれ、角度、荷重、温度を試験します。
よくある質問
システム適合性、機会充電、位置合わせ、通信、認証状況について分かりやすく回答します。
まずバッテリー電圧、許容最大電流、充電可能時間を確認します。1.5kWは18~60V、3kWは42~58Vのリチウムプラットフォーム向け、6kWは220V AC入力時に最大60V・100Aに対応します。ギャップ、位置合わせ、環境、通信も確認してください。
はい。車両がもともと停止する場所に送電器を設置することで、通常経路の中で短時間の充電が可能になります。その充電で十分なエネルギーが得られるかは、経路の時間配分、バッテリー容量、充電率(SOC)の上限、システム出力に依存します。まず計算ツールで概算し、その後、担当エンジニアとデューティサイクルを検証してください。
公称の位置許容差はモデルと試験条件により異なります。LC180-A30はX/Yで±20mm、LS300-A60は一軸で±40mmまたは両軸で±25mm、LC600-A100は±30mmと記載されています。最終的な取付設計は、実車両とナビゲーションシステムで試験する必要があります。
システムシリーズはCANおよびRS485インターフェースを備えています。具体的なメッセージセット、制御分担、BMSの動作は統合時に合意する必要があります。電気、熱、機械、通信の各チェックに合格するまで、充電を有効化しないでください。
いいえ。認証状況はモデルにより異なります。LC180-A30は、北米向けにUL 1564:2024およびCAN/CSA-C22.2 No. 107.2-01に基づくcTÜVus認証を取得しており、Radio Equipment Directive 2014/53/EUに基づくCE適合証明書、2.4 GHzコントローラーに対するFCC Part 15 Subpart Cの認可、ならびにRoHS、REACH、TSCAの宣言を有しています。LS300-A60は、UL 1564:2024およびCAN/CSA-C22.2 No. 107.2-01に基づくcTÜVus認証、Radio Equipment Directiveに基づくCE適合証明書、およびFCC Part 15 Subpart BならびにPart 18の認証を取得しています。また、同モデルのデータシートはREACHを宣言しています。LC600-A100のサプライヤーデータシートには、整合EN規格を伴うLVDおよびRED指令が記載されていますが、EU適合宣言書は発行されていないため、CEマーキングは主張していません。クラスA機器であり、住宅環境での使用は想定されていません。ご注文前に、正確な構成と仕向地市場の要件をご確認ください。
お問い合わせフォームから評価ディスカッションをご依頼ください。合理的な検証計画には、充電時間、位置合わせ、温度、故障処理、通信、取付、実際の経路が含まれ、その後に量産数量を検討します。
エンジニアリングガイド
2026-08-10
AGV Battery Charging Systems: Methods, Sizing & Wireless
ガイドを読む →2026-06-04
AGV Charging Station Design: Wireless vs Contact-Based Docking
ガイドを読む →2026-06-10
AMR Charging Station Specification Guide for Engineers
ガイドを読む →2026-06-08
Opportunity Charging for AGV and AMR Fleets Explained
ガイドを読む →2026-06-05
How to Choose Charging Power for AGV and AMR Batteries
ガイドを読む →2026-06-09
Wireless Charging Dock Design for Mobile Robots
ガイドを読む →2026-09-21
Wireless Charging Distance and Offset Tolerance: An Industrial Design Guide
ガイドを読む →2026-09-19
Industrial Wireless Charger Certifications: UL 1564, CSA, FCC, CE and TÜV Explained
ガイドを読む →技術RFQ
バッテリー、車両、経路、充電時間の要件をご共有ください。1.5kW、3kW、6kWから適切なシステムを提案します。