SYSTEM · DC 18-60V/30A
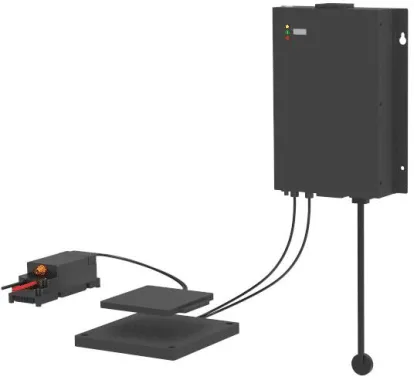
LC180-A30 — 1.5kW System
Готовая зарядная система 1.5kW для AGV, AMR и мобильных роботов
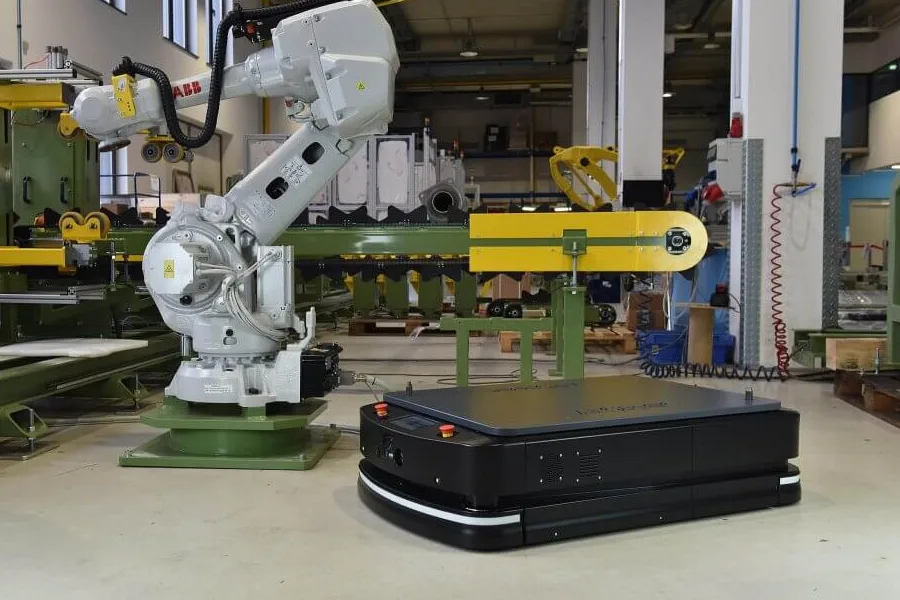
Промышленность · Применение
Поддерживайте автономный парк в движении: без разъёмов, контактов, ручных операций и простоев.
Готовые системы
SYSTEM · DC 18-60V/30A
Готовая зарядная система 1.5kW для AGV, AMR и мобильных роботов
SYSTEM · DC 42-58V/60A
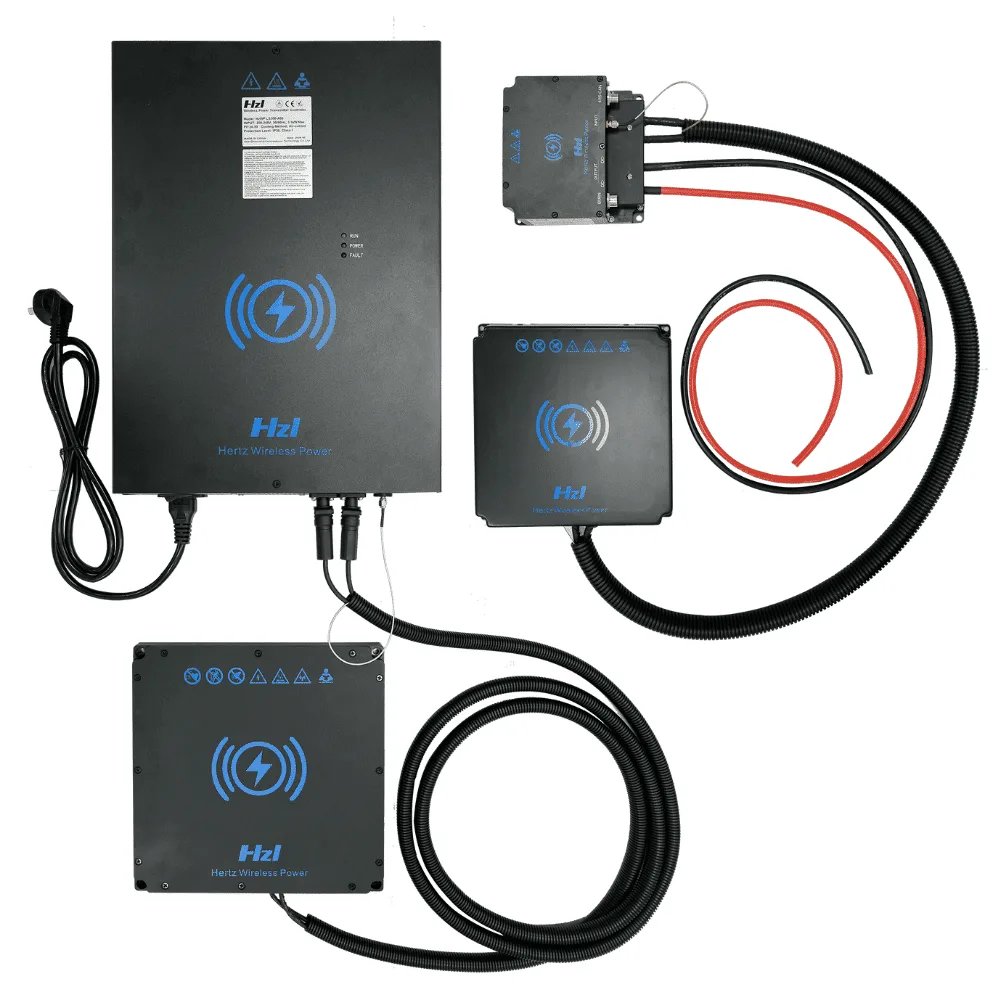
Зарядная система высокой мощности 3kW для парков с высокой интенсивностью
SYSTEM · DC ≤60V/100A
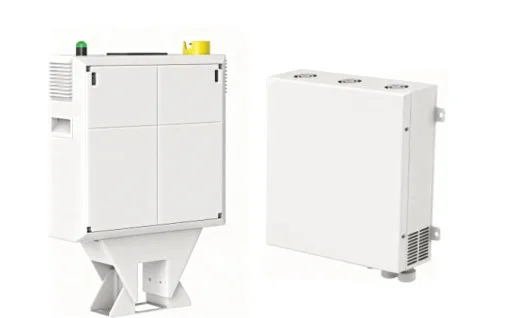
Флагман 6kW для тяжёлых AGV и энергоёмких применений
25+
Стран поставки
2019
Год основания
1.5kW–6kW
Диапазон промышленной мощности
Промышленные внедрения
Бесконтактные системы питания, внедрённые ведущими компаниями в автоматизации, робототехнике и логистике
Пополняйте энергию при погрузке, разгрузке или стоянке, если это допускают маршрут, время и батарея.
Бесконтактная передача исключает штыри и щётки, которые нужно чистить, проверять и менять.
Опубликованный допуск положения составляет от 20 мм до ±40 мм в зависимости от системы и смещения осей.
CAN или RS485 поддерживают координацию, если в проекте заданы сообщения, блокировки и режимы отказа.
Сравнение систем
Значения ниже взяты из актуальных данных о продукте. Условия «макс.» и «оптимально» имеют значение; используйте прилагаемые технические паспорта и подтвердите итоговую конфигурацию перед покупкой.
| Характеристика | LC180-A30 | LS300-A60 | LC600-A100 |
|---|---|---|---|
| Постоянная мощность зарядки | до 1.5kW | до 3kW | до 6kW |
| Напряжение зарядки | 18–60V | 42–58V | До 60V |
| Ток зарядки | до 30A | до 60A | до 100A |
| Расстояние зарядки | 10–30mm; оптимально 20mm | 20–45mm; оптимально 40mm | 20–40mm оптимальный диапазон |
| Допуск по позиции | ±20mm X/Y | ±40mm по одной оси; ±25mm по обеим осям | ±30mm |
| Интерфейс | CAN / RS485 | CAN / RS485 | CAN / RS485 |
| Класс защиты | Катушки IP65; RX IP54; TX IP20 | Катушки IP65; RX IP54; TX IP20 | Блок TX IP20; катушка TX IP67; блок RX IP20 |
| Заявленные сертификаты | UL 1564 (cTÜVus), CSA C22.2 No. 107.2-01, FCC Part 15, CE (RED), RoHS, REACH | UL 1564 (cTÜVus), CSA C22.2 No. 107.2-01, FCC Part 15/18, CE (RED), REACH | LVD, RED (указаны в паспорте) |
Проведите вбок, чтобы сравнить все системы.
На ONEPOINTECH
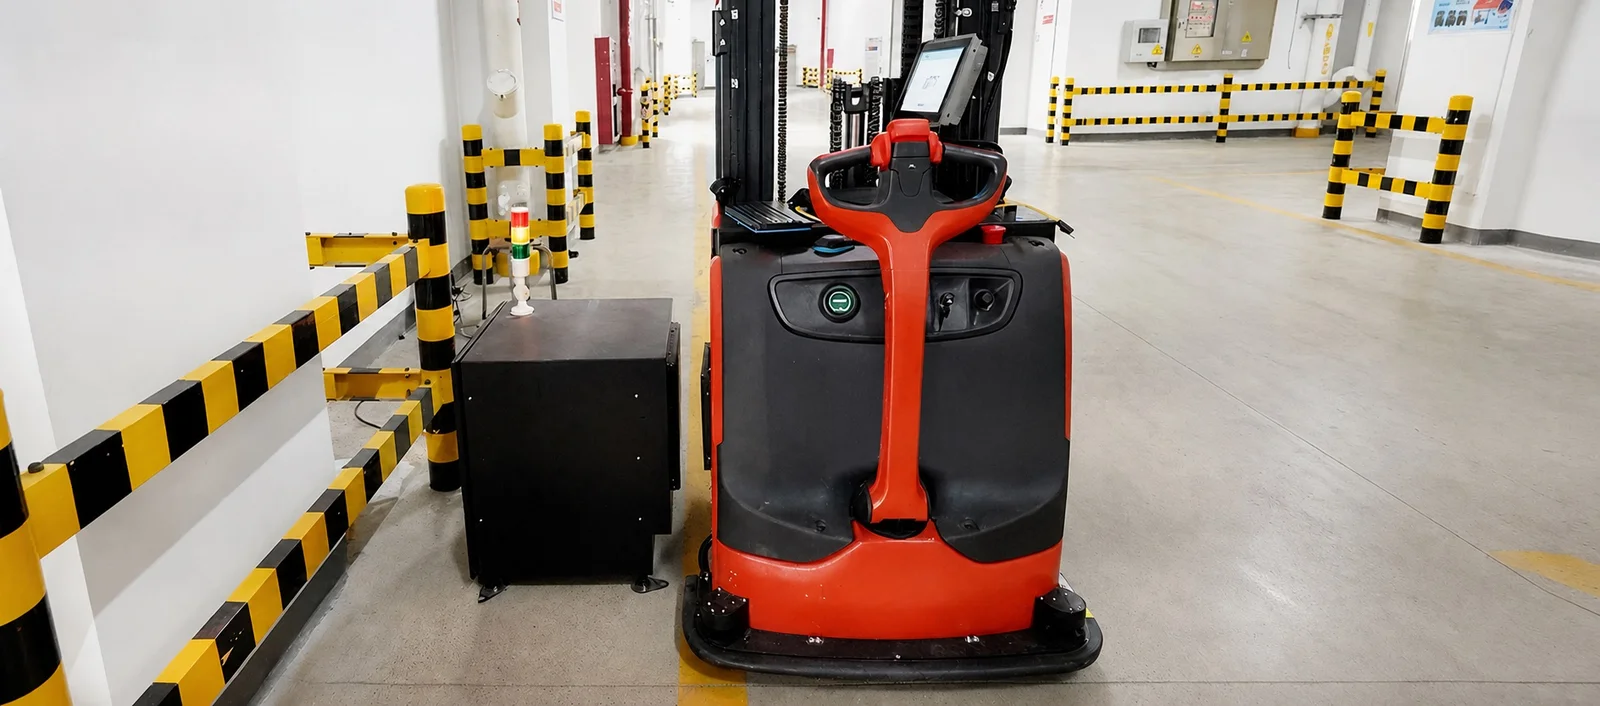
Посмотрите сборку систем и автоматическую зарядку погрузчика.
Принцип работы
Плоская площадка монтируется заподлицо в полу или у боковой стены в точке регулярной остановки, герметично защищена от пыли и воды.
Катушка крепится на нижней или боковой части транспортного средства и подключается к бортовому зарядному устройству и BMS.
Энергия передаётся через воздушный зазор, когда транспортное средство паркуется в пределах заявленного зазора и допуска по позиции.
Процесс попутной зарядки
Диспетчер парка направляет транспортное средство к определённой позиции зарядки.
Проверяются положение транспортного средства, состояние батареи и готовность зарядного устройства.
Система передаёт энергию в пределах подтверждённого зазора и допуска на выравнивание.
Зарядка прекращается согласно согласованной логике BMS и управления парком.
Достаточно ли времени зарядки в маршруте?
Беспроводная зарядка исключает ручное подключение, но энергетический баланс всё равно должен сходиться. Оцените энергию, потребляемую за маршрут, и время, доступное на регулярных остановках, прежде чем выбирать мощность системы.
Напряжение, химия, ёмкость и допустимый ток заряда.
Энергия за маршрут, длительность остановок, частота и часы работы.
Зазор катушек, плоскость монтажа, подъезд и вариативность парковки.
Входная мощность, температура, условия эксплуатации, доступ и рынок сертификации.
Стратегия зарядки
| Фактор | Беспроводная | Контактная |
|---|---|---|
| Интерфейс | Закрытые катушки передатчика и приёмника | Открытые штыри, пластины или щётки |
| Обслуживание | Нет стыкуемых контактов для очистки | Износ и загрязнение требуют проверки |
| Автоматизация | Автозапуск в проверенных точках | Зависит от надёжного физического контакта |
| Компромисс | Выше стоимость интеграции и задано окно катушек | Проще на старте, но интерфейс изнашивается |
Соответствие применению
Сопоставьте применение с классом мощности, затем проверьте соответствие системы по напряжению, току и геометрии зарядки.
1.5–3kW
Размещайте зарядку на регулярных остановках: в очередях, рабочих ячейках или местах парковки.
3–6kW
Оценивайте зарядку большей мощности с учётом пауз в маршруте, ограничений тока батареи и места монтажа.
1.5kW
Согласуйте геометрию приёмника (заднюю, боковую или обращённую вниз) с докированием и навигацией.
1.5–6kW
Используйте герметичные бесконтактные интерфейсы там, где открытые зарядные контакты нежелательны.
Планирование парка
01
Короткие сеансы во время естественных остановок.
02
Машина посещает станцию по SOC или расписанию.
03
Частые подзарядки сочетаются с длинными сеансами.
Механика + электрика + управление
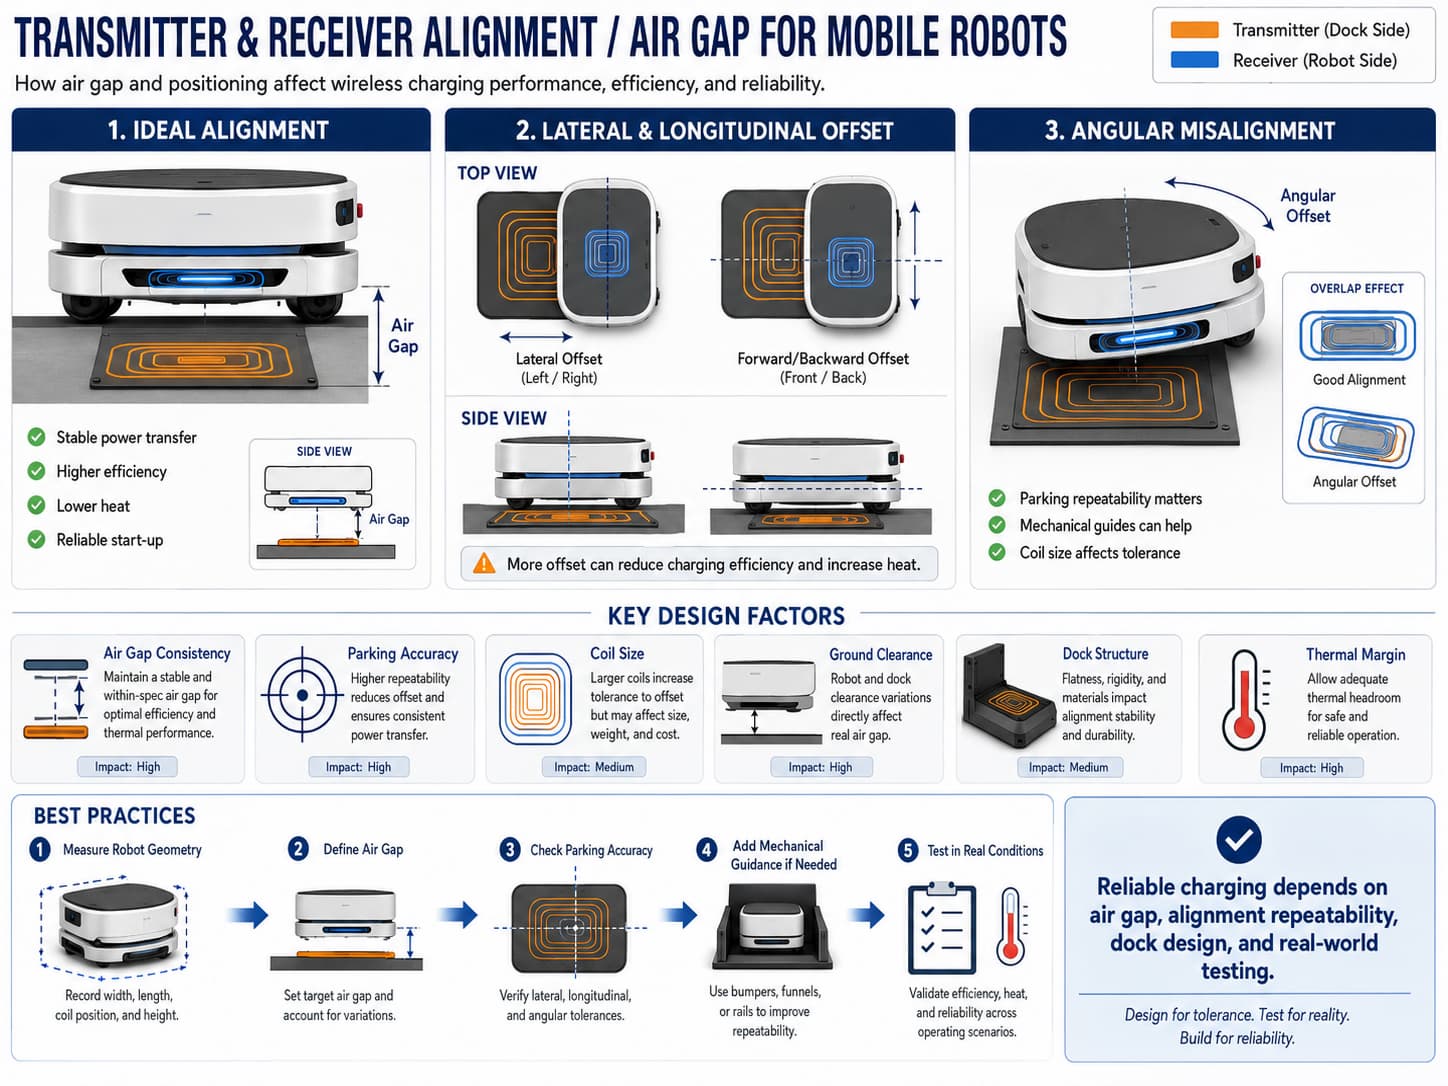
Задайте ориентацию, зазор, допуски и защиту.
Согласуйте напряжение, ток, профиль, изоляцию и нагрев.
Определите CAN/RS485, блокировки, сигналы и отказы.
От спецификации к парку
Записать энергию, остановки и время.
Указать химию, напряжение, ёмкость и ток.
Согласовать энергобаланс и место.
Учесть навигацию, пол, нагрузку и монтаж.
Проверить зарядку, позицию, нагрев и отказы.
Отслеживать энергию, пропуски, тревоги и батарею.
Экономика
Сравните оборудование, монтаж, батарею, обслуживание, простои и доступность парка.
Данные ввода в эксплуатацию
Испытайте зазор, смещение, угол, нагрузку и температуру на серийной машине.
Вопросы и ответы
Прямые ответы о соответствии системы, попутной зарядке, выравнивании, коммуникации и статусе сертификации.
Начните с напряжения батареи, допустимого тока и доступного времени. Система 1,5 кВт работает в диапазоне 18–60V, система 3 кВт рассчитана на литиевые платформы 42–58V, а система 6 кВт при входе 220V AC обеспечивает до 60V и 100A. Также проверьте зазор, выравнивание, среду и связь.
Да. Передатчик можно установить в точках, где транспортное средство и так останавливается, что позволяет проводить короткие сеансы зарядки в ходе обычного маршрута. Достаточно ли энергии дают такие сеансы, зависит от расписания маршрута, ёмкости батареи, ограничений уровня заряда и мощности системы. Воспользуйтесь калькулятором для первичной оценки, затем проверьте рабочий цикл вместе с вашими инженерами.
Заявленный допуск по позиции зависит от модели и условий испытаний: для LC180-A30 указан ±20mm по X/Y, для LS300-A60 — ±40mm по одной оси или ±25mm по обеим осям, для LC600-A100 — ±30mm. Итоговую конструкцию монтажа следует проверить на реальном транспортном средстве и навигационной системе.
В линейке систем предусмотрены интерфейсы CAN и RS485. Конкретный набор сообщений, зоны ответственности управления и поведение BMS должны быть согласованы при интеграции. Зарядку не следует включать, пока не пройдены проверки электрических, тепловых, механических и коммуникационных параметров.
Нет. Статус сертификации зависит от модели. LC180-A30 имеет сертификацию cTÜVus по UL 1564:2024 и CAN/CSA-C22.2 No. 107.2-01 для Северной Америки, сертификат соответствия CE Директиве по радиооборудованию (Radio Equipment Directive) 2014/53/EU, разрешения FCC Part 15 Subpart C для его контроллеров 2.4 GHz, а также декларации RoHS, REACH и TSCA. LS300-A60 имеет сертификацию cTÜVus по UL 1564:2024 и CAN/CSA-C22.2 No. 107.2-01, сертификат соответствия CE Директиве по радиооборудованию, а также сертификацию FCC Part 15 Subpart B и Part 18; в его техническом паспорте заявлен REACH. В техническом паспорте поставщика для LC600-A100 указаны директивы LVD и RED с гармонизированными стандартами EN, однако декларация соответствия ЕС для него не оформлена, поэтому маркировка CE не заявляется. Это оборудование класс A, не предназначенное для использования в жилых зонах. Подтвердите точную конфигурацию и требования целевого рынка перед заказом.
Воспользуйтесь формой запроса, чтобы обсудить оценку. Разумный план валидации охватывает время зарядки, выравнивание, температуры, обработку ошибок, коммуникацию, монтаж и реальный маршрут — до рассмотрения серийных объёмов.
Инженерные руководства
2026-08-10
AGV Battery Charging Systems: Methods, Sizing & Wireless
Читать руководство →2026-06-04
AGV Charging Station Design: Wireless vs Contact-Based Docking
Читать руководство →2026-06-10
AMR Charging Station Specification Guide for Engineers
Читать руководство →2026-06-08
Opportunity Charging for AGV and AMR Fleets Explained
Читать руководство →2026-06-05
How to Choose Charging Power for AGV and AMR Batteries
Читать руководство →2026-06-09
Wireless Charging Dock Design for Mobile Robots
Читать руководство →2026-09-21
Wireless Charging Distance and Offset Tolerance: An Industrial Design Guide
Читать руководство →2026-09-19
Industrial Wireless Charger Certifications: UL 1564, CSA, FCC, CE and TÜV Explained
Читать руководство →Инженерный RFQ
Сообщите параметры батареи, машины, маршрута и окна зарядки. Инженеры рекомендуют подходящую систему 1,5kW, 3kW или 6kW.
Эл. почта info@onepointech.com
Телефон +86 156 1877 5325