Kommerzielle kabellose Poolroboter nutzen bereits drahtlose Ladestationen. Das ist praktisch: Ein Poolroboter arbeitet mit Wasser, Chemikalien und Schmutz, während ein herkömmlicher Ladeanschluss saubere, trockene und korrekt verbundene Kontakte benötigt. Eine kabellose Station beseitigt die frei liegende Stromverbindung und erleichtert die Konstruktion einer abgedichteten Ladeschnittstelle.
Das bedeutet nicht, dass jedes Modul zu jedem Poolroboter passt. Ladegerät, Batterie, Ladezeit, Spulenabstand, Gehäuse und Temperaturbedingungen müssen zusammenpassen. Für einen kompakten Reiniger mit kompatiblem 21-V-Ladepfad ist das ONEPOINTECH TD01 60-W-Kabellademodul eine Option für die technische Prüfung. Der Standardausgang beträgt 21 V DC / 3 A, 60 W.
Warum Poolroboter kontaktlos geladen werden
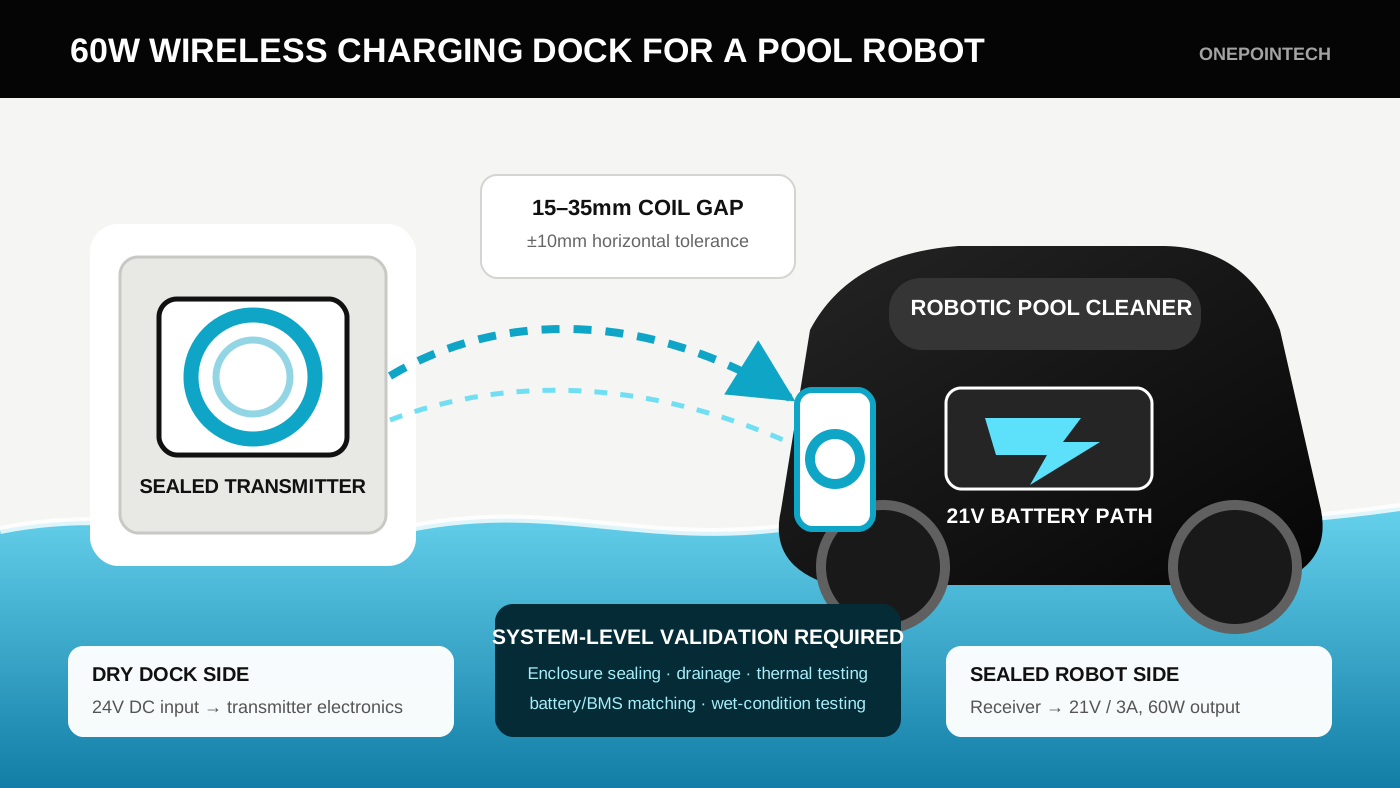
Nach dem Herausnehmen kann Wasser in Fugen verbleiben; Chlor- oder Salzwasser hinterlässt Rückstände, und feiner Schmutz sammelt sich am Anschluss. Offene Kontakte und Abdeckungen verursachen daher Reinigung, Verschleiß und Fehlbedienung. Beim kabellosen Laden sitzt der Sender in der Station und der Empfänger im Reiniger. Innerhalb des vorgesehenen Abstands und Ausrichtungsbereichs überträgt das Magnetfeld Energie durch abgedichtete, nichtmetallische Wände.
Diese Technik ist bereits im Markt angekommen: MOVA Rover X10 und SMOROBOT Valor P20 werden mit kabellosen Ladestationen angeboten. Sie dienen nur als Marktbeispiele und sind weder als ONEPOINTECH-Kunden noch als TD01-Integrationen dargestellt.
Mögliche Vorteile
- Keine offenen Ladekontakte: Die Energieübertragung kann hinter einer abgedichteten, elektrisch nichtleitenden Wand liegen.
- Einfachere Bedienung: Der Nutzer stellt den Reiniger in eine Aufnahme, statt eine Abdeckung zu öffnen und einen Stecker einzusetzen.
- Weniger Verschleiß: Keine Stifte können verbiegen, oxidieren oder sich lösen.
- Mehr Konstruktionsfreiheit: Der Empfänger lässt sich in eine flache Andockfläche integrieren.
- Automatisierungspotenzial: Künftige Reiniger können gegebenenfalls selbstständig andocken.
Kabellose Energie ersetzt keine wasserdichte Konstruktion. Gehäusefugen, Kabeldurchführungen, Druckverhalten, Wärmewege und Fehlerreaktionen des fertigen Produkts müssen weiterhin validiert werden.
Reichen 60 W für einen Poolroboter?
Es gibt keine allgemeingültige Ladeleistung. Entscheidend sind die nachzuladende Energie und die verfügbare Zeit in der Station.
Batterieenergie (Wh) = Nennspannung (V) × Kapazität (Ah)
Ideale Ladezeit (h) = nachzuladende Energie (Wh) ÷ Ladeleistung (W)
| Nachzuladende Energie | Ideale Zeit bei 60 W | Technische Einordnung |
|---|---|---|
| 90 Wh | 1,5 Stunden | Möglicher Einsatz für einen kompakten Reiniger mit großzügiger Standzeit |
| 120 Wh | 2 Stunden | Möglich, wenn die Batterie den verfügbaren Strom akzeptiert |
| 180 Wh | 3 Stunden | Plausibles Ziel über Nacht oder zwischen Zyklen |
| 240 Wh | 4 Stunden | Nutzererwartung an eine schnellere Wiederverwendung prüfen |
| 300 Wh | 5 Stunden | Längere Standzeit oder höhere Leistung erwägen |
Dies sind Idealwerte, keine zugesagten Ladezeiten. In der Praxis begrenzen BMS und Ladeelektronik den Strom, die Batterie reduziert ihn gegen Ladeende, das System hat Verluste und Temperatur kann eine weitere Reduzierung auslösen.
Die Batteriespannung ist das erste Kompatibilitätskriterium
TD01 liefert standardmäßig 21 V DC / 3 A. Dieser Wert muss zur Ladeschlussspannung und zur Ladeelektronik passen. Nennspannung allein genügt nicht: Erforderlich sind Chemie, Zellzahl, maximale Ladespannung, zulässiger Ladestrom und BMS-Verhalten. Ein Akku mit 25,2 V, 29,4 V oder einer anderen Ladespannung ist kein direkter 21-V-Match. Die elektrische Spezifikation sollte vor der Musterauswahl geprüft werden.
So funktioniert eine kabellose Ladestation für Poolroboter
- Die Station erhält Gleichstrom. Beim TD01 sind 24 V DC / 4 A für den Sender angegeben; Netzteil und Netzseite sind separate Systemkomponenten.
- Der Sender speist seine Spule. Sie erzeugt ein wechselndes Magnetfeld.
- Der Empfänger nimmt die Energie auf. Die Spule im Reiniger wandelt das Feld zurück.
- Die Empfängerelektronik liefert Gleichstrom. TD01 stellt 21 V / 3 A beziehungsweise rund 60 W für einen kompatiblen nachgelagerten Ladepfad bereit.
- Die Batteriesteuerung regelt den Ladevorgang. Der OEM definiert Start, Regelung und Abschaltung durch Modul, Ladestufe und BMS.
Die Station sollte den Roboter vor Ladebeginn mechanisch positionieren. Rampen, Seitenführungen, konische Rippen oder eine Formaufnahme verringern Fehler, ohne dass unsichtbare Spulen von Hand ausgerichtet werden müssen. Mehr dazu im Leitfaden zur Konstruktion kabelloser Roboter-Ladestationen.
Mechanik und Wasserschutz
Die beste Spulenposition ist eine flache, wiederholgenaue Andockfläche mit kurzem, stabilem Weg zwischen Sender und Empfänger. Das Material dazwischen muss nichtmetallisch und elektromagnetisch geeignet sein. Metallische Schrauben, Ballast, Motoren oder Verstärkungen in Spulennähe können Kopplung und Erwärmung verändern.
Den gesamten Spulenabstand beherrschen
TD01 ist für 15–35 mm Spulenabstand und ±10 mm horizontale Fehlausrichtung spezifiziert. Zum Abstand gehören Sender- und Empfängerwand, Kleber oder Verguss, der mechanische Zwischenraum, Fertigungstoleranzen, Kunststoffverformung sowie Wasser oder Schmutz an der Andockfläche.
Ein CAD-Wert von 25 mm kann nach Gehäuse, Rippen, Dichtstoff und Toleranzen über 35 mm liegen. Erstellen Sie vor dem Werkzeugbau eine Toleranzkette und prüfen Sie sie an Mustern. Der Leitfaden zu Ladeabstand und Versatztoleranz erklärt, warum Abstand und Seitenversatz gemeinsam getestet werden.
Ohne gezielte Unterwasserentwicklung eine Trockenstation wählen
Der risikoärmere Ausgangspunkt ist eine Station, die nach dem Herausnehmen des Reinigers verwendet wird. Der Roboter darf nass sein, aber die Elektronik bleibt in abgedichteten Gehäusen und die Installation folgt den Vorschriften des Zielmarktes.
Unterwasser- oder Beckenrandladung ist ein eigenes Entwicklungsprojekt mit Immersionsdruck, Langzeitbelastung der Dichtungen, Bewuchs, Kabelführung am Wasser und besonderen Installationsregeln. TD01 darf nicht als tauchfähig oder IP-zertifiziert bezeichnet werden, solange das fertige Gehäuse nicht entsprechend entwickelt und geprüft wurde.
Elektrische, thermische und sicherheitstechnische Integration
TD01 besitzt Fremdkörper-, Überstrom-, Überspannungs- und Übertemperaturschutz auf Modulebene. Das fertige Produkt benötigt dennoch ein Schutzkonzept für Netzteil, Leitungen, interne Verbinder, Batterie, BMS und berührbare Flächen.
Grenzen der Ladesteuerung festlegen
Dokumentieren Sie, welches Bauteil die korrekte Dockposition prüft, die Energieübertragung freigibt, Spannung und Strom begrenzt, Batterietemperatur und Ladezustand liest, den Ladevorgang beendet, Status meldet und das Laden außerhalb des zulässigen Temperaturbereichs verhindert.
TD01 unterstützt UART / RS485; Nachrichten und Steuerlogik werden jedoch bei der Integration vereinbart. Eine vorhandene Schnittstelle bedeutet nicht automatisch Protokollkompatibilität.
Wärme im abgedichteten Gehäuse berücksichtigen
Abdichtung erschwert die Wärmeabgabe. Der angegebene maximale DC/DC-Wirkungsgrad des TD01 liegt bei 91 % und 25 mm Spulenabstand; im Produkt hängt er von Ausrichtung, Abstand, Materialien und Temperatur ab. Messen Sie Sender- und Empfängerelektronik, beide Spulen, Batterie und berührbare Flächen über wiederholte Ladezyklen.
Prüfen Sie die höchste Umgebungstemperatur, den ungünstigsten zulässigen Versatz und einen gerade aus dem Reinigungszyklus kommenden Roboter. Ein offener Laboraufbau bildet ein geschlossenes Kunststoffgehäuse nicht ab.
Wo TD01 passt
| TD01-Parameter | Spezifikation | Frage für den Poolroboter |
|---|---|---|
| Ausgang | 21 V DC / 3 A, 60 W | Passt dies zu Ladespannung und Strom der Batterie? |
| Sendereingang | 24 V DC / 4 A | Welches zertifizierte Netzteil versorgt die Station? |
| Ladeabstand | 15–35 mm, Spule zu Spule | Wie groß ist die ungünstigste Gehäuse- und Andocktoleranz? |
| Ausrichtung | ±10 mm horizontal | Positioniert die Aufnahme jedes Seriengerät in diesem Fenster? |
| Max. Wirkungsgrad | 91 % bei 25 mm, DC/DC | Welche Werte und Temperaturen erreicht das fertige Gehäuse? |
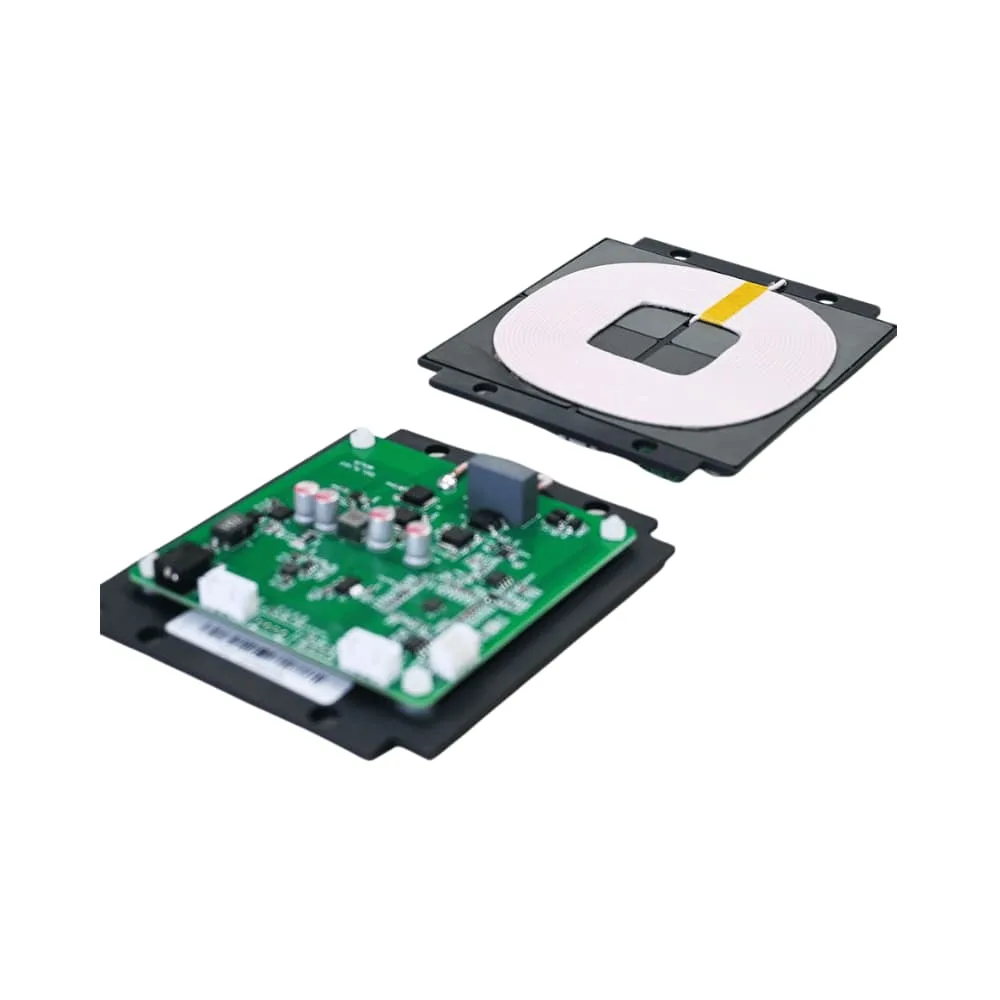
| Spule | 100 × 100 × 5,5 mm | Gibt es beidseitig eine flache, metallfreie Fläche? |
| PCBA | 90 × 90 × 18 mm | Bieten die abgedichteten Fächer Montage- und Wärmefreiraum? |
| Schutz | FOD, OCP, OVP, OTP | Welche weiteren System- und Batterieschutzfunktionen sind nötig? |
| Kommunikation | UART / RS485 | Welche Befehle, Status- und Fehlersignale werden benötigt? |
TD01 eignet sich zur Prüfung für kompakte Reiniger mit kompatiblem 21-V-Ladepfad, ausreichender Ladezeit bei rund 60 W und Platz für 100-mm-Spulen. Größere Batterien, kurze Umlaufzeiten oder andere Spannungen erfordern eine eigene Auslegung.
Welche OEM-Anpassungen sind möglich?
Das Standard-TD01 bleibt bei 21 V / 3 A, 60 W. Für qualifizierte OEM-Projekte kann ONEPOINTECH Anpassungen von Ausgangsspannung und -strom innerhalb des validierten TD01-Bereichs sowie kundenspezifische Leiterplatten, Spulengeometrien, Kabel, Stecker, Firmware und Kommunikationsschnittstellen prüfen.
Anpassungen garantieren nicht, dass alle Standardwerte unverändert bleiben. Andere Spulen oder Leiterplatten können Abstand, Toleranz, Wirkungsgrad, EMV-Verhalten und Temperatur beeinflussen; dies muss erneut simuliert oder gemessen werden. Nach der Machbarkeitsprüfung können Entwicklungskosten, Mindestmengen und zusätzliche Lieferzeiten gelten.
Prototypen- und Validierungsplan
- Batterieprüfung: Chemie, Zellzahl, Ladeschlussspannung, Kapazität, Maximalstrom, BMS und Zielzeit bestätigen.
- Prüfstand: Start, Regelung, Abschaltung, Kommunikation, Fremdkörperreaktion und Fehlererholung testen.
- Mechanisches Muster: Spulen hinter seriennahen Wandmaterialien montieren und realen Abstand messen.
- Ausrichtungskennfeld: Leistung, Wirkungsgrad und Temperatur über X-, Y- und Winkelfehler erfassen.
- Thermik: Bei ungünstigster Umgebung, Abstand und Versatz in geschlossenen Gehäusen wiederholt laden.
- Nässe: Gehäuse, Entwässerung und Bedienung mit Wasser und typischen Poolrückständen prüfen.
- Fremdkörper: Wahrscheinliche Objekte und Schmutz an der Station untersuchen.
- Zyklus und Missbrauch: Wiederholt andocken und laden; Dichtungen, Verschleiß, Stoß und Unterbrechungen bewerten.
- Konformität: Elektrik-, EMV-, Funk-, Batterie-, Material- und Poolgeräteanforderungen je Zielmarkt bestimmen.
Ergebnis sollte ein gemessenes Ladefenster des fertigen Produkts sein: zulässiger Abstand und Versatz, Leistung, Ladezeit, Temperaturgrenzen und Fehlerreaktionen.
Angaben für eine TD01-Eignungsprüfung
Senden Sie Batterie- und BMS-Datenblatt, Nenn- und Ladeschlussspannung, Kapazität, maximalen Ladestrom, Energie pro Reinigungszyklus, Zielzeit, Einbauraum, geschätzten Spulenabstand, Andockfehler, Temperaturbereich, Abdichtungs- und Zertifizierungsziele, gewünschte Standard- oder Sonderausführung sowie Prototypenmenge und Produktionsprognose.
Nutzen Sie den Leistungsrechner für kabelloses Laden für eine erste Abschätzung und fordern Sie anschließend eine TD01-Prüfung für Ihren Poolroboter an. Ein Batteriedatenblatt und eine einfache Schnittzeichnung der geplanten Spulenposition machen die erste technische Antwort wesentlich aussagekräftiger.
Die Produktbeispiele zeigen nur die Marktakzeptanz. Kompatibilität, Wasserschutz, Sicherheit und regulatorische Konformität des fertigen Produkts müssen vom Gerätehersteller validiert werden.