시판 코드리스 로봇 풀 클리너에는 이미 무선 충전 도크가 적용되고 있습니다. 풀 로봇은 물과 약품, 이물질 주변에서 작동하지만 일반 충전 커넥터는 깨끗하고 건조하며 정확히 결합된 접점을 필요로 합니다. 무선 도크는 노출된 전력 연결부를 없애고 밀폐형 충전 인터페이스 설계를 쉽게 합니다.
그렇다고 모든 모듈이 모든 로봇에 맞는 것은 아닙니다. 배터리, 충전 시간, 코일 간격, 하우징, 온도 조건이 모두 맞아야 합니다. 21V 충전 경로와 호환되는 소형 클리너라면 ONEPOINTECH TD01 60W 무선 충전 모듈을 기술적으로 검토할 수 있습니다. 표준 출력은 DC 21V / 3A, 60W입니다.
풀 클리너 충전이 비접촉식으로 바뀌는 이유
로봇을 물에서 꺼낸 후에도 틈새에 물이 남고, 염소나 염분이 잔류물을 남기며, 미세한 이물질이 포트 주변에 쌓입니다. 노출 접점과 커버는 청소, 마모, 오사용 가능성을 늘립니다. 송신기를 도크에, 수신기를 본체에 두면 설계된 간격과 정렬 범위 안에서 밀폐된 비금속 벽을 통해 전력을 전송할 수 있습니다.
MOVA Rover X10과 SMOROBOT Valor P20은 무선 충전 도크를 제공하는 시장 사례입니다. 이들을 ONEPOINTECH 고객이나 TD01 적용 사례로 제시하는 것은 아닙니다.
기대할 수 있는 점
- 노출 충전 접점 제거: 전력 인터페이스를 밀폐된 절연 벽 뒤에 놓을 수 있습니다.
- 간단한 사용: 커버를 열고 플러그를 꽂는 대신 크래들에 놓습니다.
- 마모 감소: 핀이 휘거나 산화되고 느슨해질 일이 없습니다.
- 설계 자유도: 평평한 도킹 면에 수신부를 통합할 수 있습니다.
- 자동화 가능성: 향후 로봇이 스스로 도크로 복귀할 수 있습니다.
무선 전력이 방수 설계를 대신하지는 않습니다. 하우징 조인트, 케이블 인입구, 압력, 방열 경로, 고장 처리를 완제품에서 검증해야 합니다.
60W면 충분한가?
용도만으로 적절한 출력을 정할 수 없습니다. 복구할 에너지와 사용 가능한 도킹 시간에서 시작하십시오.
배터리 에너지(Wh) = 공칭 전압(V) × 용량(Ah)
이상적 충전 시간(h) = 복구 에너지(Wh) ÷ 충전 출력(W)
| 복구 에너지 | 60W 이상적 시간 | 기술적 판단 |
|---|---|---|
| 90Wh | 1.5시간 | 도킹 여유가 있는 소형기 후보 |
| 120Wh | 2시간 | 배터리가 전류를 허용하면 가능 |
| 180Wh | 3시간 | 사이클 간 또는 야간 충전에 합리적 |
| 240Wh | 4시간 | 사용자가 더 빠른 재가동을 원하는지 확인 |
| 300Wh | 5시간 | 더 긴 시간 또는 고출력 구조 검토 |
이는 이상적 계산이지 보증 시간이 아닙니다. BMS 전류 제한, 완충 근처의 테이퍼링, 시스템 손실, 대기 소비 전력, 온도 때문에 실제 시간은 더 깁니다.
배터리 전압이 첫 번째 호환성 관문
TD01은 DC 21V / 3A를 제공합니다. 배터리 완충 전압과 충전 제어 구조에 맞아야 합니다. 공칭 전압만으로는 부족하며 화학 방식, 직렬 셀 수, 최대 충전 전압, 허용 전류, BMS 동작이 필요합니다. 25.2V, 29.4V 등을 요구하는 팩은 21V와 직접 호환되지 않습니다.
무선 풀 로봇 도크의 작동 방식
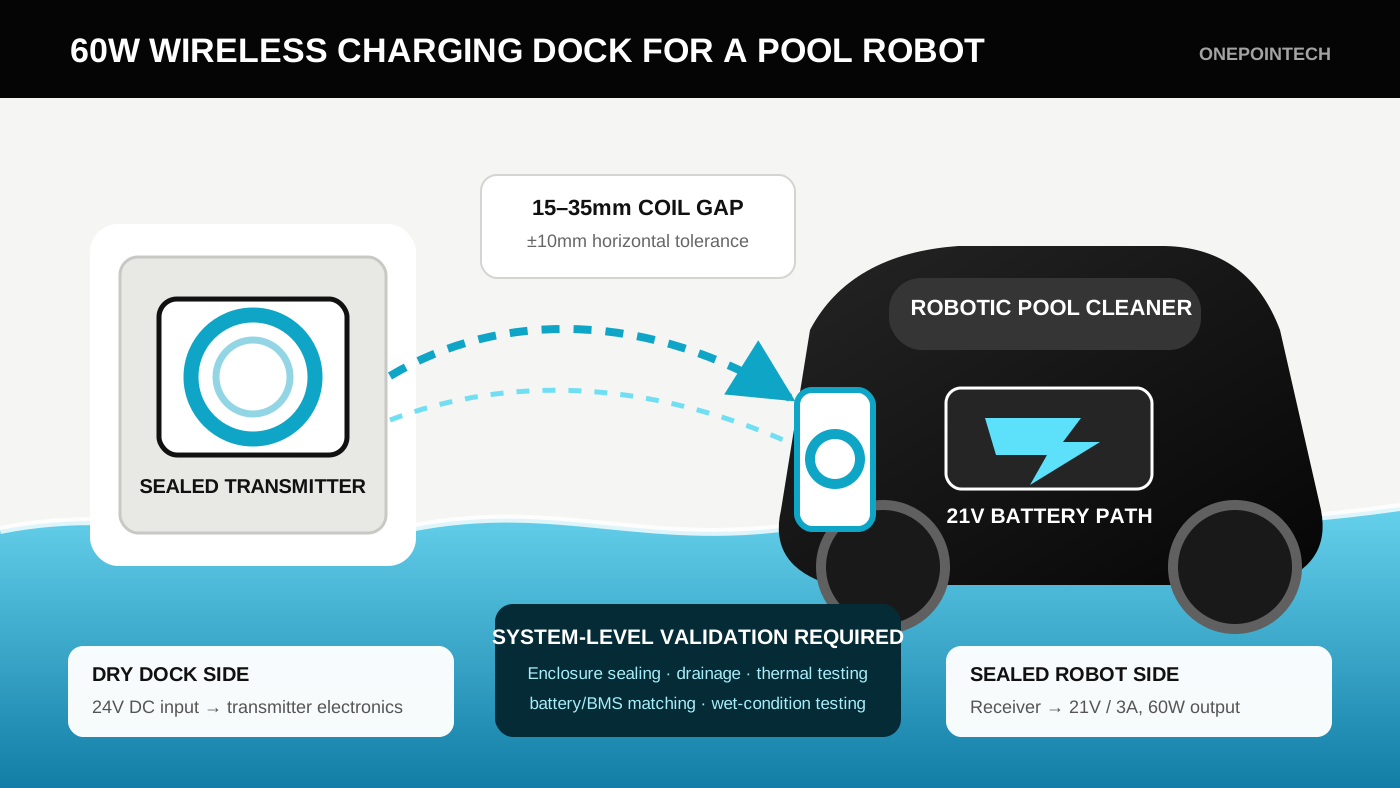
- 도크에 DC를 공급합니다. TD01 송신 입력은 DC 24V / 4A이며 AC 어댑터는 별도 구성품입니다.
- 송신 코일이 교류 자기장을 만듭니다.
- 로봇 내부 수신 코일이 에너지를 받습니다.
- 수신 전자부가 DC를 출력합니다. 호환 충전 경로에 21V / 3A, 약 60W를 제공합니다.
- 배터리 제어 시스템이 충전을 관리합니다. OEM이 모듈, 충전 단, BMS의 시작·조절·종료를 정의합니다.
도크는 충전 전에 로봇을 기계적으로 정렬해야 합니다. 램프, 사이드 가이드, 테이퍼 리브, 형상 크래들이 오차를 줄입니다. 로봇 무선 충전 도크 설계 가이드도 참고하십시오.
기계 및 방수 설계
코일은 송수신 경로가 짧고 안정적인 평탄한 도킹 면에 놓습니다. 중간 재료는 비금속이어야 하며 인근의 금속 나사, 무게추, 모터, 보강재는 결합과 발열을 바꿀 수 있습니다.
전체 코일 간 거리 관리
TD01 사양은 코일 간 15–35mm, 수평 정렬 오차 ±10mm입니다. 거리에는 송신·수신 하우징 벽, 접착제나 포팅, 기계적 공간, 제조 공차, 플라스틱 변형, 물과 이물질을 모두 포함합니다. CAD에서 25mm인 설계가 실제로는 35mm를 넘을 수 있으므로 금형 전에 공차 스택을 작성하고 시제품으로 확인하십시오. 충전 거리와 오프셋 허용치 가이드도 보십시오.
수중 충전을 별도로 설계하지 않는다면 건식 도크 선택
가장 위험이 낮은 시작점은 로봇을 물에서 꺼낸 후 충전하는 방식입니다. 로봇은 젖어도 전자부는 밀폐 하우징에 있고 설치는 판매 시장의 규정을 따라야 합니다. 수중 또는 풀 가장자리 충전은 침수 압력, 장기 실링, 생물 부착, 배선, 설치 규정을 다루는 별도 프로젝트입니다. 완성 하우징을 시험하기 전에 TD01을 잠수형이나 IP 등급 제품으로 표현하면 안 됩니다.
전기, 열, 안전 통합
TD01은 모듈 수준에서 FOD, 과전류, 과전압, 과온 보호를 제공합니다. 완제품은 어댑터, 배선, 밀폐 공간 내 커넥터, 배터리, BMS, 사용자 접촉면을 포함한 보호 전략이 필요합니다.
충전 제어 경계 정의
올바른 도킹 확인, 전력 전송 허가, 전압·전류 제한, 배터리 온도·SOC 읽기, 충전 종료, 상태 보고, 온도 범위 밖 충전 차단을 어떤 부품이 담당하는지 문서화하십시오. TD01은 UART / RS485를 지원하지만 메시지와 제어 로직은 통합 단계에서 합의해야 합니다.
밀폐 하우징의 열
TD01의 표기 최고 DC/DC 효율은 25mm에서 91%이지만 설치 효율은 정렬, 간격, 재료, 온도에 따라 달라집니다. 반복 충전 중 송수신 회로와 코일, 배터리, 외부 표면 온도를 측정하십시오. 최고 주변 온도, 최악 정렬 오차, 청소 직후 로봇 조건이 포함되어야 합니다.
TD01이 맞는 조건
| TD01 항목 | 사양 | 풀 로봇 설계 질문 |
|---|---|---|
| 출력 | DC 21V / 3A, 60W | 배터리 충전 전압·전류와 맞는가? |
| 송신 입력 | DC 24V / 4A | 어떤 인증 전원이 도크를 공급하는가? |
| 충전 거리 | 15–35mm | 최악의 하우징·도킹 공차는? |
| 정렬 | 수평 ±10mm | 모든 양산품이 범위 안에 드는가? |
| 최고 효율 | 25mm에서 91%, DC/DC | 완성 하우징의 효율과 온도는? |
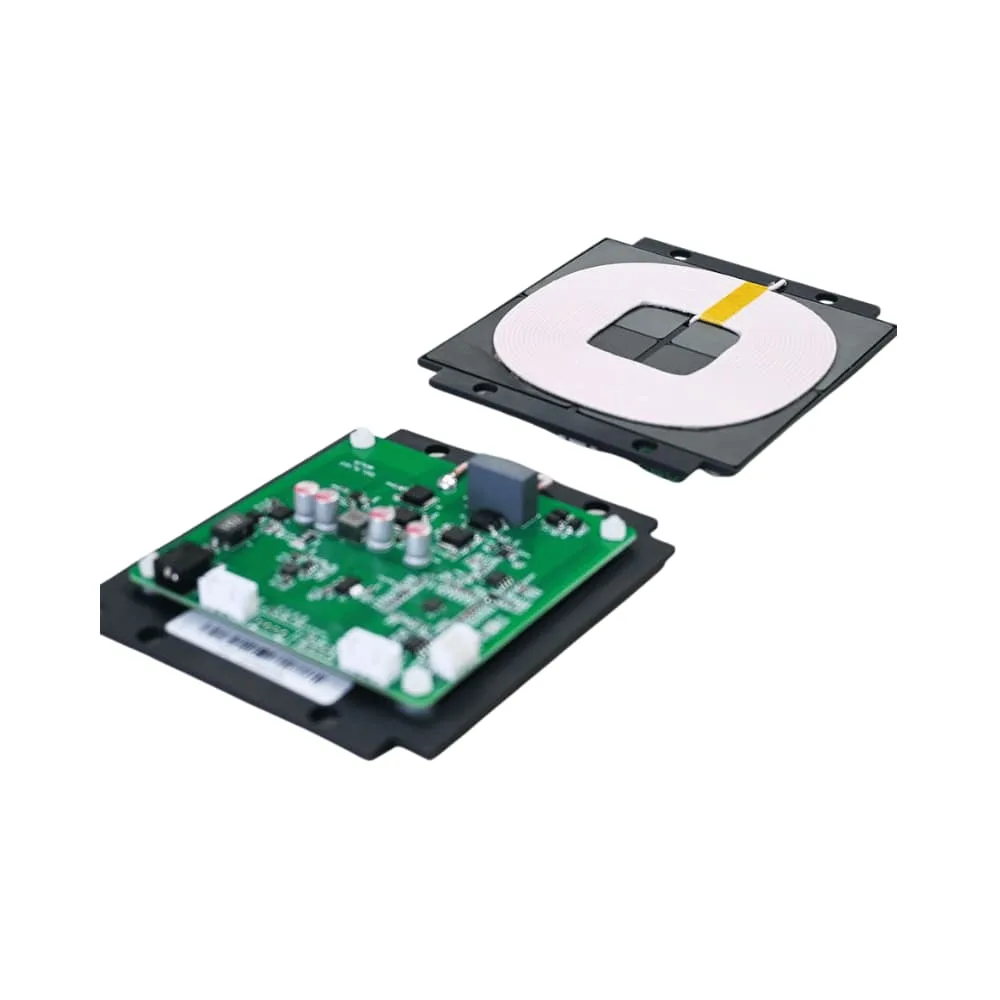
| 코일 | 100 × 100 × 5.5mm | 양쪽에 평탄한 비금속 공간이 있는가? |
| PCBA | 90 × 90 × 18mm | 장착과 방열 공간이 있는가? |
| 보호 | FOD, OCP, OVP, OTP | 추가 시스템·배터리 보호는? |
| 통신 | UART / RS485 | 필요한 명령, 상태, 고장 응답은? |
21V 충전 경로, 약 60W에 맞는 도킹 시간, 100mm 정사각 코일 공간이 있는 소형 클리너가 적합한 검토 대상입니다. 더 큰 배터리, 빠른 회전, 호환되지 않는 전압은 다른 설계 검토가 필요합니다.
OEM 커스텀 가능 범위
표준 TD01은 21V / 3A, 60W입니다. 적합한 OEM 프로젝트에서 ONEPOINTECH는 검증된 범위 내 출력 전압·전류 조정과 커스텀 PCB, 코일 형상, 케이블, 커넥터, 펌웨어, 통신 인터페이스를 검토할 수 있습니다.
커스텀 설계가 모든 표준 수치를 유지한다는 뜻은 아닙니다. 코일이나 PCB 변경은 거리, 정렬 허용치, 효율, 전자기 특성, 온도를 바꾸므로 재검증해야 합니다. 개발비, MOQ, 추가 납기가 적용될 수 있습니다.
시제품 및 검증 계획
- 배터리 검토: 화학, 셀 수, 완충 전압, 용량, 최대 전류, BMS, 목표 시간을 확인합니다.
- 벤치 시험: 기동, 조절, 종료, 통신, FOD, 고장 복구를 확인합니다.
- 기계 목업: 양산과 유사한 벽 재료 뒤에 코일을 장착하고 실제 거리를 측정합니다.
- 정렬 맵: X, Y, 각도 오차에 따른 출력, 효율, 온도를 기록합니다.
- 열 시험: 밀폐 하우징에서 최악 주변 온도, 간격, 오프셋으로 반복합니다.
- 습윤 조건: 대표적인 물과 풀 잔류물로 하우징, 배수, 사용 흐름을 검증합니다.
- 이물질: 도크 주변에 있을 수 있는 물체와 오염을 시험합니다.
- 주기·오용: 도킹과 충전을 반복하며 실링, 마모, 충격, 중단 복구를 확인합니다.
- 적합성: 판매 시장별 전기, EMC, 무선, 배터리, 재료, 풀 장비 요건을 정의합니다.
결과는 완제품의 허용 간격·오프셋, 전달 전력, 충전 시간, 온도 한계, 고장 반응을 수치화한 충전 영역이어야 합니다.
TD01 적합성 검토에 필요한 정보
배터리·BMS 데이터시트, 공칭·완충 전압, 용량, 최대 충전 전류, 사이클당 에너지, 목표 시간, 장착 공간, 예상 코일 간격, 도킹 오차, 온도, 방수·인증 목표, 표준 또는 커스텀 요구, 시제품 수량, 양산 예측을 보내주십시오.
무선 충전 출력 계산기로 초기 에너지를 계산한 후 TD01 풀 로봇 충전 검토를 요청하십시오. 배터리 데이터시트와 코일 위치의 간단한 단면도가 있으면 첫 기술 답변이 더 유용해집니다.
본문의 제품 사례는 시장 도입만을 보여줍니다. 완제품의 호환성, 방수, 안전, 법규 적합성은 장비 제조사가 검증해야 합니다.