Ya existen robots limpiafondos comerciales que utilizan bases de carga inalámbrica. Tiene sentido: el robot trabaja con agua, productos químicos y residuos, mientras que un conector convencional exige contactos limpios, secos y bien acoplados. Una base inalámbrica elimina la conexión eléctrica expuesta y permite diseñar una interfaz de carga sellada.
Eso no significa que cualquier módulo sirva para cualquier robot. Deben coincidir la batería, el tiempo de carga, la separación de bobinas, la construcción de la carcasa y las condiciones térmicas. Para un limpiafondos compacto con una ruta de carga compatible de 21 V, el módulo de carga inalámbrica ONEPOINTECH TD01 de 60 W puede evaluarse técnicamente. Su salida estándar es 21 V CC / 3 A, 60 W.
Por qué la carga de robots de piscina pasa a ser sin contacto
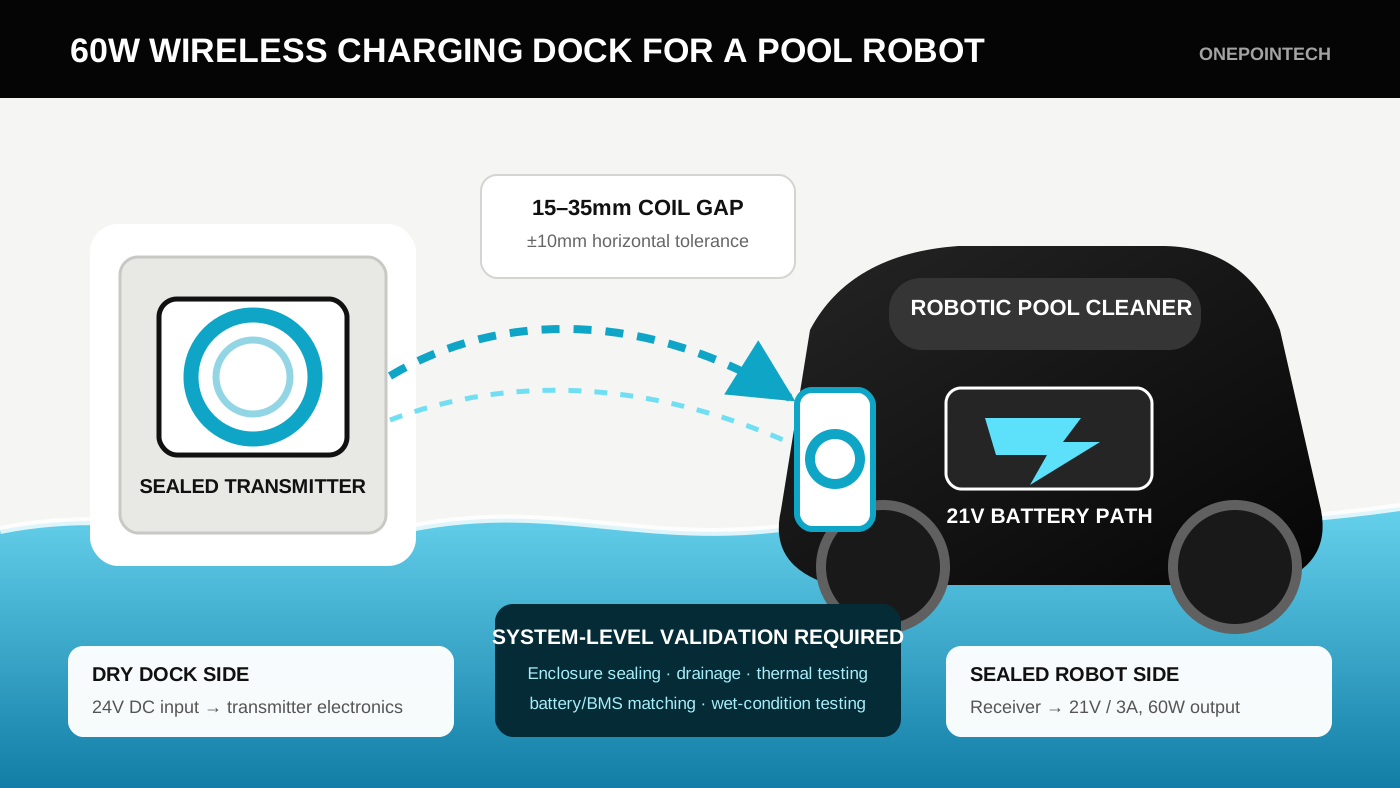
Al sacar el robot puede quedar agua en las juntas; el cloro o la sal dejan residuos y la suciedad fina se acumula junto al puerto. Los contactos expuestos y las tapas añaden limpieza, desgaste y posibilidades de uso incorrecto. En una interfaz inalámbrica, el transmisor está en la base y el receptor dentro del robot. Si las bobinas están dentro del rango previsto de distancia y alineación, la energía atraviesa paredes no metálicas selladas.
Esta tendencia ya es comercial: el MOVA Rover X10 y el SMOROBOT Valor P20 se promocionan con bases inalámbricas. Son referencias del mercado, no clientes de ONEPOINTECH ni integraciones TD01 declaradas.
Qué puede mejorar
- Sin contactos expuestos: la interfaz queda detrás de una pared sellada y no conductora.
- Uso más sencillo: se coloca el robot en una cuna sin abrir tapas ni insertar conectores.
- Menos desgaste: no hay pines que puedan doblarse, oxidarse o aflojarse.
- Libertad de diseño: el receptor se integra en una superficie plana de acoplamiento.
- Automatización futura: un robot podría volver por sí mismo a una base adecuada.
La energía inalámbrica no elimina la ingeniería de impermeabilización. Deben validarse las juntas, pasacables, presión, rutas térmicas y gestión de fallos del producto final.
¿Son suficientes 60 W?
No existe una potencia universal. Hay que partir de la energía que se debe reponer y del tiempo disponible en la base.
Energía de batería (Wh) = tensión nominal (V) × capacidad (Ah)
Tiempo ideal (h) = energía a reponer (Wh) ÷ potencia de carga (W)
| Energía a reponer | Tiempo ideal a 60 W | Interpretación |
|---|---|---|
| 90 Wh | 1,5 h | Posible para un robot compacto con un periodo amplio en la base |
| 120 Wh | 2 h | Posible si la batería acepta la corriente |
| 180 Wh | 3 h | Objetivo razonable entre ciclos o durante la noche |
| 240 Wh | 4 h | Confirmar si el usuario espera una rotación más rápida |
| 300 Wh | 5 h | Valorar más tiempo o una arquitectura de mayor potencia |
Son cálculos ideales, no tiempos prometidos. El BMS puede limitar la corriente, la batería reduce la carga al acercarse al 100 %, el sistema tiene pérdidas y la temperatura también puede reducir la corriente.
La tensión es el primer filtro de compatibilidad
TD01 entrega 21 V CC / 3 A. Debe ser compatible con la tensión máxima y la arquitectura de control. No basta con la tensión nominal: se necesitan química, número de celdas, tensión máxima, corriente permitida y comportamiento del BMS. Un pack que requiera 25,2 V, 29,4 V u otro valor no es una conexión directa a 21 V. Revise la especificación antes de elegir muestras.
Cómo funciona una base inalámbrica
- La base recibe CC. La entrada indicada del transmisor TD01 es 24 V CC / 4 A; el adaptador de red es otro componente del sistema.
- El transmisor excita su bobina y crea un campo magnético alterno.
- El receptor capta la energía mediante una bobina acoplada dentro del robot.
- La electrónica receptora suministra CC: 21 V / 3 A, unos 60 W, para una ruta de carga compatible.
- El sistema de batería controla la carga. El OEM define cómo módulo, etapa de carga y BMS inician, regulan y detienen el proceso.
La base debe posicionar mecánicamente el robot antes de cargar. Rampas, guías, nervios cónicos o una cuna moldeada reducen el error sin obligar a alinear bobinas invisibles. Consulte la guía de diseño de bases inalámbricas para robots.
Diseño mecánico e impermeable
La mejor posición es una superficie plana y repetible con el recorrido más corto y estable entre bobinas. El material intermedio debe ser no metálico. Tornillos, lastre, motores o refuerzos metálicos cercanos pueden alterar el acoplamiento y producir calor.
Controlar toda la distancia entre bobinas
TD01 está especificado para 15–35 mm entre bobinas y ±10 mm de desalineación horizontal. La distancia incluye ambas paredes, adhesivo o encapsulado, espacio físico, tolerancias, deformación del plástico y agua o residuos.
Un diseño de 25 mm en CAD puede superar 35 mm tras añadir paredes, nervios, sellante y tolerancias. Prepare una cadena de cotas antes del utillaje y compruébela con muestras. La guía sobre distancia y tolerancia de desplazamiento explica por qué deben ensayarse juntas.
Elegir una base fuera del agua salvo que se diseñe específicamente para inmersión
El punto de partida de menor riesgo es cargar después de sacar el robot. Puede estar mojado, pero la electrónica queda en carcasas selladas y la instalación sigue las normas del mercado objetivo.
Cargar bajo el agua o junto al borde es otro proyecto: presión, envejecimiento de sellos, bioincrustación, cableado cerca del agua y requisitos de instalación. No describa TD01 como sumergible o con grado IP sin diseñar y probar la carcasa final.
Integración eléctrica, térmica y de seguridad
TD01 incorpora detección de objetos extraños y protecciones de sobrecorriente, sobretensión y sobretemperatura a nivel de módulo. El producto final aún requiere protección para adaptador, cableado, conectores internos, batería, BMS y superficies accesibles.
Definir los límites del control
Documente qué componente valida el acoplamiento, autoriza la transferencia, limita tensión y corriente, lee temperatura y estado de carga, finaliza el proceso, informa del resultado e impide cargar fuera del rango térmico. TD01 admite UART / RS485, pero los mensajes y la lógica deben acordarse; disponer de la interfaz no garantiza compatibilidad con un protocolo existente.
Gestionar el calor en una carcasa sellada
La eficiencia CC/CC máxima indicada es 91 % a 25 mm, pero la instalada varía con alineación, distancia, materiales y temperatura. Mida las placas, bobinas, batería y superficies tocables durante ciclos repetidos, con el ambiente más cálido, el peor desplazamiento permitido y un robot recién usado. Una prueba abierta no representa una carcasa plástica sellada.
Dónde encaja TD01
| Parámetro TD01 | Especificación | Pregunta de diseño |
|---|---|---|
| Salida | 21 V CC / 3 A, 60 W | ¿Coincide con la tensión y corriente de carga? |
| Entrada Tx | 24 V CC / 4 A | ¿Qué fuente certificada alimentará la base? |
| Distancia | 15–35 mm entre bobinas | ¿Cuál es la peor cadena de tolerancias? |
| Alineación | ±10 mm horizontal | ¿La cuna sitúa todos los robots de producción dentro del margen? |
| Eficiencia máxima | 91 % a 25 mm, CC/CC | ¿Qué eficiencia y temperatura da la carcasa final? |
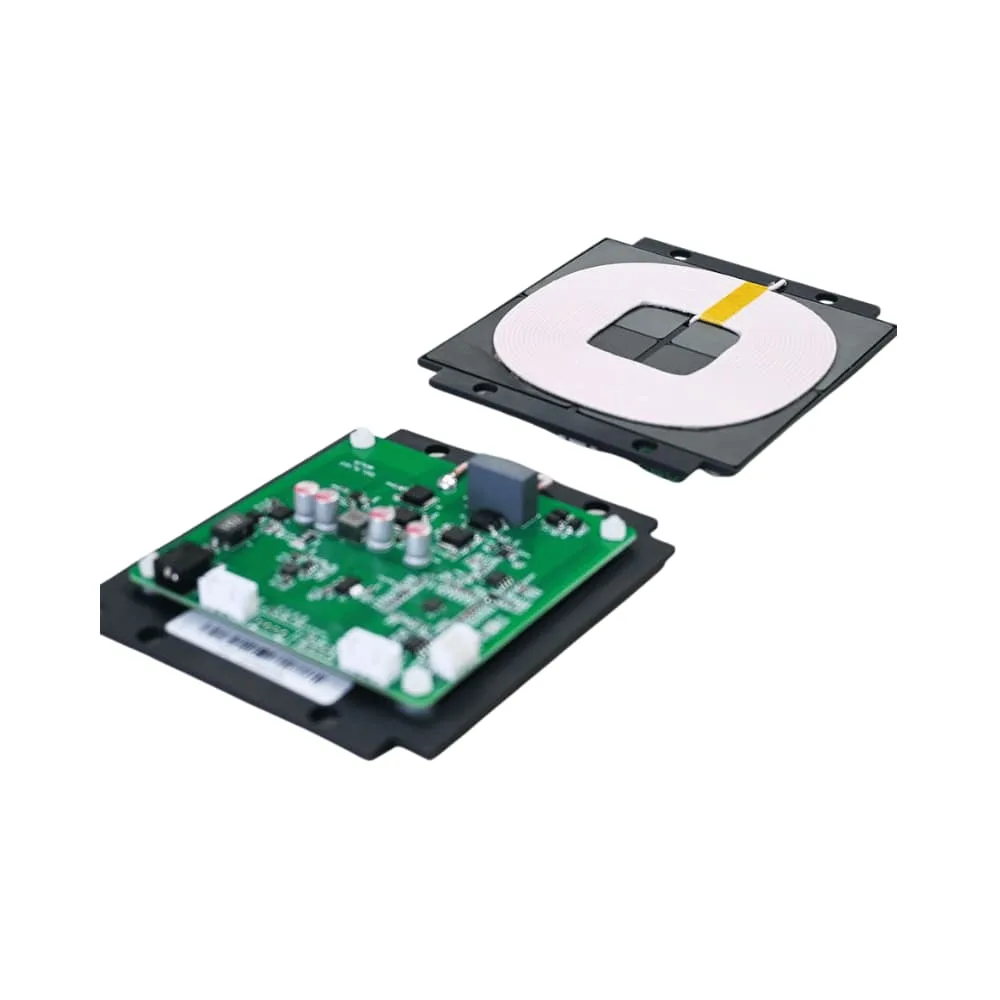
| Bobina | 100 × 100 × 5,5 mm | ¿Hay zonas planas sin metal en ambos lados? |
| PCBA | 90 × 90 × 18 mm | ¿Hay espacio de montaje y térmico? |
| Protección | FOD, OCP, OVP, OTP | ¿Qué protecciones adicionales requiere el sistema? |
| Comunicación | UART / RS485 | ¿Qué comandos, estados y fallos deben integrarse? |
TD01 puede evaluarse para un robot compacto que acepte una ruta de 21 V, disponga de suficiente tiempo a unos 60 W y tenga espacio para bobinas cuadradas de 100 mm. Baterías mayores, rotaciones rápidas o tensiones incompatibles necesitan otra revisión.
¿Qué se puede personalizar?
El TD01 estándar sigue siendo 21 V / 3 A, 60 W. Para un proyecto OEM cualificado, ONEPOINTECH puede evaluar ajustes de tensión y corriente dentro del rango validado, además de PCB, geometría de bobina, cables, conectores, firmware e interfaces de comunicación a medida.
Personalizar no garantiza conservar todas las cifras estándar. Cambiar bobina o PCB puede afectar distancia, tolerancia, eficiencia, comportamiento electromagnético y temperatura; habrá que revalidarlos. Pueden aplicarse costes de desarrollo, MOQ y plazos adicionales.
Plan de prototipo y validación
- Batería: confirmar química, celdas, tensión máxima, capacidad, corriente, BMS y tiempo objetivo.
- Banco: validar arranque, regulación, fin de carga, comunicación, objetos extraños y recuperación de fallos.
- Maqueta: montar bobinas tras materiales representativos y medir la distancia real.
- Mapa de alineación: registrar salida, eficiencia y temperatura en errores X, Y y angulares.
- Térmica: repetir con el peor ambiente, distancia y desplazamiento en carcasas cerradas.
- Humedad: validar carcasa, drenaje y flujo de uso con agua y residuos representativos.
- Objetos extraños: ensayar elementos y residuos probables alrededor de la base.
- Ciclos y abuso: repetir acoplamiento y carga, revisando sellos, desgaste, golpes e interrupciones.
- Conformidad: definir requisitos eléctricos, CEM, radio, batería, materiales y equipos de piscina para cada mercado.
El resultado debe ser una envolvente medida del producto final: distancia y desplazamiento permitidos, potencia, tiempo, límites térmicos y respuesta ante fallos.
Datos para revisar la idoneidad de TD01
Envíe fichas de batería y BMS, tensiones nominal y máxima, capacidad, corriente permitida, energía por ciclo, tiempo objetivo, espacio, distancia estimada, error de acoplamiento, temperaturas, objetivos de impermeabilización y certificación, necesidad estándar o personalizada, cantidad de prototipos y previsión de producción.
Use la calculadora de potencia de carga inalámbrica para una primera estimación y después solicite una revisión TD01 para su robot de piscina. La ficha de la batería y un dibujo de sección de la zona de bobina permitirán una respuesta técnica más útil.
Los productos citados solo ilustran la adopción en el mercado. El fabricante debe validar compatibilidad, impermeabilización, seguridad y conformidad del producto terminado.