Des robots de piscine sans fil du commerce utilisent déjà des stations de recharge sans fil. La logique est simple : le robot travaille au contact de l'eau, des produits chimiques et des débris, alors qu'un connecteur classique exige des contacts propres, secs et correctement accouplés. Une station sans fil supprime la connexion d'alimentation exposée et facilite la création d'une interface de charge étanche.
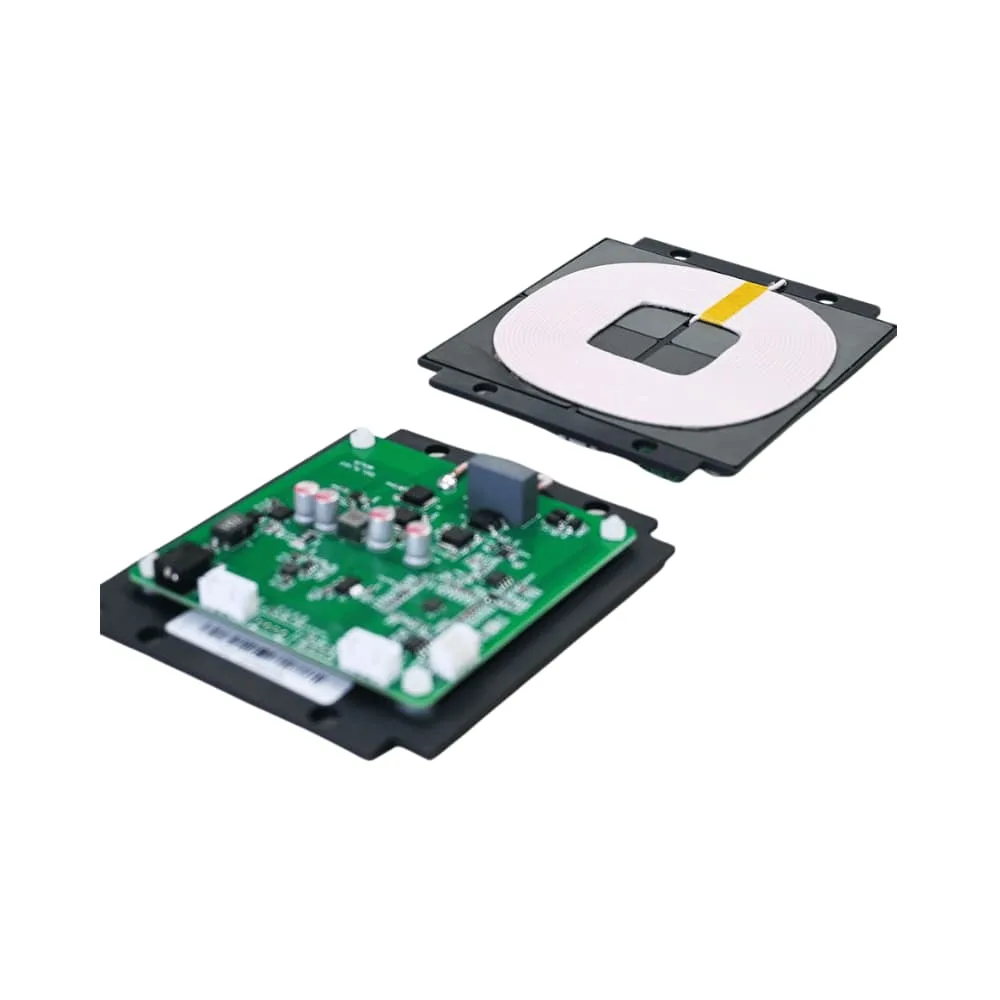
Cela ne signifie pas que tout module convient à tout robot. Le chargeur doit correspondre à la batterie, au temps disponible, à l'espacement des bobines, au boîtier et aux conditions thermiques. Pour un robot compact doté d'une chaîne de charge 21 V compatible, le module de recharge sans fil ONEPOINTECH TD01 60 W peut faire l'objet d'une évaluation technique. Sa sortie standard est de 21 V CC / 3 A, 60 W.
Pourquoi la recharge des robots de piscine devient sans contact
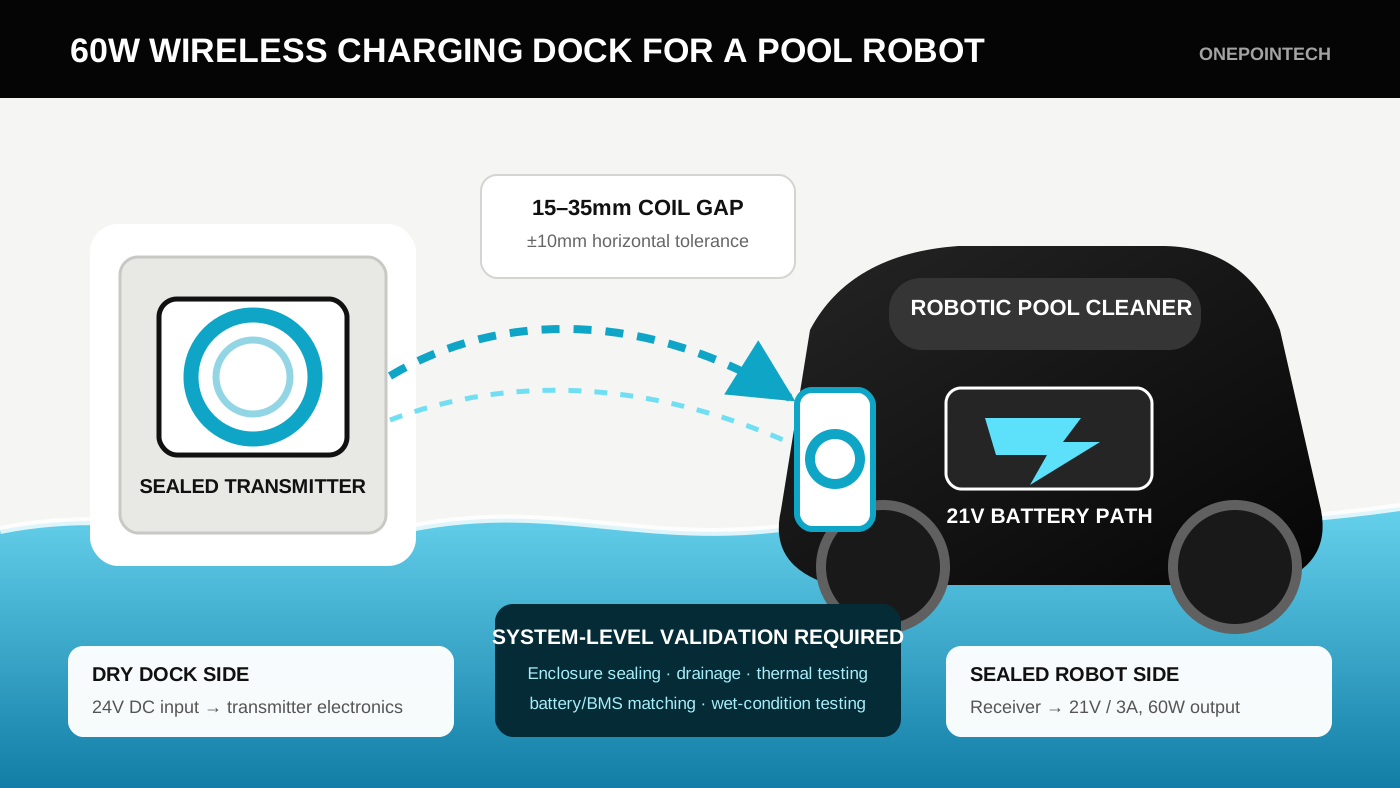
Après la sortie du bassin, de l'eau peut rester dans les joints, le chlore ou le sel peut laisser des résidus et des débris fins peuvent s'accumuler autour d'un port. Les contacts exposés et les capuchons ajoutent donc entretien, usure et risque de mauvaise manipulation. Avec le transfert sans fil, l'émetteur se trouve dans la station et le récepteur dans le robot. Lorsque l'écart et l'alignement restent dans la plage prévue, l'énergie traverse les parois non métalliques étanches.
Cette orientation existe déjà sur le marché : le MOVA Rover X10 et le SMOROBOT Valor P20 sont commercialisés avec une station de recharge sans fil. Ce sont uniquement des références de marché, pas des clients ONEPOINTECH ni des intégrations TD01 revendiquées.
Bénéfices possibles
- Aucun contact de charge exposé : l'interface peut rester derrière une paroi étanche et isolante.
- Utilisation plus simple : l'utilisateur pose le robot dans un berceau au lieu d'ouvrir un cache et de brancher une fiche.
- Moins d'usure : aucune broche ne peut se plier, s'oxyder ou prendre du jeu.
- Liberté de conception : le récepteur s'intègre dans une surface d'accostage plane.
- Automatisation future : un robot pourra potentiellement rejoindre seul une station adaptée.
Le transfert sans fil ne remplace pas l'ingénierie de l'étanchéité. Les assemblages, passages de câbles, effets de pression, chemins thermiques et réactions aux défauts du produit fini doivent toujours être validés.
Une puissance de 60 W suffit-elle ?
Il n'existe pas de puissance universelle pour un robot de piscine. Il faut partir de l'énergie à restituer et du temps disponible sur la station.
Énergie batterie (Wh) = tension nominale (V) × capacité (Ah)
Temps idéal (h) = énergie à restituer (Wh) ÷ puissance de charge (W)
| Énergie à restituer | Temps idéal à 60 W | Interprétation |
|---|---|---|
| 90 Wh | 1,5 h | Solution possible pour un petit robot avec une longue période d'arrêt |
| 120 Wh | 2 h | Possible si la batterie accepte le courant disponible |
| 180 Wh | 3 h | Objectif raisonnable entre deux cycles ou pendant la nuit |
| 240 Wh | 4 h | Vérifier les attentes de remise en service |
| 300 Wh | 5 h | Prévoir plus de temps ou une architecture plus puissante |
Ce sont des calculs idéaux, pas des temps garantis. Le BMS peut limiter le courant, la batterie réduit la charge à l'approche de 100 %, le système présente des pertes et la température peut provoquer une réduction supplémentaire.
La tension batterie est le premier critère de compatibilité
Le TD01 fournit 21 V CC / 3 A. Cette tension doit correspondre à la tension de fin de charge et à l'architecture de commande. La tension nominale ne suffit pas : fournissez la chimie, le nombre de cellules, la tension maximale, le courant permis et le comportement du BMS. Un pack exigeant 25,2 V, 29,4 V ou une autre tension n'est pas directement compatible avec 21 V. La spécification doit être revue avant le choix d'un échantillon.
Fonctionnement d'une station sans fil pour robot de piscine
- La station reçoit une alimentation CC. Pour le TD01, l'entrée émetteur indiquée est 24 V CC / 4 A ; l'adaptateur secteur reste un composant distinct.
- L'émetteur pilote sa bobine et crée un champ magnétique alternatif.
- Le récepteur capte l'énergie avec une bobine appairée dans le robot.
- L'électronique réceptrice fournit du continu : 21 V / 3 A, soit environ 60 W, vers une chaîne de charge compatible.
- Le système batterie gère la charge. L'OEM définit comment module, étage de charge et BMS démarrent, régulent et arrêtent le processus.
La station doit positionner mécaniquement le robot avant l'activation. Rampes, guides, nervures coniques ou berceau profilé réduisent l'erreur sans demander à l'utilisateur d'aligner deux bobines invisibles. Consultez aussi le guide de conception d'une station pour robot.
Conception mécanique et étanchéité
Placez les bobines sur une surface d'accostage plane et répétable, avec le trajet le plus court et le plus stable. Le matériau intermédiaire doit être non métallique. Vis, ballast, moteurs et renforts métalliques proches peuvent modifier le couplage et créer de la chaleur.
Maîtriser l'écart bobine à bobine complet
Le TD01 est spécifié pour une distance de 15 à 35 mm et un désalignement horizontal de ±10 mm. L'écart comprend les deux parois, les colles ou résines, l'espace entre station et robot, les tolérances, la déformation du plastique et l'eau ou les débris présents.
Un concept de 25 mm en CAO peut dépasser 35 mm après ajout des parois, nervures, joints et tolérances. Établissez une chaîne de cotes avant l'outillage, puis vérifiez-la sur prototypes. Notre guide sur la distance et la tolérance de décalage explique pourquoi ces deux variables se testent ensemble.
Privilégier une station hors de l'eau sauf projet submersible dédié
Le point de départ le moins risqué est une station utilisée après avoir sorti le robot. Celui-ci peut être mouillé, mais l'électronique reste dans des boîtiers fermés et l'installation respecte les règles du marché visé.
Une charge sous l'eau ou au bord du bassin est un autre projet : pression d'immersion, vieillissement des joints, bio-encrassement, câblage près de l'eau et exigences d'installation. Ne présentez pas le TD01 comme submersible ou certifié IP sans conception et essai du boîtier fini.
Intégration électrique, thermique et de sécurité
Le TD01 comprend au niveau module la détection d'objets étrangers ainsi que les protections contre surintensité, surtension et surchauffe. Le produit fini doit encore protéger alimentation, câblage, connecteurs internes, batterie, BMS et surfaces accessibles.
Définir les responsabilités de commande
Documentez quel composant confirme l'accostage, autorise le transfert, limite tension et courant, lit température et état de charge, termine la charge, signale le résultat et empêche la charge hors plage thermique. Le TD01 prend en charge UART / RS485, mais messages et logique sont à convenir lors de l'intégration ; l'interface ne garantit pas la compatibilité avec un protocole existant.
Gérer la chaleur dans un boîtier fermé
Le rendement CC/CC de crête annoncé est de 91 % à 25 mm, mais le résultat installé varie avec l'alignement, l'écart, les matériaux et la température. Mesurez les deux cartes, les deux bobines, la batterie et les surfaces tactiles pendant des cycles répétés, à l'ambiante maximale, au pire décalage et avec un robot venant de terminer son cycle. Un banc ouvert ne représente pas un boîtier plastique étanche.
Cas d'utilisation du TD01
| Paramètre TD01 | Spécification | Question de conception |
|---|---|---|
| Sortie | 21 V CC / 3 A, 60 W | Correspond-elle à la tension et au courant de charge ? |
| Entrée émetteur | 24 V CC / 4 A | Quelle alimentation certifiée alimentera la station ? |
| Distance | 15–35 mm, bobine à bobine | Quel est l'empilement de tolérances maximal ? |
| Alignement | ±10 mm horizontal | Le berceau place-t-il chaque robot de série dans cette zone ? |
| Rendement de crête | 91 % à 25 mm, CC/CC | Quel rendement et quelle température dans le boîtier final ? |
| Bobines | 100 × 100 × 5,5 mm | Existe-t-il deux zones planes sans métal ? |
| Cartes | 90 × 90 × 18 mm | Les volumes fermés permettent-ils montage et dissipation ? |
| Protections | FOD, OCP, OVP, OTP | Quelles protections système et batterie faut-il ajouter ? |
| Communication | UART / RS485 | Quels messages et comportements d'erreur intégrer ? |
Le TD01 convient à l'évaluation d'un robot compact acceptant une chaîne 21 V, disposant d'assez de temps à environ 60 W et de place pour les bobines carrées de 100 mm. Batterie plus grande, rotation rapide ou tension incompatible exigent une autre étude.
Quelles personnalisations OEM sont possibles ?
Le TD01 standard reste à 21 V / 3 A, 60 W. Pour un projet OEM qualifié, ONEPOINTECH peut étudier une adaptation de tension et de courant dans la plage validée, ainsi que des cartes, bobines, câbles, connecteurs, micrologiciels et interfaces de communication sur mesure.
Une personnalisation ne garantit pas le maintien de toutes les valeurs standard. Bobine ou carte différente peut modifier distance, tolérance, rendement, comportement électromagnétique et température ; il faut les revalider. Des frais de développement, un MOQ et un délai supplémentaire peuvent s'appliquer.
Plan de prototypage et de validation
- Batterie : confirmer chimie, cellules en série, tension maximale, capacité, courant, limites BMS et temps cible.
- Banc : tester démarrage, régulation, arrêt, communication, objets étrangers et récupération sur défaut.
- Maquette : placer les bobines derrière des parois représentatives et mesurer l'écart réel.
- Cartographie : relever sortie, rendement et températures sur les erreurs X, Y et angulaires.
- Thermique : répéter à l'ambiante, à l'écart et au décalage les plus défavorables dans les boîtiers fermés.
- Humidité : valider boîtier, drainage et usage avec eau et résidus représentatifs.
- Objets étrangers : essayer les objets et débris probables autour de la station.
- Cycles et abus : répéter accostage et charge, puis contrôler joints, usure, chocs et interruptions.
- Conformité : définir les exigences électriques, CEM, radio, batterie, matériaux et équipements de piscine pour chaque marché.
Le résultat doit être une enveloppe mesurée : écart et décalage autorisés, puissance livrée, temps, limites thermiques et réactions aux défauts du produit fini.
Données à envoyer pour une étude TD01
Envoyez les fiches batterie et BMS, tensions nominale et maximale, capacité, courant autorisé, énergie consommée par cycle, temps cible, espace d'intégration, distance de bobines estimée, erreur d'accostage, températures, objectifs d'étanchéité et de certification, besoin standard ou sur mesure, quantité de prototypes et prévision de production.
Utilisez le calculateur de puissance de recharge sans fil pour une première estimation, puis demandez une étude TD01 pour votre robot de piscine. Une fiche batterie et une coupe simple de la zone de bobine permettront une première réponse technique plus utile.
Les produits cités illustrent uniquement l'adoption du marché. Le fabricant de l'équipement doit valider la compatibilité, l'étanchéité, la sécurité et la conformité du produit fini.