市販のコードレス・ロボットプールクリーナーでは、すでにワイヤレス充電ドックが使われています。水、薬品、ゴミのある環境に対し、従来のコネクタは乾燥した清潔な接点と確実な嵌合を必要とします。非接触ドックなら露出した電力接続をなくし、密閉された充電インターフェースを設計できます。
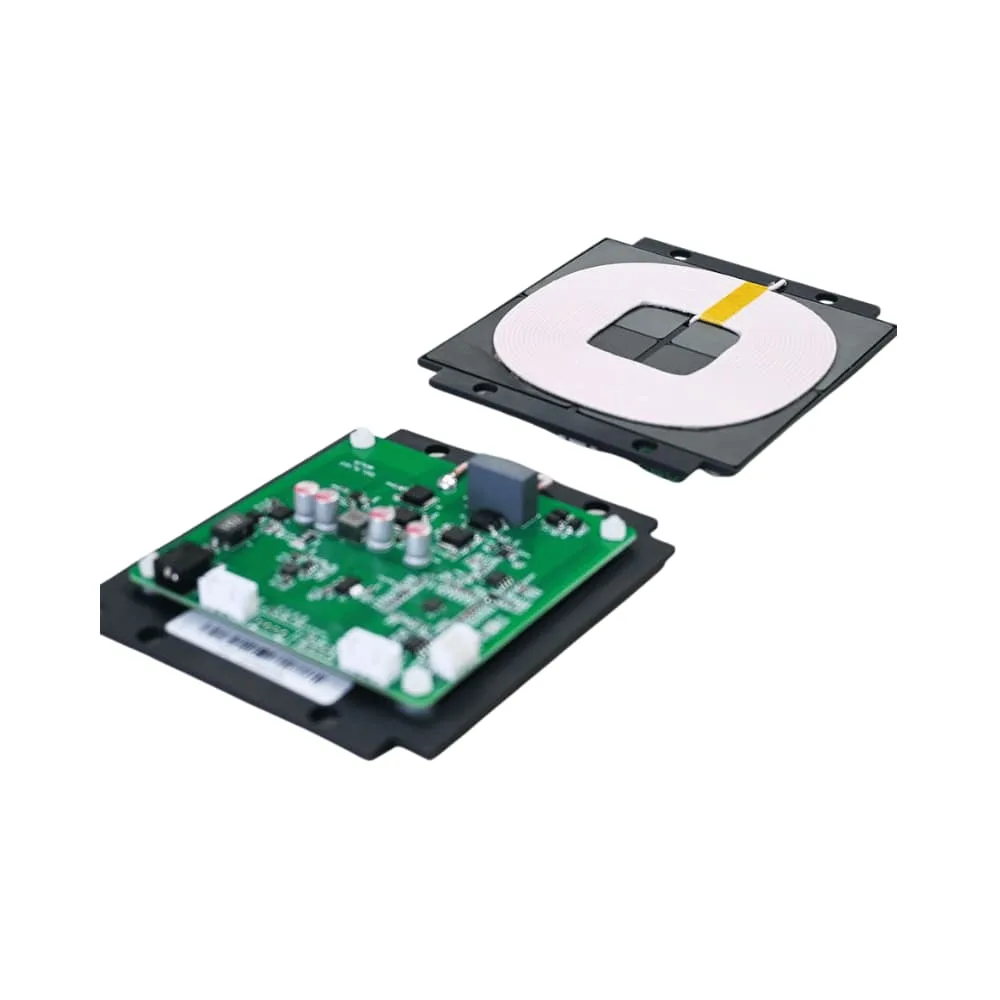
ただし、どのモジュールもすべてのロボットに使えるわけではありません。バッテリー、充電時間、コイル間隔、筐体、温度条件の適合が必要です。21Vの充電系に対応する小型機なら、ONEPOINTECH TD01 60Wワイヤレス充電モジュールが技術評価の候補です。標準出力はDC 21V / 3A、60Wです。
プールロボットの充電が非接触化される理由
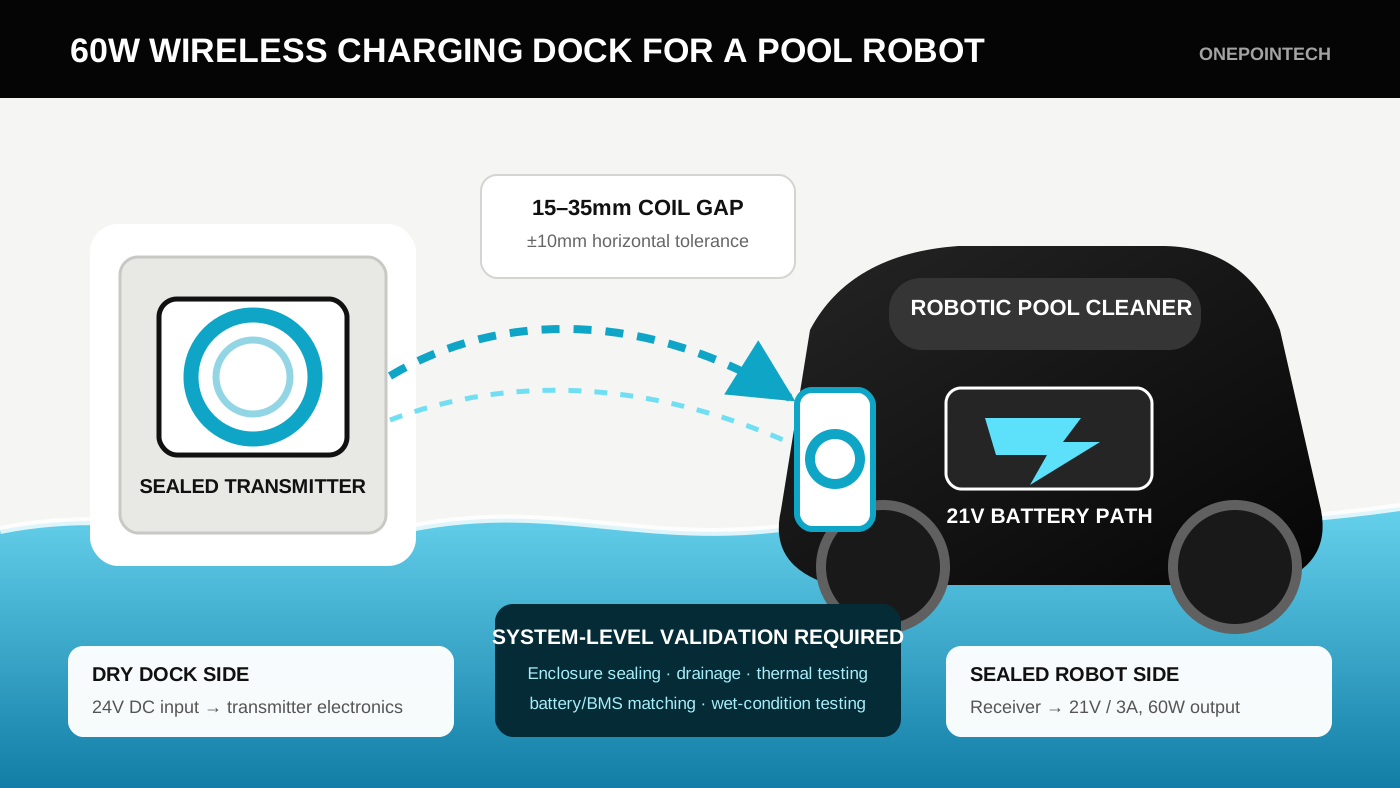
プールから取り出した後も隙間に水が残り、塩素や塩分が付着し、微細なゴミがポート周辺に溜まります。露出接点やカバーは清掃、摩耗、誤操作の要因になります。送電側をドック、受電側を本体に置き、設計された間隔と位置ずれ範囲内では、密閉された非金属壁を越えて給電できます。
実用例として、MOVA Rover X10とSMOROBOT Valor P20はワイヤレス充電ドック付きで販売されています。これらは市場例であり、ONEPOINTECHの顧客またはTD01採用例として示すものではありません。
期待できる利点
- 露出接点がない:密閉された絶縁壁の内側に給電部を置けます。
- 簡単な操作:カバーを開けず、クレードルに載せるだけです。
- 摩耗の低減:ピンの曲がり、酸化、緩みがありません。
- 設計自由度:平坦なドッキング面に受電側を組み込めます。
- 自動化:将来はロボット自身がドックに戻る設計も可能です。
ただし、防水設計は不要になりません。筐体接合部、ケーブル引込み、圧力、放熱、異常時動作を完成品で検証します。
60Wで十分か
用途名だけで充電電力は決まりません。回復すべきエネルギーとドック時間から計算します。
バッテリーエネルギー (Wh) = 公称電圧 (V) × 容量 (Ah)
理想充電時間 (h) = 回復エネルギー (Wh) ÷ 充電電力 (W)
| 回復エネルギー | 60Wでの理想時間 | 設計上の判断 |
|---|---|---|
| 90Wh | 1.5時間 | 待機時間の長い小型機の候補 |
| 120Wh | 2時間 | バッテリーが電流を許容すれば候補 |
| 180Wh | 3時間 | サイクル間や夜間充電の目安 |
| 240Wh | 4時間 | ユーザーの再稼働時間を確認 |
| 300Wh | 5時間 | 長い停止時間または高出力方式を検討 |
これらは理想値で保証時間ではありません。BMSの電流制限、満充電前のテーパリング、システム損失、待機電力、温度により実際は長くなります。
バッテリー電圧が最初の適合条件
TD01の標準出力はDC 21V / 3Aです。満充電電圧と充電制御方式に適合しなければなりません。公称電圧だけではなく、電池化学、直列セル数、最大充電電圧、許容電流、BMS動作が必要です。25.2Vや29.4V等を必要とするパックは21Vに直接適合しません。サンプル選定前に仕様を確認します。
ワイヤレスドックの動作
- ドックへのDC入力:TD01送電側はDC 24V / 4A。ACアダプタは別のシステム部品です。
- 送電コイル:交流磁界を発生します。
- 受電コイル:本体内でエネルギーを受けます。
- DC出力:21V / 3A、約60Wを適合する後段充電系へ供給します。
- バッテリー制御:OEMがモジュール、充電段、BMSによる開始・制御・停止を定義します。
充電前にドックが機械的に本体を定位すべきです。ランプ、サイドガイド、テーパーリブ、成形クレードルで位置ずれを抑えます。ロボット用ワイヤレスドック設計ガイドも参照してください。
機構と防水設計
コイルは、反復精度が高く、送受電間が短く安定する平坦面に配置します。間の材料は非金属である必要があり、金属のネジ、バラスト、モーター、補強材は結合や発熱に影響します。
コイル間の総距離を管理する
TD01の仕様は15〜35mmのコイル間隔と水平方向±10mmです。総距離には両筐体壁、接着剤やポッティング、物理隙間、製造公差、樹脂変形、水やゴミが含まれます。CAD上25mmでも35mmを超える可能性があるため、金型前に公差スタックを作り実物で確認します。充電距離と位置ずれ公差のガイドもご覧ください。
水中充電を専用設計しない場合はドライドックを選ぶ
プール外で充電する方式が低リスクです。濡れた本体に対応しつつ、電子回路は密閉筐体内に置き、対象市場の電気規則に従います。水中やプール辺の自動充電は、水圧、シール寿命、生物付着、配線、設置基準を含む別の開発です。完成筐体を試験するまでTD01を潜水可能またはIP定格品と表記してはいけません。
電気・熱・安全統合
TD01にはモジュールレベルのFOD、過電流、過電圧、過温度保護があります。完成品には、アダプタ、配線、内部コネクタ、バッテリー、BMS、接触面を含む保護設計が必要です。
充電制御の責任範囲
ドッキング確認、給電許可、電圧・電流制限、温度・SOC取得、充電終了、状態報告、温度範囲外の充電防止をどの部品が担うか文書化します。TD01はUART / RS485に対応しますが、メッセージと制御は統合時に定義します。
密閉筐体内の熱
TD01の公称ピークDC/DC効率はコイル間25mmで91%ですが、実装値は位置、間隔、材料、温度で変化します。繰り返し充電で両基板、両コイル、バッテリー、接触面を測定し、最高周囲温度、最悪位置ずれ、運転直後の本体で試験します。
TD01の適用条件
| TD01項目 | 仕様 | 設計で確認すること |
|---|---|---|
| 出力 | DC 21V / 3A、60W | バッテリーの充電電圧・電流と合うか |
| 送電入力 | DC 24V / 4A | どの認証電源を使うか |
| 充電距離 | 15〜35mm | 最悪の筐体・ドック公差はいくつか |
| 位置ずれ | 水平±10mm | 全量産品をこの範囲に置けるか |
| ピーク効率 | 25mmで91%、DC/DC | 完成筐体での効率と温度はどうか |
| コイル | 100 × 100 × 5.5mm | 両側に平坦で金属のない面があるか |
| PCBA | 90 × 90 × 18mm | 取付けと放熱空間があるか |
| 保護 | FOD, OCP, OVP, OTP | 追加のシステム・電池保護は何か |
| 通信 | UART / RS485 | 必要なコマンド、状態、異常応答は何か |
21V充電系、約60Wに適した停止時間、100mm角コイルのスペースを持つ小型機が評価対象です。大容量電池、短時間充電、異なる電圧には別の設計検討が必要です。
OEM向けにカスタマイズできる内容
標準TD01は21V / 3A、60Wです。適格なOEM案件では、検証済み動作範囲内の出力電圧・電流調整と、カスタムPCB、コイル形状、ケーブル、コネクタ、ファームウェア、通信インターフェースを検討できます。
変更後も標準値がすべて保たれる保証はありません。コイルやPCBの変更は距離、位置ずれ、効率、電磁特性、温度に影響するため再検証が必要です。開発費、MOQ、追加納期が発生する場合があります。
試作・検証計画
- バッテリー適合:化学系、セル数、満充電電圧、容量、最大電流、BMS、目標時間を確認。
- ベンチ試験:起動、制御、終了、通信、FOD、異常回復を検証。
- 機構試作:量産相当の壁材後ろにコイルを配置し実距離を測定。
- 位置マップ:X、Y、角度ずれに対する出力、効率、温度を記録。
- 熱試験:最悪の周囲温度、間隔、位置ずれを密閉筐体内で反復。
- 湿潤試験:筐体、排水、操作を実際の水と残留物で検証。
- 異物試験:ドック周辺にあり得る物とゴミで評価。
- 耐久・異常試験:反復ドッキング、シール、摩耗、衝撃、中断後回復を確認。
- 法規:対象国の電気、EMC、無線、バッテリー、材料、プール機器要件を定義。
最終的に、許容距離・ずれ、供給電力、充電時間、温度限界、異常時動作を完成品で数値化します。
TD01適合評価に必要な情報
バッテリーとBMSの仕様書、公称・満充電電圧、容量、最大電流、1サイクルの使用エネルギー、目標時間、取付け空間、コイル間隔、ドッキング誤差、温度、防水・認証目標、標準品またはカスタムの必要性、試作数、量産予測をお送りください。
まずワイヤレス充電電力計算ツールで概算し、TD01プールロボット適合評価をご依頼ください。バッテリー仕様書とコイル部の簡単な断面図があると、より具体的な回答が可能です。
記載した他社製品は市場導入の例です。完成品の適合性、防水、安全、法規適合性は機器メーカーが検証する必要があります。