تستخدم بعض روبوتات تنظيف المسابح اللاسلكية التجارية بالفعل قواعد شحن لاسلكية. والسبب عملي: يعمل الروبوت حول الماء والمواد الكيميائية والرواسب، بينما يحتاج الموصل التقليدي إلى ملامسات نظيفة وجافة ومقترنة بشكل صحيح. تزيل القاعدة اللاسلكية اتصال الطاقة المكشوف وتمنح المصمم مرونة أكبر لإنشاء واجهة شحن محكمة.
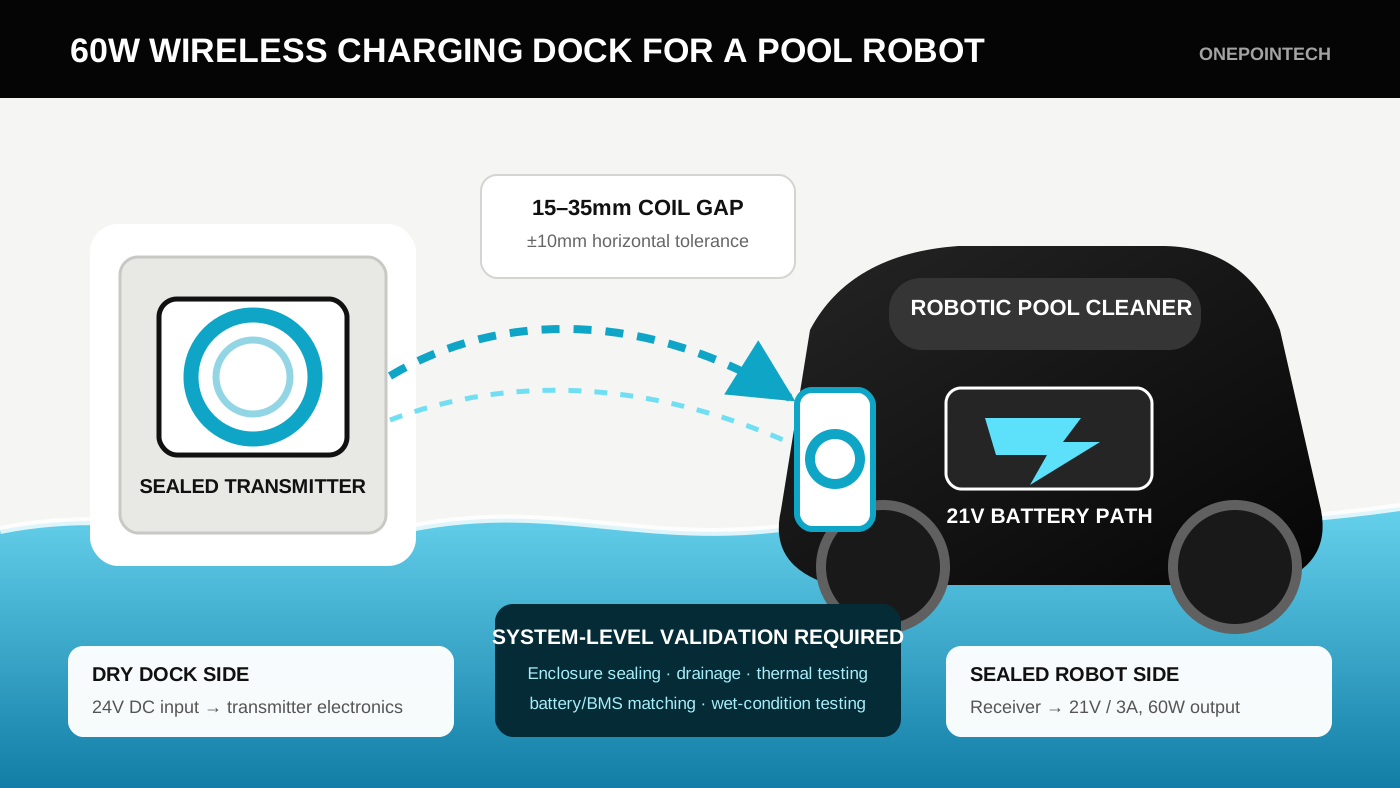
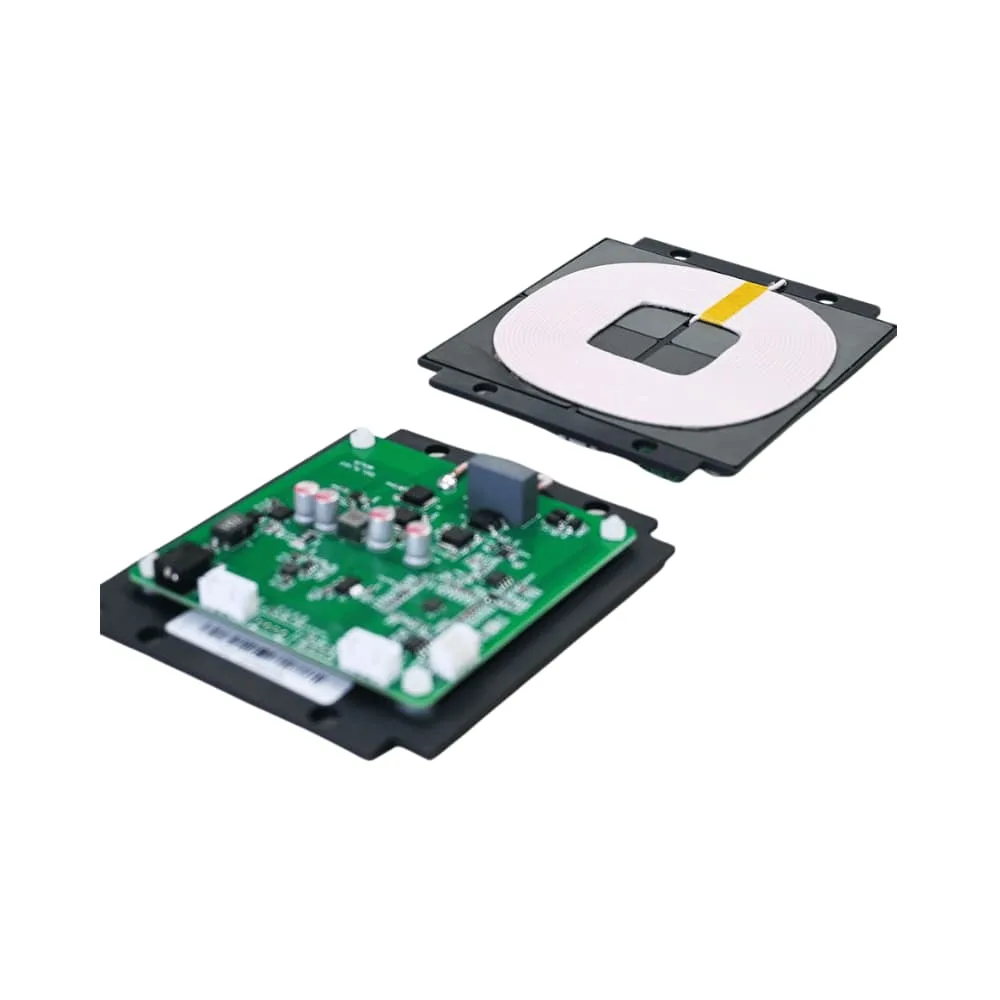
هذا لا يعني أن كل وحدة تناسب كل روبوت. يجب أن تتوافق البطارية ووقت الشحن والمسافة بين الملفات والهيكل والظروف الحرارية. بالنسبة إلى منظف مدمج يستخدم مسار شحن متوافقًا بجهد 21 فولت، يمكن تقييم وحدة ONEPOINTECH TD01 للشحن اللاسلكي بقدرة 60 واط. خرجها القياسي 21 فولت DC / 3 أمبير، 60 واط.
لماذا يتحول شحن روبوتات المسابح إلى شحن بلا تلامس؟
قد يبقى الماء في الفجوات بعد رفع الروبوت، ويترك الكلور أو الماء المالح رواسب، وقد تتجمع الأوساخ حول المنفذ. لذلك تضيف الملامسات المكشوفة والأغطية عمليات تنظيف وتآكل واحتمالات لسوء الاستخدام. في الواجهة اللاسلكية يوضع المرسل في القاعدة والمستقبل في الروبوت، وتعبر الطاقة جدرانًا غير معدنية محكمة عند تحقق المسافة والمحاذاة.
هذا الاتجاه موجود في السوق: يُسوق MOVA Rover X10 وSMOROBOT Valor P20 بقواعد شحن لاسلكية. هما مثالان على السوق فقط، ولا نعرضهما كعميلين لـ ONEPOINTECH أو كتطبيقين لـ TD01.
ما الذي يمكن أن يتحسن؟
- لا ملامسات مكشوفة: يمكن وضع واجهة الطاقة خلف جدار محكم غير موصل.
- استخدام أبسط: يضع المستخدم الروبوت في الحاضنة بدلاً من فتح غطاء وإدخال موصل.
- تآكل أقل: لا توجد دبابيس تنحني أو تتأكسد أو ترتخي.
- مرونة تصميم: يمكن دمج المستقبل في سطح الالتحام المسطح.
- طريق للأتمتة: يمكن لروبوت مستقبلي أن يعود إلى قاعدة مناسبة دون توصيل يدوي.
لا يلغي نقل الطاقة اللاسلكي هندسة العزل. يجب التحقق من وصلات الهيكل ومداخل الكابلات والضغط ومسارات الحرارة ومعالجة الأعطال في المنتج النهائي.
هل 60 واط كافية؟
لا توجد قدرة شحن عالمية. ابدأ بالطاقة التي يجب استعادتها والوقت المتاح على القاعدة.
طاقة البطارية (Wh) = الجهد الاسمي (V) × السعة (Ah)
الزمن المثالي (h) = الطاقة المطلوبة (Wh) ÷ قدرة الشحن (W)
| الطاقة المطلوبة | الزمن المثالي عند 60 واط | التفسير |
|---|---|---|
| 90 Wh | 1.5 ساعة | مناسب محتمل لروبوت صغير مع وقت كافٍ |
| 120 Wh | ساعتان | محتمل إذا قبلت البطارية التيار |
| 180 Wh | 3 ساعات | هدف معقول بين الدورات أو ليلاً |
| 240 Wh | 4 ساعات | تحقق من توقع المستخدم للإعادة السريعة |
| 300 Wh | 5 ساعات | فكر في وقت أطول أو قدرة أعلى |
هذه حسابات مثالية، وليست أوقاتًا مضمونة. قد يحد BMS التيار، وينخفض التيار قرب الشحن الكامل، وللنظام فواقد، وقد تؤدي الحرارة إلى خفض إضافي.
جهد البطارية هو بوابة التوافق الأولى
يوفر TD01 21 فولت DC / 3 أمبير. يجب أن يكون هذا متوافقًا مع جهد الشحن الكامل ومعمارية التحكم. لا يكفي الجهد الاسمي؛ أرسل كيمياء البطارية وعدد الخلايا والجهد الأقصى والتيار المسموح وسلوك BMS. حزمة تحتاج إلى 25.2 أو 29.4 فولت لا تتطابق مباشرة مع 21 فولت.
كيف تعمل قاعدة الشحن اللاسلكية؟
- تستقبل القاعدة طاقة DC. دخل مرسل TD01 المذكور هو 24 فولت DC / 4 أمبير، ومحول AC مكون منفصل.
- يشغل المرسل ملفه لإنشاء مجال مغناطيسي متردد.
- يلتقط ملف المستقبل الطاقة داخل الروبوت.
- توفر إلكترونيات الاستقبال DC: 21 فولت / 3 أمبير، حوالي 60 واط، لمسار شحن متوافق.
- يدير نظام البطارية الشحن. يحدد OEM كيف تبدأ الوحدة ومرحلة الشحن وBMS العملية وتنظمها وتوقفها.
يجب أن توضع القاعدة الروبوت ميكانيكيًا قبل بدء الشحن. تقلل المنحدرات والأدلة والأضلاع المخروطية أو الحاضنة المشكلة خطأ الموضع. راجع دليل تصميم قاعدة الشحن للروبوت.
التصميم الميكانيكي والمقاوم للماء
ضع الملفات على سطح التحام مسطح وقابل للتكرار، مع أقصر مسار مستقر. يجب أن تكون المادة بينها غير معدنية. قد تغير المسامير والأوزان والمحركات والتعزيزات المعدنية القريبة الاقتران والحرارة.
تحكم في المسافة الكاملة بين الملفين
مواصفات TD01 هي 15–35 مم بين الملفين و±10 مم للانحراف الأفقي. تشمل المسافة جداري الهيكل، واللاصق أو الحشو، والفراغ، وتفاوت التصنيع، وتشوه البلاستيك، والماء أو الأوساخ. قد يتجاوز تصميم 25 مم في CAD حد 35 مم في المنتج. أنشئ سلسلة تفاوت قبل القالب وتحقق منها بالعينات. يشرح دليل مسافة الشحن وتفاوت الإزاحة سبب اختبارهما معًا.
اختر قاعدة جافة ما لم يُصمم الشحن تحت الماء خصيصًا
أقل نقطة بداية مخاطرة هي الشحن بعد إخراج الروبوت. قد يكون مبتلًا، لكن الإلكترونيات تبقى في هياكل محكمة. الشحن تحت الماء أو عند حافة المسبح مشروع آخر يشمل ضغط الغمر وعمر الموانع والتلوث الحيوي والكابلات وقواعد التركيب. لا تصف TD01 بأنه غاطس أو مصنف IP ما لم يُصمم الهيكل النهائي ويُختبر.
التكامل الكهربائي والحراري والآمن
يتضمن TD01 كشف الأجسام الغريبة وحماية من التيار الزائد والجهد الزائد والحرارة الزائدة على مستوى الوحدة. لا يزال المنتج النهائي يحتاج إلى حماية المحول والأسلاك والموصلات والبطارية وBMS والأسطح المتاحة للمس.
حدد حدود التحكم
وثق المكون الذي يتحقق من الالتحام، ويسمح بنقل الطاقة، ويحد الجهد والتيار، ويقرأ حرارة البطارية وحالة الشحن، وينهي الشحن، ويبلغ عن الحالة، ويمنع الشحن خارج نطاق الحرارة. يدعم TD01 واجهتي UART / RS485، لكن يجب الاتفاق على الرسائل والمنطق أثناء الدمج.
خطط للحرارة داخل هيكل محكم
أعلى كفاءة DC/DC مذكورة لـ TD01 هي 91% عند مسافة 25 مم، لكن الكفاءة المثبتة تتغير حسب المحاذاة والمسافة والمواد والحرارة. قس لوحتي الإلكترونيات والملفين والبطارية والأسطح الخارجية خلال دورات متكررة في أعلى حرارة محيطة وأسوأ إزاحة، واختبر روبوتًا أكمل للتو دورة تنظيف.
متى يكون TD01 مناسبًا؟
| معلمة TD01 | المواصفة | سؤال التصميم |
|---|---|---|
| الخرج | 21 فولت DC / 3 أمبير، 60 واط | هل يطابق جهد البطارية وتيارها؟ |
| دخل المرسل | 24 فولت DC / 4 أمبير | أي مصدر معتمد سيغذي القاعدة؟ |
| المسافة | 15–35 مم | ما أسوأ سلسلة تفاوت؟ |
| المحاذاة | ±10 مم أفقيًا | هل تضع الحاضنة كل وحدة إنتاج ضمن النطاق؟ |
| ذروة الكفاءة | 91% عند 25 مم، DC/DC | ما الكفاءة والحرارة في الهيكل النهائي؟ |
| الملف | 100 × 100 × 5.5 مم | هل توجد منطقة مسطحة بلا معدن على الجانبين؟ |
| PCBA | 90 × 90 × 18 مم | هل توجد مساحة للتثبيت والحرارة؟ |
| الحماية | FOD, OCP, OVP, OTP | ما الحمايات الإضافية المطلوبة؟ |
| الاتصال | UART / RS485 | ما الأوامر والحالات واستجابات الخطأ؟ |
يناسب TD01 تقييم روبوت مدمج يقبل مسار 21 فولت، ولديه وقت كافٍ عند حوالي 60 واط ومساحة لملفات 100 مم. تحتاج البطاريات الأكبر والتداول السريع أو الجهد غير المتوافق إلى مراجعة مختلفة.
ما الذي يمكن تخصيصه لـ OEM؟
يبقى TD01 القياسي 21 فولت / 3 أمبير، 60 واط. لمشروع OEM مؤهل، يمكن لـ ONEPOINTECH تقييم تعديل الجهد والتيار ضمن نطاق TD01 المتحقق منه، بالإضافة إلى PCB وهندسة الملف والكابلات والموصلات والبرمجيات وواجهات الاتصال المخصصة.
لا يضمن التخصيص بقاء كل مواصفات الوحدة القياسية. قد يؤثر تغيير الملف أو PCB في المسافة والتفاوت والكفاءة والسلوك الكهرومغناطيسي والحرارة، ويجب إعادة التحقق. قد تطبق رسوم تطوير وMOQ ومهلة إضافية.
خطة النموذج الأولي والتحقق
- البطارية: تأكيد الكيمياء والخلايا وجهد الشحن الكامل والسعة والتيار وBMS والوقت المستهدف.
- اختبار المنضدة: البدء والتنظيم والإنهاء والاتصال وFOD والتعافي من الخطأ.
- نموذج ميكانيكي: تركيب الملفات خلف مواد ممثلة للإنتاج وقياس المسافة الفعلية.
- خريطة المحاذاة: تسجيل الخرج والكفاءة والحرارة عبر أخطاء X وY والزاوية.
- الحرارة: التكرار في الهياكل المغلقة مع أسوأ حرارة ومسافة وإزاحة.
- البلل: التحقق من الهيكل والتصريف والاستخدام بالماء والرواسب الممثلة.
- الأجسام الغريبة: اختبار الأشياء والرواسب المحتملة حول القاعدة.
- الدورات والإساءة: تكرار الالتحام والشحن مع فحص الموانع والتآكل والصدمات والانقطاع.
- الامتثال: تحديد متطلبات الكهرباء وEMC والراديو والبطارية والمواد ومعدات المسابح لكل سوق.
يجب أن تكون النتيجة نطاق شحن مقاسًا للمنتج النهائي: المسافة والإزاحة المسموحتان، والقدرة الموصلة، وزمن الشحن، وحدود الحرارة، واستجابات الأعطال.
البيانات المطلوبة لمراجعة TD01
أرسل ورقتي بيانات البطارية وBMS، والجهد الاسمي وجهد الشحن الكامل، والسعة، والتيار الأقصى، والطاقة لكل دورة، والزمن المستهدف، والمساحة، والمسافة المقدرة، وخطأ الالتحام، والحرارة، وأهداف العزل والاعتماد، والحاجة إلى قياسي أو مخصص، وعدد النماذج، وتوقع الإنتاج.
استخدم حاسبة قدرة الشحن اللاسلكي لتقدير أولي، ثم اطلب مراجعة TD01 لروبوت مسبحك. تجعل ورقة بيانات البطارية ورسم مقطع بسيط لموضع الملف الرد الهندسي الأول أكثر فائدة.
توضح المنتجات المذكورة تبني السوق فقط. يجب على مصنع المعدات التحقق من توافق المنتج النهائي ومقاومته للماء وسلامته وامتثاله.