SYSTEM · DC 18-60V/30A
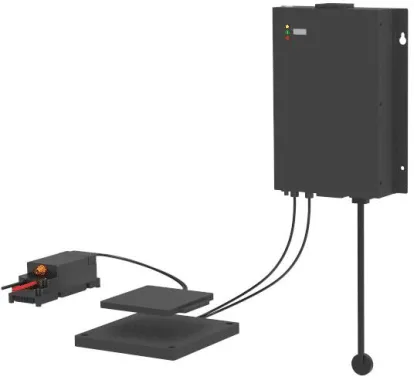
LC180-A30 — 1.5kW System
Sistema de carga llave en mano de 1,5kW para AGV, AMR y robots móviles
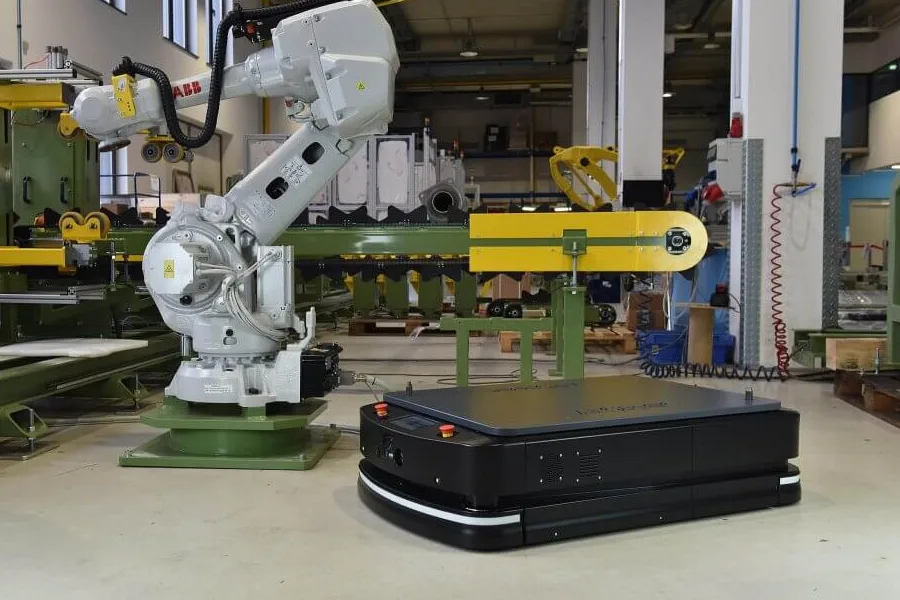
Industrial · Aplicación
Mantenga las flotas autónomas en movimiento con carga de oportunidad sin contacto — sin enchufes, sin contactos, sin intervención humana, sin tiempo de inactividad.
Sistemas llave en mano
SYSTEM · DC 18-60V/30A
Sistema de carga llave en mano de 1,5kW para AGV, AMR y robots móviles
SYSTEM · DC 42-58V/60A
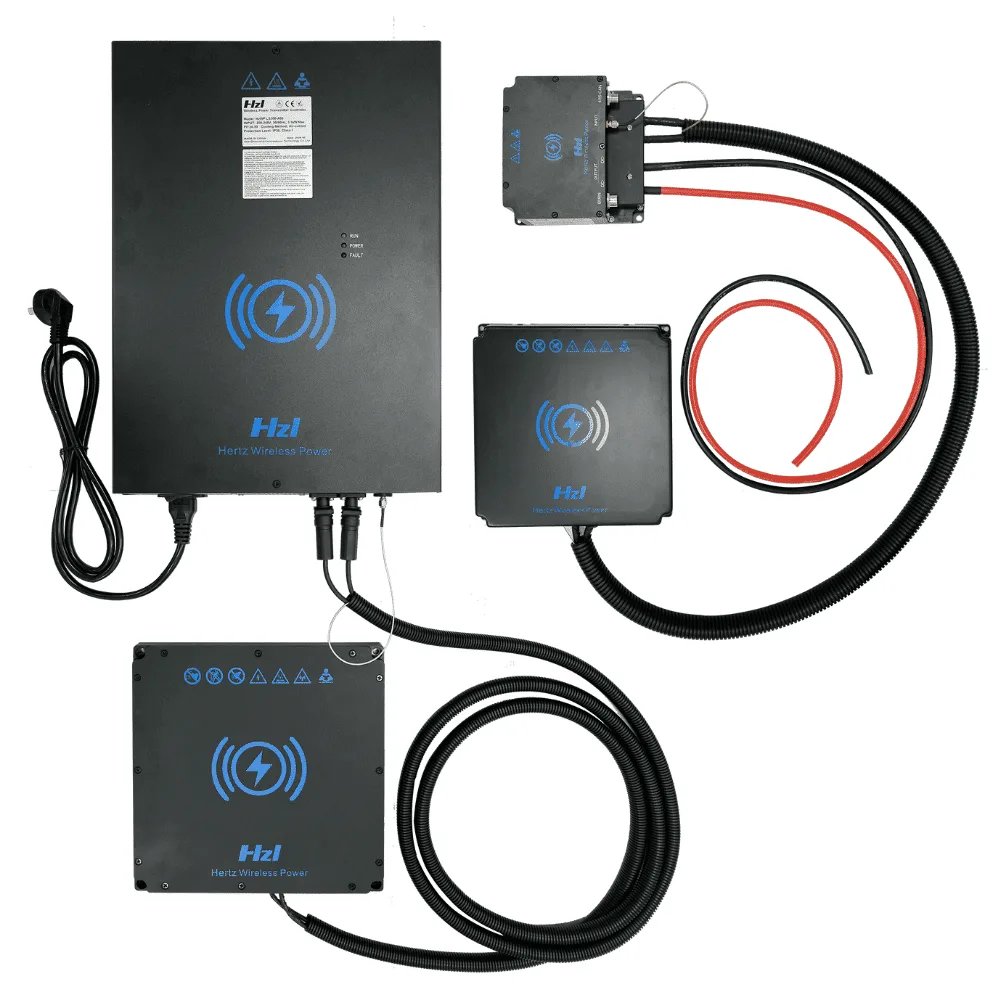
Sistema de carga de alta potencia de 3kW para flotas de alto rendimiento
SYSTEM · DC ≤60V/100A
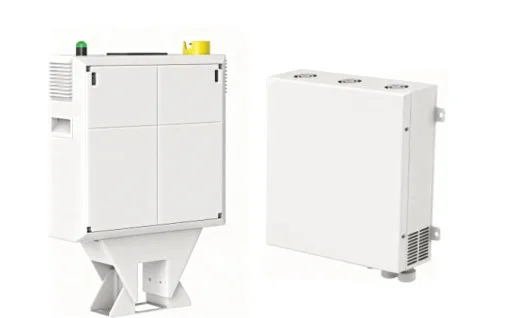
Buque insignia de 6kW para AGV pesados y aplicaciones de alta demanda energética
25+
Países atendidos
2019
Fundación
1.5kW–6kW
Rango de potencia industrial
Implementaciones industriales
Sistemas de alimentación sin contacto implementados por empresas líderes en automatización, robótica y logística
Añada energía durante carga, descarga o estacionamiento cuando lo permitan la ruta, el tiempo de parada y la batería.
La transferencia sin contacto elimina pines y escobillas que requieren limpieza, revisión de alineación y sustitución.
La tolerancia publicada va de 20mm a ±40mm según el sistema y el desplazamiento en uno o dos ejes.
CAN o RS485 facilita la coordinación cuando el proyecto define mensajes, enclavamientos y respuesta ante fallos.
Comparativa de sistemas
Los valores siguientes proceden de los datos de producto actuales. Las condiciones “Máx” y “óptimo” son importantes; use las fichas técnicas enlazadas y confirme la configuración final antes de comprar.
| Especificación | LC180-A30 | LS300-A60 | LC600-A100 |
|---|---|---|---|
| Potencia de carga continua | 1,5kW Máx | 3kW Máx | 6kW Máx |
| Tensión de carga | 18–60V | 42–58V | Hasta 60V |
| Corriente de carga | 30A Máx | 60A Máx | 100A Máx |
| Distancia de carga | 10–30mm; 20mm óptimo | 20–45mm; 40mm óptimo | 20–40mm rango óptimo |
| Tolerancia de posición | ±20mm X/Y | ±40mm en un eje; ±25mm en ambos ejes | ±30mm |
| Interfaz | CAN / RS485 | CAN / RS485 | CAN / RS485 |
| Grado de protección | Bobinas IP65; RX IP54; TX IP20 | Bobinas IP65; RX IP54; TX IP20 | Unidad TX IP20; bobina TX IP67; unidad RX IP20 |
| Certificaciones indicadas | UL 1564 (cTÜVus), CSA C22.2 No. 107.2-01, FCC Part 15, CE (RED), RoHS, REACH | UL 1564 (cTÜVus), CSA C22.2 No. 107.2-01, FCC Part 15/18, CE (RED), REACH | LVD, RED (indicadas en la ficha técnica) |
Deslice horizontalmente para comparar todos los sistemas.
Dentro de ONEPOINTECH
Vea cómo se montan los sistemas y una instalación automática para carretilla.
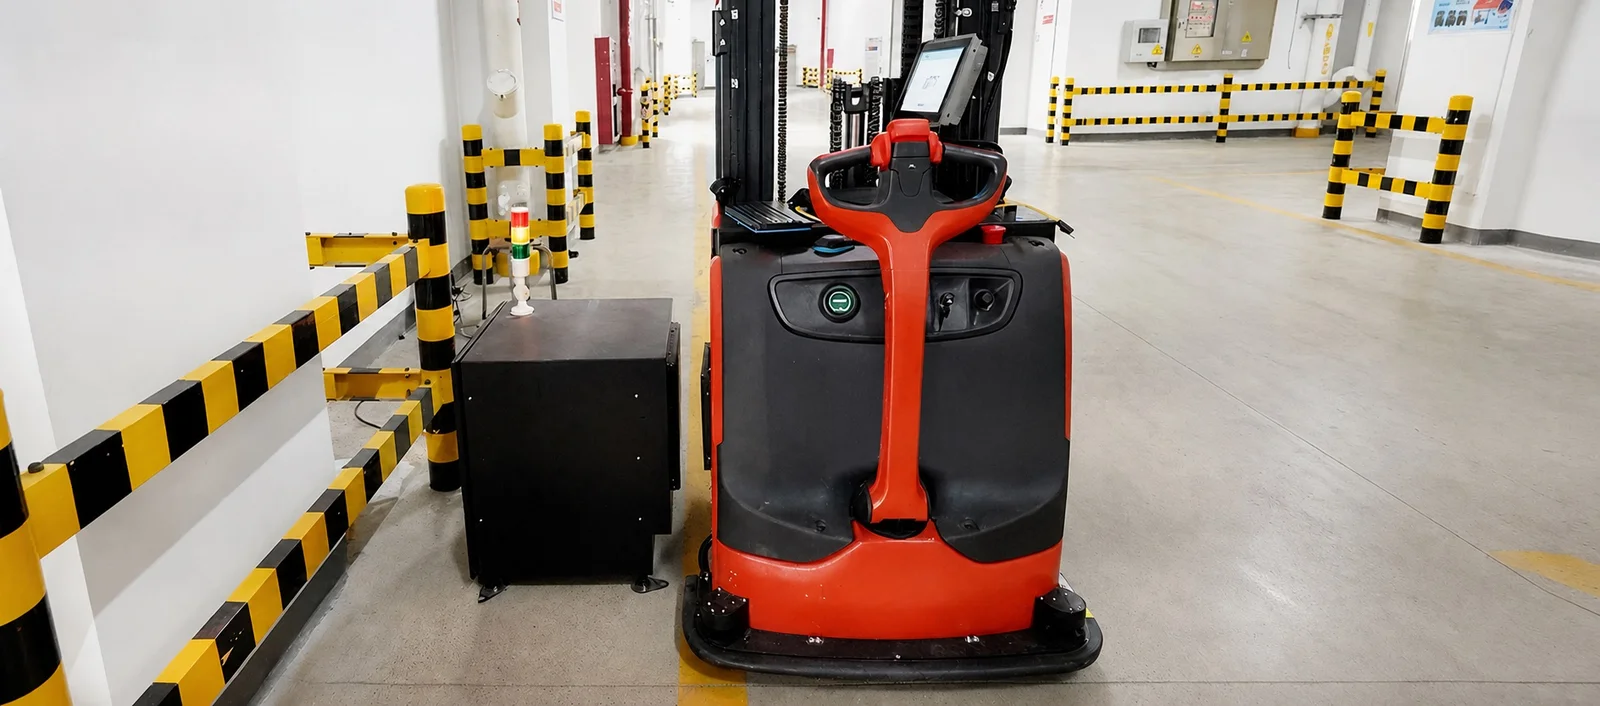
Funcionamiento
Un pad plano se monta a ras del suelo o contra una pared lateral en una parada repetible, sellado contra el polvo y el agua.
Una bobina se monta en la parte inferior o en la cara lateral del vehículo y se conecta al cargador integrado y al BMS.
La energía se transfiere a través del entrehierro cuando el vehículo se estaciona dentro del entrehierro y la ventana de tolerancia publicados.
Flujo de trabajo de la carga de oportunidad
El controlador de la flota enruta el vehículo hacia una posición de carga definida.
Se comprueban la posición del vehículo, el estado de la batería y la disponibilidad del cargador.
El sistema transfiere energía dentro del entrehierro y la ventana de alineación validados.
La carga se detiene según la lógica acordada del BMS y del control de flota.
¿La ruta contiene suficiente tiempo de carga?
La carga inalámbrica elimina la conexión manual, pero el balance energético aún debe funcionar. Estime la energía consumida por ruta y el tiempo disponible en las paradas repetibles antes de seleccionar la potencia del sistema.
Tensión, química, capacidad y corriente de carga permitida.
Energía por ruta, duración de la parada, frecuencia y horas de operación.
Entrehierro de la bobina, cara de montaje, aproximación y variación del estacionamiento.
Potencia de entrada, temperatura, exposición, acceso y mercado de cumplimiento.
Estrategia de carga
| Factor | Inalámbrica | Por contacto |
|---|---|---|
| Interfaz | Bobinas transmisora y receptora selladas | Pines, placas o escobillas expuestos |
| Mantenimiento | Sin contactos que limpiar o sustituir | El desgaste y la contaminación requieren inspección |
| Automatización | Inicio automático en paradas validadas | Depende de un contacto físico fiable |
| Compromiso | Mayor integración y ventana de bobina definida | Menor complejidad inicial, pero interfaz con desgaste |
Idoneidad de la aplicación
Ajuste la aplicación a una clase de potencia y confirme después la idoneidad del sistema según la tensión, la corriente y la geometría de carga.
1.5–3kW
Coloque la carga en paradas repetibles como colas, celdas de trabajo o posiciones de estacionamiento.
3–6kW
Evalúe la carga de mayor potencia frente a las pausas de ruta, los límites de corriente de la batería y el espacio de montaje.
1.5kW
Coordine la geometría del receptor orientado hacia atrás, al lateral o al suelo con el acoplamiento y la navegación.
1.5–6kW
Use interfaces sin contacto selladas donde los contactos de carga expuestos sean indeseables.
Planificación de flota
01
Sesiones cortas durante paradas naturales.
02
Visita a una estación según carga o calendario.
03
Recargas frecuentes combinadas con sesiones largas.
Mecánica + eléctrica + controles
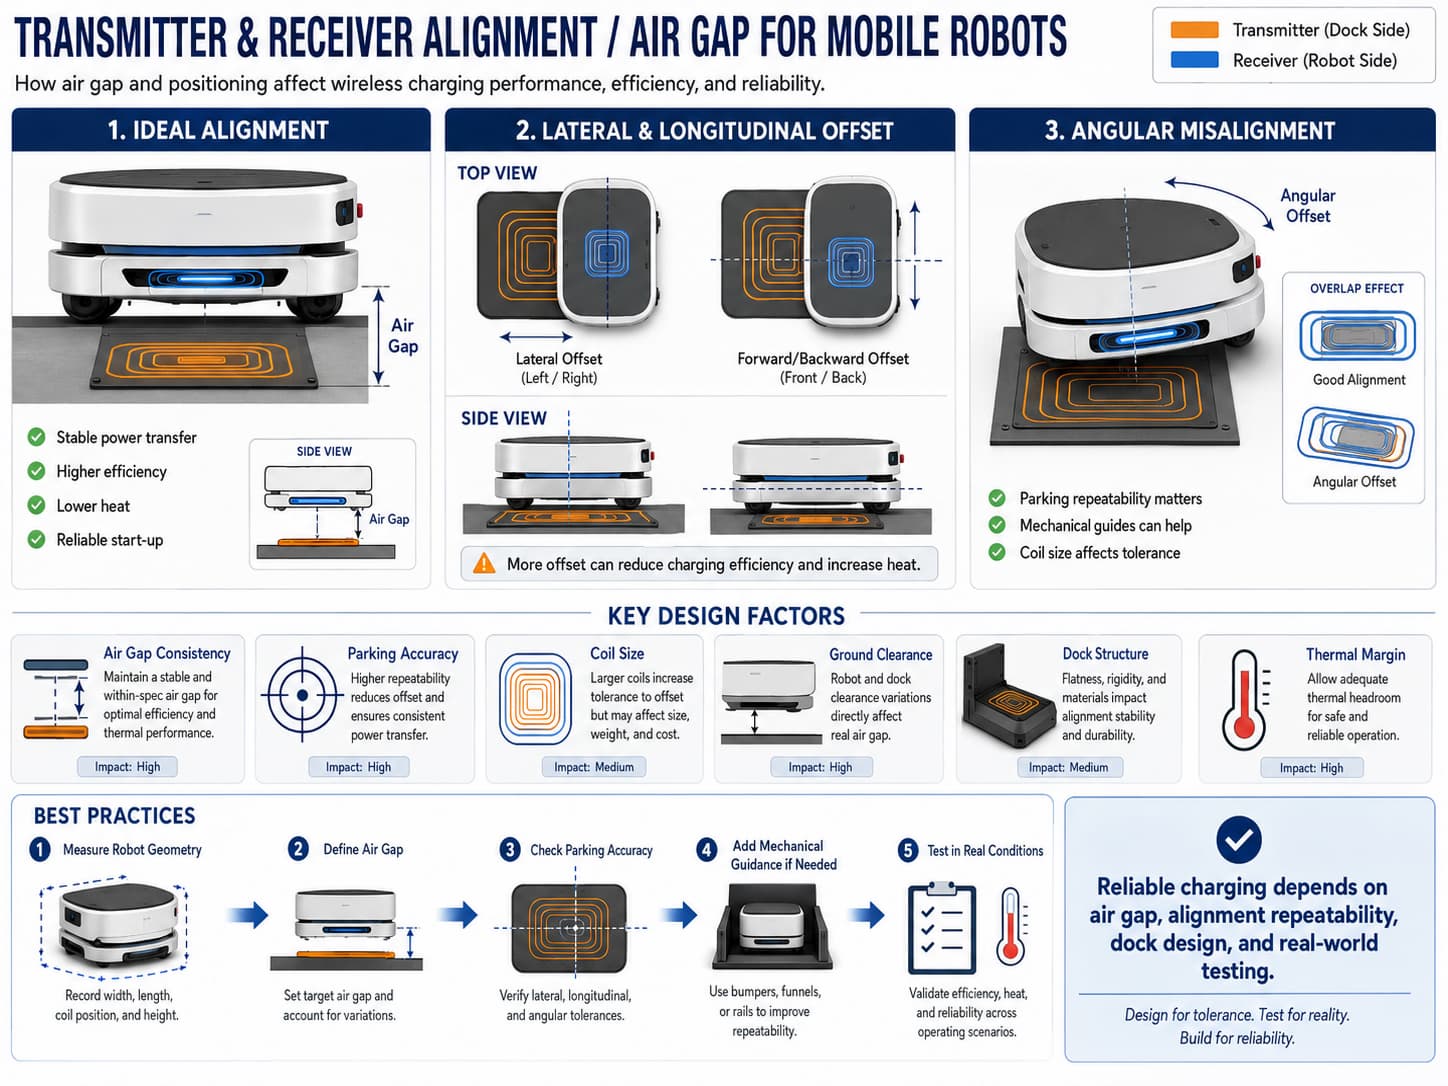
Defina orientación, separación, tolerancias y protección.
Ajuste tensión, corriente, perfil, aislamiento y límites térmicos.
Defina CAN/RS485, enclavamientos, alarmas y fallos.
De la especificación al despliegue
Registrar energía, paradas y tiempos.
Documentar química, tensión, capacidad y corriente.
Ajustar balance energético y espacio.
Combinar navegación, suelo, carga y montaje.
Ensayar carga, alineación, temperatura y fallos.
Controlar energía, sesiones perdidas, alarmas y batería.
Caso de negocio
Compare equipos, instalación, batería, mantenimiento, paradas y disponibilidad.
Evidencia de puesta en marcha
Pruebe separación, desviación, ángulo, carga y temperatura en el vehículo final.
Preguntas frecuentes
Respuestas directas sobre la adecuación del sistema, la carga de oportunidad, la alineación, las comunicaciones y el estado de certificación.
Empiece por la tensión, la corriente máxima permitida y el tiempo disponible. El sistema de 1,5kW cubre 18–60V, el de 3kW plataformas de litio de 42–58V y el de 6kW entrega hasta 60V y 100A con entrada de 220V AC. Revise también la separación, alineación, entorno y comunicaciones.
Sí. Puede colocarse un transmisor en ubicaciones donde el vehículo ya se detiene, lo que permite sesiones de carga cortas durante la ruta normal. Que esas sesiones aporten suficiente energía depende del tiempo de ruta, la capacidad de la batería, los límites de estado de carga y la potencia del sistema. Use la calculadora para una estimación inicial y valide después el ciclo de trabajo con su equipo de ingeniería.
La tolerancia de posición publicada depende del modelo y de la condición de prueba: el LC180-A30 indica ±20mm en X/Y, el LS300-A60 indica ±40mm en un eje o ±25mm en ambos ejes, y el LC600-A100 indica ±30mm. El diseño de montaje final debe probarse en el vehículo real y en el sistema de navegación.
La gama de sistemas incluye interfaces CAN y RS485. El conjunto de mensajes concreto, las responsabilidades de control y el comportamiento del BMS deben acordarse durante la integración. La carga no debe habilitarse hasta que hayan pasado las comprobaciones eléctricas, térmicas, mecánicas y de comunicación.
No. El estado de certificación difiere según el modelo. El LC180-A30 cuenta con certificación cTÜVus conforme a UL 1564:2024 y CAN/CSA-C22.2 No. 107.2-01 para Norteamérica, un certificado CE de conformidad con la Radio Equipment Directive 2014/53/EU, concesiones FCC Part 15 Subpart C para sus controladores de 2.4 GHz, y declaraciones RoHS, REACH y TSCA. El LS300-A60 cuenta con certificación cTÜVus conforme a UL 1564:2024 y CAN/CSA-C22.2 No. 107.2-01, un certificado CE de conformidad con la Radio Equipment Directive, y certificación FCC Part 15 Subpart B y Part 18; su ficha técnica declara REACH. La ficha técnica del proveedor del LC600-A100 enumera las directivas LVD y RED con normas EN armonizadas, pero no se ha emitido para él ninguna declaración UE de conformidad, por lo que no se reivindica el marcado CE. Es un equipo clase A no destinado a uso residencial. Confirme la configuración exacta y los requisitos del mercado de destino antes de realizar el pedido.
Use el formulario de consulta para solicitar una reunión de evaluación. Un plan de validación razonable cubre el tiempo de carga, la alineación, las temperaturas, la gestión de fallos, la comunicación, el montaje y la ruta real antes de considerar cantidades de producción.
Guías de ingeniería
2026-08-10
AGV Battery Charging Systems: Methods, Sizing & Wireless
Leer guía →2026-06-04
AGV Charging Station Design: Wireless vs Contact-Based Docking
Leer guía →2026-06-10
AMR Charging Station Specification Guide for Engineers
Leer guía →2026-06-08
Opportunity Charging for AGV and AMR Fleets Explained
Leer guía →2026-06-05
How to Choose Charging Power for AGV and AMR Batteries
Leer guía →2026-06-09
Wireless Charging Dock Design for Mobile Robots
Leer guía →2026-09-21
Wireless Charging Distance and Offset Tolerance: An Industrial Design Guide
Leer guía →2026-09-19
Industrial Wireless Charger Certifications: UL 1564, CSA, FCC, CE and TÜV Explained
Leer guía →Solicitud técnica
Comparta los requisitos de batería, vehículo, ruta y ventana de carga. Nuestros ingenieros recomendarán un sistema adecuado de 1,5kW, 3kW o 6kW.
Correo info@onepointech.com
Teléfono +86 156 1877 5325