زارت ONEPOINTECH معرض CeMAT ASIA 2026 في شنغهاي، حيث عُرضت منتجات شحن لاسلكي صناعي بقدرات 1.5 و3 و6 كيلوواط. وقد وفّر العرض نقطة انطلاق لفرق تطوير المركبات الموجّهة آليًا (AGV) والروبوتات المتنقلة المستقلة (AMR) لمناقشة قدرة الشحن، وتصميم المكونات وأبعادها، ودمجها في المركبة.
يُقام المعرض من 3 إلى 6 نوفمبر 2026 في مركز شنغهاي الدولي الجديد للمعارض. وتشمل موضوعاته روبوتات AGV وAMR، والأنظمة اللوجستية المتكاملة، ومعدات النقل والفرز، والمركبات الصناعية. نشارك في هذا المقال صورًا من زيارتنا والاعتبارات الهندسية التي تبرزها المنتجات المعروضة.
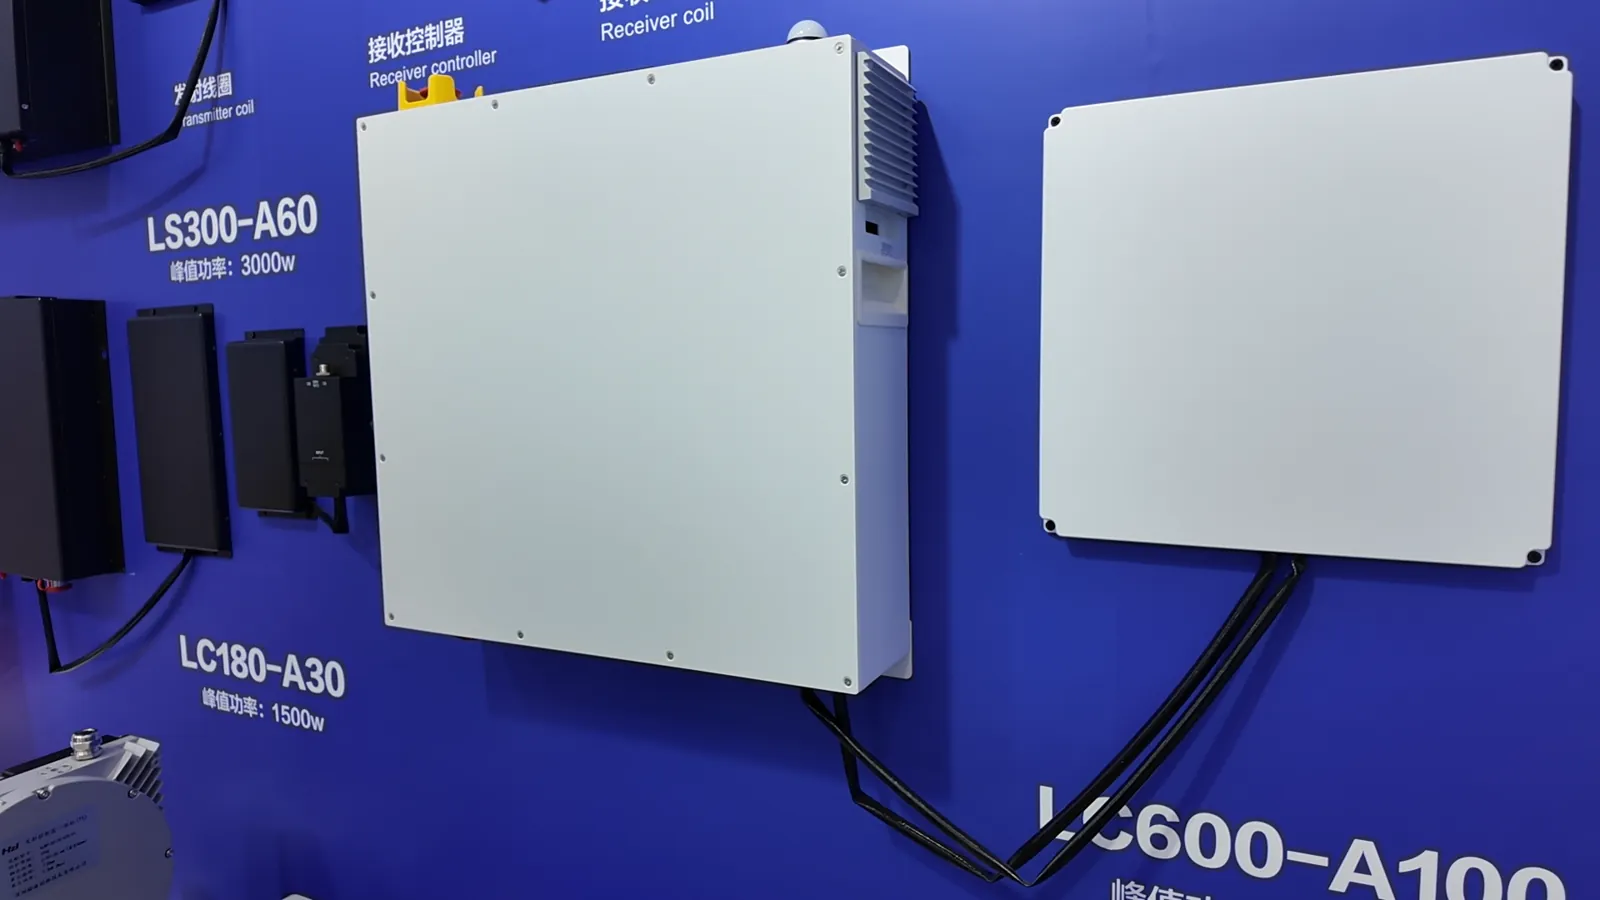
منتجات معروضة بقدرات 1.5 و3 و6 كيلوواط
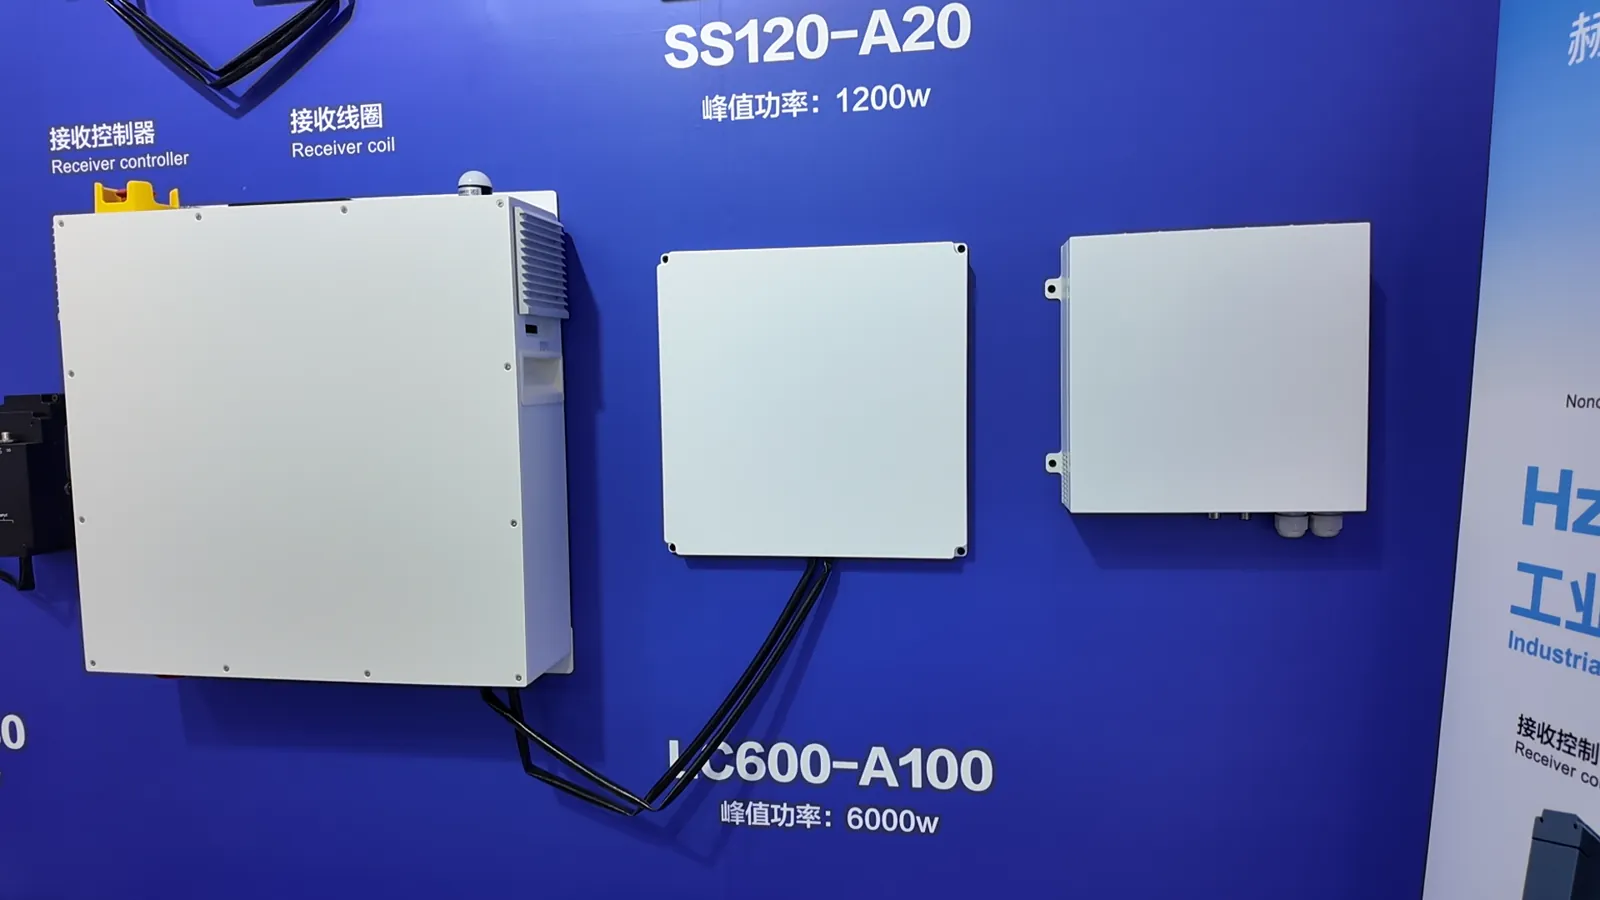
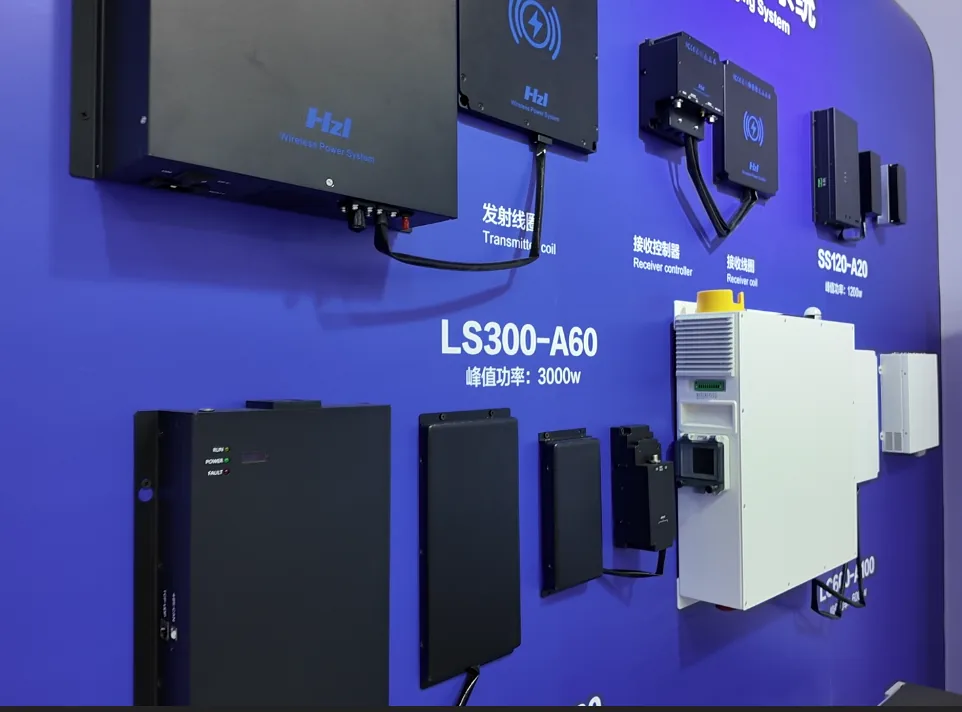
شملت المجموعة المعروضة منتجات شحن لاسلكي بقدرات 1.5 و3 و6 كيلوواط. وتُظهر الصور وحدات التحكم وملفات الشحن المثبّتة على جدار العرض، مما يسهّل مقارنة الترتيب المادي للمكونات.
تمثل قيم القدرة هذه نقطة بداية للاختيار. وهي لا تحدد بمفردها زمن الشحن أو القدرة المستمرة في جميع ظروف التركيب أو التوافق مع بطارية محددة. لا يزال المشروع يحتاج إلى مرسل ومستقبل متوافقين، وجهد وتيار خرج مناسبين، والتحقق من متطلبات البطارية ونظام إدارتها (BMS).
اختيار قدرة الشحن وفق دورة العمل
تختلف متطلبات المركبة التي تتوفر لها فترة شحن طويلة عن متطلبات مركبة تحتاج إلى تعويض الطاقة أثناء توقفات قصيرة بين مهام النقل. قبل الاختيار بين 1.5 و3 و6 كيلوواط، حدّد استهلاك الروبوت للطاقة خلال وردية عمل نموذجية ووقت الشحن المتاح فعليًا.
- استهلاك الطاقة: قِس التشغيل باستخدام حمولات ومسارات ومعدات مساعدة تمثل ظروف العمل الفعلية.
- فترات الشحن المتاحة: حدّد التوقفات المتوقعة، واحتسب أوقات الانتقال والتموضع عند محطة الشحن والاتصال والمغادرة.
- قدرة البطارية على استقبال الشحن: تحقّق من جهد الشحن وتياره المسموحين بحسب مستوى الشحن ودرجة الحرارة.
- القدرة الواصلة إلى البطارية: احتسب خسائر النظام وحدود الشحن وأي انخفاض في التيار قرب اكتمال الشحن.
لا تفيد القدرة الاسمية الأعلى للشاحن إلا إذا كانت البطارية قادرة على استقبال الخرج المتاح وكان النظام المركّب قادرًا على استدامته. يوضح دليل قدرة الشحن لمركبات AGV وروبوتات AMR كيفية إعداد ميزانية أولية للطاقة.
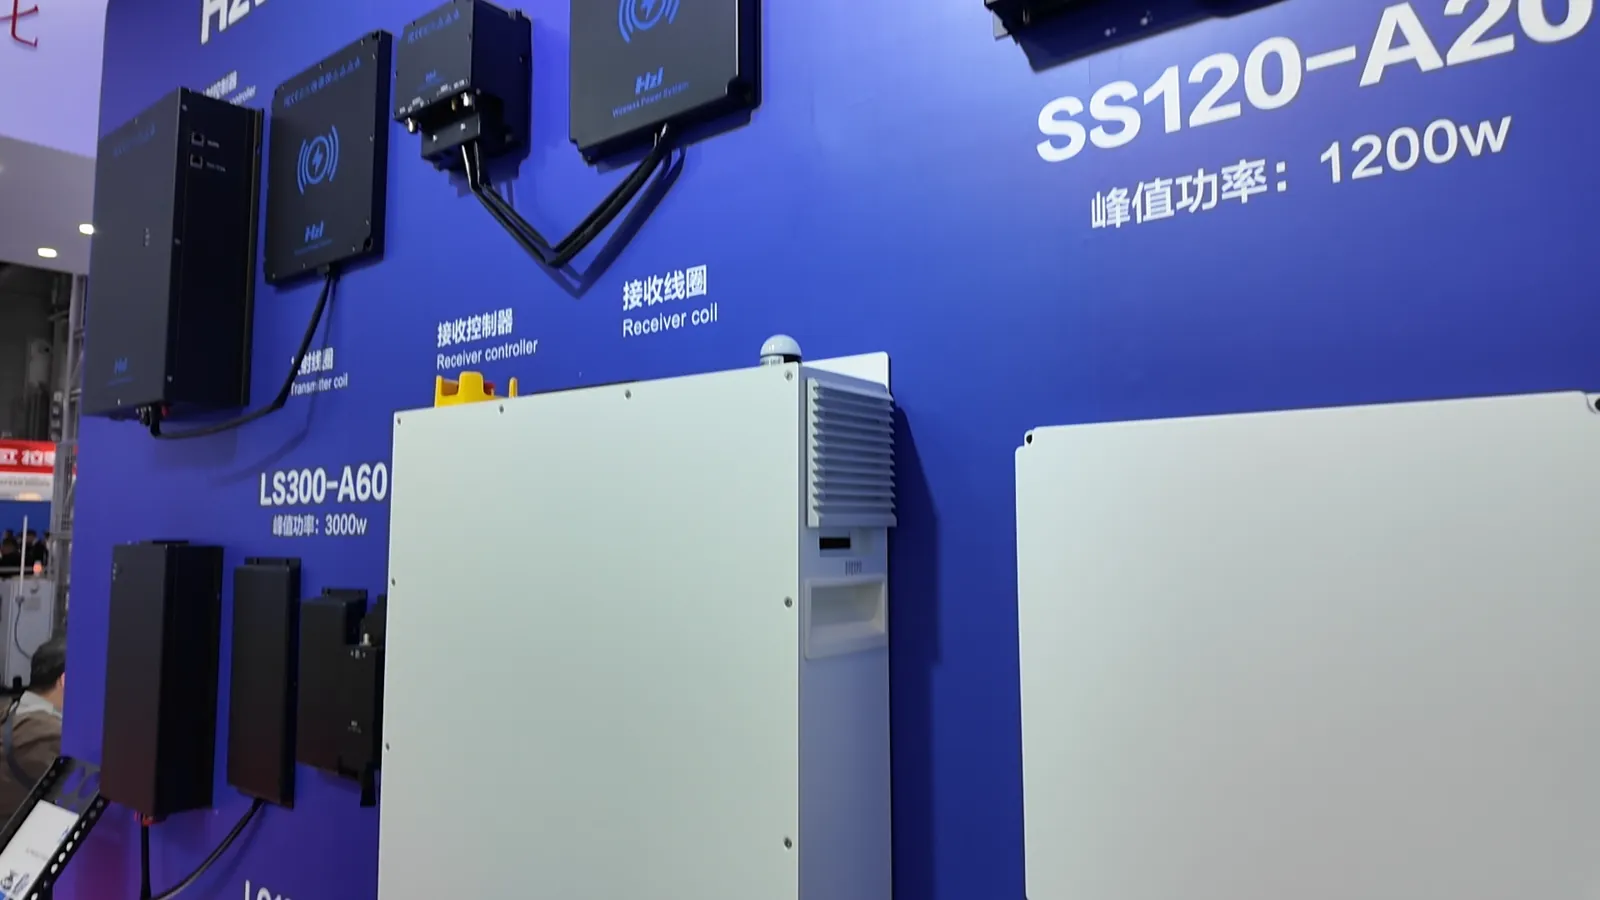
من المكونات المعروضة إلى محطة شحن عاملة
تتيح المعارض رؤية المكونات، لكن التركيب في بيئة الإنتاج يجب أن يلائم المركبة وموضع شحنها وبيئة التشغيل. وتتمثل الخطوة التالية في تحديد مواصفات واجهة الشحن كاملة.
- التركيب والمحاذاة: حدّد المسافة بين الملفات، وخطأ التموضع المتوقع، والأغطية الواقية، وتفاوتات التركيب.
- الظروف الحرارية: قيّم القدرة المطلوبة داخل الغلاف النهائي عند درجة الحرارة المحيطة المتوقعة.
- التحكم والاتصال: اتفق على كيفية بدء الشحن وتنظيمه وإيقافه والاستجابة للأعطال بين الشاحن ووحدة تحكم المركبة ونظام BMS.
- جدولة الأسطول: تحقّق من توفر عدد كافٍ من مواضع الشحن عندما تحتاج عدة مركبات إلى الطاقة.
- التحقق: اختبر التموضع المتكرر وانقطاع الشحن واستئنافه في ظروف تمثل موقع التشغيل.
يلغي نقل الطاقة دون تلامس الحاجة إلى نقاط التلامس الكهربائية المكشوفة للشحن. لكنه يظل بحاجة إلى محطة تموضع مصممة بعناية ونطاق تشغيل تم التحقق منه. راجع دليل تصميم محطات الشحن اللاسلكي لمعرفة المزيد عن التكامل الميكانيكي.
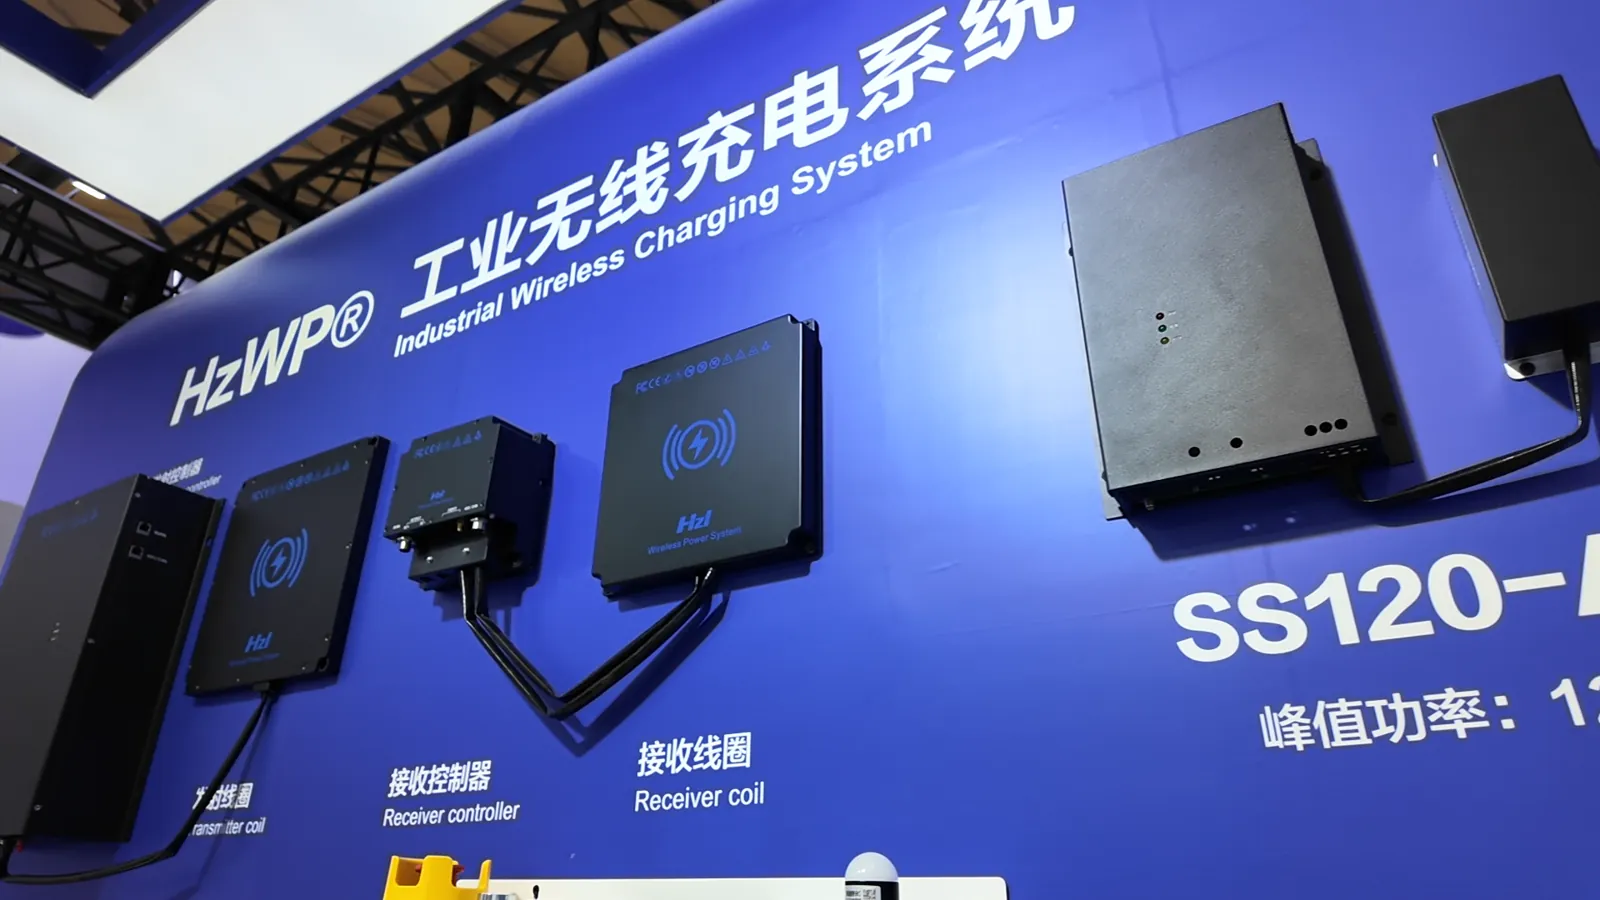
ما الذي يجب تحضيره لمشروع شحن AGV أو AMR؟
توفر المنتجات المعروضة في CeMAT ASIA بقدرات 1.5 و3 و6 كيلوواط أساسًا مفيدًا لمقارنة خيارات التكامل. تبدأ المراجعة التقنية المفيدة بمتطلبات المركبة: كيمياء البطارية وجهدها، وحدود الشحن في BMS، واستهلاك الطاقة، ووقت الشحن المتاح، ومساحة تثبيت الملفات، ودقة التموضع عند المحطة.
اطّلع على دليل دمج الشحن اللاسلكي في روبوتات AMR، أو أرسل إلى ONEPOINTECH مواصفات البطارية ومتطلبات الشحن لمناقشة نظام مناسب.
مصدر معلومات المعرض: Deutsche Messe: مواعيد CeMAT ASIA 2026 وموقعه ومجالات العرض. الصور: زيارة ONEPOINTECH للمعرض. نُشر في 5 نوفمبر 2026 أثناء انعقاد المعرض.