ينقل الشحن اللاسلكي للروبوتات المتنقلة المستقلة (AMR) الطاقة من مرسل ثابت إلى مستقبل على الروبوت، دون ملامسات شحن مكشوفة. ويمكنه أتمتة الشحن عند محطة مخصصة أو نقطة توقف متكررة ضمن العملية، بشرط تصميم حدود البطارية ومحاذاة الملفات ووقت الشحن المتاح معًا.
يبدأ الاختيار لدى مصنّعي الروبوتات ومتكاملي الأساطيل بتحديد الطاقة المطلوب تعويضها، وجهد وتيار الشحن اللذين تقبلهما البطارية، والمساحة المتاحة للمستقبل. قد يقلل الشحن اللاسلكي صيانة الملامسات، لكنه يظل بحاجة إلى تحقق من الإرساء والإدارة الحرارية وتنسيق التحكم في الشحن.
يوضح هذا الدليل الشحن التلقائي ويقارن الواجهات التلامسية واللاسلكية وكيفية تقييم الوحدات والأنظمة المتكاملة ضمن مجموعة الشحن اللاسلكي الصناعي.

ما الشحن اللاسلكي للروبوتات AMR؟
هو نظام نقل طاقة دون تلامس مصمم للروبوتات المتنقلة المستقلة. يتكون عادةً من مرسل ثابت على الأرض أو الجدار أو محطة الإرساء أو موضع الشحن، ووحدة استقبال داخل الروبوت أو أسفله.
عند وصول الروبوت إلى موضع الشحن، تتم محاذاة ملفي الإرسال والاستقبال ضمن الفجوة الهوائية المحددة. ينقل المجال الكهرومغناطيسي الطاقة، وتحول إلكترونيات المستقبل الطاقة إلى خرج تيار مستمر. يجب أن يطابق جهد الخرج وتياره ومنحنى الشحن متطلبات البطارية؛ ولا يحل نظام BMS محل شاحن متوافق.
يتضمن نظام الشحن اللاسلكي النموذجي:
| المكوّن | الوظيفة |
|---|---|
| مصدر طاقة المرسل | يوفر طاقة الدخل لمحطة الشحن |
| وحدة تحكم المرسل | تتحكم في نقل الطاقة والحماية والاتصال |
| ملف الإرسال | يرسل الطاقة عبر الفجوة الهوائية |
| ملف الاستقبال | يستقبل الطاقة على جانب الروبوت |
| وحدة قدرة المستقبل | تحول الطاقة المستقبلة إلى خرج تيار مستمر قابل للاستخدام |
| توصيل البطارية / BMS | يربط الشاحن بالبطارية؛ ويجب تنسيق منحنى الشحن وحدود BMS |
| واجهة الاتصال | اتصال اختياري للحالة والتحكم والسلامة |
لا يقتصر السؤال الهندسي على «هل يمكنه الشحن؟»، بل يشمل:
- ما قدرة الشحن التي يحتاجها الروبوت؟
- ما الفجوة الهوائية المتاحة؟
- ما دقة محاذاة الروبوت مع لوحة الشحن؟
- هل يلزم اتصال الشاحن بنظام BMS؟
- هل سيعمل النظام في بيئة مغبرة أو رطبة أو باردة أو حارة أو مرتفعة الاهتزاز؟
- ما الشهادات أو وثائق المطابقة المطلوبة؟
لماذا تحتاج روبوتات AMR إلى الشحن التلقائي؟
تُستخدم هذه الروبوتات في مواقع تتطلب استمرارية التشغيل: المستودعات وخطوط الإنتاج والمستشفيات والمختبرات ومرافق أشباه الموصلات ومراكز الخدمات اللوجستية. والحاجة المتكررة إلى الشحن اليدوي تقلل قيمة الأتمتة.
قد تسبب طرق الشحن التقليدية عدة مشكلات:
- يتطلب الشحن اليدوي العثور على الروبوت وإيقافه وتوصيله بواسطة العاملين.
- تتآكل الموصلات مع الاستخدام.
- قد تتراكم الأتربة والزيوت والمياه والمخلفات على الملامسات المكشوفة.
- قد يفشل التلامس عند عدم محاذاة الروبوت.
- تقلل فترات الشحن الطويلة إتاحة الأسطول.
- قد تسبب كابلات الشحن مشكلات سلامة وتعطيل سير العمل في المواقع المزدحمة.
يلغي الشحن اللاسلكي ملامسة الشحن المادية. يكفي وصول الروبوت إلى منطقة الشحن ومحاذاته ضمن سماحية النظام. ويسهّل ذلك أتمتة الشحن للروبوتات التي تعمل لساعات طويلة.
كيف يعمل الشحن اللاسلكي لروبوت AMR؟
تتبع عملية الشحن عادةً خمس خطوات.
أولًا، يتلقى الروبوت أمر شحن من نظام إدارة الأسطول أو يقرر الشحن بناءً على مستوى البطارية.
ثانيًا، يتجه إلى موضع الشحن، مثل محطة مخصصة أو منطقة انتظار أو نقطة تحميل وتفريغ أو موقف.
ثالثًا، يحاذي ملف الاستقبال مع ملف الإرسال. وقد يكون التركيب أرضيًا أو جداريًا أو جانبيًا أو مدمجًا في هيكل الإرساء، وفق التصميم.
رابعًا، لا يبدأ الشحن إلا بعد تحقق شروط اكتشاف المستقبل والسماح بالشحن المهيأة. يجب تحديد وسائل الحماية والتشابكات اللازمة للطراز، بما فيها التصرف عند سوء المحاذاة أو العطل.
خامسًا، يزوّد المستقبل البطارية بخرج مستمر ضمن نطاق الشحن المعتمد. وعند تهيئة الاتصال، يتبادل الشاحن ومتحكم الروبوت أو BMS معلومات الحالة والحدود والأعطال. حدد توقفًا آمنًا عند انقطاع الاتصال وامنع تحرك الروبوت حتى إيقاف الشحن.

الشحن الانتهازي لأساطيل AMR
يعني الشحن الانتهازي شحن الروبوت خلال فترات قصيرة متاحة بدل انتظار جلسة طويلة واحدة؛ مثل الانتظار عند التحميل أو التوقف بين المهام أو فترات الخمول القصيرة.
وهذا من أهم أسباب استخدام الشحن اللاسلكي لروبوتات AMR.
قد تقلل الجلسات التلقائية القصيرة وقت الشحن المخصص إذا غطت الطاقة المتراكمة التي تصل إلى البطارية استهلاك المسار والاحتياطي التشغيلي. ويجب اعتماد منحنى الشحن والتيار ونطاق حالة الشحن من مورد البطارية. استخدم دليل تخطيط الشحن الانتهازي لتقييم نقاط التوقف وجدولة الأسطول.
يفيد الشحن الانتهازي خصوصًا عندما:
- تعمل الروبوتات عبر ورديات متعددة
- تتكرر فترات الخمول القصيرة
- يكون الشحن اليدوي صعبًا أو مكلفًا
- يلزم بقاء الأسطول متاحًا للتشغيل على مدار الساعة
- تكون الملامسات غير موثوقة في بيئة العمل
- يُراد تقليل حجم البطارية أو تجنب تبديلها
الشحن اللاسلكي مقابل الشحن التلامسي
يمكن أتمتة كلا الأسلوبين، لكنهما مختلفان.
| العامل | الشحن اللاسلكي | الشحن التلامسي |
|---|---|---|
| التوصيل المادي | دون ملامسات شحن مكشوفة | يتطلب ملامسات أو دبابيس معدنية |
| الصيانة | يلغي تآكل ملامسات الشحن؛ وتظل المكوّنات الأخرى بحاجة إلى الفحص | قد تتآكل الملامسات أو تتأكسد أو تتسخ |
| المحاذاة | محاذاة الملفات ضمن السماحية | محاذاة ميكانيكية للملامسات |
| البيئة | يمكنه إلغاء الملامسات المكشوفة؛ مع ضرورة التحقق من حماية الغلاف وظروف التنظيف | أكثر تأثرًا باتساخ الملامسات |
| السلامة | دون دبابيس شحن مكشوفة تحت الجهد أثناء الاستخدام العادي | تعتمد على تصميم الملامسات والحماية |
| التكامل | يتطلب تصميم ملفات الإرسال والاستقبال | يتطلب تصميم الملامسات وآلية الإرساء |
| الأنسب لـ | روبوتات AMR المستقلة والمغلقة وكثيفة الاستخدام | الأنظمة الأقل تكلفة ذات متطلبات الإرساء البسيطة |
ليس الشحن اللاسلكي دائمًا الأقل تكلفة. لكنه قد يكون أنسب على المدى الطويل عندما تهم إتاحة التشغيل أو التصميم المغلق أو النظافة أو تقليل الصيانة.
كيفية اختيار قدرة الشحن
تعتمد القدرة المناسبة على جهد البطارية وسعتها ووقت العمل والخمول واستراتيجية الشحن.
قد تكفي وحدة منخفضة القدرة لروبوت صغير ذي بطارية صغيرة وفترات خمول متكررة. وقد يحتاج الروبوت الأكبر أو المحمّل بأوزان أثقل إلى قدرة أعلى، خصوصًا مع قصر فترات الشحن وطول ساعات التشغيل.
العوامل الأساسية لاختيار القدرة:
تعتمد قدرة الشحن المطلوبة على:
سعة البطارية
وقت الشحن المستهدف
وقت الشحن الانتهازي المتاح
حد تيار شحن البطارية
كفاءة النظام
التصميم الحراري
مثلًا، قد يتطلب توقف الروبوت لفترات قصيرة قدرة أعلى للاستفادة من كل توقف. أما الوقوف لفترات أطول فقد يسمح بقدرة أقل. احسب قدرة الشحن وفق حدود البطارية ووقت التوقف المتاح قبل اختيار الطراز. افصل خرج جانب البطارية عن خسائر جانب الدخل في حساب الطاقة.

وحدات وأنظمة ONEPOINTECH للتقييم
هذه المنتجات نقاط بداية للمراجعة الهندسية وليست توصيات عامة حسب حجم الروبوت. لا تفيد القدرة الاسمية الأعلى إذا لم تقبل البطارية التيار أو لم تحافظ آلية التركيب على موضع الملفات المطلوب.
| الخيار | البيانات الكهربائية المنشورة | فحوص التكامل |
|---|---|---|
| وحدة شحن TE03 بقدرة 200W | خرج ورقة البيانات: حتى 54.2V / 4A، قابل للتخصيص. دخل DC: 48V / 6A. | أكد تهيئة الخرج المطلوبة ومنحنى الشحن ومساحة المستقبل ومصدر DC الخارجي. CAN / RS485 حسب الطلب. |
| وحدة شحن TF02 بقدرة 800W | خرج ورقة البيانات: 54.2V / 15A، حتى 800W. دخل DC: 48V / 20A. | تحقق من تيار البطارية المسموح والسلوك الحراري وهندسة الملفات، وأكد تهيئة CAN / RS485 المطلوبة. |
| أنظمة متكاملة بقدرات 1.5kW و3kW و6kW | حدود جهد وتيار الخرج تختلف حسب الطراز. | قارن النظام الكامل وطاقة الموقع وتصنيفات حماية المكونات والتركيب وواجهة BMS. |
| تكامل OEM مخصص | تخضع المتطلبات لمراجعة الجدوى الفنية. | قدم بيانات البطارية والرسومات ونوافذ الشحن والكمية إذا لم تناسبك المكونات القياسية. |
مكونات للتقييم الهندسي
استكشف وحدتي TE03 وTF02
قارن المواصفات بمتطلبات البطارية والتركيب. تتوفر التهيئات القياسية للتقييم عبر المتجر؛ ويجب تأكيد متطلبات خرج وواجهات OEM قبل الطلب.
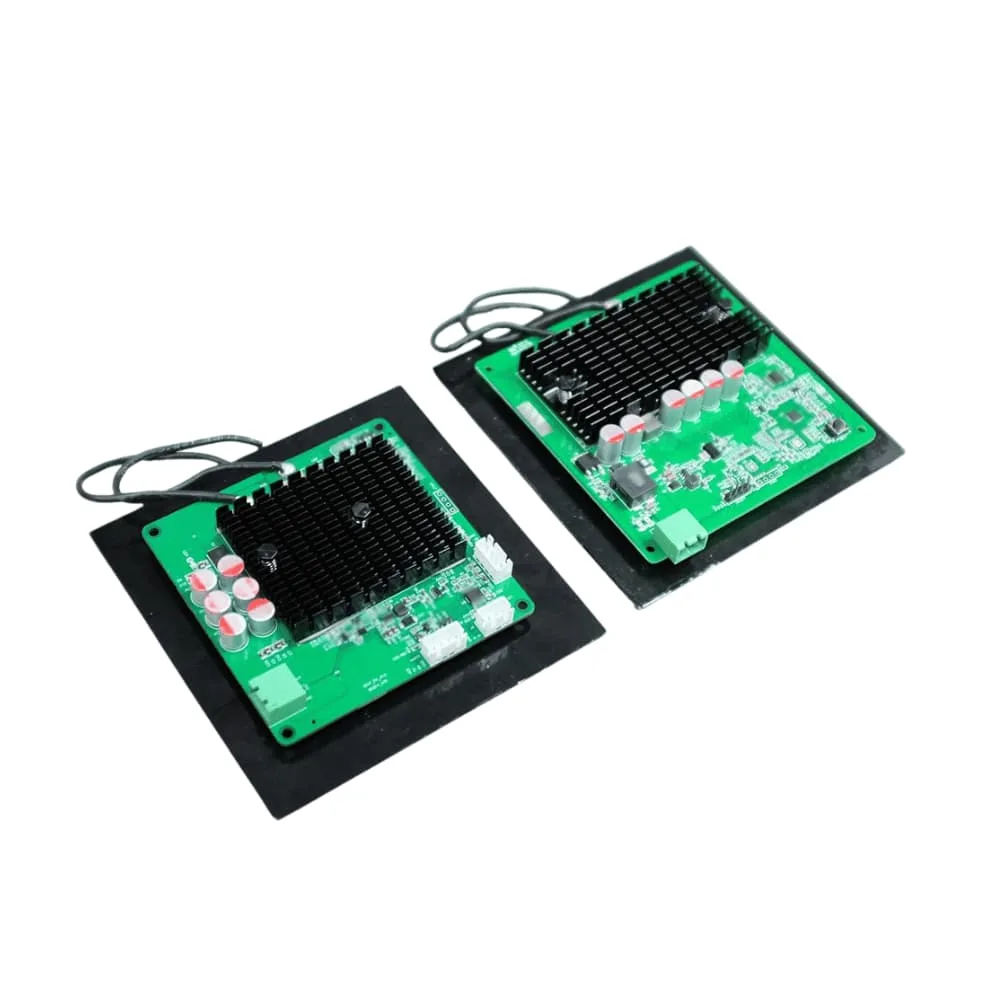
وحدة بدخل تيار مستمر
TE03 · 200W
قيّم مجموعة إرسال واستقبال مدمجة عندما تتوافق متطلبات البطارية ووقت التوقف مع نطاق تشغيلها.
- أكد جهد الخرج المختار ومنحنى الشحن.
- تحقق من مساحة المستقبل وموضع الملفات ومصدر DC.
- تهيئة CAN / RS485 حسب الطلب.
وحدة بدخل تيار مستمر
TF02 · 800W
قيّم وحدة أعلى قدرة عندما تقبل البطارية التيار المطلوب وتتوفر مساحة للملفات والإدارة الحرارية على الروبوت.
- تحقق من حدود تيار البطارية وتهيئة الخرج المطلوبة.
- تحقق من تباعد الملفات والحرارة عند دورة التشغيل المقصودة.
- تهيئة CAN / RS485 حسب الطلب.
الوحدة جزء من منظومة الشحن. أكد توافق البطارية وBMS والتركيب وحماية الغلاف والتحكم قبل التجربة أو نشر الأسطول.
مشروعات OEM والأساطيل
غير متأكد من الوحدة المناسبة؟
أرسل متطلبات البطارية ووقت الشحن المتاح وقيود التركيب والكمية المتوقعة. يساعد فريقنا في تقييم وحدة أو نظام متكامل أو مسار تكامل مخصص.
العوامل الهندسية الرئيسية
1. جهد البطارية
تبدأ معظم المشروعات بجهد البطارية. تشمل الأنظمة الشائعة 24V و36V و48V، وقد تستخدم الروبوتات جهودًا أخرى حسب نظام الدفع.
حدد الجهد الاسمي منفصلًا عن جهد الشحن الأقصى. أكد الكيمياء ومنحنى الشحن والتيار المسموح وحدود الحرارة مع المورد. الوحدة المختارة لبطارية اسمية 24V أو 48V لا تتوافق تلقائيًا مع كل البطاريات في هذه الفئة.
2. سعة البطارية
تحدد السعة الطاقة المخزنة. تحتاج البطارية الأكبر عادةً إلى وقت أطول أو قدرة شحن أعلى. قدم الجهد والسعة بالأمبير-ساعة والكيمياء وأقصى تيار شحن وجدول التشغيل المتوقع.
3. الفجوة الهوائية
هي المسافة بين ملفي الإرسال والاستقبال. تؤدي الفجوة الأكبر عادةً إلى صعوبة النقل وقد تقلل الكفاءة. ينبغي الحفاظ على ثبات المسافة قدر الإمكان.
قد تتأثر الفجوة بالخلوص الأرضي وتآكل العجلات والتعليق واستواء الأرض وهيكل الإرساء وموضع المستقبل.
4. سماحية المحاذاة
لا يتوقف الروبوت في الموضع نفسه تمامًا دائمًا. ينبغي أن يستوعب التصميم انحرافًا معقولًا مع الحفاظ على نقل آمن وفعال للطاقة.
تعتمد السماحية على أبعاد الملفات وشكلها والتحكم ودقة الإرساء. عند ضعف دقة الوقوف قد تلزم أدلة ميكانيكية أو سماحية تصميم أكبر.
5. الإدارة الحرارية
تولد إلكترونيات القدرة والملفات حرارة. وتزداد أهمية التصميم الحراري عند تركيب المستقبل داخل هيكل صغير محدود التهوية.
يجب مراعاة:
- حرارة وحدة الاستقبال
- حرارة الملفات
- حرارة البطارية
- مادة الغلاف
- التهوية
- حد تيار الشحن
- حرارة التشغيل المحيطة
- دورة التشغيل
6. الاتصال
تقدم بعض الأنظمة الطاقة فقط، بينما تشمل أخرى اتصالًا بين الشاحن ومتحكم الروبوت ونظام إدارة البطارية.
تعتمد الواجهات على الطراز والتهيئة. تذكر معلومات TE03 وTF02 أن CAN / RS485 متاحان حسب الطلب؛ أكد الواجهة والبروتوكول قبل الشراء. اسم الموصل أو الناقل وحده لا يثبت توافق BMS.
يمكن استخدام الاتصال في:
- بدء الشحن وإيقافه
- حالة الشحن
- الإبلاغ عن الأعطال
- بيانات جهد وتيار البطارية
- تنبيهات الحرارة
- تشخيص النظام
- التكامل مع إدارة الأسطول
7. وسائل الحماية
ينبغي تصميم الشاحن الصناعي بوسائل حماية قد تشمل، حسب التطبيق:
- الحماية من زيادة الجهد
- الحماية من زيادة التيار
- الحماية من القصر
- الحماية من ارتفاع الحرارة
- كشف الأجسام الغريبة
- كشف المستقبل
- الحماية من سوء المحاذاة
- الإيقاف التلقائي
- البدء التدريجي
- معالجة أعطال الاتصال
مواضع تركيب المستقبل
يؤثر موضع المستقبل في الأداء. ضعه حيث يمكن محاذاته باستمرار مع المرسل وحمايته من التلف الميكانيكي.

تشمل المواضع الشائعة:
| موضع التركيب | الاستخدام الأنسب | ملاحظات |
|---|---|---|
| مستقبل أسفل الروبوت | لوحات الشحن الأرضية | شائع عند توفر خلوص أرضي كافٍ |
| مستقبل جانبي | الشحن الجداري أو بالإرساء الرأسي | مفيد عند محدودية الخلوص الأرضي |
| مستقبل خلفي | الشحن بالإرساء | يناسب رجوع الروبوت إلى المحطة |
| مستقبل مدمج مخصص | تصميم روبوت OEM | مناسب للتكامل المنظم والتصميم المدمج |
في التصاميم الجديدة، خطط للشحن اللاسلكي مبكرًا. وللتحديث، يحتاج المورد إلى الرسومات ومساحة التركيب وبيانات البطارية ودقة الإرساء.
متى يكون الشحن اللاسلكي مناسبًا؟
يكون خيارًا مناسبًا عندما:
- تحتاج الروبوتات إلى شحن تلقائي دون مساعدة بشرية
- يعمل الأسطول ساعات طويلة أو ورديات متعددة
- تسبب الملامسات مشكلات صيانة
- تكون البيئة مغبرة أو رطبة أو زيتية أو متسخة
- يحتاج الروبوت إلى هيكل مغلق
- تتوفر توقفات قصيرة للشحن الانتهازي
- يسبب الشحن اليدوي تكلفة عمل أو مشكلات سلامة
- يحتاج الأسطول إلى إتاحة تشغيل أعلى
- يُراد تقليل تآكل الموصلات والكابلات
- تلزم واجهة شحن نظيفة ومنظمة
متى قد لا يلزم الشحن اللاسلكي؟
قد يكفي شاحن سلكي بسيط عندما:
- يكون الأسطول صغيرًا
- يُشحن الروبوت يدويًا بعد كل وردية
- تكون التكلفة المنخفضة أهم من الأتمتة
- تكون البيئة نظيفة وجافة
- لا يحتاج الروبوت إلى شحن متكرر
- لا يؤثر التوقف للشحن في العمليات
- تكون مساحة الملفات وإلكترونيات المستقبل محدودة جدًا
يعتمد القرار على تكلفة التوقف ومستوى الأتمتة المطلوب وعبء الصيانة طويل الأجل.
قائمة مواصفات الشحن اللاسلكي لروبوت AMR
جهز المعلومات التالية قبل طلب عرض السعر. وللمتطلبات الكهربائية والميكانيكية والبيئية للمحطة، استخدم قائمة مواصفات محطة شحن AMR.
| المتطلب | ما يجب تحضيره |
|---|---|
| نوع الروبوت | روبوت AMR أو خدمة أو مستودع أو تنظيف أو فحص |
| جهد البطارية | 24V أو 36V أو 48V أو جهد مخصص |
| سعة البطارية | بالأمبير-ساعة أو الواط-ساعة |
| كيمياء البطارية | ليثيوم أو LiFePO4 أو رصاص-حمض أو غيرها |
| قدرة الشحن المستهدفة | القدرة المطلوبة أو وقت الشحن المستهدف |
| أقصى تيار شحن | حد البطارية أو BMS |
| الفجوة الهوائية المتاحة | المسافة بين المرسل والمستقبل |
| سماحية المحاذاة | دقة التموضع المتوقعة |
| مساحة تركيب المستقبل | الطول والعرض والارتفاع المتاحة |
| طريقة تركيب المرسل | أرضي أو جداري أو جانبي أو إرساء أو مخصص |
| البيئة | داخلية أو خارجية أو رطبة أو مغبرة أو غرفة نظيفة أو تخزين بارد |
| الاتصال | الواجهة والبروتوكول وإشارات السماح بالشحن وسلوك الأعطال؛ تأكيد توفرها للطراز المختار |
| سوق الاعتماد | الولايات المتحدة أو الاتحاد الأوروبي أو المملكة المتحدة أو اليابان أو كوريا أو غيرها |
| الكمية | عينة أو دفعة تجريبية أو إنتاج |
| الجدول الزمني | موعد النموذج الأولي وهدف الإنتاج |
أخطاء شائعة عند اختيار الشحن اللاسلكي
الخطأ 1: اختيار القدرة قبل فهم دورة التشغيل
ليست القدرة العالية ضرورية دائمًا. قد تكفي قدرة أقل مع وقت خمول كافٍ، بينما قد تتطلب التوقفات القصيرة قدرة أعلى.
الخطأ 2: تجاهل سماحية المحاذاة
يجب أن يناسب النظام دقة الوقوف الفعلية. قد يلزم ملف أكبر أو دليل إرساء أو تحسين التموضع عند ضعف تكرارية الوقوف.
الخطأ 3: اعتباره مسألة كهربائية فقط
الشحن اللاسلكي كهربائي وميكانيكي معًا. تؤثر مواضع الملفات والغلاف والفجوة والحرارة والكابلات وهياكل التركيب في الأداء.
الخطأ 4: إغفال BMS
لا تختَر المستقبل دون فهم البطارية وBMS؛ فقد يحد التيار أو يفرض اتصالًا أو يتحكم في بدء الشحن وإيقافه.
الخطأ 5: عدم الاختبار في البيئة الفعلية
أرض المصنع ليست منضدة اختبار مثالية. اختبر الغبار والحرارة والاهتزاز وعدم استواء الأرض ودقة الوقوف قبل توسيع النشر.
أسئلة شائعة عن الشحن اللاسلكي لروبوتات AMR
كيف يُشحن الروبوت لاسلكيًا؟
يقف قرب لوحة الإرسال أو محطة الشحن وتتم محاذاة ملف الاستقبال، ثم تُنقل الطاقة بالحث الكهرومغناطيسي عبر الفجوة. يحول المستقبل الطاقة إلى خرج DC لمنظومة البطارية أو BMS.
هل تتطلب العملية محاذاة دقيقة؟
تحتاج محاذاة ضمن سماحية التصميم، التي تعتمد على أبعاد الملفات وتصميمها والفجوة والقدرة والتحكم. ناقش المحاذاة مبكرًا خلال التصميم الميكانيكي.
هل يناسب الشحن اللاسلكي بطاريات 24V و48V؟
يمكن تصميم الأنظمة لجهود مختلفة، منها 24V و48V، بشرط مطابقة الخرج ومنحنى الشحن لمتطلبات البطارية وBMS.
هل يمكن استخدامه للشحن الانتهازي؟
نعم، وهو من أهم دوافع استخدامه؛ إذ يُشحن الروبوت خلال التوقفات القصيرة دون توصيل يدوي أو ملامسة شحن ميكانيكية.
هل هو آمن للروبوتات الصناعية؟
يجب أن يتضمن التصميم المناسب وسائل مثل حماية التيار والجهد والحرارة وكشف المستقبل والأجسام الغريبة، وأن يُصمم لمتطلبات الاعتماد والسلامة في السوق المستهدفة.
هل يقلل الصيانة؟
قد يقلل صيانة ملامسات الشحن والمقابس والكابلات والموصلات المكشوفة، خاصةً في البيئات الرطبة أو المغبرة أو كثيفة الاستخدام.
هل يمكن تحديث روبوت قائم؟
نعم، وفق مساحة التركيب والبطارية والخلوص الأرضي ودقة الإرساء والتكامل الكهربائي. ابدأ بالرسومات وبيانات البطارية ومتطلبات سير العمل.
ما المعلومات اللازمة لعرض السعر؟
قدم الجهد والسعة والقدرة المطلوبة ووقت الشحن والفجوة وسماحية المحاذاة ومساحة المستقبل والبيئة والاتصال والكمية وسوق الاعتماد.
طلب مراجعة تكامل شحن AMR
قد يصبح الشحن اللاسلكي جزءًا من استراتيجية الأتمتة، وليس مجرد وسيلة مريحة. بإلغاء التوصيل اليدوي وملامسات الشحن المكشوفة، يساعد على الشحن التلقائي خلال التوقفات المخططة وتقليل الصيانة ودعم إتاحة أعلى للأسطول.
يعتمد النظام المناسب على جهد البطارية والقدرة والفجوة وسماحية المحاذاة والتصميم الحراري وتكامل BMS والبيئة الفعلية.
عند تصميم روبوت جديد أو تحديث روبوت قائم أو التخطيط لمحطة شحن أسطول، تساعد ONEPOINTECH في تقييم المرسل والمستقبل والملفات والقدرة ومتطلبات التكامل.
هل تحتاج إلى اختيار وحدة أو نظام مخصص؟
اطلب مراجعة فنية لمشروع OEM أو الأسطول. أرسل كيمياء البطارية وجهدها الاسمي وأقصى جهد شحن وسعتها والتيار المسموح ونوافذ الشحن ومساحة المستقبل والفجوة ودقة الوقوف وواجهة BMS والكمية ومرحلة المشروع. يمكننا تقييم وحدات قياسية أو أنظمة متكاملة أو تطوير مخصص.