ONEPOINTECHは上海のCeMAT ASIA 2026を訪問しました。会場では1.5 kW、3 kW、6 kWの産業用ワイヤレス充電製品が展示されていました。無人搬送車(AGV)や自律移動ロボット(AMR)の開発チームにとって、充電電力、機器の実装形態、車両への組み込みを検討するきっかけとなる展示でした。
展示会は2026年11月3日から6日まで、上海新国際博覧センターで開催されます。AGV・AMR、統合物流システム、搬送・仕分け設備、産業用車両などが対象です。本記事では訪問時の写真と、展示製品から考える設計上の確認事項を紹介します。
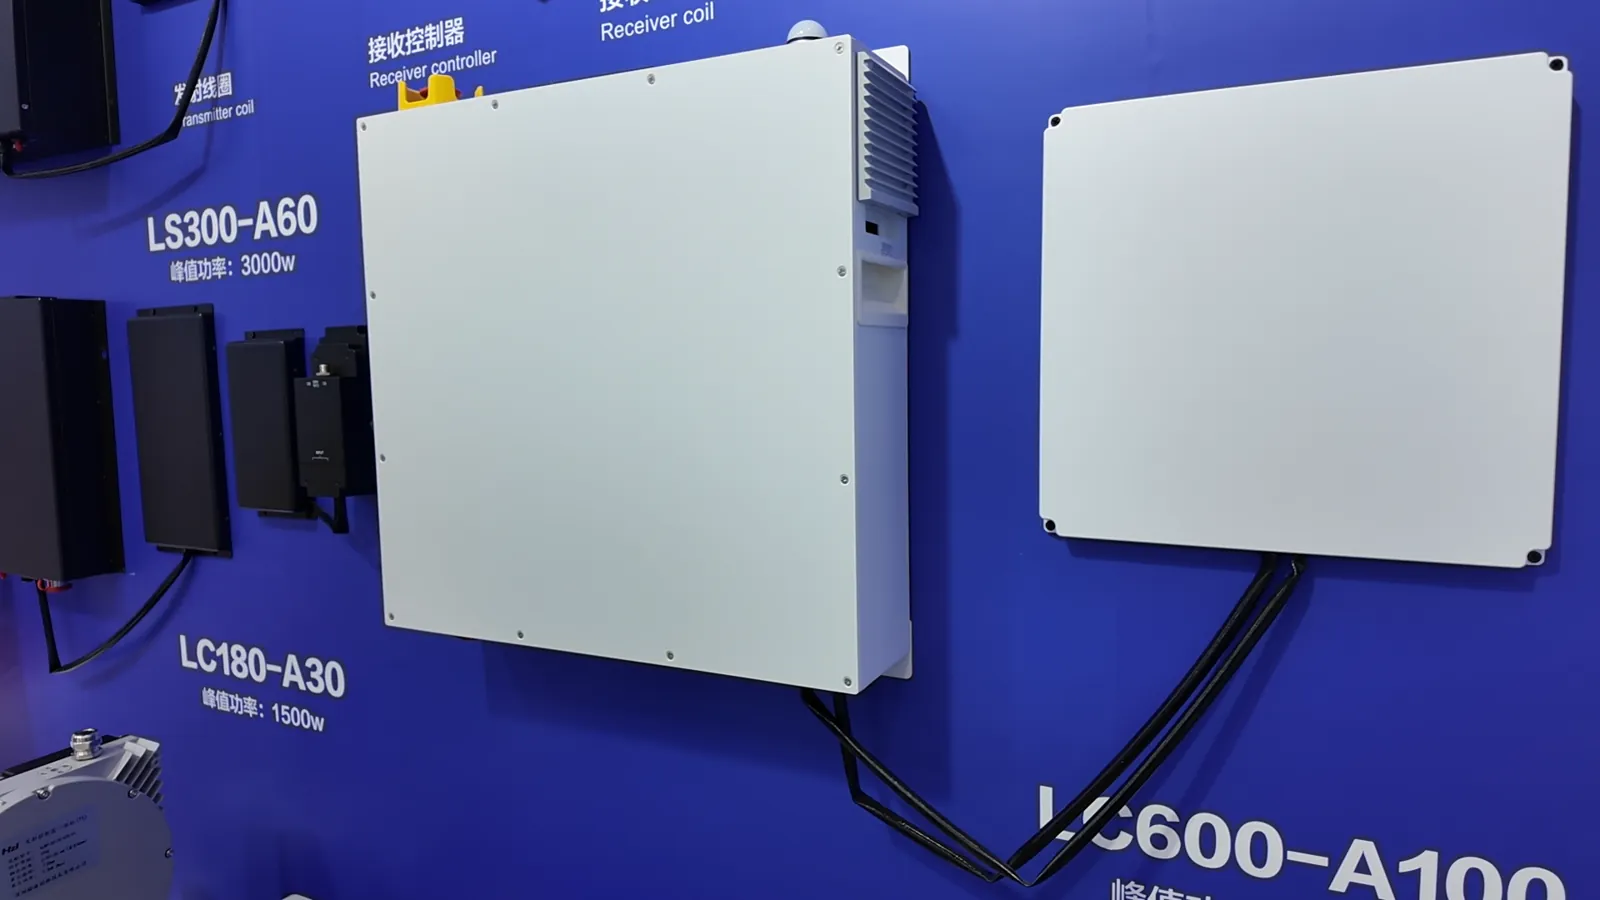
1.5 kW・3 kW・6 kW製品の展示
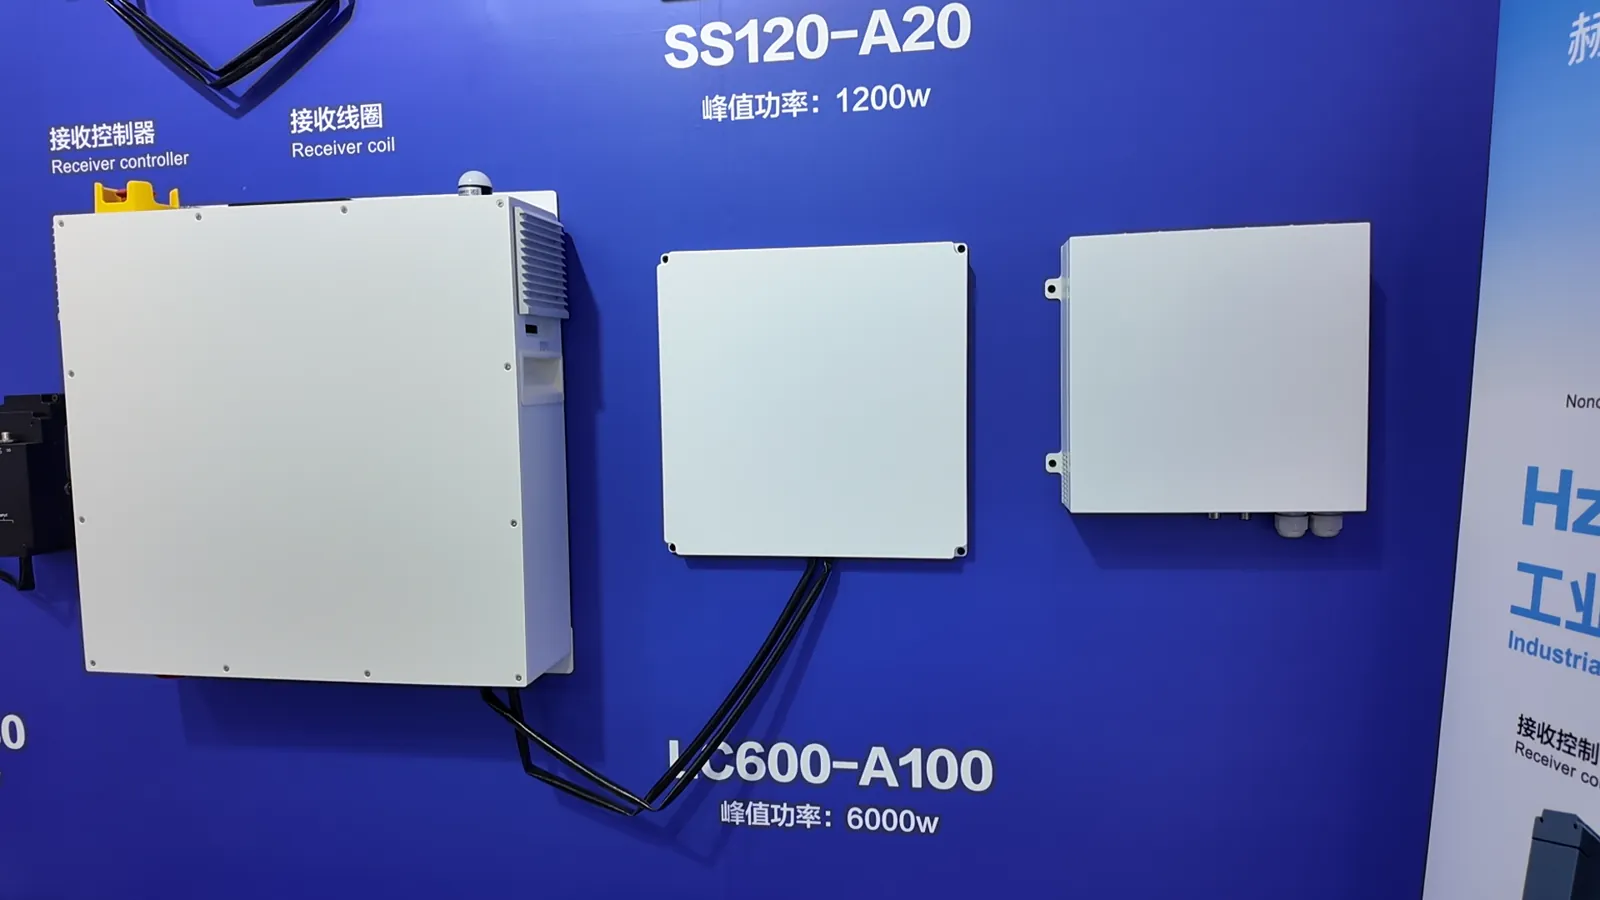
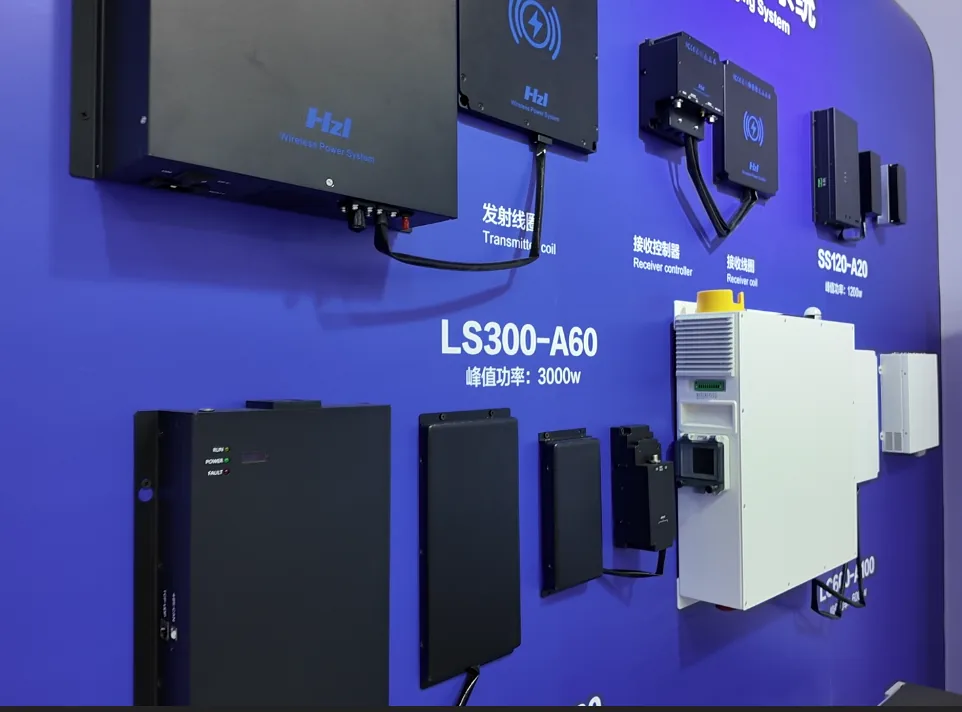
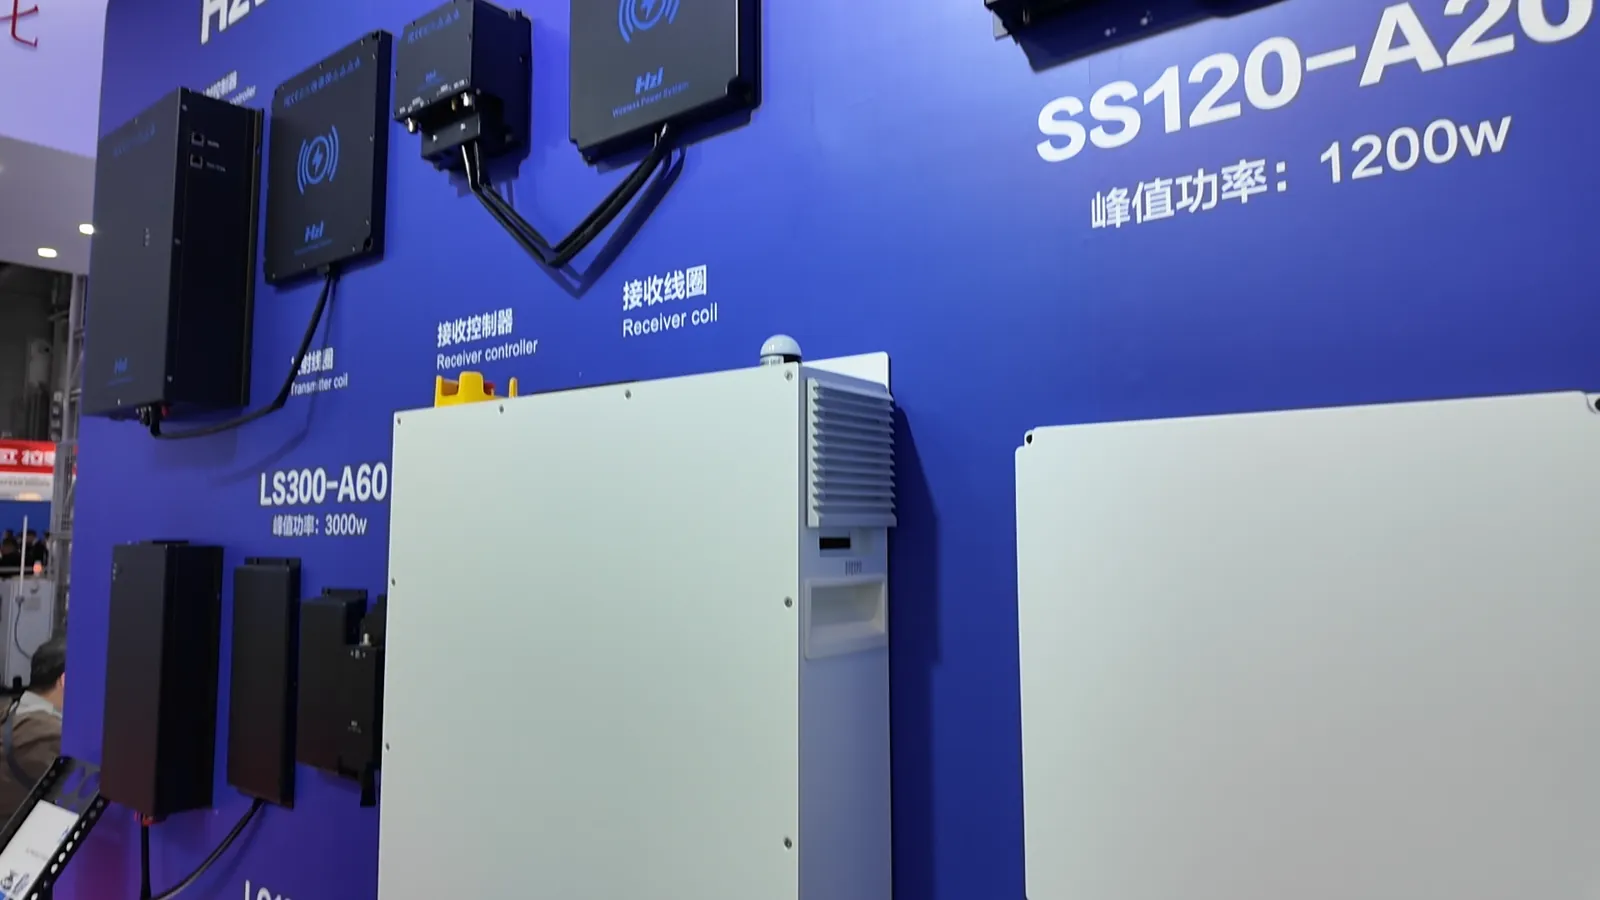
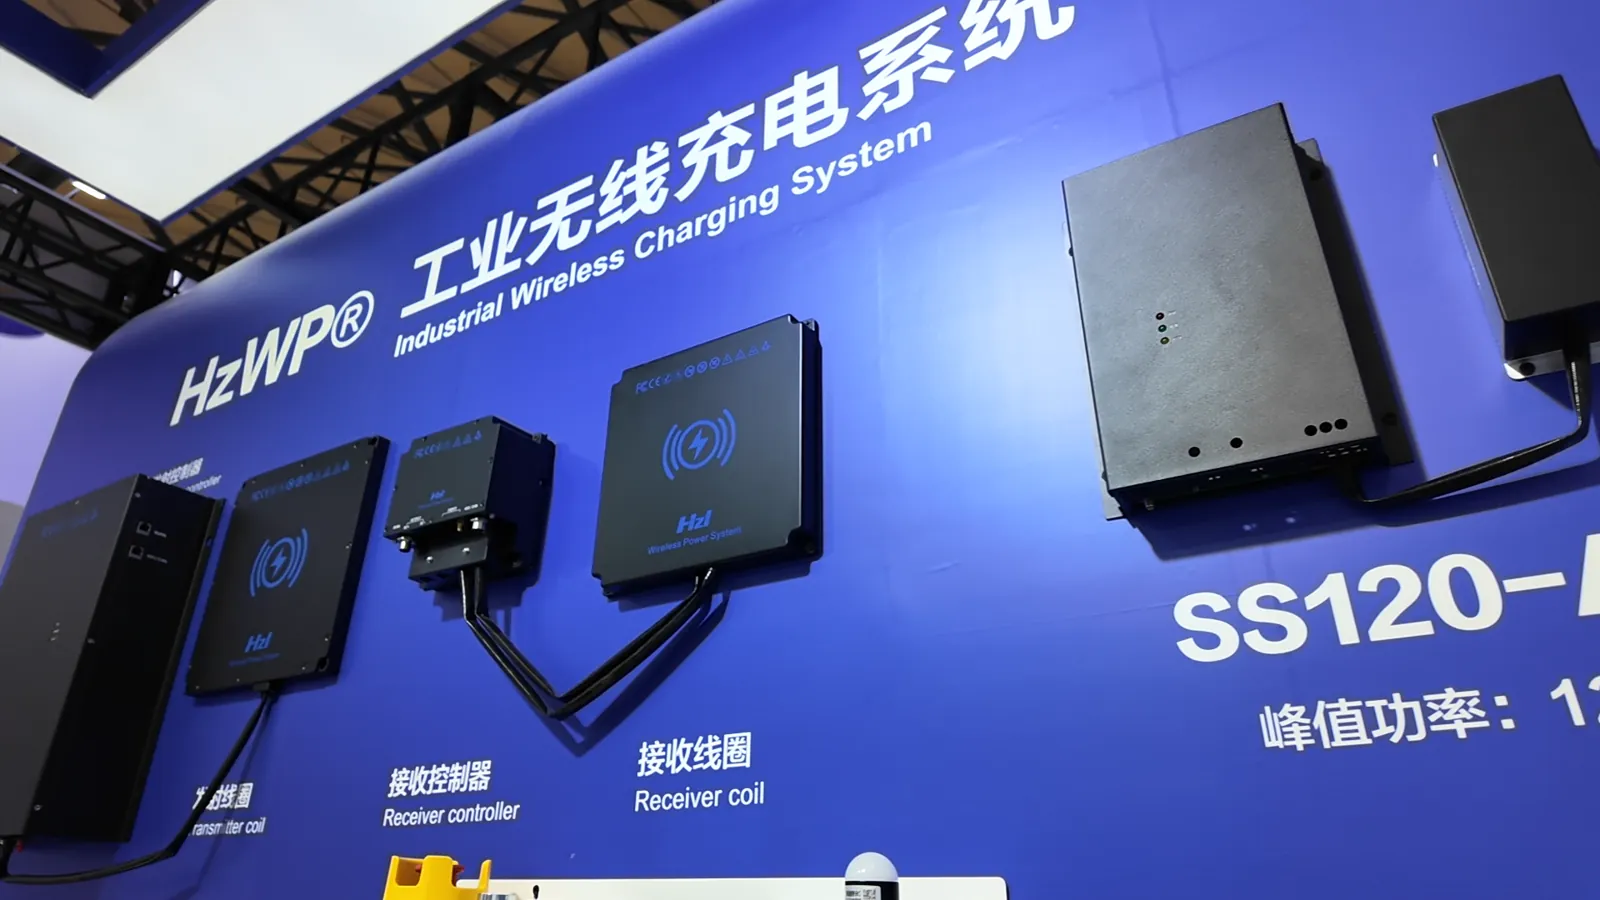
展示には1.5 kW、3 kW、6 kWのワイヤレス充電製品が含まれていました。写真では制御装置の筐体や充電コイルが展示壁に取り付けられており、機器の配置を比較しやすくなっています。
これらの電力値は選定の出発点です。数値だけでは、充電時間、あらゆる設置条件での連続供給電力、特定のバッテリーとの互換性は判断できません。適合する送電側と受電側、適切な出力電圧・電流を選び、バッテリーとBMSの要件に照らして検証する必要があります。
稼働サイクルに合わせた充電電力の選定
長い充電休止時間がある車両と、搬送作業の合間の短い停止でエネルギーを補充する車両では、要件が異なります。1.5 kW、3 kW、6 kWから選ぶ前に、代表的なシフトでの消費電力量と、実際に確保できる充電時間を把握してください。
- 消費電力量:代表的な積載量、走行経路、補助機器を使用して稼働状態を測定します。
- 充電可能な時間帯:予測できる停止を特定し、移動、ドッキング、通信、出発に必要な時間を考慮します。
- バッテリーの受け入れ能力:充電状態と温度に応じた許容充電電圧・電流を確認します。
- バッテリーに届く電力:システム損失、充電制限、満充電付近での電流低下を考慮します。
定格電力が大きい充電器が有効なのは、バッテリーがその出力を受け入れ、設置システムが供給を維持できる場合です。初期のエネルギー収支の算出方法は、AGV・AMRの充電電力選定ガイドで解説しています。
展示機器から実際に稼働する充電ステーションへ
展示では機器を確認できますが、実際の設備は車両、充電位置、使用環境に適合させる必要があります。次の段階では、充電インターフェース全体の仕様を定義します。
- 取り付けと位置合わせ:コイル間隔、想定される停止位置誤差、保護カバー、取り付け公差を定義します。
- 熱条件:想定周囲温度において、最終筐体内で必要な電力を供給できるか評価します。
- 制御と通信:充電器、車両コントローラー、BMSがどのように充電を開始・調整・停止し、異常に対応するかを決めます。
- フリートの運用計画:複数の車両が充電を必要とする際に、十分な充電位置を確保できるか確認します。
- 検証:実際の現場を代表する条件で、繰り返しドッキング、充電中断、復旧を試験します。
非接触電力伝送により、露出した電気充電接点は不要になります。ただし、綿密なドック設計と動作範囲の検証は必要です。機械的な組み込みについては、ロボット用ワイヤレス充電ドック設計ガイドをご覧ください。
AGV・AMR充電プロジェクトの準備事項
CeMAT ASIAに展示された1.5 kW、3 kW、6 kW製品は、組み込み方法を比較するための参考になります。具体的な技術検討には、バッテリーの化学系と電圧、BMSの充電制限、消費電力量、充電可能時間、コイル取り付けスペース、ドッキング精度など、車両の要件を整理する必要があります。
当社のAMRワイヤレス充電組み込みガイドをご覧いただくか、バッテリー仕様と充電要件をONEPOINTECHにお送りください。適切なシステムについてご相談いただけます。
展示会の情報源:Deutsche Messe:CeMAT ASIA 2026の日程、会場、展示分野。写真:ONEPOINTECHの展示会訪問時に撮影。会期中の2026年11月5日公開。