Beim kabellosen Laden von AMRs wird Energie von einem stationären Sender auf einen Empfänger am autonomen mobilen Roboter übertragen, ohne freiliegende Ladekontakte. So lässt sich das Laden an einer festen Station oder einem wiederholbaren Prozesshalt automatisieren, wenn Batteriegrenzen, Spulenausrichtung und verfügbare Ladezeit gemeinsam ausgelegt werden.
Für Robotik-OEMs und Flottenintegratoren beginnt die Auswahl mit der nachzuladenden Energie, der zulässigen Ladespannung und dem Ladestrom der Batterie sowie dem verfügbaren Empfängerbauraum. Kabelloses Laden kann den kontaktbedingten Wartungsaufwand reduzieren; validiertes Andocken, Wärmemanagement und abgestimmte Ladesteuerung bleiben erforderlich.
Dieser Leitfaden erläutert das automatische Laden, vergleicht kontaktbasierte und kabellose Schnittstellen und zeigt die Bewertung von Modulen und Komplettsystemen aus dem Sortiment für industrielles kabelloses Laden.

Was ist AMR-Kabellosladen?
AMR-Kabellosladen ist ein kontaktloses Energieübertragungssystem für autonome mobile Roboter. Es umfasst in der Regel einen fest installierten Sender am Boden, an der Wand, an einer Andockstation oder an einer Ladeposition sowie ein Empfängermodul im Inneren oder unter dem Roboter.
Erreicht der AMR die Ladeposition, werden Sender- und Empfängerspule innerhalb des vorgesehenen Luftspalts ausgerichtet. Ein elektromagnetisches Feld überträgt die Energie. Die Empfängerelektronik wandelt sie in Gleichstrom um. Ausgangsspannung, Strom und Ladeprofil müssen zur Batterie passen; ein BMS ersetzt kein geeignetes Ladegerät.
Ein typisches AMR-Kabellosladesystem umfasst:
| Komponente | Funktion |
|---|---|
| Sender-Netzteil | Stellt die Eingangsleistung für die Ladestation bereit |
| Sendersteuerung | Steuert Energieübertragung, Schutz und Kommunikation |
| Senderspule | Sendet Energie über den Luftspalt |
| Empfängerspule | Empfängt Energie auf der Roboterseite |
| Empfänger-Leistungsmodul | Wandelt die empfangene Energie in nutzbaren Gleichspannungsausgang um |
| Batterie-/BMS-Anschluss | Verbindet das Ladegerät mit der Batterie; Ladeprofil und BMS-Grenzen müssen aufeinander abgestimmt sein |
| Kommunikationsschnittstelle | Optionale Status-, Steuerungs- und Sicherheitskommunikation |
Für AMR-Projekte sind die wichtigsten Designfragen nicht nur „Kann es laden?“, sondern auch:
- Wie viel Ladeleistung benötigt der Roboter?
- Wie viel Luftspalt ist verfügbar?
- Wie präzise kann sich der Roboter am Ladepad ausrichten?
- Muss das Ladegerät mit dem BMS kommunizieren?
- Wird das System in staubigen, nassen, kalten, heißen oder vibrationsreichen Umgebungen funktionieren?
- Welche Zertifizierungen oder Konformitätsdokumente werden benötigt?
Warum AMRs automatisches Laden benötigen
AMRs werden oft in Umgebungen eingesetzt, in denen Betriebszeit zählt: Lager, Produktionslinien, Krankenhäuser, Labore, Halbleiterwerke und Logistikzentren. Wenn ein Roboter häufiges manuelles Laden benötigt, verringert sich der Automatisierungswert.
Traditionelle Lademethoden können mehrere Probleme verursachen:
- Manuelles Laden erfordert, dass Mitarbeiter den Roboter finden, parken und anschließen.
- Steckverbinder nutzen sich mit der Zeit ab.
- Freiliegende Kontakte können Staub, Öl, Wasser oder Schmutz ansammeln.
- Andockkontakte können versagen, wenn der Roboter fehlausgerichtet ist.
- Lange Ladepausen unterbrechen die Flottenverfügbarkeit.
- Kabel laden schafft in belebten Einrichtungen Sicherheits- und Arbeitsablaufprobleme.
Kabelloses Laden beseitigt den physischen Ladekontakt. Der AMR muss lediglich den Ladebereich erreichen und sich innerhalb der Toleranz des Systems ausrichten. Das macht das Laden leichter automatisierbar und besser geeignet für Roboter, die lange arbeiten.
Wie AMR-Kabellosladen funktioniert
Der Ladeprozess folgt in der Regel fünf Schritten.
Erstens erhält der AMR einen Ladebefehl von seinem Flottenmanagementsystem oder entscheidet sich auf Basis des Batterieladezustands zu laden.
Zweitens navigiert der AMR zu einem Ladestandort. Das kann eine eigene Ladestation, ein natürlicher Wartebereich, ein Be-/Entladepunkt oder eine Parkzone sein.
Drittens richtet der Roboter seine Empfängerspule an der Senderspule aus. Je nach Systemdesign kann diese Ausrichtung bodenbasiert, wandmontiert, seitlich oder in eine Andockstruktur integriert sein.
Viertens beginnt das Laden erst, wenn die konfigurierten Bedingungen für Empfängererkennung und Ladefreigabe erfüllt sind. Legen Sie die erforderlichen Schutzfunktionen und Verriegelungen des gewählten Modells einschließlich des Verhaltens bei Fehlausrichtung und Fehlern fest.
Fünftens liefert der Empfänger Gleichstrom innerhalb der freigegebenen Batteriegrenzen. Bei konfigurierter Kommunikation tauschen Ladegerät und Robotersteuerung oder BMS Ladezustand, Grenzwerte und Fehler aus. Definieren Sie einen sicheren Stopp bei Kommunikationsverlust und verhindern Sie die Abfahrt, bis das Laden deaktiviert ist.

Opportunity Charging für AMR-Flotten
Opportunity Charging bedeutet, dass der Roboter bei kurzen verfügbaren Momenten lädt, statt auf einen langen Ladevorgang zu warten. Ein AMR kann beispielsweise laden, während er an einer Beladestation wartet, zwischen Missionen geparkt ist oder während kurzer Leerlaufzeiten im Arbeitsablauf.
Das ist einer der stärksten Gründe, kabelloses Laden für AMRs zu verwenden.
Kurze automatische Ladevorgänge können gesonderte Ladezeiten reduzieren, wenn die insgesamt batterieseitig zugeführte Energie den Verbrauch auf der Route und die Betriebsreserve deckt. Der Batteriehersteller muss Ladeprofil, Strom und Ladezustandsfenster freigeben. Nutzen Sie den Leitfaden zur Planung des Zwischenladens zur Bewertung von Haltepunkten und Flottenabläufen.
Opportunity Charging ist besonders nützlich, wenn:
- AMRs in mehreren Schichten arbeiten
- Roboter häufige kurze Leerlaufzeiten haben
- Manuelles Laden schwierig oder teuer ist
- Die Roboterflotte für den 24/7-Betrieb verfügbar bleiben muss
- Ladekontakte in der Arbeitsumgebung unzuverlässig sind
- Die Einrichtung die Batteriegröße reduzieren oder Batterietausch vermeiden möchte
Kabelloses Laden vs. Kontaktladen für AMRs
Sowohl kabelloses Laden als auch Kontaktladen können automatisiert werden, aber sie sind nicht dasselbe.
| Faktor | Kabelloses Laden | Kontaktladen |
|---|---|---|
| Physische Verbindung | Kein freiliegender Ladekontakt | Erfordert Metallkontakte oder -stifte |
| Wartung | Kein Verschleiß am Ladekontakt; andere Komponenten müssen weiterhin geprüft werden | Kontakte können verschleißen, oxidieren oder Schmutz ansammeln |
| Ausrichtung | Benötigt Spulenausrichtung innerhalb der Toleranz | Benötigt mechanische Kontaktausrichtung |
| Umgebung | Kann freiliegende Kontakte vermeiden; Gehäuseschutz und Reinigungsbedingungen müssen dennoch validiert werden | Empfindlicher gegenüber verschmutzten Kontakten |
| Sicherheit | Keine freiliegenden spannungsführenden Ladestifte im normalen Gebrauch | Hängt von Kontaktdesign und Schutz ab |
| Integration | Erfordert Sender-/Empfängerspulen-Design | Erfordert Kontaktdesign und Andockmechanismus |
| Am besten geeignet für | Autonome, abgedichtete, stark genutzte AMRs | Kostengünstigere Systeme mit einfachem Andockbedarf |
Kabelloses Laden ist nicht immer die günstigste Option. Aber für AMRs, bei denen Betriebszeit, abgedichtetes Design, sauberer Betrieb oder geringe Wartung zählen, kann es die bessere langfristige Wahl sein.
Wie Sie die Ladeleistung für das AMR-Kabellosladen wählen
Die richtige Ladeleistung hängt von Batteriespannung, Batteriekapazität, Arbeitszeit, Leerlaufzeit und Ladestrategie ab.
Ein kleiner AMR benötigt möglicherweise nur ein Lademodul mit geringerer Leistung, wenn er häufige Leerlaufzeiten und eine kleinere Batterie hat. Ein größerer AMR mit schwereren Zuladungen benötigt möglicherweise ein Kabellosladesystem mit höherer Leistung, vor allem bei kurzen Ladefenstern und langen Betriebszeiten.
Eine einfache Denkweise für die Leistungsauswahl ist:
Die erforderliche Ladeleistung hängt ab von:
Batteriekapazität
Angestrebter Ladezeit
Verfügbarer Opportunity-Charging-Zeit
Batterie-Ladestromgrenze
Systemwirkungsgrad
Thermischem Design
Stoppt ein AMR beispielsweise nur kurz, kann eine höhere Ladeleistung erforderlich sein, damit jeder Halt ausreichend Energie liefert. Bei längeren Standzeiten kann eine geringere Leistung genügen. Berechnen Sie die Ladeleistung aus Batteriegrenzen und verfügbarer Standzeit, bevor Sie ein Modell auswählen. Trennen Sie batterieseitige Ausgangsleistung und eingangsseitige Verluste in der Energiebilanz.

ONEPOINTECH-Module und -Systeme zur Bewertung
Diese Produkte sind Ausgangspunkte für die technische Prüfung, keine pauschalen Empfehlungen nach Robotergröße. Eine höhere Nennleistung hilft nicht, wenn die Batterie den Strom nicht aufnehmen oder die Installation die erforderliche Spulenposition nicht halten kann.
| Option | Veröffentlichte elektrische Kenndaten | Integrationsprüfung |
|---|---|---|
| TE03-Lademodul mit 200W | Datenblattausgang: maximal 54.2V / 4A, anpassbar. DC-Eingang: 48V / 6A. | Bestellte Ausgangskonfiguration, Batterieladeprofil, Empfängerbauraum und externe DC-Versorgung bestätigen. CAN / RS485 auf Anfrage. |
| TF02-Lademodul mit 800W | Datenblattausgang: 54.2V / 15A, maximal 800W. DC-Eingang: 48V / 20A. | Zulässigen Batteriestrom, thermisches Verhalten und Spulengeometrie prüfen. Gewünschte CAN-/RS485-Konfiguration bestätigen. |
| Komplettsysteme mit 1.5kW, 3kW und 6kW | Modellspezifische Ausgangsspannungs- und Stromgrenzen. | Gesamtsystem, standortseitige Stromversorgung, Schutzarten der Komponenten, Montage und BMS-Schnittstelle vergleichen. |
| Kundenspezifische OEM-Integration | Anforderungen vorbehaltlich einer Machbarkeitsprüfung. | Batteriedaten, Zeichnungen, Ladezeitfenster und Stückzahl bereitstellen, wenn Standardhardware nicht passt. |
Hardware für die technische Bewertung
TE03- und TF02-Module kennenlernen
Prüfen Sie die Moduldaten gegen Ihre Batterie- und Installationsanforderungen. Standardkonfigurationen sind zur Bewertung im Shop erhältlich; OEM-Ausgangs- und Schnittstellenanforderungen müssen vor der Bestellung bestätigt werden.
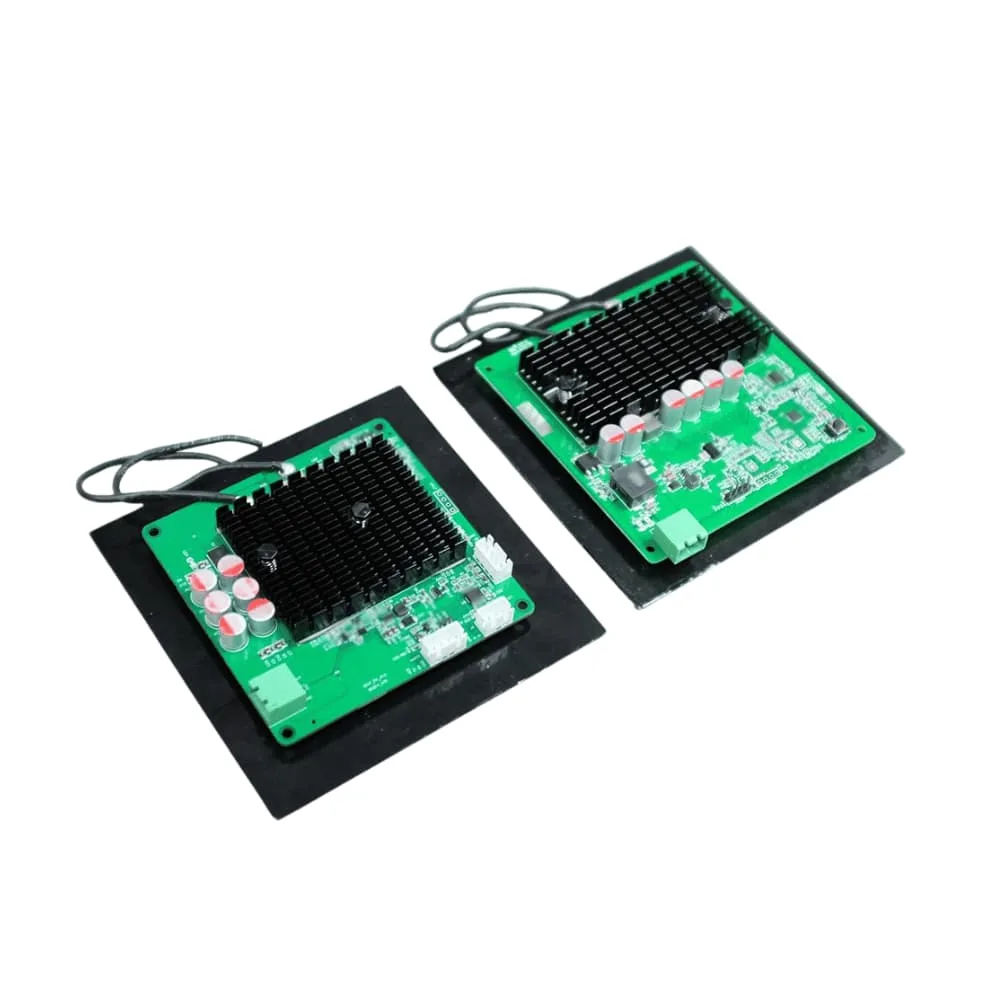
Modul mit DC-Eingang
TE03 · 200W
Bewerten Sie ein kompaktes Sender-Empfänger-Set, wenn Batterieladeanforderungen und verfügbare Standzeit in dessen Betriebsbereich passen.
- Gewählte Ausgangsspannung und Ladeprofil bestätigen.
- Empfängerbauraum, Spulenposition und DC-Versorgung validieren.
- CAN-/RS485-Konfiguration auf Anfrage.
Modul mit DC-Eingang
TF02 · 800W
Bewerten Sie ein leistungsstärkeres Modul, wenn die Batterie den benötigten Ladestrom aufnehmen kann und das Fahrzeug Platz für Spulen und Wärmemanagement bietet.
- Batteriestromgrenzen und bestellte Ausgangskonfiguration prüfen.
- Spulenabstand und Temperatur beim vorgesehenen Arbeitszyklus validieren.
- CAN-/RS485-Konfiguration auf Anfrage.
Ein Modul ist ein Teil der Ladeinstallation. Bestätigen Sie Batterie-/BMS-Kompatibilität, Montage, Gehäuseschutz und Steuerung vor Pilotbetrieb oder Flotteneinführung.
OEM- und Flottenprojekte
Unsicher, welches Modul passt?
Senden Sie Batterieanforderungen, verfügbare Ladezeit, Montagebedingungen und erwartete Stückzahl. Unser Team hilft bei der Bewertung eines Moduls, Komplettsystems oder individuellen Integrationswegs.
Wichtige technische Faktoren
1. Batteriespannung
Die meisten AMR-Kabellosladeprojekte beginnen mit der Batteriespannung. Übliche Batteriesysteme umfassen 24 V, 36 V und 48 V, aber Industrieroboter können je nach Antriebssystem auch andere Spannungen verwenden.
Geben Sie die nominale Batteriespannung getrennt von der maximalen Ladespannung an. Bestätigen Sie Chemie, Ladeprofil, zulässigen Strom und Temperaturgrenzen mit dem Batteriehersteller. Ein für eine nominale 24V- oder 48V-Batterie gewähltes Modul ist nicht automatisch mit allen Batterien dieser Spannungsklasse kompatibel.
2. Batteriekapazität
Die Batteriekapazität bestimmt, wie viel Energie der Roboter speichert. Eine größere Batterie benötigt in der Regel entweder mehr Ladezeit oder eine höhere Ladeleistung. Bei der Planung eines AMR-Kabellosladesystems sollten Käufer Batteriespannung, Amperestunden-Angabe, Chemie, maximalen Ladestrom und den erwarteten Betriebsplan angeben.
3. Luftspalt
Der Luftspalt ist der Abstand zwischen Senderspule und Empfängerspule. Ein größerer Luftspalt erschwert in der Regel die Energieübertragung und kann den Wirkungsgrad verringern. Das mechanische Design sollte die Ladedistanz so konstant wie möglich halten.
Bei AMRs kann der Luftspalt durch Bodenfreiheit, Radverschleiß, Federung, Bodenebenheit, Andockstruktur und Montageposition des Empfängers beeinflusst werden.
4. Ausrichtungstoleranz
AMRs halten nicht immer an exakt derselben Position an. Ein gutes Kabellosladedesign sollte eine angemessene Fehlausrichtung zulassen und dennoch eine sichere und effiziente Energieübertragung aufrechterhalten.
Die Ausrichtungstoleranz hängt von Spulengröße, Spulenform, Steuerungsdesign und mechanischer Andockgenauigkeit ab. Wenn der Roboter eine schlechte Positionierungsgenauigkeit hat, sollte die Ladestation mechanische Führungen oder ein Design mit größerer Toleranz umfassen.
5. Wärmemanagement
Kabellosladesysteme erzeugen Wärme in der Leistungselektronik und in den Spulen. Das thermische Design ist besonders wichtig, wenn der Empfänger in einem kompakten Robotergehäuse mit begrenztem Luftstrom installiert ist.
Ingenieure sollten berücksichtigen:
- Temperatur des Empfängermoduls
- Spulentemperatur
- Batterietemperatur
- Gehäusematerial
- Belüftung
- Ladestromgrenze
- Umgebungsbetriebstemperatur
- Einsatzzyklus
6. Kommunikation
Einige AMR-Kabellosladesysteme liefern nur Strom. Andere umfassen Kommunikation zwischen Ladegerät, Robotersteuerung und Batteriemanagementsystem.
Schnittstellen hängen von Modell und Konfiguration ab. Die Produktinformationen zu TE03 und TF02 nennen CAN / RS485 auf Anfrage; bestätigen Sie die gelieferte Schnittstelle und das Protokoll vor der Bestellung. Eine Stecker- oder Busbezeichnung allein belegt keine BMS-Kompatibilität.
Kommunikation kann verwendet werden für:
- Start/Stopp des Ladens
- Ladestatus
- Fehlermeldung
- Batteriespannungs-/Stromdaten
- Temperaturwarnungen
- Systemdiagnose
- Flottenmanagementintegration
7. Sicherheitsschutz
Ein industrielles AMR-Kabelladegerät sollte mit Schutzfunktionen konstruiert werden. Je nach Anwendung kann das umfassen:
- Überspannungsschutz
- Überstromschutz
- Kurzschlussschutz
- Übertemperaturschutz
- Fremdkörpererkennung
- Empfängererkennung
- Fehlausrichtungsschutz
- Automatische Abschaltung
- Sanftanlauf
- Behandlung von Kommunikationsfehlern
Wo der Empfänger an einem AMR zu installieren ist
Die Empfängerplatzierung beeinflusst die Leistung. Der Empfänger sollte dort installiert werden, wo er sich konsistent mit dem Sender ausrichten kann und dabei vor mechanischen Schäden geschützt ist.

Übliche Empfängermontagepositionen sind:
| Montageposition | Am besten geeignet für | Hinweise |
|---|---|---|
| Empfänger an der Unterseite | Boden-Ladepads | Üblich für AMRs mit ausreichender Bodenfreiheit |
| Empfänger an der Seite | Wand- oder vertikales Dockladen | Nützlich, wenn die Bodenfreiheit begrenzt ist |
| Empfänger am Heck | Dockstil-Laden | Funktioniert, wenn der AMR rückwärts in die Ladestation einfährt |
| Kundenspezifischer integrierter Empfänger | OEM-Roboterdesign | Am besten für saubere Integration und kompaktes Design |
Bei neuen Roboterdesigns sollte kabelloses Laden frühzeitig berücksichtigt werden. Bei Nachrüstprojekten benötigt der Lieferant mechanische Zeichnungen, Montageplatz, Batteriedaten und Informationen zur Andockgenauigkeit.
Wann AMR-Kabellosladen sinnvoll ist
AMR-Kabellosladen ist besonders geeignet, wenn:
- Roboter automatisches Laden ohne menschliche Hilfe benötigen
- Die Flotte lange oder in mehreren Schichten arbeitet
- Ladekontakte Wartungsprobleme verursachen
- Die Umgebung staubig, nass, ölig oder schmutzig ist
- Der Roboterkörper ein abgedichtetes Design benötigt
- Kurze Opportunity-Charging-Stopps verfügbar sind
- Manuelles Laden Arbeitskosten oder Sicherheitsprobleme verursacht
- Die AMR-Flotte eine höhere Betriebszeit benötigt
- Der Kunde weniger Stecker- und Kabelverschleiß wünscht
- Das System eine saubere, professionelle Ladeschnittstelle benötigt
Wann kabelloses Laden möglicherweise nicht erforderlich ist
Kabelloses Laden ist nicht immer erforderlich. Ein einfaches kabelgebundenes Ladegerät kann ausreichen, wenn:
- Die Roboterflotte klein ist
- Roboter nach jeder Schicht manuell geladen werden
- Niedrige Kosten wichtiger sind als Automatisierung
- Die Arbeitsumgebung sauber und trocken ist
- Der Roboter kein häufiges Laden benötigt
- Ladestillstandzeiten den Betrieb nicht beeinträchtigen
- Das Produkt nur sehr wenig Platz für Spulen oder Empfängerelektronik hat
Die beste Entscheidung hängt von den Kosten der Stillstandzeit, dem erforderlichen Automatisierungsgrad und der langfristigen Wartungslast ab.
Checkliste für die Spezifikation des AMR-Kabellosladens
Bereiten Sie vor einer Angebotsanfrage die folgenden Informationen vor. Für elektrische, mechanische und umgebungsbezogene Anforderungen an die Station nutzen Sie die Spezifikationscheckliste für AMR-Ladestationen.
| Anforderung | Was vorzubereiten ist |
|---|---|
| Roboterart | AMR, Serviceroboter, Lagerroboter, Reinigungsroboter, Inspektionsroboter |
| Batteriespannung | 24 V, 36 V, 48 V oder kundenspezifisch |
| Batteriekapazität | Ah- oder Wh-Angabe |
| Batteriechemie | Lithium, LiFePO4, Blei-Säure oder andere |
| Ladeleistungsziel | Gewünschte Wattzahl oder angestrebte Ladezeit |
| Maximaler Ladestrom | BMS- oder Batteriegrenze |
| Verfügbarer Luftspalt | Abstand zwischen Sender und Empfänger |
| Ausrichtungstoleranz | Erwartete Positionierungsgenauigkeit |
| Empfängermontageplatz | Verfügbare Länge, Breite, Höhe |
| Sendermontagemethode | Boden, Wand, Dock, Seite oder kundenspezifisch |
| Umgebung | Innen, außen, nass, staubig, Reinraum, Kühllager |
| Kommunikation | Erforderliche Schnittstelle, Protokoll, Ladefreigaben und Fehlerverhalten; Verfügbarkeit für das ausgewählte Modell bestätigen |
| Zertifizierungsmarkt | USA, EU, UK, Japan, Korea oder andere |
| Menge | Muster, Pilotlauf oder Produktion |
| Zeitplan | Prototypplan und Produktionsziel |
Häufige Fehler bei der Auswahl des AMR-Kabellosladens
Fehler 1: Leistung wählen, bevor der Einsatzzyklus verstanden ist
Ein leistungsstarkes Ladegerät ist nicht immer nötig. Ein System mit geringerer Leistung kann funktionieren, wenn der Roboter genügend Leerlaufzeit hat. Wenn der Roboter aber nur kurz anhält, kann eine höhere Leistung erforderlich sein.
Fehler 2: Die Ausrichtungstoleranz ignorieren
Das Ladesystem muss zur realen Parkgenauigkeit des Roboters passen. Wenn der AMR nicht konsistent anhalten kann, benötigt das System möglicherweise eine größere Spule, eine Andockführung oder eine bessere Positionierungslogik.
Fehler 3: Kabelloses Laden nur als elektrisches Problem behandeln
Kabelloses Laden ist sowohl elektrisch als auch mechanisch. Spulenposition, Gehäusematerial, Spaltdistanz, Wärme, Kabelführung und Montagestruktur beeinflussen alle die Leistung.
Fehler 4: Das BMS vergessen
Der Kabelladeempfänger sollte nicht gewählt werden, ohne die Batterie und das BMS zu verstehen. Das BMS kann den Ladestrom begrenzen, Kommunikation erfordern oder steuern, wann das Laden startet und stoppt.
Fehler 5: Nicht in der realen Umgebung testen
Fabrikböden sind keine perfekten Testbänke. Staub, Temperatur, Vibration, Bodenunebenheiten und die Positionierungsgenauigkeit des Roboters sollten vor dem Hochskalieren auf eine Flotte getestet werden.
FAQ: AMR-Kabellosladen
Wie lädt ein AMR kabellos?
Der AMR parkt in der Nähe eines Sendepads oder einer Ladestation. Eine Empfängerspule am Roboter richtet sich mit der Senderspule aus, und Energie wird über den Luftspalt durch elektromagnetische Induktion übertragen. Der Empfänger wandelt die Energie in Gleichspannungsausgang für die Batterie oder das BMS um.
Erfordert AMR-Kabellosladen eine präzise Ausrichtung?
Es erfordert eine Ausrichtung innerhalb der konstruierten Toleranz des Systems. Die genaue Toleranz hängt von Spulengröße, Spulendesign, Luftspalt, Ladeleistung und Steuerungselektronik ab. Bei industriellen AMRs sollte die Ausrichtung früh im mechanischen Design besprochen werden.
Kann kabelloses Laden mit 24-V- und 48-V-AMR-Batterien funktionieren?
Ja, Kabellosladesysteme können für verschiedene Batteriespannungen ausgelegt werden, einschließlich 24 V und 48 V. Der Empfängerausgang und das Ladeprofil müssen zu den Anforderungen von Batterie und BMS passen.
Kann kabelloses Laden für Opportunity Charging verwendet werden?
Ja. Opportunity Charging ist einer der Hauptgründe, kabelloses Laden für AMRs zu verwenden. Der Roboter kann bei kurzen Stopps ohne manuelles Einstecken oder mechanischen Kontakt laden.
Ist kabelloses Laden für industrielle AMRs sicher?
Ein ordnungsgemäß ausgelegtes System sollte Schutzfunktionen wie Überstrom, Überspannung, Übertemperatur, Empfängererkennung und Fremdkörperschutz umfassen. Das System sollte auch für die Zertifizierungs- und Sicherheitsanforderungen des Zielmarkts ausgelegt sein.
Reduziert kabelloses Laden die Wartung?
Es kann Wartung in Bezug auf Ladekontakte, Stecker, Kabel und freiliegende Verbinder reduzieren. Das ist besonders wertvoll in staubigen, nassen oder stark genutzten Umgebungen.
Kann kabelloses Laden in einen bestehenden AMR nachgerüstet werden?
Ja, aber es hängt vom verfügbaren Montageplatz, Batteriesystem, der Bodenfreiheit, der Andockgenauigkeit und der elektrischen Integration ab. Nachrüstprojekte sollten mit Roboterzeichnungen, Batteriedaten und Anforderungen an den Ladeablauf beginnen.
Welche Informationen werden für ein AMR-Kabellosladeangebot benötigt?
Mindestens Batteriespannung, Batteriekapazität, gewünschte Ladeleistung, verfügbare Ladezeit, Luftspalt, Ausrichtungstoleranz, Empfängermontageplatz, Umgebung, Kommunikationsanforderungen, Menge und Zertifizierungsmarkt.
Technische Prüfung Ihrer AMR-Ladeintegration anfragen
AMR-Kabellosladen ist nicht nur eine bequeme Lademethode. Für industrielle mobile Roboter kann es Teil der Automatisierungsstrategie werden. Durch die Beseitigung von manuellem Einstecken und freiliegenden Ladekontakten hilft kabelloses Laden AMRs, bei geplanten Stopps automatisch zu laden, Wartung zu reduzieren und eine höhere Flottenverfügbarkeit zu unterstützen.
Das richtige System hängt von Batteriespannung, Ladeleistung, Luftspalt, Ausrichtungstoleranz, thermischem Design, BMS-Integration und der realen Betriebsumgebung ab.
Ob neuer AMR, Nachrüstung eines Roboters oder automatische Flottenladestation: ONEPOINTECH hilft bei der Bewertung von Sender, Empfänger, Spulendesign, Ladeleistung und Integrationsanforderungen Ihres Projekts.
Benötigen Sie Hilfe bei der Auswahl eines AMR-Kabellosemoduls oder eines kundenspezifischen Ladesystems?
Technische Prüfung für Ihr OEM- oder Flottenprojekt anfragen. Senden Sie Batteriechemie, nominale und maximale Ladespannung, Kapazität, zulässigen Ladestrom, Ladezeitfenster, Empfängerbauraum, Luftspalt, Parkgenauigkeit, BMS-Schnittstelle, Stückzahl und Projektphase. Unser Team kann Standardmodule, Komplettsysteme oder eine individuelle Entwicklung bewerten.