Беспроводная зарядка AMR передаёт энергию от стационарного передатчика к приёмнику на автономном мобильном роботе без открытых зарядных контактов. Она позволяет автоматизировать зарядку на отдельной станции или повторяемой технологической остановке, если совместно учтены ограничения батареи, совмещение катушек и доступное время зарядки.
Для OEM-производителей роботов и интеграторов парков выбор начинается с энергии, которую нужно восполнить, допустимых напряжения и тока заряда батареи и места для приёмника. Беспроводная зарядка может сократить обслуживание контактов, но требует проверенной стыковки, теплоотвода и согласованного управления зарядкой.
В руководстве рассмотрены автоматическая зарядка, контактные и беспроводные интерфейсы, а также оценка модулей и комплектных систем из линейки промышленной беспроводной зарядки.

Что такое беспроводная зарядка AMR?
Беспроводная зарядка AMR — это система бесконтактной передачи энергии, разработанная для автономных мобильных роботов. Она обычно включает фиксированный передатчик, установленный на полу, стене, доковой станции или зарядной позиции, и модуль приёмника, установленный внутри или под роботом.
При прибытии AMR на зарядную позицию катушки передатчика и приёмника совмещаются в пределах расчётного воздушного зазора. Энергия передаётся электромагнитным полем, а электроника приёмника преобразует её в постоянный ток. Выходные напряжение, ток и профиль зарядки должны соответствовать батарее; BMS не заменяет совместимое зарядное устройство.
Типовая система беспроводной зарядки AMR включает:
| Компонент | Функция |
|---|---|
| Блок питания передатчика | Подаёт входное питание на зарядную станцию |
| Контроллер передатчика | Управляет передачей энергии, защитой и связью |
| Катушка передатчика | Передаёт энергию через воздушный зазор |
| Катушка приёмника | Принимает энергию на стороне робота |
| Модуль питания приёмника | Преобразует полученную энергию в полезный выход постоянного тока |
| Подключение аккумулятора/BMS | Соединяет зарядное устройство с батареей; профиль зарядки должен быть согласован с ограничениями BMS |
| Коммуникационный интерфейс | Опциональная передача статуса, управления и безопасности |
Для проектов AMR самые важные проектные вопросы — не только «может ли он заряжаться», но и:
- Какая мощность зарядки нужна роботу?
- Какой воздушный зазор доступен?
- Насколько точно робот может выровняться с зарядной площадкой?
- Должно ли зарядное устройство общаться с BMS?
- Будет ли система работать в пыльной, влажной, холодной, жаркой среде или при сильной вибрации?
- Какие сертификаты или документы о соответствии нужны?
Почему AMR нужна автоматическая зарядка
AMR часто используются в средах, где важно время работы: склады, производственные линии, больницы, лаборатории, полупроводниковые производства и логистические центры. Если роботу требуется частая ручная зарядка, ценность автоматизации снижается.
Традиционные методы зарядки могут создавать несколько проблем:
- Ручная зарядка требует, чтобы работники находили, парковали и подключали робота.
- Штекерные разъёмы со временем изнашиваются.
- Открытые контакты могут накапливать пыль, масло, воду или мусор.
- Доковые контакты могут выходить из строя при смещении робота.
- Длительные зарядные паузы прерывают доступность парка.
- Кабельная зарядка создаёт проблемы безопасности и рабочего процесса на загруженных объектах.
Беспроводная зарядка устраняет физический зарядный контакт. AMR нужно лишь достичь зарядной зоны и выровняться в пределах допуска системы. Это упрощает автоматизацию зарядки и лучше подходит для роботов, работающих много часов.
Как работает беспроводная зарядка AMR
Процесс зарядки обычно состоит из пяти шагов.
Во-первых, AMR получает команду зарядки от системы управления парком или решает зарядиться по уровню заряда аккумулятора.
Во-вторых, AMR направляется к зарядной точке. Это может быть выделенная зарядная станция, естественная зона ожидания, точка погрузки/разгрузки или парковочная зона.
В-третьих, робот выравнивает катушку приёмника с катушкой передатчика. В зависимости от конструкции системы это выравнивание может быть напольным, настенным, боковым или встроенным в доковую конструкцию.
В-четвёртых, зарядка начинается только после выполнения заданных условий обнаружения приёмника и разрешения заряда. Определите защиты и блокировки выбранной модели, включая поведение при смещении катушек и неисправностях.
В-пятых, приёмник выдаёт постоянный ток в разрешённых для батареи пределах. При настроенной связи зарядное устройство и контроллер робота или BMS обмениваются состоянием, ограничениями и ошибками. Предусмотрите безопасную остановку при потере связи и запрет движения до отключения зарядки.

Попутная зарядка для парков AMR
Попутная зарядка означает, что робот заряжается в короткие доступные моменты вместо ожидания одного длинного сеанса зарядки. Например, AMR может заряжаться, ожидая на станции погрузки, стоя на парковке между заданиями или в короткие периоды простоя в рабочем процессе.
Это одна из самых веских причин использовать беспроводную зарядку для AMR.
Короткие автоматические сеансы могут сократить отдельные простои на зарядку, если суммарная энергия на стороне батареи покрывает расход на маршруте и эксплуатационный резерв. Производитель батареи должен одобрить профиль, ток и диапазон SOC. Используйте руководство по планированию промежуточной зарядки для оценки остановок и расписания парка.
Попутная зарядка особенно полезна, когда:
- AMR работают в несколько смен
- У роботов частые короткие периоды простоя
- Ручная зарядка затруднительна или дорога
- Парк роботов должен оставаться доступным для круглосуточной работы
- Зарядные контакты ненадёжны в рабочей среде
- Предприятие хочет уменьшить размер аккумулятора или избежать замены батарей
Беспроводная зарядка против контактной для AMR
И беспроводная, и контактная зарядка могут быть автоматизированы, но это не одно и то же.
| Фактор | Беспроводная зарядка | Контактная зарядка |
|---|---|---|
| Физическое подключение | Нет открытого зарядного контакта | Требует металлических контактов или штырей |
| Обслуживание | Устраняет износ зарядного контакта; остальные компоненты требуют осмотра | Контакты могут изнашиваться, окисляться или загрязняться |
| Выравнивание | Нужно выравнивание катушек в пределах допуска | Нужно механическое выравнивание контактов |
| Среда | Позволяет убрать открытые контакты; степень защиты корпусов и условия очистки требуют проверки | Более чувствительна к загрязнённым контактам |
| Безопасность | Нет открытых токоведущих штырей при обычном использовании | Зависит от конструкции контактов и защиты |
| Интеграция | Требует проектирования катушек передатчика/приёмника | Требует конструкции контактов и механизма стыковки |
| Лучше всего для | Автономных, герметичных, интенсивно используемых AMR | Недорогих систем с простыми потребностями стыковки |
Беспроводная зарядка не всегда самый дешёвый вариант. Но для AMR, где важны время работы, герметичная конструкция, чистая эксплуатация или низкое обслуживание, она может быть лучшим долгосрочным выбором.
Как выбрать мощность беспроводной зарядки AMR
Правильная мощность зарядки зависит от напряжения аккумулятора, ёмкости, времени работы, времени простоя и стратегии зарядки.
Небольшому AMR может хватить модуля меньшей мощности, если у него частый простой и меньший аккумулятор. Более крупному AMR с тяжёлыми грузами может понадобиться система беспроводной зарядки большей мощности, особенно при коротких окнах зарядки и длительном времени работы.
Базовый способ думать о выборе мощности:
Требуемая мощность зарядки зависит от:
Ёмкости аккумулятора
Целевого времени зарядки
Доступного времени попутной зарядки
Предела тока зарядки аккумулятора
КПД системы
Тепловой конструкции
Например, при коротких остановках AMR может требоваться более высокая мощность, чтобы каждая остановка давала достаточно энергии. При длительной стоянке может хватить меньшей мощности. Рассчитайте мощность по ограничениям батареи и доступному времени остановки до выбора модели. В энергобалансе разделяйте выходную мощность на стороне батареи и потери на входной стороне.

Модули и системы ONEPOINTECH для оценки
Эти изделия служат отправной точкой технической оценки, а не универсальной рекомендацией по размеру робота. Более высокая номинальная мощность не поможет, если батарея не принимает нужный ток или установка не обеспечивает положение катушек.
| Вариант | Опубликованные электрические параметры | Проверки при интеграции |
|---|---|---|
| Модуль зарядки TE03 200W | Выход по спецификации: до 54.2V / 4A, возможна конфигурация под проект. Вход DC: 48V / 6A. | Подтвердите заказанную конфигурацию, профиль заряда, место приёмника и внешний источник DC. CAN / RS485 — по запросу. |
| Модуль зарядки TF02 800W | Выход по спецификации: 54.2V / 15A, до 800W. Вход DC: 48V / 20A. | Проверьте допустимый ток батареи, тепловой режим и геометрию катушек. Подтвердите требуемую конфигурацию CAN / RS485. |
| Комплектные системы 1.5kW, 3kW и 6kW | Пределы выходного напряжения и тока зависят от модели. | Сравните систему целиком, питание площадки, защиту компонентов, монтаж и интерфейс BMS. |
| Индивидуальная OEM-интеграция | Требования подлежат оценке реализуемости. | Если стандартное оборудование не подходит, предоставьте данные батареи, чертежи, окна зарядки и количество. |
Оборудование для инженерной оценки
Ознакомьтесь с модулями TE03 и TF02
Сопоставьте параметры модулей с требованиями батареи и установки. Стандартные конфигурации для оценки доступны в магазине; OEM-требования к выходу и интерфейсам подтвердите до заказа.
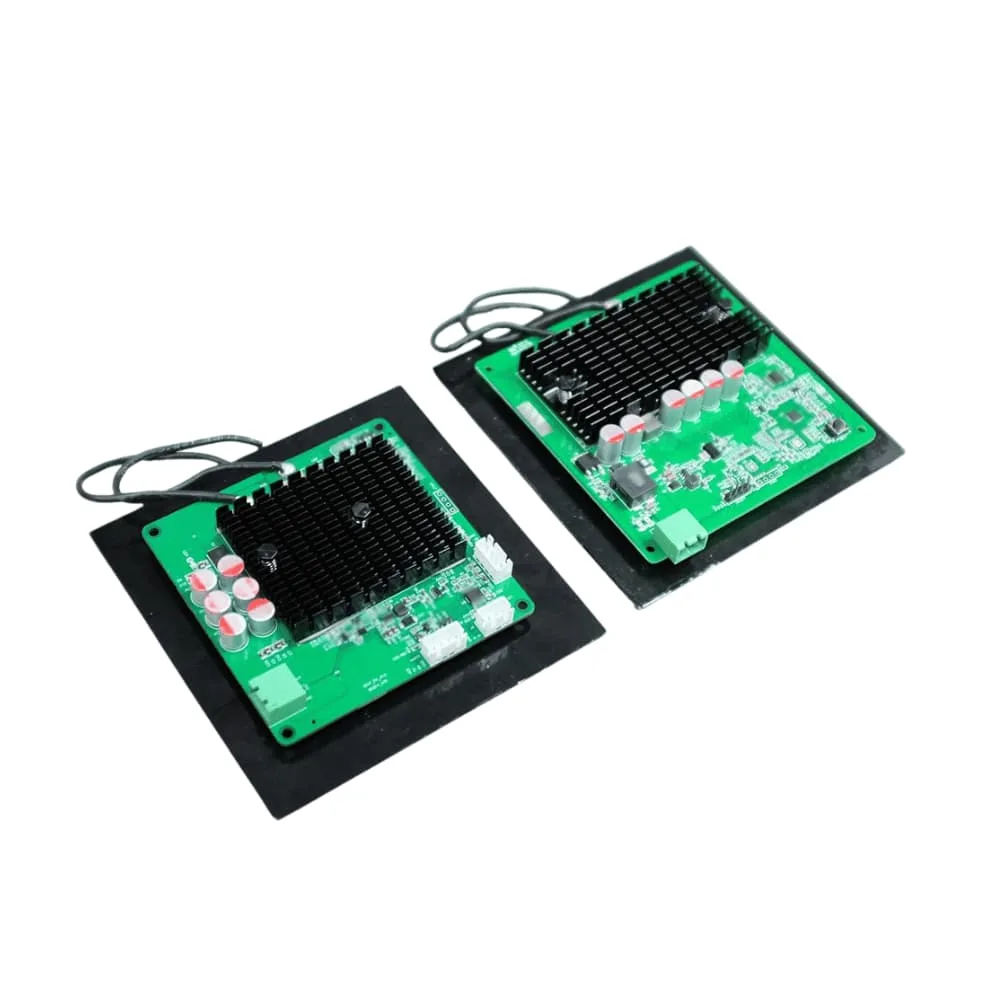
Модуль с входом DC
TE03 · 200W
Оцените компактный комплект передатчика и приёмника, если требования батареи и доступное время остановки соответствуют его рабочему диапазону.
- Подтвердите выбранное напряжение и профиль заряда.
- Проверьте место для приёмника, положение катушек и питание DC.
- Конфигурация CAN / RS485 — по запросу.
Модуль с входом DC
TF02 · 800W
Рассмотрите более мощный модуль, если батарея принимает нужный ток, а на роботе достаточно места для катушек и теплоотвода.
- Проверьте пределы тока батареи и заказанную выходную конфигурацию.
- Проверьте зазор катушек и температуру при планируемом рабочем цикле.
- Конфигурация CAN / RS485 — по запросу.
Модуль — часть зарядной установки. До пилотного внедрения или оснащения парка подтвердите совместимость батареи/BMS, монтаж, защиту корпусов и управление.
OEM-проекты и парки роботов
Не уверены, какой модуль подходит?
Отправьте требования батареи, доступное время зарядки, монтажные ограничения и планируемое количество. Мы поможем оценить модуль, комплектную систему или индивидуальную интеграцию.
Ключевые инженерные факторы
1. Напряжение аккумулятора
Большинство проектов беспроводной зарядки AMR начинаются с напряжения аккумулятора. Обычные аккумуляторные системы включают 24V, 36V и 48V, но промышленные роботы могут использовать другие напряжения в зависимости от системы привода.
Указывайте номинальное напряжение батареи отдельно от максимального напряжения заряда. Подтвердите химию, профиль, допустимый ток и температурные пределы у поставщика батареи. Модуль для номинальной батареи 24V или 48V не обязательно совместим со всеми батареями этого класса.
2. Ёмкость аккумулятора
Ёмкость аккумулятора определяет, сколько энергии запасает робот. Более крупный аккумулятор обычно требует либо большего времени зарядки, либо более высокой мощности. При планировании системы беспроводной зарядки AMR покупатели должны предоставить напряжение аккумулятора, номинал в ампер-часах, химию, максимальный ток зарядки и ожидаемый график работы.
3. Воздушный зазор
Воздушный зазор — это расстояние между катушкой передатчика и катушкой приёмника. Больший воздушный зазор обычно затрудняет передачу энергии и может снизить КПД. Механическая конструкция должна поддерживать как можно более стабильное расстояние зарядки.
Для AMR на воздушный зазор могут влиять дорожный просвет, износ колёс, подвеска, ровность пола, конструкция дока и положение установки приёмника.
4. Допуск выравнивания
AMR не всегда останавливаются точно в одном и том же положении. Хорошая конструкция беспроводной зарядки должна допускать разумное смещение, сохраняя при этом безопасную и эффективную передачу энергии.
Допуск выравнивания зависит от размера катушки, формы катушки, конструкции управления и механической точности стыковки. Если у робота плохая точность позиционирования, зарядная станция должна включать механические направляющие или конструкцию с большим допуском.
5. Тепловое управление
Системы беспроводной зарядки выделяют тепло в силовой электронике и катушках. Тепловая конструкция особенно важна, когда приёмник установлен внутри компактного корпуса робота с ограниченным потоком воздуха.
Инженеры должны учитывать:
- Температуру модуля приёмника
- Температуру катушки
- Температуру аккумулятора
- Материал корпуса
- Вентиляцию
- Предел тока зарядки
- Рабочую температуру окружающей среды
- Рабочий цикл
6. Связь
Некоторые системы беспроводной зарядки AMR только подают питание. Другие включают связь между зарядным устройством, контроллером робота и системой управления аккумулятором.
Интерфейсы зависят от модели и конфигурации. В информации TE03 и TF02 CAN / RS485 указаны как опция по запросу; подтвердите поставляемый интерфейс и протокол до заказа. Название разъёма или шины само по себе не подтверждает совместимость BMS.
Связь может использоваться для:
- Запуска/остановки зарядки
- Статуса зарядки
- Передачи ошибок
- Данных о напряжении/токе аккумулятора
- Предупреждений о температуре
- Диагностики системы
- Интеграции с управлением парком
7. Защита безопасности
Промышленное беспроводное зарядное устройство AMR должно проектироваться с функциями защиты. В зависимости от применения это может включать:
- Защиту от перенапряжения
- Защиту от перегрузки по току
- Защиту от короткого замыкания
- Защиту от перегрева
- Обнаружение посторонних предметов
- Обнаружение приёмника
- Защиту от смещения
- Автоматическое отключение
- Плавный запуск
- Обработку ошибок связи
Где установить приёмник на AMR
Размещение приёмника влияет на производительность. Приёмник следует устанавливать там, где он может стабильно выравниваться с передатчиком, оставаясь защищённым от механических повреждений.

Типичные положения установки приёмника:
| Положение установки | Для чего подходит | Примечания |
|---|---|---|
| Приёмник снизу | Напольные зарядные площадки | Распространён для AMR с достаточным дорожным просветом |
| Боковой приёмник | Настенная или вертикальная доковая зарядка | Полезен, когда напольный просвет ограничен |
| Задний приёмник | Доковая зарядка | Работает, когда AMR заезжает на станцию задом |
| Заказной встроенный приёмник | OEM-конструкция робота | Лучше всего для чистой интеграции и компактной конструкции |
Для новых конструкций роботов беспроводную зарядку следует учитывать на раннем этапе. Для проектов модернизации поставщику нужны механические чертежи, монтажное пространство, данные об аккумуляторе и информация о точности стыковки.
Когда беспроводная зарядка AMR имеет смысл
Беспроводная зарядка AMR отлично подходит, когда:
- Роботам нужна автоматическая зарядка без участия человека
- Парк работает много часов или в несколько смен
- Зарядные контакты создают проблемы с обслуживанием
- Среда пыльная, влажная, маслянистая или грязная
- Корпусу робота нужна герметичная конструкция
- Доступны короткие остановки попутной зарядки
- Ручная зарядка создаёт трудозатраты или проблемы безопасности
- Парку AMR нужно более высокое время работы
- Заказчик хочет меньше износа разъёмов и кабелей
- Системе нужен чистый, профессиональный зарядный интерфейс
Когда беспроводная зарядка может не понадобиться
Беспроводная зарядка требуется не всегда. Простого проводного зарядного устройства может быть достаточно, когда:
- Парк роботов небольшой
- Роботы заряжаются вручную после каждой смены
- Низкая стоимость важнее автоматизации
- Рабочая среда чистая и сухая
- Роботу не нужна частая зарядка
- Простои при зарядке не влияют на операции
- У продукта очень ограниченное пространство для катушек или электроники приёмника
Лучшее решение зависит от стоимости простоев, требуемого уровня автоматизации и долгосрочного бремени обслуживания.
Контрольный список спецификации беспроводной зарядки AMR
Перед запросом предложения подготовьте следующие сведения. Для электрических, механических и климатических требований станции используйте чек-лист спецификации зарядной станции AMR.
| Требование | Что подготовить |
|---|---|
| Тип робота | AMR, сервисный робот, складской робот, уборочный робот, инспекционный робот |
| Напряжение аккумулятора | 24V, 36V, 48V или заказное |
| Ёмкость аккумулятора | Номинал в Ah или Wh |
| Химия батареи | Литий, LiFePO4, свинцово-кислотная или другая |
| Целевая мощность зарядки | Желаемые ватты или целевое время зарядки |
| Максимальный ток зарядки | Ограничение BMS или аккумулятора |
| Доступный воздушный зазор | Расстояние между передатчиком и приёмником |
| Допуск выравнивания | Ожидаемая точность позиционирования |
| Монтажное пространство приёмника | Доступные длина, ширина, высота |
| Способ монтажа передатчика | Пол, стена, док, боковая сторона или заказной |
| Среда | В помещении, на улице, влажно, пыльно, чистое помещение, холодное хранилище |
| Связь | Требуемые интерфейс, протокол, сигналы разрешения заряда и поведение при ошибках; подтвердить доступность для выбранной модели |
| Рынок сертификации | США, ЕС, Великобритания, Япония, Корея или другой |
| Количество | Образец, пилотная партия или производство |
| Сроки | График прототипа и производственная цель |
Частые ошибки при выборе беспроводной зарядки AMR
Ошибка 1: выбор мощности до понимания рабочего цикла
Мощное зарядное устройство требуется не всегда. Система меньшей мощности может работать, если у робота достаточно времени простоя. Но если робот останавливается только на короткие периоды, может потребоваться большая мощность.
Ошибка 2: игнорирование допуска выравнивания
Зарядная система должна соответствовать реальной точности парковки робота. Если AMR не может останавливаться стабильно, системе могут понадобиться более крупная катушка, доковая направляющая или лучшая логика позиционирования.
Ошибка 3: рассмотрение беспроводной зарядки только как электрической задачи
Беспроводная зарядка — это и электрическая, и механическая задача. Положение катушки, материал корпуса, расстояние зазора, тепло, прокладка кабеля и конструкция крепления влияют на производительность.
Ошибка 4: забыть про BMS
Приёмник беспроводной зарядки не следует выбирать без понимания аккумулятора и BMS. BMS может ограничивать ток зарядки, требовать связи или управлять тем, когда зарядка может начинаться и останавливаться.
Ошибка 5: отсутствие тестирования в реальной среде
Заводские полы — это не идеальные испытательные стенды. Пыль, температура, вибрация, неровность пола и точность позиционирования робота должны быть проверены до масштабирования на парк.
FAQ: беспроводная зарядка AMR
Как AMR заряжается беспроводно?
AMR паркуется рядом с площадкой передатчика или зарядной станцией. Катушка приёмника на роботе выравнивается с катушкой передатчика, и энергия передаётся через воздушный зазор посредством электромагнитной индукции. Приёмник преобразует энергию в выход постоянного тока для аккумулятора или BMS.
Требует ли беспроводная зарядка AMR точного выравнивания?
Она требует выравнивания в пределах проектного допуска системы. Точный допуск зависит от размера катушки, конструкции катушки, воздушного зазора, мощности зарядки и управляющей электроники. Для промышленных AMR выравнивание следует обсуждать на раннем этапе механической конструкции.
Может ли беспроводная зарядка работать с аккумуляторами AMR на 24V и 48V?
Да, системы беспроводной зарядки могут быть спроектированы для разных напряжений аккумуляторов, включая 24V и 48V. Выход приёмника и профиль зарядки должны соответствовать требованиям аккумулятора и BMS.
Можно ли использовать беспроводную зарядку для попутной зарядки?
Да. Попутная зарядка — одна из главных причин использовать беспроводную зарядку для AMR. Робот может заряжаться во время коротких остановок без ручного подключения или механического контакта.
Безопасна ли беспроводная зарядка для промышленных AMR?
Правильно спроектированная система должна включать функции защиты, такие как защита от перегрузки по току, перенапряжения, перегрева, обнаружение приёмника и защиту от посторонних предметов. Система также должна проектироваться под требования сертификации и безопасности целевого рынка.
Снижает ли беспроводная зарядка объём обслуживания?
Она может снизить обслуживание, связанное с зарядными контактами, штекерами, кабелями и открытыми разъёмами. Это особенно ценно в пыльных, влажных или интенсивно используемых средах.
Можно ли установить беспроводную зарядку на существующий AMR?
Да, но это зависит от доступного монтажного пространства, аккумуляторной системы, дорожного просвета, точности стыковки и электрической интеграции. Проекты модернизации следует начинать с чертежей робота, данных об аккумуляторе и требований к процессу зарядки.
Какая информация нужна для котировки беспроводной зарядки AMR?
Как минимум предоставьте напряжение аккумулятора, ёмкость, желаемую мощность зарядки, доступное время зарядки, воздушный зазор, допуск выравнивания, монтажное пространство приёмника, среду, потребности в связи, количество и рынок сертификации.
Запросить оценку интеграции зарядки AMR
Беспроводная зарядка AMR — это не просто удобный метод зарядки. Для промышленных мобильных роботов она может стать частью стратегии автоматизации. Устраняя ручное подключение и открытые зарядные контакты, беспроводная зарядка помогает AMR заряжаться автоматически во время запланированных остановок, снижает обслуживание и поддерживает более высокую доступность парка.
Правильная система зависит от напряжения аккумулятора, мощности зарядки, воздушного зазора, допуска выравнивания, тепловой конструкции, интеграции BMS и реальных условий эксплуатации.
При разработке нового AMR, модернизации робота или проектировании автоматической станции для парка ONEPOINTECH поможет оценить передатчик, приёмник, катушки, мощность и требования интеграции.
Нужна помощь в выборе модуля беспроводной зарядки AMR или заказной системы зарядки?
Запросить техническую оценку OEM-проекта или парка. Отправьте химию батареи, номинальное и максимальное напряжение заряда, ёмкость, допустимый ток, окна зарядки, место приёмника, зазор, точность парковки, интерфейс BMS, количество и стадию проекта. Мы оценим стандартные модули, комплектные системы или индивидуальную разработку.