AMR 무선 충전은 노출된 충전 접점 없이 고정 송신기에서 자율 이동 로봇의 수신기로 전력을 전달합니다. 배터리 한계, 코일 정렬 및 가용 충전 시간을 함께 설계하면 전용 도크나 반복 가능한 공정 정차 위치에서 충전을 자동화할 수 있습니다.
로봇 OEM과 플릿 통합업체는 보충해야 할 에너지, 배터리가 허용하는 충전 전압·전류, 수신기 설치 공간부터 검토해야 합니다. 무선 충전은 접점 관련 유지보수를 줄일 수 있지만 검증된 도킹, 열 관리 및 충전 제어 연동은 여전히 필요합니다.
이 가이드는 자동 충전 방식과 접촉식·무선 인터페이스를 비교하고 다음 제품군의 모듈 및 완성형 시스템 평가 방법을 설명합니다: 산업용 무선 충전 제품군.

AMR 무선 충전이란 무엇인가요?
AMR 무선 충전은 자율 이동 로봇을 위해 설계된 비접촉 전력 전송 시스템입니다. 일반적으로 바닥, 벽, 도킹 스테이션 또는 충전 위치에 설치된 고정 송신기와 로봇 내부 또는 하단에 설치된 수신기 모듈로 구성됩니다.
AMR이 충전 위치에 도착하면 송신·수신 코일이 설계된 공극 안에서 정렬됩니다. 전자기장을 통해 전력이 전달되고 수신 전자회로가 이를 DC 출력으로 변환합니다. 출력 전압·전류와 충전 프로파일은 배터리 요구사항에 맞아야 하며 BMS가 호환 충전기를 대신할 수는 없습니다.
일반적인 AMR 무선 충전 시스템은 다음을 포함합니다.
| 구성 요소 | 기능 |
|---|---|
| 송신기 전원 공급 장치 | 충전 스테이션에 입력 전력 제공 |
| 송신기 컨트롤러 | 전력 전송, 보호, 통신 제어 |
| 송신기 코일 | 에어 갭을 통해 에너지 전송 |
| 수신기 코일 | 로봇 측에서 에너지 수신 |
| 수신기 전력 모듈 | 수신 에너지를 사용 가능한 DC 출력으로 변환 |
| 배터리 / BMS 연결 | 충전기를 배터리에 연결하며 충전 프로파일과 BMS 한계를 조율해야 함 |
| 통신 인터페이스 | 선택적 상태, 제어, 안전 통신 |
AMR 프로젝트에서 가장 중요한 설계 질문은 “충전이 가능한가?”뿐만 아니라 다음과 같습니다.
- 로봇에 필요한 충전 전력은 얼마입니까?
- 사용 가능한 에어 갭은 얼마입니까?
- 로봇이 충전 패드와 얼마나 정확하게 정렬할 수 있습니까?
- 충전기가 BMS와 통신해야 합니까?
- 시스템이 먼지, 습기, 추위, 더위 또는 고진동 환경에서 작동할 것입니까?
- 어떤 인증 또는 규정 준수 문서가 필요합니까?
AMR에 자동 충전이 필요한 이유
AMR은 가동 시간이 중요한 환경(창고, 생산 라인, 병원, 실험실, 반도체 시설, 물류 센터)에서 자주 사용됩니다. 로봇에 빈번한 수동 충전이 필요하면 자동화 가치가 줄어듭니다.
전통적인 충전 방식은 여러 문제를 만들 수 있습니다.
- 수동 충전은 작업자가 로봇을 찾고, 주차하고, 연결해야 합니다.
- 플러그인 커넥터는 시간이 지나며 마모됩니다.
- 노출 접점은 먼지, 기름, 물 또는 이물질이 쌓일 수 있습니다.
- 로봇이 정렬되지 않으면 도킹 접점이 고장날 수 있습니다.
- 긴 충전 휴식은 차량군 가용성을 방해합니다.
- 케이블 충전은 분주한 시설에서 안전 및 업무 흐름 문제를 만듭니다.
무선 충전은 물리적 충전 접점을 제거합니다. AMR은 충전 구역에 도달하여 시스템 허용 오차 내에서 정렬되기만 하면 됩니다. 이는 충전 자동화를 더 쉽게 만들고 장시간 운영되는 로봇에 더 적합하게 만듭니다.
AMR 무선 충전 작동 방식
충전 프로세스는 일반적으로 다섯 단계로 진행됩니다.
첫째, AMR은 차량군 관리 시스템에서 충전 명령을 받거나 배터리 수준에 따라 충전을 결정합니다.
둘째, AMR이 충전 위치로 이동합니다. 이 위치는 전용 충전 스테이션, 자연스러운 대기 구역, 적재/하역 지점 또는 주차 구역일 수 있습니다.
셋째, 로봇이 수신기 코일을 송신기 코일과 정렬합니다. 시스템 설계에 따라 이 정렬은 바닥 기반, 벽 장착, 측면 장착 또는 도킹 구조에 내장될 수 있습니다.
넷째, 설정된 수신기 감지 및 충전 허용 조건이 충족되어야 충전이 시작됩니다. 정렬 불량이나 고장 시 동작을 포함하여 선택한 모델의 보호 기능과 인터록 요구사항을 정의하십시오.
다섯째, 수신기는 승인된 배터리 충전 범위 내에서 DC 출력을 공급합니다. 통신이 구성된 경우 충전기와 로봇 제어기 또는 BMS가 충전 상태, 한계 및 고장 정보를 교환합니다. 통신 두절 시 안전 정지를 정의하고 충전이 비활성화될 때까지 차량이 출발하지 않도록 하십시오.

AMR 차량군의 기회 충전
기회 충전은 한 번의 긴 충전 세션을 기다리는 대신 짧은 가용 시간에 로봇이 충전하는 것을 의미합니다. 예를 들어 AMR은 적재 스테이션에서 대기하는 동안, 임무 사이에 주차된 동안 또는 업무 흐름의 짧은 유휴 시간에 충전할 수 있습니다.
이것이 AMR에 무선 충전을 사용하는 가장 강력한 이유 중 하나입니다.
짧은 자동 충전으로 배터리에 누적 공급되는 에너지가 경로 소비량과 운전 예비량을 충족하면 별도 충전 시간을 줄일 수 있습니다. 충전 프로파일, 전류 및 SOC 범위는 배터리 공급업체의 승인이 필요합니다. 정차 위치와 플릿 일정을 평가하려면 기회 충전 계획 가이드를 참조하십시오.
기회 충전은 특히 다음 경우에 유용합니다.
- AMR이 여러 교대로 운영되는 경우
- 로봇의 짧은 유휴 시간이 빈번한 경우
- 수동 충전이 어렵거나 비용이 많이 드는 경우
- 로봇 차량군이 24/7 운영을 위해 가용 상태를 유지해야 하는 경우
- 작업 환경에서 충전 접점이 신뢰할 수 없는 경우
- 시설이 배터리 크기를 줄이거나 배터리 교체를 피하려는 경우
AMR용 무선 충전 vs 접촉식 충전
무선 충전과 접촉식 충전 모두 자동화될 수 있지만 동일하지는 않습니다.
| 요소 | 무선 충전 | 접촉식 충전 |
|---|---|---|
| 물리적 연결 | 노출된 충전 접점 없음 | 금속 접점 또는 핀 필요 |
| 유지보수 | 충전 접점 마모를 없애지만 다른 부품은 계속 점검해야 함 | 접점이 마모되거나 산화되거나 먼지가 쌓일 수 있음 |
| 정렬 | 허용 오차 내 코일 정렬 필요 | 기계적 접점 정렬 필요 |
| 환경 | 노출 접점을 없앨 수 있으나 외함 보호 등급과 세척 조건은 검증 필요 | 더러운 접점에 더 민감 |
| 안전 | 일반 사용 중 노출된 충전 핀 없음 | 접점 설계와 보호에 따라 다름 |
| 통합 | 송신기/수신기 코일 설계 필요 | 접점 설계와 도킹 메커니즘 필요 |
| 최적 대상 | 자율, 밀폐, 고빈도 사용 AMR | 단순한 도킹 요구가 있는 저비용 시스템 |
무선 충전이 항상 가장 저렴한 옵션은 아닙니다. 하지만 가동 시간, 밀폐 설계, 깨끗한 운영 또는 낮은 유지보수가 중요한 AMR에는 장기적으로 더 나은 선택이 될 수 있습니다.
AMR 무선 충전 전력 선택 방법
올바른 충전 전력은 배터리 전압, 배터리 용량, 작업 시간, 유휴 시간, 충전 전략에 따라 달라집니다.
소형 AMR은 유휴 시간이 빈번하고 배터리가 작다면 저전력 충전 모듈만 필요할 수 있습니다. 더 무거운 페이로드를 운반하는 대형 AMR은 특히 충전 시간대가 짧고 운영 시간이 길다면 더 높은 전력의 무선 충전 시스템이 필요할 수 있습니다.
전력 선택을 생각하는 기본적인 방법은 다음과 같습니다.
Required charging power depends on:
Battery capacity
Target charge time
Available opportunity charging time
Battery charging current limit
System efficiency
Thermal design
예를 들어 AMR의 정차 시간이 짧다면 각 정차를 활용하기 위해 더 높은 충전 전력이 필요할 수 있습니다. 주차 시간이 길면 낮은 전력으로도 충분할 수 있습니다. 배터리 한계와 가용 정차 시간으로 충전 전력을 계산한 뒤 모델을 선택하십시오. 에너지 계산 시 배터리 측 출력과 입력 측 손실을 구분하십시오.

평가할 ONEPOINTECH 모듈 및 시스템
이 제품들은 기술 검토의 출발점이며 로봇 크기별 일괄 권장사항이 아닙니다. 배터리가 전류를 수용하지 못하거나 설치 구조가 요구 코일 위치를 유지하지 못한다면 높은 정격 전력도 도움이 되지 않습니다.
| 옵션 | 공개 전기 사양 | 통합 확인사항 |
|---|---|---|
| TE03 200W 충전 모듈 | 데이터시트 출력: 최대 54.2V / 4A, 맞춤 구성 가능. DC 입력: 48V / 6A. | 주문 출력 구성, 충전 프로파일, 수신기 공간과 외부 DC 전원을 확인하십시오. CAN / RS485는 요청 시 제공됩니다. |
| TF02 800W 충전 모듈 | 데이터시트 출력: 54.2V / 15A, 최대 800W. DC 입력: 48V / 20A. | 배터리 허용 전류, 열 거동 및 코일 형상을 검토하고 요청한 CAN / RS485 구성을 확인하십시오. |
| 1.5kW, 3kW, 6kW 완성형 시스템 | 모델별 출력 전압 및 전류 한계. | 전체 시스템, 현장 입력 전원, 부품별 외함 보호 등급, 장착 방식과 BMS 인터페이스를 비교하십시오. |
| 맞춤 OEM 통합 | 요구사항은 구현 가능성 검토가 필요합니다. | 표준 하드웨어가 맞지 않으면 배터리 자료, 도면, 충전 시간대 및 수량을 제공하십시오. |
엔지니어링 평가용 하드웨어
TE03 및 TF02 모듈 살펴보기
모듈 사양을 배터리 및 설치 요구사항과 비교하십시오. 평가용 표준 구성은 스토어에서 구매할 수 있으며 OEM 출력·인터페이스 요구사항은 주문 전에 확인해야 합니다.
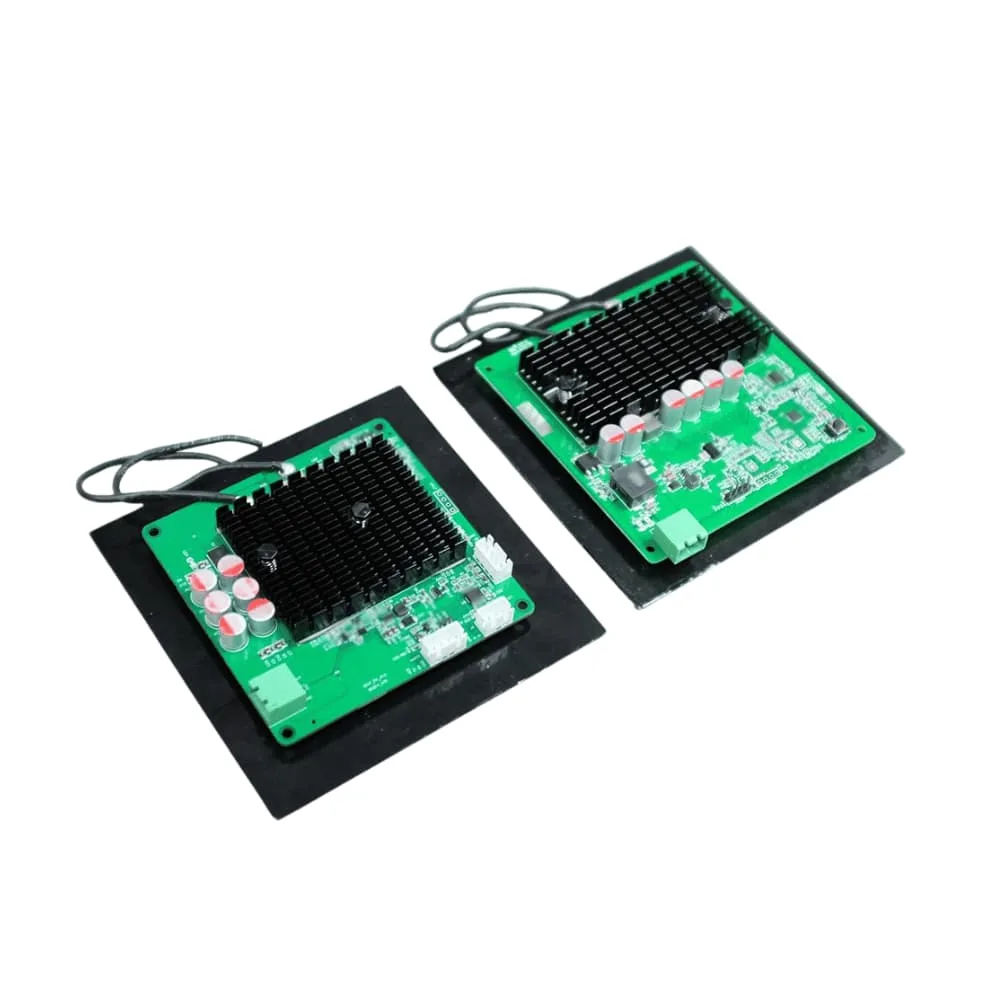
DC 입력 모듈
TE03 · 200W
배터리 충전 요구사항과 가용 정차 시간이 동작 범위에 맞는 경우 소형 송신기·수신기 세트를 검토하십시오.
- 선택한 출력 전압과 충전 프로파일 확인.
- 수신기 공간, 코일 위치 및 DC 전원 검증.
- CAN / RS485 구성은 요청 시 제공.
DC 입력 모듈
TF02 · 800W
배터리가 필요한 전류를 수용하고 차량에 코일과 열 관리 공간이 있다면 더 높은 전력의 모듈을 검토하십시오.
- 배터리 전류 한계와 주문 출력 구성 확인.
- 계획된 작업 주기에서 코일 간격과 온도 검증.
- CAN / RS485 구성은 요청 시 제공.
모듈은 충전 설비의 일부입니다. 파일럿 또는 플릿 도입 전에 배터리/BMS 호환성, 장착, 외함 보호 및 제어를 확인하십시오.
OEM 및 플릿 프로젝트
어떤 모듈이 적합한지 고민되시나요?
배터리 요구사항, 가용 충전 시간, 장착 제약 및 예상 수량을 보내주십시오. 모듈, 완성형 시스템 또는 맞춤 통합 방안을 검토해 드립니다.
핵심 엔지니어링 요소
1. 배터리 전압
대부분의 AMR 무선 충전 프로젝트는 배터리 전압에서 시작합니다. 일반적인 배터리 시스템에는 24V, 36V, 48V가 있지만 산업용 로봇은 구동 시스템에 따라 다른 전압을 사용할 수 있습니다.
배터리 공칭 전압과 최대 충전 전압을 구분하십시오. 화학계, 충전 프로파일, 허용 전류와 온도 한계를 배터리 공급업체에 확인하십시오. 공칭 24V 또는 48V 배터리용으로 선택한 모듈이 해당 전압 등급의 모든 팩과 자동으로 호환되지는 않습니다.
2. 배터리 용량
배터리 용량은 로봇이 저장하는 에너지의 양을 결정합니다. 더 큰 배터리는 일반적으로 더 많은 충전 시간 또는 더 높은 충전 전력이 필요합니다. AMR 무선 충전 시스템을 계획할 때 구매자는 배터리 전압, 암페어시(Ah) 정격, 화학 특성, 최대 충전 전류, 예상 운영 일정을 제공해야 합니다.
3. 에어 갭
에어 갭은 송신기 코일과 수신기 코일 사이의 거리입니다. 에어 갭이 크면 일반적으로 전력 전송이 어려워지고 효율이 낮아질 수 있습니다. 기계 설계는 충전 거리를 최대한 일관되게 유지해야 합니다.
AMR의 경우 에어 갭은 지상고, 휠 마모, 서스펜션, 바닥 평탄도, 도킹 구조, 수신기 장착 위치에 영향을 받을 수 있습니다.
4. 정렬 허용 오차
AMR은 항상 정확히 같은 위치에 정차하지 않습니다. 좋은 무선 충전 설계는 안전하고 효율적인 전력 전송을 유지하면서 합리적인 정렬 불량을 허용해야 합니다.
정렬 허용 오차는 코일 크기, 코일 형상, 제어 설계, 기계적 도킹 정확도에 따라 달라집니다. 로봇의 위치 정확도가 낮다면 충전 스테이션에 기계적 가이드 또는 더 큰 허용 오차 설계가 포함되어야 합니다.
5. 열 관리
무선 충전 시스템은 전력 전자 부품과 코일에서 열을 발생시킵니다. 수신기가 공기 흐름이 제한된 컴팩트한 로봇 본체 내부에 설치될 때 열 설계가 특히 중요합니다.
엔지니어는 다음을 고려해야 합니다.
- 수신기 모듈 온도
- 코일 온도
- 배터리 온도
- 인클로저 재질
- 환기
- 충전 전류 한계
- 주변 운영 온도
- 듀티 사이클
6. 통신
일부 AMR 무선 충전 시스템은 전력만 제공합니다. 다른 시스템은 충전기, 로봇 컨트롤러, 배터리 관리 시스템 간의 통신을 포함합니다.
인터페이스는 모델과 구성에 따라 다릅니다. TE03 및 TF02 제품 정보는 CAN / RS485를 요청 시 제공한다고 명시합니다. 주문 전에 공급 인터페이스와 프로토콜을 확인하십시오. 커넥터나 버스 이름만으로 BMS 호환성이 입증되지는 않습니다.
통신은 다음에 사용될 수 있습니다.
- 충전 시작/중지
- 충전 상태
- 고장 보고
- 배터리 전압/전류 데이터
- 온도 경고
- 시스템 진단
- 차량군 관리 통합
7. 안전 보호
산업용 AMR 무선 충전기는 보호 기능을 갖추도록 설계해야 합니다. 애플리케이션에 따라 다음이 포함될 수 있습니다.
- 과전압 보호
- 과전류 보호
- 단락 보호
- 과열 보호
- 이물질 감지
- 수신기 감지
- 정렬 불량 보호
- 자동 종료
- 소프트 스타트
- 통신 고장 처리
AMR에 수신기를 설치할 위치
수신기 배치는 성능에 영향을 미칩니다. 수신기는 기계적 손상으로부터 보호되면서 송신기와 일관되게 정렬될 수 있는 위치에 설치해야 합니다.

일반적인 수신기 장착 위치는 다음과 같습니다.
| 장착 위치 | 적합한 경우 | 참고 사항 |
|---|---|---|
| 하단 장착 수신기 | 바닥 충전 패드 | 지상고가 충분한 AMR에 일반적 |
| 측면 장착 수신기 | 벽 또는 수직 도크 충전 | 바닥 여유가 제한적일 때 유용 |
| 후면 장착 수신기 | 도킹식 충전 | AMR이 충전 스테이션으로 후진할 때 작동 |
| 맞춤형 매립 수신기 | OEM 로봇 설계 | 깔끔한 통합과 컴팩트한 설계에 가장 적합 |
신규 로봇 설계에서는 무선 충전을 초기에 고려해야 합니다. 개조 프로젝트의 경우 공급업체에 기계 도면, 장착 공간, 배터리 데이터, 도킹 정확도 정보가 필요합니다.
AMR 무선 충전이 적합한 경우
AMR 무선 충전은 다음 경우에 강력하게 적합합니다.
- 로봇이 사람의 도움 없이 자동 충전이 필요한 경우
- 차량군이 장시간 또는 여러 교대로 운영되는 경우
- 충전 접점이 유지보수 문제를 일으키는 경우
- 환경이 먼지, 습기, 기름 또는 오염이 많은 경우
- 로봇 본체에 밀폐 설계가 필요한 경우
- 짧은 기회 충전 정차가 가능한 경우
- 수동 충전이 인건비 또는 안전 문제를 만드는 경우
- AMR 차량군에 더 높은 가동 시간이 필요한 경우
- 고객이 커넥터와 케이블 마모를 줄이려는 경우
- 시스템에 깔끔하고 전문적인 충전 인터페이스가 필요한 경우
무선 충전이 필요하지 않을 수 있는 경우
무선 충전이 항상 필요한 것은 아닙니다. 다음과 같은 경우 단순한 유선 충전기로 충분할 수 있습니다.
- 로봇 차량군이 소규모인 경우
- 로봇이 매 교대 후 수동으로 충전되는 경우
- 자동화보다 저비용이 더 중요한 경우
- 작업 환경이 깨끗하고 건조한 경우
- 로봇에 빈번한 충전이 필요하지 않은 경우
- 충전 가동 중단이 운영에 영향을 미치지 않는 경우
- 제품에 코일 또는 수신기 전자 부품을 위한 공간이 매우 제한적인 경우
최적의 결정은 가동 중단 비용, 요구 자동화 수준, 장기 유지보수 부담에 따라 달라집니다.
AMR 무선 충전 사양 체크리스트
견적 요청 전에 다음 정보를 준비하십시오. 충전소의 전기·기계·환경 요구사항은 AMR 충전소 사양 체크리스트를 참조하십시오.
| 요구 사항 | 준비할 내용 |
|---|---|
| 로봇 유형 | AMR, 서비스 로봇, 창고 로봇, 청소 로봇, 검사 로봇 |
| 배터리 전압 | 24V, 36V, 48V 또는 맞춤형 |
| 배터리 용량 | Ah 또는 Wh 정격 |
| 배터리 화학 특성 | 리튬, LiFePO4, 납축전지 또는 기타 |
| 목표 충전 전력 | 목표 출력 또는 목표 충전 시간 |
| 최대 충전 전류 | BMS 또는 배터리 한계 |
| 사용 가능한 에어 갭 | 송신기와 수신기 사이의 거리 |
| 정렬 허용 오차 | 예상 위치 정확도 |
| 수신기 장착 공간 | 사용 가능한 길이, 너비, 높이 |
| 송신기 장착 방식 | 바닥, 벽, 도크, 측면 또는 맞춤형 |
| 환경 | 실내, 실외, 습기, 먼지, 클린룸, 냉동·냉장 보관소 |
| 통신 | 필요 인터페이스, 프로토콜, 충전 허용 신호 및 고장 동작; 선택 모델의 제공 여부 확인 |
| 인증 시장 | 미국, EU, 영국, 일본, 한국 또는 기타 |
| 수량 | 샘플, 파일럿 또는 양산 |
| 일정 | 프로토타입 계획 및 생산 목표 |
AMR 무선 충전 선택 시 흔한 실수
실수 1: 듀티 사이클을 이해하기 전에 전력을 선택하는 경우
고전력 충전기가 항상 필요한 것은 아닙니다. 로봇의 유휴 시간이 충분하다면 저전력 시스템으로도 작동할 수 있습니다. 하지만 로봇이 짧은 시간 동안만 정차한다면 더 높은 전력이 필요할 수 있습니다.
실수 2: 정렬 허용 오차를 무시하는 경우
충전 시스템은 로봇의 실제 주차 정확도와 일치해야 합니다. AMR이 일관되게 정차할 수 없다면 시스템에 더 큰 코일, 도킹 가이드 또는 더 나은 위치 로직이 필요할 수 있습니다.
실수 3: 무선 충전을 전기적 문제로만 취급하는 경우
무선 충전은 전기적이면서 기계적입니다. 코일 위치, 인클로저 재질, 갭 거리, 발열, 케이블 라우팅, 장착 구조 모두 성능에 영향을 미칩니다.
실수 4: BMS를 간과하는 경우
배터리와 BMS를 이해하지 않고 무선 충전 수신기를 선택해서는 안 됩니다. BMS는 충전 전류를 제한하거나 통신을 요구하거나 충전 시작 및 중지 시점을 제어할 수 있습니다.
실수 5: 실제 환경에서 테스트하지 않는 경우
공장 바닥은 완벽한 테스트 벤치가 아닙니다. 먼지, 온도, 진동, 바닥 불균일, 로봇 위치 정확도를 차량군으로 확장하기 전에 테스트해야 합니다.
FAQ: AMR 무선 충전
AMR은 어떻게 무선으로 충전하나요?
AMR이 송신기 패드 또는 충전 스테이션 근처에 주차합니다. 로봇의 수신기 코일이 송신기 코일과 정렬되고 전자기 유도를 통해 에어 갭을 가로질러 전력이 전송됩니다. 수신기는 전력을 배터리 또는 BMS용 DC 출력으로 변환합니다.
AMR 무선 충전에는 정밀한 정렬이 필요한가요?
시스템 설계 허용 오차 내의 정렬이 필요합니다. 정확한 허용 오차는 코일 크기, 코일 설계, 에어 갭, 충전 전력, 제어 전자 부품에 따라 달라집니다. 산업용 AMR의 경우 정렬은 기계 설계 초기에 논의해야 합니다.
무선 충전이 24V 및 48V AMR 배터리에서 작동하나요?
네, 무선 충전 시스템은 24V, 48V를 포함한 다양한 배터리 전압용으로 설계할 수 있습니다. 수신기 출력과 충전 프로파일이 배터리와 BMS 요구 사항에 맞아야 합니다.
무선 충전을 기회 충전에 사용할 수 있나요?
네. 기회 충전은 AMR에 무선 충전을 사용하는 주요 이유 중 하나입니다. 로봇은 수동 플러그 연결이나 기계적 접촉 없이 짧은 정차 중에 충전할 수 있습니다.
무선 충전이 산업용 AMR에 안전한가요?
적절하게 설계된 시스템에는 과전류, 과전압, 과열, 수신기 감지, 이물질 보호 같은 보호 기능이 포함되어야 합니다. 시스템은 목표 시장의 인증 및 안전 요구 사항에도 맞게 설계되어야 합니다.
무선 충전이 유지보수를 줄이나요?
충전 접점, 플러그, 케이블, 노출 커넥터와 관련된 유지보수를 줄일 수 있습니다. 먼지가 많거나 습하거나 사용 빈도가 높은 환경에서 특히 가치가 있습니다.
무선 충전을 기존 AMR에 개조 설치할 수 있나요?
네, 하지만 사용 가능한 장착 공간, 배터리 시스템, 지상고, 도킹 정확도, 전기적 통합에 따라 달라집니다. 개조 프로젝트는 로봇 도면, 배터리 데이터, 충전 업무 흐름 요구 사항부터 시작해야 합니다.
AMR 무선 충전 견적에 어떤 정보가 필요한가요?
최소한 배터리 전압, 배터리 용량, 목표 충전 전력, 사용 가능한 충전 시간, 에어 갭, 정렬 허용 오차, 수신기 장착 공간, 환경, 통신 요구 사항, 수량, 인증 시장을 제공하세요.
AMR 충전 통합 검토 요청
AMR 무선 충전은 단순히 편리한 충전 방식이 아닙니다. 산업용 모바일 로봇에게는 자동화 전략의 일부가 될 수 있습니다. 무선 충전은 수동 플러그 연결과 노출된 충전 접점을 제거함으로써 AMR이 계획된 정차 중 자동으로 충전하고, 유지보수를 줄이며, 더 높은 차량군 가용성을 지원합니다.
올바른 시스템은 배터리 전압, 충전 전력, 에어 갭, 정렬 허용 오차, 열 설계, BMS 통합, 실제 운영 환경에 따라 달라집니다.
신규 AMR 설계, 기존 로봇 개조 또는 플릿 자동 충전소 계획 시 ONEPOINTECH가 송신기, 수신기, 코일 설계, 충전 전력 및 통합 요구사항을 검토해 드립니다.
AMR 무선 충전 모듈 또는 맞춤형 충전 시스템 선택에 도움이 필요하신가요?
OEM 또는 플릿 프로젝트 기술 검토 요청. 배터리 화학계, 공칭·최대 충전 전압, 용량, 허용 충전 전류, 충전 시간대, 수신기 공간, 공극, 정차 정확도, BMS 인터페이스, 수량 및 프로젝트 단계를 보내주십시오. 표준 모듈, 완성형 시스템 또는 맞춤 개발 방안을 검토할 수 있습니다.