AMRワイヤレス充電は、露出した充電接点を使わず、固定送信機から自律移動ロボット上の受信機へ電力を伝送します。バッテリーの制限値、コイルの位置合わせ、利用可能な充電時間を一体で設計することで、専用ドックや再現性のある工程停止位置で充電を自動化できます。
ロボットOEMやフリートインテグレーターは、補充すべきエネルギー、バッテリーが許容する充電電圧・電流、受信機の設置スペースから選定を始めます。接点に起因する保守は削減できますが、検証済みのドッキング、熱管理、充電制御の連携は必要です。
本ガイドでは自動充電の仕組みと接触式・ワイヤレス方式を比較し、次の製品群のモジュールおよび一式システムを評価する方法を解説します:産業用ワイヤレス充電製品。

AMRワイヤレス充電とは?
AMRワイヤレス充電は、自律移動ロボット用に設計された非接触電力伝送システムです。通常、床、壁、ドッキングステーション、または充電位置に設置される固定送信機と、ロボット内またはロボットの下に設置される受信機モジュールで構成されます。
AMRが充電位置に到着すると、設計されたエアギャップ内で送信・受信コイルを位置合わせします。電磁界によって電力が伝わり、受信側の電子回路がDC出力に変換します。出力電圧・電流と充電プロファイルはバッテリー要件に適合させる必要があり、BMSは適合する充電器の代わりにはなりません。
典型的なAMRワイヤレス充電システムには次のものが含まれます。
| コンポーネント | 機能 |
|---|---|
| 送信機電源 | 充電ステーションに入力電力を供給する |
| 送信機コントローラー | 電力伝送、保護、通信を制御する |
| 送信機コイル | エアギャップを越えてエネルギーを送る |
| 受信機コイル | ロボット側でエネルギーを受け取る |
| 受信機パワーモジュール | 受け取ったエネルギーを利用可能なDC出力に変換する |
| バッテリー/BMS接続 | 充電器とバッテリーを接続し、充電プロファイルとBMSの制限値を調整する |
| 通信インターフェース | オプションの状態、制御、安全通信 |
AMRプロジェクトでは、「充電できるか」だけでなく、以下の設計上の質問が最も重要です。
- ロボットに必要な充電電力は?
- 利用可能なエアギャップは?
- ロボットは充電パッドにどれだけ正確に位置合わせできるか?
- 充電器はBMSと通信する必要があるか?
- システムは粉塵、湿気、低温、高温、高振動環境で機能するか?
- 必要な認証・適合文書は?
AMRに自動充電が必要な理由
AMRは、稼働率が重要な環境(倉庫、生産ライン、病院、実験室、半導体施設、物流センター)で使用されることがよくあります。ロボットが頻繁に手動充電を必要とする場合、自動化の価値は低下します。
従来の充電方法は、いくつかの問題を引き起こす可能性があります。
- 手動充電は、作業員がロボットを見つけ、停車させ、接続する必要がある
- プラグインコネクタは時間とともに摩耗する
- 露出した接点に粉塵、油、水、破片が付着する
- ロボットが位置ずれするとドッキング接点が故障する場合がある
- 長時間の充電休憩がフリート稼働率を中断する
- ケーブル充電は、混雑した施設で安全・ワークフローの問題を生み出す
ワイヤレス充電は物理的な充電接点を排除します。AMRは充電エリアに到達し、システムの許容範囲内で位置合わせするだけで済みます。これにより充電の自動化が容易になり、長時間稼働するロボットに適しています。
AMRワイヤレス充電の仕組み
充電プロセスは通常、5つのステップに従います。
最初に、AMRはフリート管理システムから充電コマンドを受け取るか、バッテリー残量に基づいて充電を決定します。
次に、AMRは充電場所へナビゲートします。これは専用の充電ステーション、自然な待機エリア、積み込み・積み下ろしポイント、または駐車ゾーンです。
3番目に、ロボットは受信機コイルを送信機コイルに位置合わせします。システム設計によっては、この位置合わせは床ベース、壁掛け、側面、またはドッキング構造に組み込まれる場合があります。
第4に、設定された受信機検出と充電許可条件を満たしてから充電を開始します。位置ずれや故障時の動作を含め、選定モデルに必要な保護機能とインターロックを定義してください。
第5に、受信機はバッテリーの承認済み充電範囲内でDC出力を供給します。通信を構成する場合は、充電器とロボット制御器またはBMSが充電状態、制限値、故障情報を交換します。通信断時の安全停止を定義し、充電を無効にするまで車両が発進しないようにします。

AMRフリートのオポチュニティ充電
オポチュニティ充電とは、1回の長時間充電セッションを待つ代わりに、短い利用可能な時間にロボットを充電することを意味します。例えば、AMRは積み込みステーションで待機中、ミッション間の駐車中、またはワークフロー中の短いアイドル期間中に充電できます。
これはAMRにワイヤレス充電を使用する最も強い理由のひとつです。
短時間の自動充電でも、バッテリー側へ供給する累積エネルギーが経路消費量と運転予備量を満たせば、専用の充電時間を削減できます。充電プロファイル、電流、SOC範囲はバッテリー供給元の承認が必要です。停止位置とフリート運用の評価には、オポチュニティ充電の計画ガイドをご覧ください。
オポチュニティ充電は特に以下の場合に有用です。
- AMRが複数シフトで稼働する
- ロボットに頻繁な短いアイドル期間がある
- 手動充電が困難または高コストである
- ロボットフリートを24/7運用で稼働させる必要がある
- 作業環境で充電接点が信頼できない
- 施設がバッテリーサイズを削減したい、またはバッテリー交換を避けたい
AMRのワイヤレス充電 vs 接触充電
ワイヤレス充電と接触充電はどちらも自動化できますが、同じではありません。
| 要素 | ワイヤレス充電 | 接触充電 |
|---|---|---|
| 物理的接続 | 露出した充電接点なし | 金属接点またはピンが必要 |
| メンテナンス | 充電接点の摩耗をなくせるが、他の部品の点検は必要 | 接点が摩耗、酸化、汚れを蓄積する場合がある |
| 位置合わせ | 許容範囲内のコイル位置合わせが必要 | 機械的接触の位置合わせが必要 |
| 環境 | 露出接点をなくせるが、筐体保護等級と洗浄条件の検証は必要 | 汚れた接点に敏感 |
| 安全性 | 通常使用中に露出した通電ピンなし | 接点設計と保護に依存 |
| 統合 | 送信機・受信機コイル設計が必要 | 接点設計とドッキング機構が必要 |
| 最適な用途 | 自律型、密閉型、高使用頻度のAMR | シンプルなドッキングニーズの低コストシステム |
ワイヤレス充電は必ずしも最も安価なオプションではありません。しかし、稼働率、密閉設計、クリーンな運用、低メンテナンスが重要なAMRでは、長期的に優れた選択肢になります。
AMRワイヤレス充電電力の選び方
適切な充電電力は、バッテリー電圧、バッテリー容量、稼働時間、アイドル時間、充電戦略によって決まります。
小型AMRは、頻繁なアイドル時間と小型バッテリーがあれば、低出力充電モジュールで十分な場合があります。より重いペイロードを運ぶ大型AMRは、特に充電時間枠が短く稼働時間が長い場合、より高出力のワイヤレス充電システムが必要になる場合があります。
電力選定で考慮する主な要素は次のとおりです。
必要な充電電力を左右する要素:
バッテリー容量
目標充電時間
利用可能なオポチュニティ充電時間
バッテリー充電電流の上限
システム効率
熱設計例えば停止時間が短いAMRでは、各停止を有効に使うために高い充電電力が必要になる場合があります。駐車時間が長ければ低い電力で足りることもあります。バッテリー制限値と利用可能な停止時間から充電電力を計算してからモデルを選定してください。エネルギー計算ではバッテリー側出力と入力側損失を区別します。

評価対象となるONEPOINTECHのモジュールとシステム
以下は技術検討の出発点であり、ロボットの大きさによる一律の推奨ではありません。バッテリーが電流を受け入れられない場合や、必要なコイル位置を維持できない場合は、定格電力を上げても効果はありません。
| 選択肢 | 公開されている電気仕様 | 統合時の確認事項 |
|---|---|---|
| TE03 200W充電モジュール | データシート出力:最大54.2V / 4A、カスタム構成可能。DC入力:48V / 6A。 | 注文する出力構成、充電プロファイル、受信機スペース、外部DC電源を確認。CAN / RS485は要望に応じて対応。 |
| TF02 800W充電モジュール | データシート出力:54.2V / 15A、最大800W。DC入力:48V / 20A。 | 許容バッテリー電流、熱特性、コイル形状を検討し、希望するCAN / RS485構成を確認。 |
| 1.5kW・3kW・6kWの一式システム | 出力電圧と電流の制限値はモデル別。 | システム全体、現場の入力電源、部品ごとの筐体保護等級、取付方法、BMSインターフェースを比較。 |
| カスタムOEM統合 | 要件は実現可能性の検討が必要。 | 標準ハードウェアが合わない場合は、バッテリー資料、図面、充電可能時間、数量を提供。 |
技術評価用ハードウェア
TE03とTF02のモジュールを見る
モジュール仕様とバッテリー・設置要件を照合してください。評価用の標準構成はストアで購入できます。OEM向け出力やインターフェース要件は注文前に確認が必要です。
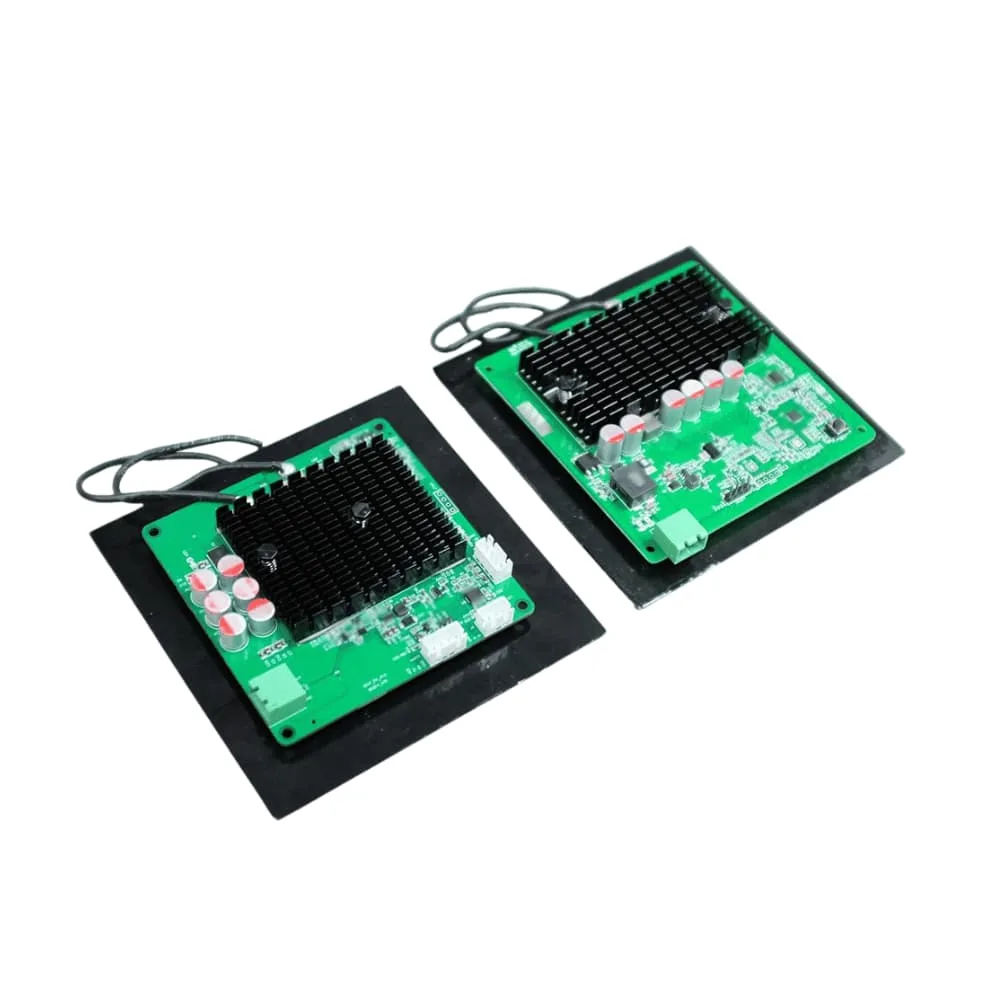
DC入力モジュール
TE03 · 200W
バッテリーの充電要件と利用可能な停止時間が動作範囲に合う場合に、小型の送信機・受信機セットを評価します。
- 選択した出力電圧と充電プロファイルを確認。
- 受信機スペース、コイル位置、DC電源を検証。
- CAN / RS485構成は要望に応じて対応。
DC入力モジュール
TF02 · 800W
バッテリーが必要な電流を受け入れ、車両にコイルと熱管理のスペースがある場合に、より高出力のモジュールを評価します。
- バッテリー電流制限と注文する出力構成を確認。
- 予定する運転サイクルでコイル間隔と温度を検証。
- CAN / RS485構成は要望に応じて対応。
モジュールは充電設備の一部です。試験導入やフリート展開前に、バッテリー/BMS適合性、取付、筐体保護、制御を確認してください。
OEM・フリートプロジェクト
適切なモジュールでお困りですか?
バッテリー要件、利用可能な充電時間、取付制約、予定数量をお送りください。モジュール、一式システム、カスタム統合の選択肢を検討します。
主要なエンジニアリング要素
1. バッテリー電圧
ほとんどのAMRワイヤレス充電プロジェクトはバッテリー電圧から始まります。一般的なバッテリーシステムには24V、36V、48Vがありますが、駆動システムによっては産業用ロボットが他の電圧を使用する場合があります。
バッテリー公称電圧と最大充電電圧を分けて指定してください。化学系、充電プロファイル、許容電流、温度制限をバッテリー供給元と確認します。公称24Vまたは48Vのパック向けに選んだモジュールが、その電圧区分の全パックに適合するわけではありません。
2. バッテリー容量
バッテリー容量は、ロボットが貯蔵するエネルギー量を決定します。大型バッテリーは通常、より長い充電時間またはより高い充電電力を必要とします。AMRワイヤレス充電システムを計画する際、バイヤーはバッテリー電圧、アンペア時定格、化学、最大充電電流、想定運用スケジュールを提供する必要があります。
3. エアギャップ
エアギャップは、送信機コイルと受信機コイルの間の距離です。エアギャップが大きいと通常、電力伝送が難しくなり、効率が低下する場合があります。機械設計は充電距離を可能な限り一定に保つ必要があります。
AMRでは、エアギャップは地上高、ホイール摩耗、サスペンション、床の平坦度、ドッキング構造、受信機取付位置によって影響を受ける場合があります。
4. 位置合わせ許容差
AMRは常にまったく同じ位置に停止するとは限りません。優れたワイヤレス充電設計は、安全で効率的な電力伝送を維持しながら、妥当な位置ずれを許容する必要があります。
位置合わせ許容差は、コイルサイズ、コイル形状、制御設計、機械的ドッキング精度に依存します。ロボットの位置決め精度が低い場合、充電ステーションには機械的ガイドまたはより大きな許容差設計を含める必要があります。
5. 熱管理
ワイヤレス充電システムは、パワーエレクトロニクスとコイルに熱を発生させます。受信機が空気の流れが限られたコンパクトなロボット本体内に設置される場合、熱設計は特に重要です。
エンジニアは以下を考慮すべきです。
- 受信機モジュール温度
- コイル温度
- バッテリー温度
- 筐体素材
- 換気
- 充電電流リミット
- 周囲動作温度
- デューティサイクル
6. 通信
一部のAMRワイヤレス充電システムは電力を供給するだけです。他のシステムには、充電器、ロボットコントローラー、バッテリーマネジメントシステム間の通信が含まれます。
インターフェースはモデルと構成によって異なります。TE03とTF02の製品情報ではCAN / RS485は要望に応じて対応としています。注文前に供給インターフェースとプロトコルを確認してください。コネクターやバスの名称だけではBMS適合性を確認できません。
通信は以下に使用できます。
- 充電の開始・停止
- 充電状態
- 故障報告
- バッテリー電圧・電流データ
- 温度警告
- システム診断
- フリート管理統合
7. 安全保護
産業用AMRワイヤレス充電器は、保護機能を備えて設計する必要があります。用途によっては、以下が含まれる場合があります。
- 過電圧保護
- 過電流保護
- 短絡保護
- 過温度保護
- 異物検知(FOD)
- 受信機検知
- 位置ずれ保護
- 自動シャットダウン
- ソフトスタート
- 通信故障処理
AMRの受信機設置場所
受信機の配置は性能に影響します。受信機は、機械的損傷から保護されながら、送信機と一貫して位置合わせできる場所に設置する必要があります。

一般的な受信機取付位置には次のものがあります。
| 取付位置 | 最適な用途 | 備考 |
|---|---|---|
| 底面取付受信機 | 床充電パッド | 十分な地上高のあるAMRに一般的 |
| 側面取付受信機 | 壁または垂直ドック充電 | 床クリアランスが限られている場合に有用 |
| 後面取付受信機 | ドッキング式充電 | AMRが充電ステーションにバックで進入する場合に機能 |
| カスタム埋め込み受信機 | OEMロボット設計 | クリーンな統合とコンパクト設計に最適 |
新しいロボット設計では、ワイヤレス充電を早期に考慮すべきです。レトロフィットプロジェクトでは、サプライヤーに機械図面、取付スペース、バッテリーデータ、ドッキング精度情報が必要です。
AMRワイヤレス充電が適している場合
AMRワイヤレス充電は、以下の場合に特に適しています。
- ロボットが人手なしで自動充電を必要とする
- フリートが長時間または複数シフトで稼働する
- 充電接点がメンテナンスの問題を引き起こす
- 環境が粉塵、湿気、油、汚れが多い
- ロボット本体が密閉設計を必要とする
- 短いオポチュニティ充電停止が利用可能
- 手動充電が人件費や安全上の問題を生み出す
- AMRフリートがより高い稼働率を必要とする
- 顧客がコネクタとケーブルの摩耗を減らしたい
- システムがクリーンでプロフェッショナルな充電インターフェースを必要とする
ワイヤレス充電が不要な場合
ワイヤレス充電は常に必要なわけではありません。以下の場合、シンプルな有線充電器で十分な場合があります。
- ロボットフリートが小規模
- ロボットが各シフト後に手動で充電される
- 自動化よりも低コストが重要
- 作業環境が清潔で乾燥している
- ロボットが頻繁な充電を必要としない
- 充電のダウンタイムが運用に影響しない
- 製品にコイルや受信機エレクトロニクスのためのスペースが非常に限られている
最適な決定は、ダウンタイムのコスト、必要な自動化レベル、長期的なメンテナンス負担によって決まります。
AMRワイヤレス充電仕様チェックリスト
見積依頼前に以下の情報をご用意ください。充電ステーションの電気・機械・環境要件は、AMR充電ステーション仕様チェックリストをご覧ください。
| 要件 | 準備する内容 |
|---|---|
| ロボットの種類 | AMR、サービスロボット、倉庫ロボット、清掃ロボット、点検ロボット |
| バッテリー電圧 | 24V、36V、48V、またはカスタム |
| バッテリー容量 | AhまたはWh定格 |
| バッテリー化学 | リチウム、LiFePO4、鉛蓄電池、その他 |
| 充電電力目標 | 希望ワット数または目標充電時間 |
| 最大充電電流 | BMSまたはバッテリーの制限 |
| 利用可能なエアギャップ | 送信機と受信機の間の距離 |
| 位置合わせ許容差 | 想定される位置決め精度 |
| 受信機取付スペース | 利用可能な長さ、幅、高さ |
| 送信機取付方法 | 床、壁、ドック、側面、またはカスタム |
| 環境 | 屋内、屋外、湿気、粉塵、クリーンルーム、冷蔵保管 |
| 通信 | 必要なインターフェース、プロトコル、充電許可信号、故障時動作。選定モデルでの対応可否を確認 |
| 認証市場 | 米国、EU、英国、日本、韓国、その他 |
| 数量 | サンプル、パイロット、または量産 |
| スケジュール | 試作スケジュールと生産目標 |
AMRワイヤレス充電選定のよくある間違い
間違い1:デューティサイクルを理解せずに電力を選ぶ
高出力充電器が常に必要とは限りません。ロボットに十分なアイドル時間があれば、低出力システムで機能する場合があります。しかし、ロボットが短時間しか停止しない場合は、より高い電力が必要になる場合があります。
間違い2:位置合わせ許容差を無視する
充電システムはロボットの実際の停車精度に一致させる必要があります。AMRが一貫して停止できない場合、システムにはより大きなコイル、ドッキングガイド、またはより優れた位置決めロジックが必要になる場合があります。
間違い3:ワイヤレス充電を電気的問題としてのみ扱う
ワイヤレス充電は電気的かつ機械的です。コイル位置、筐体素材、ギャップ距離、熱、ケーブル配線、取付構造はすべて性能に影響します。
間違い4:BMSを忘れる
ワイヤレス充電受信機は、バッテリーとBMSを理解せずに選択すべきではありません。BMSは充電電流を制限したり、通信を要求したり、充電の開始・停止を制御したりする場合があります。
間違い5:実際の環境でテストしない
工場の床は完璧なテストベンチではありません。粉塵、温度、振動、床の不均一さ、ロボットの位置決め精度は、フリートに拡大する前にテストすべきです。
FAQ:AMRワイヤレス充電
AMRはどのようにワイヤレス充電しますか?
AMRは送信パッドまたは充電ステーションの近くに停車します。ロボット上の受信コイルが送信機コイルと位置合わせされ、電力は電磁誘導によってエアギャップを越えて伝送されます。受信機は電力をバッテリーまたはBMS用のDC出力に変換します。
AMRワイヤレス充電には精密な位置合わせが必要ですか?
システムの設計許容範囲内での位置合わせが必要です。正確な許容差はコイルサイズ、コイル設計、エアギャップ、充電電力、制御エレクトロニクスによって決まります。産業用AMRでは、位置合わせを機械設計の早期に議論すべきです。
ワイヤレス充電は24V・48VのAMRバッテリーで機能しますか?
機能します。ワイヤレス充電システムは24V、48Vを含むさまざまなバッテリー電圧向けに設計できます。受信機出力と充電プロファイルはバッテリーとBMS要件に一致させる必要があります。
ワイヤレス充電はオポチュニティ充電に使用できますか?
使用できます。オポチュニティ充電は、AMRにワイヤレス充電を使用する主な理由のひとつです。ロボットは手動プラグインや機械的接触なしで短い停止中に充電できます。
ワイヤレス充電は産業用AMRにとって安全ですか?
適切に設計されたシステムには、過電流、過電圧、過温度、受信機検知、異物保護などの保護機能を含める必要があります。システムは対象市場の認証・安全要件向けに設計する必要もあります。
ワイヤレス充電はメンテナンスを削減しますか?
充電接点、プラグ、ケーブル、露出コネクタに関連するメンテナンスを削減できます。これは粉塵、湿気、高使用頻度の環境で特に価値があります。
ワイヤレス充電を既存のAMRにレトロフィットできますか?
できますが、利用可能な取付スペース、バッテリーシステム、地上高、ドッキング精度、電気的統合に依存します。レトロフィットプロジェクトは、ロボット図面、バッテリーデータ、充電ワークフロー要件から始めるべきです。
AMRワイヤレス充電の見積もりにはどのような情報が必要ですか?
最低限、バッテリー電圧、バッテリー容量、希望充電電力、利用可能な充電時間、エアギャップ、位置合わせ許容差、受信機取付スペース、環境、通信要件、数量、認証市場を提供してください。
AMR充電の統合検討を依頼する
AMRワイヤレス充電は、単なる便利な充電方法ではありません。産業用移動ロボットにとって、自動化戦略の一部になり得ます。手動プラグインと露出した充電接点を排除することで、ワイヤレス充電はAMRが計画された停止中に自動充電し、メンテナンスを削減し、より高いフリート稼働率をサポートするのに役立ちます。
適切なシステムは、バッテリー電圧、充電電力、エアギャップ、位置合わせ許容差、熱設計、BMS統合、実際の動作環境によって決まります。
新規AMR設計、既存ロボットの改修、フリート用自動充電ステーションの計画では、ONEPOINTECHが送信機、受信機、コイル設計、充電電力、統合要件を検討します。
AMRワイヤレス充電モジュールまたはカスタム充電システムの選定についてお困りですか?
OEM・フリートプロジェクトの技術検討を依頼。バッテリー化学系、公称・最大充電電圧、容量、許容充電電流、充電時間帯、受信機スペース、エアギャップ、停止精度、BMSインターフェース、数量、プロジェクト段階をお送りください。標準モジュール、一式システム、カスタム開発を検討します。