La carga inalámbrica de AMR transfiere energía de un transmisor fijo a un receptor instalado en un robot móvil autónomo, sin contactos de carga expuestos. Puede automatizar la carga en una estación dedicada o una parada de proceso repetible, siempre que los límites de la batería, la alineación de las bobinas y el tiempo disponible se diseñen conjuntamente.
Para fabricantes OEM de robótica e integradores de flotas, la selección empieza por la energía que debe recuperarse, la tensión y la corriente admitidas por la batería y el espacio del receptor. La carga inalámbrica puede reducir el mantenimiento de contactos, pero sigue requiriendo un acoplamiento validado, gestión térmica y controles coordinados.
Esta guía explica la carga automática, compara interfaces con y sin contacto y describe cómo evaluar módulos y sistemas completos de la gama de carga inalámbrica industrial.

¿Qué es la carga inalámbrica para AMR?
La carga inalámbrica para AMR es un sistema de transferencia de energía sin contacto diseñado para robots móviles autónomos. Suele incluir un transmisor fijo instalado en el suelo, la pared, la estación de acoplamiento o la posición de carga, y un módulo receptor instalado dentro o debajo del robot.
Cuando el AMR llega a la posición de carga, las bobinas transmisora y receptora se alinean dentro del entrehierro previsto. Un campo electromagnético transfiere la energía. La electrónica receptora la convierte en corriente continua. La tensión, la corriente y el perfil de carga deben ajustarse a la batería; un BMS no sustituye a un cargador compatible.
Un sistema típico de carga inalámbrica para AMR incluye:
| Componente | Función |
|---|---|
| Fuente de alimentación del transmisor | Proporciona la energía de entrada a la estación de carga |
| Controlador del transmisor | Controla la transferencia de energía, la protección y la comunicación |
| Bobina transmisora | Envía energía a través del entrehierro |
| Bobina receptora | Recibe energía en el lado del robot |
| Módulo de potencia receptor | Convierte la energía recibida en salida DC utilizable |
| Conexión de batería / BMS | Conecta el cargador a la batería; deben coordinarse el perfil de carga y los límites del BMS |
| Interfaz de comunicación | Comunicación opcional de estado, control y seguridad |
Para los proyectos de AMR, las preguntas de diseño más importantes no son solo "¿puede cargarse?", sino también:
- ¿Cuánta potencia de carga necesita el robot?
- ¿Cuánto entrehierro está disponible?
- ¿Con qué precisión puede el robot alinearse con la almohadilla de carga?
- ¿El cargador necesita comunicarse con el BMS?
- ¿Funcionará el sistema en entornos con polvo, humedad, frío, calor o alta vibración?
- ¿Qué certificaciones o documentos de cumplimiento se necesitan?
Por qué los AMR necesitan carga automática
Los AMR suelen utilizarse en entornos donde el tiempo de actividad importa: almacenes, líneas de producción, hospitales, laboratorios, instalaciones de semiconductores y centros logísticos. Si un robot necesita carga manual frecuente, el valor de la automatización se reduce.
Los métodos de carga tradicionales pueden crear varios problemas:
- La carga manual requiere que los trabajadores encuentren, estacionen y conecten el robot.
- Los conectores de enchufe se desgastan con el tiempo.
- Los contactos expuestos pueden acumular polvo, aceite, agua o residuos.
- Los contactos de acoplamiento pueden fallar si el robot está desalineado.
- Las pausas largas de carga interrumpen la disponibilidad de la flota.
- La carga por cable crea problemas de seguridad y de flujo de trabajo en instalaciones concurridas.
La carga inalámbrica elimina el contacto físico de carga. El AMR solo necesita llegar a la zona de carga y alinearse dentro de la tolerancia del sistema. Esto hace que la carga sea más fácil de automatizar y más adecuada para robots que operan durante muchas horas.
Cómo funciona la carga inalámbrica para AMR
El proceso de carga suele seguir cinco pasos.
Primero, el AMR recibe un comando de carga de su sistema de gestión de flota o decide cargar según el nivel de batería.
Segundo, el AMR navega hasta una ubicación de carga. Puede ser una estación de carga dedicada, un área de espera natural, un punto de carga/descarga o una zona de estacionamiento.
Tercero, el robot alinea su bobina receptora con la bobina transmisora. Según el diseño del sistema, esta alineación puede basarse en el suelo, montarse en la pared, montarse lateralmente o integrarse en una estructura de acoplamiento.
En cuarto lugar, la carga solo comienza cuando se cumplen las condiciones configuradas de detección del receptor y habilitación. Especifique las protecciones y los enclavamientos del modelo elegido, incluido el comportamiento ante desalineación o fallos.
En quinto lugar, el receptor suministra corriente continua dentro de los límites aprobados para la batería. Si existe comunicación configurada, el cargador y el controlador del robot o BMS intercambian estados, límites y fallos. Defina una parada segura si se pierde la comunicación e impida la salida del vehículo hasta desactivar la carga.

Carga por oportunidades para flotas de AMR
La carga por oportunidades significa que el robot se carga durante momentos cortos disponibles en lugar de esperar una sesión de carga larga. Por ejemplo, un AMR puede cargarse mientras espera en una estación de carga, mientras está estacionado entre misiones o durante periodos cortos de inactividad en el flujo de trabajo.
Esta es una de las razones más sólidas para usar la carga inalámbrica en AMR.
Las sesiones automáticas breves pueden reducir las paradas exclusivas de carga si la energía acumulada que recibe la batería cubre el consumo de la ruta y la reserva operativa. El proveedor de la batería debe aprobar el perfil, la corriente y el intervalo de estado de carga. Consulte la guía de planificación de carga de oportunidad para evaluar las paradas y la programación de la flota.
La carga por oportunidades es especialmente útil cuando:
- Los AMR operan en varios turnos
- Los robots tienen periodos cortos de inactividad frecuentes
- La carga manual es difícil o cara
- La flota de robots debe permanecer disponible para operación 24/7
- Los contactos de carga no son fiables en el entorno de trabajo
- La instalación quiere reducir el tamaño de la batería o evitar el intercambio de baterías
Carga inalámbrica frente a carga por contacto para AMR
Tanto la carga inalámbrica como la carga por contacto pueden automatizarse, pero no son lo mismo.
| Factor | Carga inalámbrica | Carga por contacto |
|---|---|---|
| Conexión física | Sin contacto de carga expuesto | Requiere contactos o pines metálicos |
| Mantenimiento | Elimina el desgaste del contacto de carga; los demás componentes siguen necesitando inspección | Los contactos pueden desgastarse, oxidarse o acumular suciedad |
| Alineación | Necesita alineación de la bobina dentro de la tolerancia | Necesita alineación del contacto mecánico |
| Entorno | Puede eliminar contactos expuestos; deben validarse la protección de las carcasas y las condiciones de limpieza | Más sensible a los contactos sucios |
| Seguridad | Sin pines de carga expuestos y activos durante el uso normal | Depende del diseño y la protección de los contactos |
| Integración | Requiere diseño de bobinas de transmisor/receptor | Requiere diseño de contactos y mecanismo de acoplamiento |
| Mejor para | AMR autónomos, sellados y de alto uso | Sistemas de menor coste con necesidades de acoplamiento simples |
La carga inalámbrica no siempre es la opción más barata. Pero para AMR donde importan el tiempo de actividad, el diseño sellado, la operación limpia o el bajo mantenimiento, puede ser la mejor elección a largo plazo.
Cómo elegir la potencia de carga inalámbrica para AMR
La potencia de carga correcta depende del voltaje de la batería, la capacidad de la batería, el tiempo de trabajo, el tiempo de inactividad y la estrategia de carga.
Un AMR pequeño puede necesitar solo un módulo de carga de menor potencia si tiene tiempo de inactividad frecuente y una batería más pequeña. Un AMR más grande que transporta cargas útiles más pesadas puede necesitar un sistema de carga inalámbrica de mayor potencia, especialmente si tiene ventanas de carga cortas y muchas horas de operación.
Una forma básica de pensar en la selección de potencia es:
La potencia de carga requerida depende de:
Capacidad de la batería
Tiempo de carga objetivo
Tiempo disponible de carga por oportunidades
Límite de corriente de carga de la batería
Eficiencia del sistema
Diseño térmico
Por ejemplo, si el AMR solo se detiene brevemente, puede necesitar mayor potencia para aprovechar cada parada. Con estacionamientos más largos puede bastar una potencia menor. Calcule la potencia a partir de los límites de la batería y el tiempo de parada disponible antes de seleccionar un modelo. Separe la salida hacia la batería de las pérdidas del lado de entrada en el balance energético.

Módulos y sistemas ONEPOINTECH para evaluar
Estas referencias son puntos de partida para una revisión técnica, no recomendaciones universales según el tamaño del robot. Una potencia nominal mayor no ayuda si la batería no acepta la corriente o la instalación no mantiene la posición de las bobinas.
| Opción | Referencia eléctrica publicada | Comprobaciones de integración |
|---|---|---|
| Módulo de carga TE03 de 200W | Salida según ficha: 54.2V / 4A máx., personalizable. Entrada CC: 48V / 6A. | Confirme la configuración pedida, el perfil de carga, el espacio del receptor y la fuente CC externa. CAN / RS485 bajo solicitud. |
| Módulo de carga TF02 de 800W | Salida según ficha: 54.2V / 15A, 800W máx. Entrada CC: 48V / 20A. | Compruebe la corriente admisible, el comportamiento térmico y la geometría de bobinas. Confirme cualquier configuración CAN / RS485 solicitada. |
| Sistemas completos de 1.5kW, 3kW y 6kW | Límites de tensión y corriente de salida específicos de cada modelo. | Compare el sistema completo, la alimentación del emplazamiento, la protección de componentes, el montaje y la interfaz BMS. |
| Integración OEM a medida | Requisitos sujetos a revisión de viabilidad. | Facilite datos de batería, planos, ventanas de carga y cantidad si el hardware estándar no encaja. |
Hardware para evaluación técnica
Explore los módulos TE03 y TF02
Compare las especificaciones con los requisitos de batería e instalación. La tienda ofrece configuraciones estándar para evaluación; confirme los requisitos OEM de salida e interfaz antes de comprar.
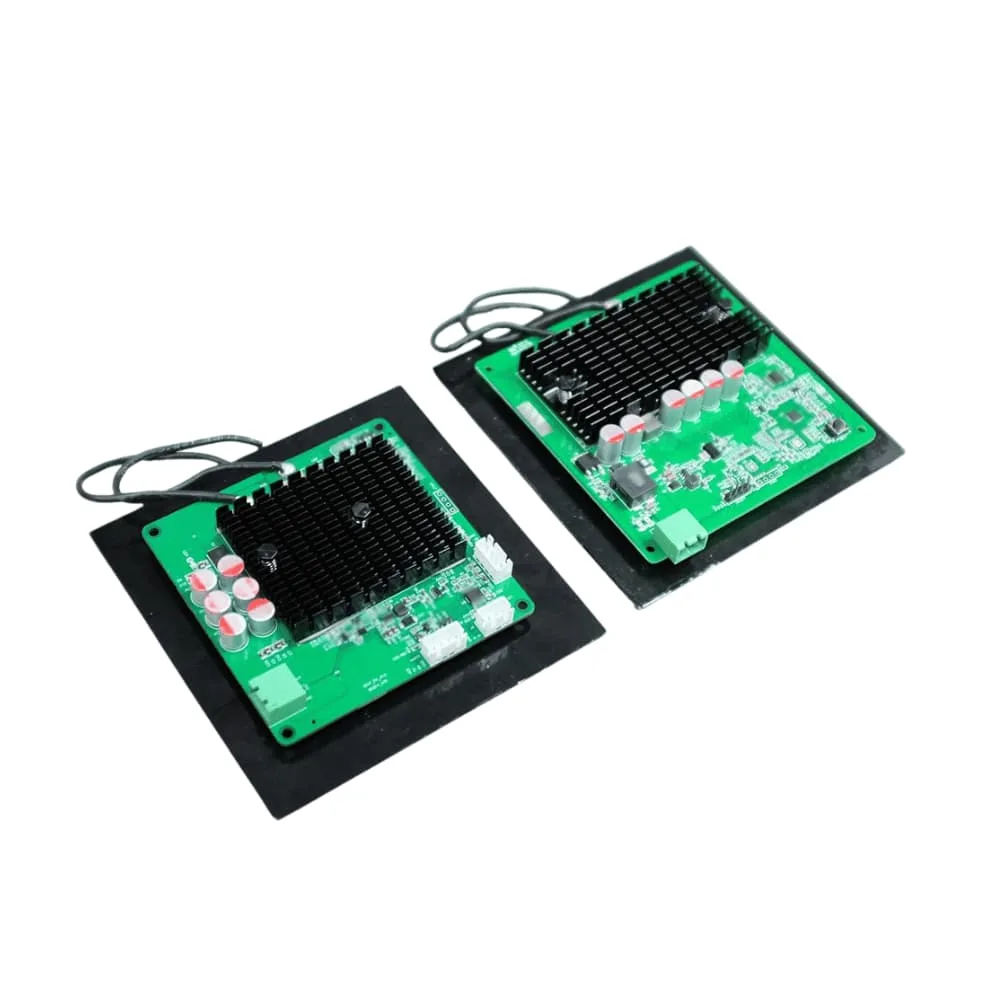
Módulo con entrada CC
TE03 · 200W
Evalúe un conjunto compacto transmisor-receptor si las necesidades de carga y el tiempo disponible se ajustan a su rango operativo.
- Confirme la tensión de salida seleccionada y el perfil de carga.
- Valide el espacio del receptor, la posición de bobinas y la alimentación CC.
- Configuración CAN / RS485 bajo solicitud.
Módulo con entrada CC
TF02 · 800W
Evalúe un módulo de mayor potencia si la batería acepta la corriente necesaria y el vehículo ofrece espacio para bobinas y gestión térmica.
- Compruebe los límites de corriente y la configuración de salida pedida.
- Valide la separación de bobinas y la temperatura con el ciclo de trabajo previsto.
- Configuración CAN / RS485 bajo solicitud.
El módulo es una parte de la instalación. Confirme la compatibilidad batería/BMS, el montaje, la protección y los controles antes del piloto o despliegue.
Proyectos OEM y de flotas
¿No sabe qué módulo elegir?
Envíe los requisitos de batería, el tiempo disponible para cargar, las restricciones de montaje y la cantidad prevista. Nuestro equipo puede evaluar un módulo, un sistema completo o una integración a medida.
Factores clave de ingeniería
1. Voltaje de la batería
La mayoría de los proyectos de carga inalámbrica para AMR empiezan por el voltaje de la batería. Los sistemas de batería habituales incluyen 24V, 36V y 48V, pero los robots industriales pueden usar otros voltajes según el sistema de tracción.
Especifique por separado la tensión nominal y la máxima de carga. Confirme la química, el perfil, la corriente admisible y los límites térmicos con el proveedor de la batería. Un módulo elegido para una batería nominal de 24V o 48V no es automáticamente compatible con todas las baterías de esa clase.
2. Capacidad de la batería
La capacidad de la batería determina cuánta energía almacena el robot. Una batería más grande suele necesitar más tiempo de carga o una mayor potencia de carga. Al planificar un sistema de carga inalámbrica para AMR, los compradores deben proporcionar el voltaje de la batería, la clasificación en amperios-hora, la química, la corriente máxima de carga y el horario de operación previsto.
3. Entrehierro
El entrehierro es la distancia entre la bobina del transmisor y la bobina del receptor. Un entrehierro mayor suele dificultar la transferencia de energía y puede reducir la eficiencia. El diseño mecánico debe mantener la distancia de carga lo más constante posible.
Para los AMR, el entrehierro puede verse afectado por la distancia al suelo, el desgaste de las ruedas, la suspensión, la planitud del suelo, la estructura de acoplamiento y la posición de montaje del receptor.
4. Tolerancia de alineación
Los AMR no siempre se detienen exactamente en la misma posición. Un buen diseño de carga inalámbrica debe permitir una desalineación razonable manteniendo al mismo tiempo una transferencia de energía segura y eficiente.
La tolerancia de alineación depende del tamaño de la bobina, la forma de la bobina, el diseño de control y la precisión mecánica de acoplamiento. Si el robot tiene poca precisión de posicionamiento, la estación de carga debe incluir guías mecánicas o un diseño con mayor tolerancia.
5. Gestión térmica
Los sistemas de carga inalámbrica generan calor en la electrónica de potencia y en las bobinas. El diseño térmico es especialmente importante cuando el receptor se instala dentro de un cuerpo de robot compacto con flujo de aire limitado.
Los ingenieros deben considerar:
- Temperatura del módulo receptor
- Temperatura de la bobina
- Temperatura de la batería
- Material de la carcasa
- Ventilación
- Límite de corriente de carga
- Temperatura ambiente de operación
- Ciclo de trabajo
6. Comunicación
Algunos sistemas de carga inalámbrica para AMR solo suministran energía. Otros incluyen comunicación entre el cargador, el controlador del robot y el sistema de gestión de batería.
Las interfaces dependen del modelo y la configuración. La información TE03 y TF02 indica CAN / RS485 bajo solicitud; confirme la interfaz suministrada y el protocolo antes de comprar. El nombre de un conector o bus no demuestra compatibilidad con el BMS.
La comunicación puede utilizarse para:
- Iniciar/detener la carga
- Estado de carga
- Informe de fallos
- Datos de voltaje/corriente de la batería
- Avisos de temperatura
- Diagnósticos del sistema
- Integración con la gestión de flota
7. Protección de seguridad
Un cargador inalámbrico industrial para AMR debe diseñarse con funciones de protección. Según la aplicación, esto puede incluir:
- Protección contra sobretensión
- Protección contra sobrecorriente
- Protección contra cortocircuito
- Protección contra sobre-temperatura
- Detección de objetos extraños
- Detección del receptor
- Protección contra desalineación
- Apagado automático
- Arranque suave
- Gestión de fallos de comunicación
Dónde instalar el receptor en un AMR
La ubicación del receptor afecta al rendimiento. El receptor debe instalarse donde pueda alinearse de forma constante con el transmisor y, al mismo tiempo, estar protegido de daños mecánicos.

Las posiciones habituales de montaje del receptor incluyen:
| Posición de montaje | Mejor para | Notas |
|---|---|---|
| Receptor montado en la parte inferior | Almohadillas de carga en el suelo | Habitual en AMR con suficiente distancia al suelo |
| Receptor montado en el lateral | Carga con acoplamiento en pared o vertical | Útil cuando la distancia al suelo es limitada |
| Receptor montado en la parte trasera | Carga tipo acoplamiento | Funciona cuando el AMR entra marcha atrás en la estación de carga |
| Receptor empotrado personalizado | Diseño de robot OEM | Mejor para una integración limpia y un diseño compacto |
Para diseños de robot nuevos, la carga inalámbrica debe considerarse desde el principio. Para proyectos de readaptación, el proveedor necesita planos mecánicos, espacio de montaje, datos de la batería e información de precisión de acoplamiento.
Cuándo tiene sentido la carga inalámbrica para AMR
La carga inalámbrica para AMR encaja muy bien cuando:
- Los robots necesitan carga automática sin ayuda humana
- La flota opera durante muchas horas o en varios turnos
- Los contactos de carga crean problemas de mantenimiento
- El entorno tiene polvo, humedad, aceite o suciedad
- El cuerpo del robot necesita un diseño sellado
- Hay paradas cortas de carga por oportunidades disponibles
- La carga manual crea costes de mano de obra o problemas de seguridad
- La flota de AMR necesita un mayor tiempo de actividad
- El cliente quiere menos desgaste de conectores y cables
- El sistema necesita una interfaz de carga limpia y profesional
Cuándo puede no ser necesaria la carga inalámbrica
La carga inalámbrica no siempre es necesaria. Un cargador por cable simple puede ser suficiente cuando:
- La flota de robots es pequeña
- Los robots se cargan manualmente después de cada turno
- El bajo coste importa más que la automatización
- El entorno de trabajo es limpio y seco
- El robot no necesita carga frecuente
- El tiempo de inactividad por carga no afecta a las operaciones
- El producto tiene muy poco espacio para bobinas o electrónica receptora
La mejor decisión depende del coste del tiempo de inactividad, el nivel de automatización requerido y la carga de mantenimiento a largo plazo.
Lista de verificación de especificación de carga inalámbrica para AMR
Antes de solicitar presupuesto, prepare estos datos. Para requisitos eléctricos, mecánicos y ambientales de la estación, utilice la lista de especificaciones de estaciones de carga AMR.
| Requisito | Qué preparar |
|---|---|
| Tipo de robot | AMR, robot de servicio, robot de almacén, robot de limpieza, robot de inspección |
| Voltaje de la batería | 24V, 36V, 48V o personalizado |
| Capacidad de la batería | Clasificación en Ah o Wh |
| Química de la batería | Litio, LiFePO4, plomo-ácido u otra |
| Potencia de carga objetivo | Vataje deseado o tiempo de carga objetivo |
| Corriente máxima de carga | Límite del BMS o de la batería |
| Entrehierro disponible | Distancia entre el transmisor y el receptor |
| Tolerancia de alineación | Precisión de posicionamiento esperada |
| Espacio de montaje del receptor | Longitud, anchura y altura disponibles |
| Método de montaje del transmisor | Suelo, pared, acoplamiento, lateral o personalizado |
| Entorno | Interior, exterior, húmedo, con polvo, sala blanca, almacén frigorífico |
| Comunicación | Interfaz, protocolo, señales de habilitación y respuesta a fallos requeridos; confirmar disponibilidad para el modelo elegido |
| Mercado de certificación | EE. UU., UE, Reino Unido, Japón, Corea u otro |
| Cantidad | Muestra, prueba piloto o producción |
| Cronograma | Plan de prototipo y objetivo de producción |
Errores habituales al elegir la carga inalámbrica para AMR
Error 1: elegir la potencia antes de entender el ciclo de trabajo
Un cargador de alta potencia no siempre es necesario. Un sistema de menor potencia puede funcionar si el robot tiene suficiente tiempo de inactividad. Pero si el robot solo se detiene durante periodos cortos, puede requerirse más potencia.
Error 2: ignorar la tolerancia de alineación
El sistema de carga debe coincidir con la precisión real de estacionamiento del robot. Si el AMR no puede detenerse de forma consistente, el sistema puede necesitar una bobina más grande, una guía de acoplamiento o una mejor lógica de posicionamiento.
Error 3: tratar la carga inalámbrica solo como un problema eléctrico
La carga inalámbrica es a la vez eléctrica y mecánica. La posición de la bobina, el material de la carcasa, la distancia del entrehierro, el calor, el tendido de cables y la estructura de montaje afectan al rendimiento.
Error 4: olvidar el BMS
El receptor de carga inalámbrica no debe seleccionarse sin entender la batería y el BMS. El BMS puede limitar la corriente de carga, requerir comunicación o controlar cuándo puede iniciarse y detenerse la carga.
Error 5: no probar en el entorno real
Los suelos de fábrica no son bancos de pruebas perfectos. El polvo, la temperatura, la vibración, las irregularidades del suelo y la precisión de posicionamiento del robot deben probarse antes de ampliar a una flota.
FAQ: carga inalámbrica para AMR
¿Cómo se carga un AMR de forma inalámbrica?
El AMR se estaciona cerca de una almohadilla transmisora o estación de carga. Una bobina receptora del robot se alinea con la bobina transmisora, y la energía se transfiere a través del entrehierro mediante inducción electromagnética. El receptor convierte la energía en salida DC para la batería o el BMS.
¿La carga inalámbrica para AMR requiere una alineación precisa?
Requiere una alineación dentro de la tolerancia diseñada del sistema. La tolerancia exacta depende del tamaño de la bobina, el diseño de la bobina, el entrehierro, la potencia de carga y la electrónica de control. Para AMR industriales, la alineación debe discutirse desde el principio del diseño mecánico.
¿Puede funcionar la carga inalámbrica con baterías de AMR de 24V y 48V?
Sí, los sistemas de carga inalámbrica pueden diseñarse para diferentes voltajes de batería, incluidos 24V y 48V. La salida del receptor y el perfil de carga deben coincidir con los requisitos de la batería y del BMS.
¿Puede usarse la carga inalámbrica para la carga por oportunidades?
Sí. La carga por oportunidades es una de las principales razones para usar la carga inalámbrica en AMR. El robot puede cargarse durante paradas cortas sin conexión manual ni contacto mecánico.
¿Es segura la carga inalámbrica para AMR industriales?
Un sistema bien diseñado debe incluir funciones de protección como sobrecorriente, sobretensión, sobre-temperatura, detección del receptor y protección contra objetos extraños. El sistema también debe diseñarse para los requisitos de certificación y seguridad del mercado objetivo.
¿La carga inalámbrica reduce el mantenimiento?
Puede reducir el mantenimiento relacionado con los contactos de carga, enchufes, cables y conectores expuestos. Esto es especialmente valioso en entornos con polvo, humedad o alto uso.
¿Puede añadirse la carga inalámbrica a un AMR existente?
Sí, pero depende del espacio de montaje disponible, el sistema de batería, la distancia al suelo, la precisión de acoplamiento y la integración eléctrica. Los proyectos de readaptación deben comenzar con los planos del robot, los datos de la batería y los requisitos del flujo de trabajo de carga.
¿Qué información se necesita para un presupuesto de carga inalámbrica para AMR?
Como mínimo, proporciona el voltaje de la batería, la capacidad de la batería, la potencia de carga deseada, el tiempo de carga disponible, el entrehierro, la tolerancia de alineación, el espacio de montaje del receptor, el entorno, las necesidades de comunicación, la cantidad y el mercado de certificación.
Solicite una revisión de integración de carga AMR
La carga inalámbrica para AMR no es solo un método de carga cómodo. Para los robots móviles industriales, puede convertirse en parte de la estrategia de automatización. Al eliminar la conexión manual y los contactos de carga expuestos, la carga inalámbrica ayuda a los AMR a cargarse automáticamente durante paradas planificadas, reducir el mantenimiento y soportar una mayor disponibilidad de la flota.
El sistema adecuado depende del voltaje de la batería, la potencia de carga, el entrehierro, la tolerancia de alineación, el diseño térmico, la integración del BMS y el entorno de operación real.
Para un AMR nuevo, una adaptación o una estación automática de flota, ONEPOINTECH puede evaluar transmisor, receptor, bobinas, potencia y requisitos de integración del proyecto.
¿Necesitas ayuda para elegir un módulo de carga inalámbrica para AMR o un sistema de carga personalizado?
Solicitar revisión técnica para su proyecto OEM o de flota. Envíe química, tensiones nominal y máxima de carga, capacidad, corriente admisible, ventanas de carga, espacio del receptor, entrehierro, precisión de estacionamiento, interfaz BMS, cantidad y fase del proyecto. Podemos evaluar módulos estándar, sistemas completos o desarrollo a medida.