La recharge sans fil des AMR transfère l’énergie d’un émetteur fixe à un récepteur embarqué sur un robot mobile autonome, sans contacts de charge exposés. Elle peut automatiser la recharge à une station dédiée ou à un arrêt de processus reproductible, à condition de concevoir ensemble les limites de la batterie, l’alignement des bobines et le temps disponible.
Pour les OEM de robotique et les intégrateurs de flottes, le choix commence par l’énergie à récupérer, la tension et le courant de charge acceptés par la batterie, ainsi que l’espace disponible pour le récepteur. La recharge sans fil peut réduire la maintenance des contacts ; elle exige toujours un accostage validé, une gestion thermique et des commandes coordonnées.
Ce guide explique la recharge automatique, compare les interfaces avec et sans contact et présente l’évaluation des modules et systèmes complets de la gamme de recharge sans fil industrielle.

Qu'est-ce que la charge sans fil AMR ?
La charge sans fil AMR est un système de transfert d'énergie sans contact conçu pour les robots mobiles autonomes. Il comprend généralement un émetteur fixe installé au sol, au mur, sur une station d'accostage ou à une position de charge, et un module récepteur installé à l'intérieur ou sous le robot.
Lorsque l’AMR atteint la position de charge, les bobines émettrice et réceptrice s’alignent dans l’entrefer prévu. Un champ électromagnétique transfère l’énergie. L’électronique du récepteur la convertit en courant continu. La tension, le courant et le profil de charge doivent correspondre à la batterie ; un BMS ne remplace pas un chargeur compatible.
Un système typique de charge sans fil AMR comprend :
| Composant | Fonction |
|---|---|
| Alimentation de l'émetteur | Fournit l'énergie d'entrée à la station de charge |
| Contrôleur de l'émetteur | Contrôle le transfert d'énergie, la protection et la communication |
| Bobine de l'émetteur | Envoie l'énergie à travers l'entrefer |
| Bobine du récepteur | Reçoit l'énergie côté robot |
| Module de puissance du récepteur | Convertit l'énergie reçue en sortie DC utilisable |
| Connexion batterie / BMS | Relie le chargeur à la batterie ; le profil de charge et les limites du BMS doivent être coordonnés |
| Interface de communication | Communication optionnelle de statut, de contrôle et de sécurité |
Pour les projets AMR, les questions de conception les plus importantes ne sont pas seulement « peut-il se charger ? » mais aussi :
- De quelle puissance de charge le robot a-t-il besoin ?
- Quel entrefer est disponible ?
- À quel point le robot peut-il s'aligner avec précision sur la plage de charge ?
- Le chargeur doit-il communiquer avec le BMS ?
- Le système fonctionnera-t-il dans des environnements poussiéreux, humides, froids, chauds ou à fortes vibrations ?
- Quelles certifications ou documents de conformité sont nécessaires ?
Pourquoi les AMR ont besoin d'une charge automatique
Les AMR sont souvent utilisées dans des environnements où la disponibilité compte : entrepôts, lignes de production, hôpitaux, laboratoires, installations de semi-conducteurs et centres logistiques. Si un robot nécessite des charges manuelles fréquentes, la valeur de l'automatisation est réduite.
Les méthodes de charge traditionnelles peuvent créer plusieurs problèmes :
- La charge manuelle exige que les opérateurs trouvent, garent et connectent le robot.
- Les connecteurs à prise s'usent au fil du temps.
- Les contacts exposés peuvent accumuler poussière, huile, eau ou débris.
- Les contacts d'accostage peuvent échouer si le robot est désaligné.
- Les longues pauses de charge interrompent la disponibilité de la flotte.
- La charge par câble crée des problèmes de sécurité et de flux de travail dans les installations chargées.
La charge sans fil élimine le contact de charge physique. L'AMR n'a qu'à atteindre la zone de charge et s'aligner dans la tolérance du système. Cela rend la charge plus facile à automatiser et mieux adaptée aux robots qui fonctionnent de longues heures.
Comment fonctionne la charge sans fil AMR
Le processus de charge suit généralement cinq étapes.
Premièrement, l'AMR reçoit une commande de charge de son système de gestion de flotte ou décide de se charger en fonction du niveau de batterie.
Deuxièmement, l'AMR navigue vers un emplacement de charge. Cela peut être une station de charge dédiée, une zone d'attente naturelle, un point de chargement/déchargement ou une zone de stationnement.
Troisièmement, le robot aligne sa bobine réceptrice avec la bobine émettrice. Selon la conception du système, cet alignement peut être au sol, mural, latéral ou intégré à une structure d'accostage.
Quatrièmement, la charge ne commence que lorsque les conditions configurées de détection du récepteur et d’autorisation sont satisfaites. Précisez les protections et verrouillages du modèle choisi, y compris son comportement en cas de désalignement ou de défaut.
Cinquièmement, le récepteur fournit du courant continu dans l’enveloppe de charge autorisée pour la batterie. Si la communication est configurée, le chargeur et le contrôleur du robot ou le BMS échangent l’état de charge, les limites et les défauts. Définissez un arrêt sûr en cas de perte de communication et empêchez le départ avant la désactivation de la charge.

La charge d'opportunité pour les flottes AMR
La charge d'opportunité signifie que le robot se charge pendant de courts moments disponibles au lieu d'attendre une longue session de charge. Par exemple, une AMR peut se charger en attendant à une station de chargement, en étant garée entre deux missions, ou pendant de courtes périodes d'inactivité dans le flux de travail.
C'est l'une des raisons les plus solides d'utiliser la charge sans fil pour les AMR.
De courtes sessions automatiques peuvent réduire les périodes de charge dédiées si l’énergie cumulée reçue par la batterie couvre la consommation du trajet et la réserve d’exploitation. Le fournisseur de batterie doit approuver le profil, le courant et la plage d’état de charge. Consultez le guide de planification de la recharge d’opportunité pour évaluer les arrêts et l’ordonnancement de la flotte.
La charge d'opportunité est particulièrement utile lorsque :
- Les AMR fonctionnent sur plusieurs postes
- Les robots ont de fréquentes courtes périodes d'inactivité
- La charge manuelle est difficile ou coûteuse
- La flotte de robots doit rester disponible pour un fonctionnement 24/7
- Les contacts de charge sont peu fiables dans l'environnement de travail
- L'installation souhaite réduire la taille de la batterie ou éviter le remplacement de batterie
Charge sans fil vs charge par contact pour les AMR
La charge sans fil et la charge par contact peuvent toutes deux être automatisées, mais elles ne sont pas identiques.
| Facteur | Charge sans fil | Charge par contact |
|---|---|---|
| Connexion physique | Aucun contact de charge exposé | Nécessite des contacts ou broches métalliques |
| Maintenance | Élimine l’usure du contact de charge ; les autres composants restent à inspecter | Les contacts peuvent s'user, s'oxyder ou accumuler de la saleté |
| Alignement | Nécessite un alignement de bobine dans la tolérance | Nécessite un alignement de contact mécanique |
| Environnement | Peut supprimer les contacts exposés ; les indices de protection et les conditions de nettoyage doivent être validés | Plus sensible aux contacts sales |
| Sécurité | Aucune broche de charge sous tension exposée en usage normal | Dépend de la conception et de la protection des contacts |
| Intégration | Nécessite une conception de bobine émetteur/récepteur | Nécessite une conception de contact et un mécanisme d'accostage |
| Idéal pour | AMR autonomes, scellées, à forte utilisation | Systèmes à faible coût avec des besoins d'accostage simples |
La charge sans fil n'est pas toujours l'option la moins chère. Mais pour les AMR où la disponibilité, la conception scellée, l'exploitation propre ou la faible maintenance comptent, elle peut être le meilleur choix à long terme.
Comment choisir la puissance de charge sans fil AMR
La bonne puissance de charge dépend de la tension de la batterie, de la capacité de la batterie, du temps de travail, du temps d'inactivité et de la stratégie de charge.
Une petite AMR peut n'avoir besoin que d'un module de charge de plus faible puissance si elle a des temps d'inactivité fréquents et une batterie plus petite. Une AMR plus grande transportant des charges plus lourdes peut nécessiter un système de charge sans fil plus puissant, surtout si elle a de courtes fenêtres de charge et de longues heures de fonctionnement.
Une façon simple de penser la sélection de puissance est :
La puissance de charge requise dépend de :
Capacité de la batterie
Temps de charge cible
Temps de charge d'opportunité disponible
Limite de courant de charge de la batterie
Rendement du système
Conception thermique
Par exemple, si l’AMR ne s’arrête que brièvement, une puissance supérieure peut être nécessaire pour rendre chaque arrêt utile. Des stationnements plus longs peuvent permettre une puissance inférieure. Calculez la puissance à partir des limites de la batterie et du temps d’arrêt disponible avant de choisir un modèle. Distinguez la puissance de sortie côté batterie des pertes côté entrée dans le bilan énergétique.

Modules et systèmes ONEPOINTECH à évaluer
Ces références constituent des points de départ pour une étude technique, et non des recommandations universelles selon la taille du robot. Une puissance nominale supérieure n’aide pas si la batterie ne peut accepter le courant ou si l’installation ne maintient pas la position des bobines.
| Option | Données électriques publiées | Vérifications d’intégration |
|---|---|---|
| Module de charge TE03 200W | Sortie indiquée : 54.2V / 4A max., personnalisable. Entrée CC : 48V / 6A. | Confirmez la configuration commandée, le profil de charge, l’espace du récepteur et l’alimentation CC externe. CAN / RS485 sur demande. |
| Module de charge TF02 800W | Sortie indiquée : 54.2V / 15A, 800W max. Entrée CC : 48V / 20A. | Vérifiez le courant admissible, le comportement thermique et la géométrie des bobines. Confirmez toute configuration CAN / RS485 demandée. |
| Systèmes complets de 1.5kW, 3kW et 6kW | Limites de tension et de courant de sortie propres au modèle. | Comparez le système complet, l’alimentation du site, les protections des composants, le montage et l’interface BMS. |
| Intégration OEM sur mesure | Exigences soumises à une étude de faisabilité. | Fournissez les données batterie, plans, créneaux de charge et quantités si le matériel standard ne convient pas. |
Matériel pour l’évaluation technique
Découvrez les modules TE03 et TF02
Comparez les spécifications aux exigences de votre batterie et de votre installation. Les configurations standard sont disponibles dans la boutique pour évaluation ; les sorties et interfaces OEM doivent être confirmées avant commande.
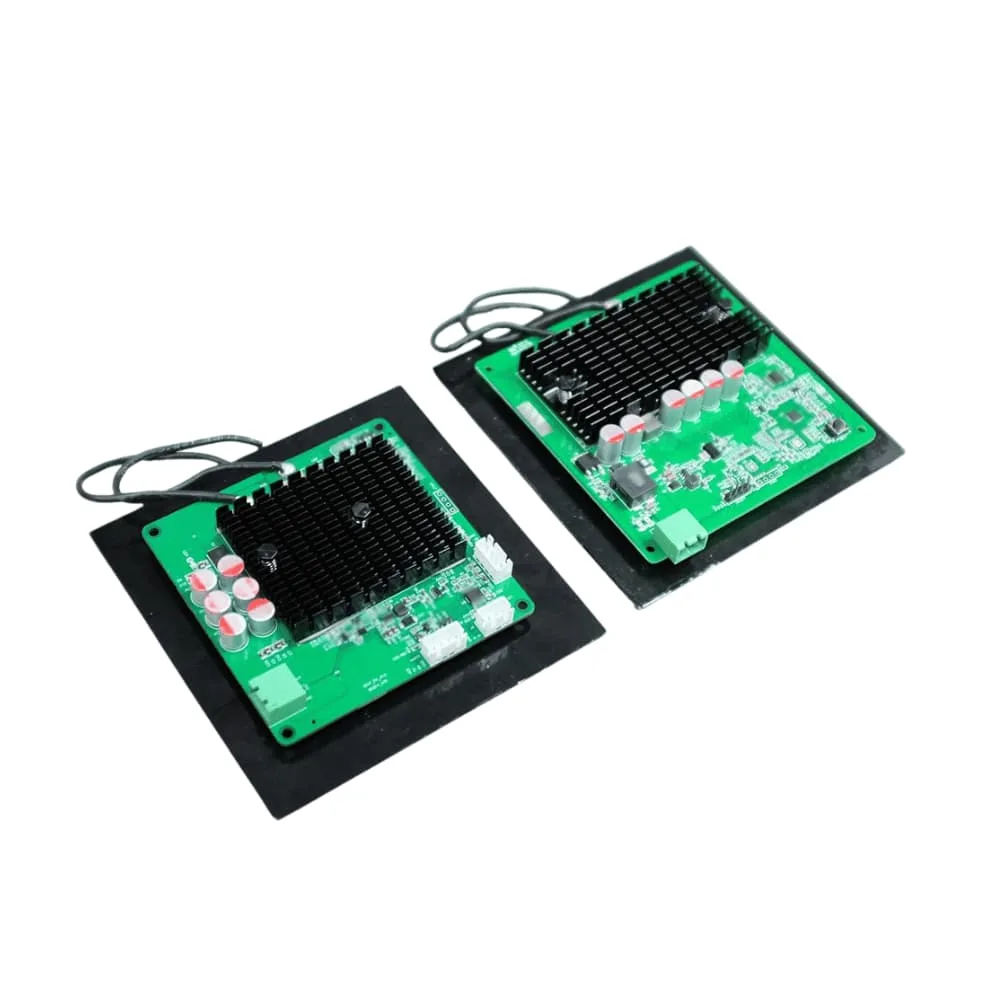
Module à entrée CC
TE03 · 200W
Évaluez un ensemble émetteur-récepteur compact si les exigences de charge et le temps d’arrêt disponible correspondent à sa plage de fonctionnement.
- Confirmez la tension de sortie choisie et le profil de charge.
- Validez l’espace du récepteur, la position des bobines et l’alimentation CC.
- Configuration CAN / RS485 sur demande.
Module à entrée CC
TF02 · 800W
Évaluez un module plus puissant si la batterie accepte le courant requis et si le véhicule offre l’espace nécessaire aux bobines et à la gestion thermique.
- Vérifiez les limites de courant et la configuration de sortie commandée.
- Validez l’écartement des bobines et la température selon le cycle prévu.
- Configuration CAN / RS485 sur demande.
Un module n’est qu’une partie de l’installation. Confirmez la compatibilité batterie/BMS, le montage, la protection et les commandes avant un pilote ou un déploiement en flotte.
Projets OEM et flottes
Quel module convient à votre projet ?
Envoyez les exigences batterie, le temps de charge disponible, les contraintes de montage et la quantité prévue. Notre équipe peut évaluer un module, un système complet ou une intégration sur mesure.
Facteurs d'ingénierie clés
1. Tension de la batterie
La plupart des projets de charge sans fil AMR commencent par la tension de la batterie. Les systèmes de batterie courants incluent 24V, 36V et 48V, mais les robots industriels peuvent utiliser d'autres tensions selon le système d'entraînement.
Indiquez séparément la tension nominale et la tension de charge maximale. Confirmez la chimie, le profil, le courant admissible et les limites thermiques avec le fournisseur de batterie. Un module choisi pour une batterie nominale de 24V ou 48V n’est pas automatiquement compatible avec toutes les batteries de cette classe.
2. Capacité de la batterie
La capacité de la batterie détermine la quantité d'énergie stockée par le robot. Une batterie plus grande nécessite généralement plus de temps de charge ou une puissance de charge plus élevée. Lors de la planification d'un système de charge sans fil AMR, les acheteurs doivent fournir la tension de la batterie, la valeur en ampères-heures, la chimie, le courant de charge maximal et l'horaire d'exploitation prévu.
3. Entrefer
L'entrefer est la distance entre la bobine de l'émetteur et la bobine du récepteur. Un entrefer plus grand rend généralement le transfert d'énergie plus difficile et peut réduire le rendement. La conception mécanique doit maintenir la distance de charge aussi constante que possible.
Pour les AMR, l'entrefer peut être affecté par la garde au sol, l'usure des roues, la suspension, la planéité du sol, la structure d'accostage et la position de montage du récepteur.
4. Tolérance d'alignement
Les AMR ne s'arrêtent pas toujours exactement à la même position. Une bonne conception de charge sans fil doit permettre un désalignement raisonnable tout en maintenant un transfert d'énergie sûr et efficace.
La tolérance d'alignement dépend de la taille de la bobine, de la forme de la bobine, de la conception du contrôle et de la précision d'accostage mécanique. Si le robot a une mauvaise précision de positionnement, la station de charge doit inclure des guides mécaniques ou une conception à tolérance plus grande.
5. Gestion thermique
Les systèmes de charge sans fil génèrent de la chaleur dans l'électronique de puissance et les bobines. La conception thermique est particulièrement importante lorsque le récepteur est installé à l'intérieur d'un corps de robot compact avec une circulation d'air limitée.
Les ingénieurs doivent considérer :
- La température du module récepteur
- La température de la bobine
- La température de la batterie
- Le matériau du boîtier
- La ventilation
- La limite de courant de charge
- La température ambiante d'exploitation
- Le cycle de service
6. Communication
Certains systèmes de charge sans fil AMR ne fournissent que de l'énergie. D'autres incluent une communication entre le chargeur, le contrôleur du robot et le système de gestion de batterie.
Les interfaces dépendent du modèle et de la configuration. Les informations TE03 et TF02 indiquent CAN / RS485 sur demande ; confirmez l’interface livrée et le protocole avant commande. Le nom d’un connecteur ou d’un bus ne suffit pas à établir la compatibilité BMS.
La communication peut être utilisée pour :
- Démarrer/arrêter la charge
- Suivre le statut de charge
- Signaler les défauts
- Transmettre les données de tension/courant de la batterie
- Émettre des alertes de température
- Réaliser des diagnostics système
- Intégrer la gestion de flotte
7. Protection de sécurité
Un chargeur sans fil AMR industriel doit être conçu avec des fonctions de protection. Selon l'application, cela peut inclure :
- La protection contre les surtensions
- La protection contre les surintensités
- La protection contre les courts-circuits
- La protection contre les surchauffes
- La détection d'objets étrangers
- La détection du récepteur
- La protection contre le désalignement
- L'arrêt automatique
- Le démarrage progressif
- La gestion des défauts de communication
Où installer le récepteur sur une AMR
Le placement du récepteur affecte les performances. Le récepteur doit être installé là où il peut s'aligner de manière constante avec l'émetteur tout en restant protégé des dommages mécaniques.

Les positions de montage de récepteur courantes incluent :
| Position de montage | Idéal pour | Notes |
|---|---|---|
| Récepteur monté en bas | Plages de charge au sol | Courant pour les AMR avec une garde au sol suffisante |
| Récepteur monté sur le côté | Charge murale ou sur dock vertical | Utile lorsque la garde au sol est limitée |
| Récepteur monté à l'arrière | Charge par accostage | Fonctionne lorsque l'AMR se gare en marche arrière dans la station |
| Récepteur encastré personnalisé | Conception de robot OEM | Idéal pour une intégration propre et une conception compacte |
Pour les nouvelles conceptions de robots, la charge sans fil doit être envisagée tôt. Pour les projets de rétrofit, le fournisseur a besoin des plans mécaniques, de l'espace de montage, des données de batterie et des informations de précision d'accostage.
Quand la charge sans fil AMR a du sens
La charge sans fil AMR est un excellent choix lorsque :
- Les robots ont besoin d'une charge automatique sans aide humaine
- La flotte fonctionne de longues heures ou sur plusieurs postes
- Les contacts de charge créent des problèmes de maintenance
- L'environnement est poussiéreux, humide, huileux ou sale
- Le corps du robot nécessite une conception scellée
- De courts arrêts de charge d'opportunité sont disponibles
- La charge manuelle crée des coûts de main-d'œuvre ou des problèmes de sécurité
- La flotte AMR a besoin d'une meilleure disponibilité
- Le client souhaite moins d'usure des connecteurs et des câbles
- Le système nécessite une interface de charge propre et professionnelle
Quand la charge sans fil peut ne pas être nécessaire
La charge sans fil n'est pas toujours requise. Un simple chargeur câblé peut suffire lorsque :
- La flotte de robots est petite
- Les robots sont chargés manuellement après chaque poste
- Le faible coût prime sur l'automatisation
- L'environnement de travail est propre et sec
- Le robot n'a pas besoin de charges fréquentes
- Les temps d'arrêt de charge n'affectent pas les opérations
- Le produit a très peu d'espace pour les bobines ou l'électronique du récepteur
La meilleure décision dépend du coût des temps d'arrêt, du niveau d'automatisation requis et de la charge de maintenance à long terme.
Liste de contrôle de spécification de la charge sans fil AMR
Avant de demander un devis, préparez les informations suivantes. Pour les exigences électriques, mécaniques et environnementales de la station, utilisez la liste de spécifications d’une station de charge AMR.
| Exigence | Ce qu'il faut préparer |
|---|---|
| Type de robot | AMR, robot de service, robot d'entrepôt, robot de nettoyage, robot d'inspection |
| Tension de la batterie | 24V, 36V, 48V ou personnalisée |
| Capacité de la batterie | Valeur en Ah ou Wh |
| Chimie de la batterie | Lithium, LiFePO4, plomb-acide ou autre |
| Objectif de puissance de charge | Puissance souhaitée ou temps de charge cible |
| Courant de charge maximal | Limite BMS ou batterie |
| Entrefer disponible | Distance entre l'émetteur et le récepteur |
| Tolérance d'alignement | Précision de positionnement attendue |
| Espace de montage du récepteur | Longueur, largeur, hauteur disponibles |
| Méthode de montage de l'émetteur | Sol, mur, dock, côté ou personnalisée |
| Environnement | Intérieur, extérieur, humide, poussiéreux, salle blanche, chambre froide |
| Communication | Interface, protocole, signaux d’autorisation et comportement en défaut requis ; confirmer leur disponibilité sur le modèle choisi |
| Marché de certification | États-Unis, UE, Royaume-Uni, Japon, Corée ou autre |
| Quantité | Échantillon, essai pilote ou production |
| Calendrier | Calendrier du prototype et objectif de production |
Erreurs courantes lors du choix de la charge sans fil AMR
Erreur 1 : choisir la puissance avant de comprendre le cycle de service
Un chargeur haute puissance n'est pas toujours nécessaire. Un système de plus faible puissance peut fonctionner si le robot a assez de temps d'inactivité. Mais si le robot ne s'arrête que pendant de courtes périodes, une puissance plus élevée peut être requise.
Erreur 2 : ignorer la tolérance d'alignement
Le système de charge doit correspondre à la précision réelle de stationnement du robot. Si l'AMR ne peut pas s'arrêter de manière constante, le système peut nécessiter une bobine plus grande, un guide d'accostage ou une meilleure logique de positionnement.
Erreur 3 : traiter la charge sans fil comme un simple problème électrique
La charge sans fil est à la fois électrique et mécanique. La position de la bobine, le matériau du boîtier, la distance de l'entrefer, la chaleur, le cheminement des câbles et la structure de montage affectent tous les performances.
Erreur 4 : oublier le BMS
Le récepteur de charge sans fil ne doit pas être sélectionné sans comprendre la batterie et le BMS. Le BMS peut limiter le courant de charge, exiger une communication ou contrôler quand la charge peut démarrer et s'arrêter.
Erreur 5 : ne pas tester dans l'environnement réel
Les sols d'usine ne sont pas des bancs de test parfaits. La poussière, la température, les vibrations, les irrégularités du sol et la précision de positionnement du robot doivent être testées avant de passer à l'échelle de la flotte.
FAQ : charge sans fil AMR
Comment une AMR se charge-t-elle sans fil ?
L'AMR se gare près d'une plage émettrice ou d'une station de charge. Une bobine réceptrice sur le robot s'aligne avec la bobine émettrice, et l'énergie traverse l'entrefer par induction électromagnétique. Le récepteur convertit l'énergie en sortie DC pour la batterie ou le BMS.
La charge sans fil AMR exige-t-elle un alignement précis ?
Elle exige un alignement dans la tolérance de conception du système. La tolérance exacte dépend de la taille de la bobine, de la conception de la bobine, de l'entrefer, de la puissance de charge et de l'électronique de contrôle. Pour les AMR industrielles, l'alignement doit être discuté tôt dans la conception mécanique.
La charge sans fil peut-elle fonctionner avec des batteries AMR 24V et 48V ?
Oui, les systèmes de charge sans fil peuvent être conçus pour différentes tensions de batterie, y compris 24V et 48V. La sortie du récepteur et le profil de charge doivent correspondre aux exigences de la batterie et du BMS.
La charge sans fil peut-elle être utilisée pour la charge d'opportunité ?
Oui. La charge d'opportunité est l'une des principales raisons d'utiliser la charge sans fil pour les AMR. Le robot peut se charger pendant de courts arrêts sans branchement manuel ni contact mécanique.
La charge sans fil est-elle sûre pour les AMR industrielles ?
Un système bien conçu doit inclure des fonctions de protection comme la protection contre les surintensités, les surtensions, les surchauffes, la détection du récepteur et la protection contre les objets étrangers. Le système doit aussi être conçu pour les exigences de certification et de sécurité du marché cible.
La charge sans fil réduit-elle la maintenance ?
Elle peut réduire la maintenance liée aux contacts de charge, aux prises, aux câbles et aux connecteurs exposés. C'est particulièrement précieux dans les environnements poussiéreux, humides ou très utilisés.
La charge sans fil peut-elle être installée en rétrofit sur une AMR existante ?
Oui, mais cela dépend de l'espace de montage disponible, du système de batterie, de la garde au sol, de la précision d'accostage et de l'intégration électrique. Les projets de rétrofit doivent commencer par les plans du robot, les données de la batterie et les exigences du flux de charge.
Quelles informations sont nécessaires pour un devis de charge sans fil AMR ?
Au minimum, fournissez la tension de la batterie, la capacité de la batterie, la puissance de charge souhaitée, le temps de charge disponible, l'entrefer, la tolérance d'alignement, l'espace de montage du récepteur, l'environnement, les besoins de communication, la quantité et le marché de certification.
Demander une étude d’intégration de recharge AMR
La charge sans fil AMR n'est pas seulement une méthode de charge pratique. Pour les robots mobiles industriels, elle peut faire partie de la stratégie d'automatisation. En éliminant le branchement manuel et les contacts de charge exposés, la charge sans fil aide les AMR à se charger automatiquement pendant les arrêts planifiés, à réduire la maintenance et à soutenir une meilleure disponibilité de la flotte.
Le bon système dépend de la tension de la batterie, de la puissance de charge, de l'entrefer, de la tolérance d'alignement, de la conception thermique, de l'intégration BMS et de l'environnement d'exploitation réel.
Pour un nouvel AMR, une modernisation ou une station automatique de flotte, ONEPOINTECH peut évaluer l’émetteur, le récepteur, les bobines, la puissance et les exigences d’intégration du projet.
Besoin d'aide pour choisir un module de charge sans fil AMR ou un système de charge personnalisé ?
Demander une étude technique pour votre projet OEM ou de flotte. Envoyez la chimie, les tensions nominale et maximale de charge, la capacité, le courant admissible, les créneaux de charge, l’espace du récepteur, l’entrefer, la précision d’arrêt, l’interface BMS, la quantité et l’étape du projet. Notre équipe peut évaluer des modules standard, des systèmes complets ou un développement sur mesure.