Quasi Robotics kündigte am 27. Oktober 2026 eine kabellose Andock- und Ladeoption für ausgewählte autonome mobile Roboter der Baureihe Model C2 an. Für Entwickler von AMR-Ladesystemen zeigt dies: Ladeablauf und Leistungshardware müssen gemeinsam spezifiziert werden. Verfügbare Ladezeit, Batteriegrenzen und Andockbedingungen bestimmen, ob ein System zur Anwendung passt.
ONEPOINTECH liefert kabellose Ladesysteme für fahrerlose Transportfahrzeuge (AGVs) und AMRs. Diese Branchenanalyse betrachtet die Ankündigung und zeigt, wie Integratoren aus Ladeanforderungen messbare Auswahlkriterien ableiten können.
Was die kabellose Model-C2-Ladelösung umfasst
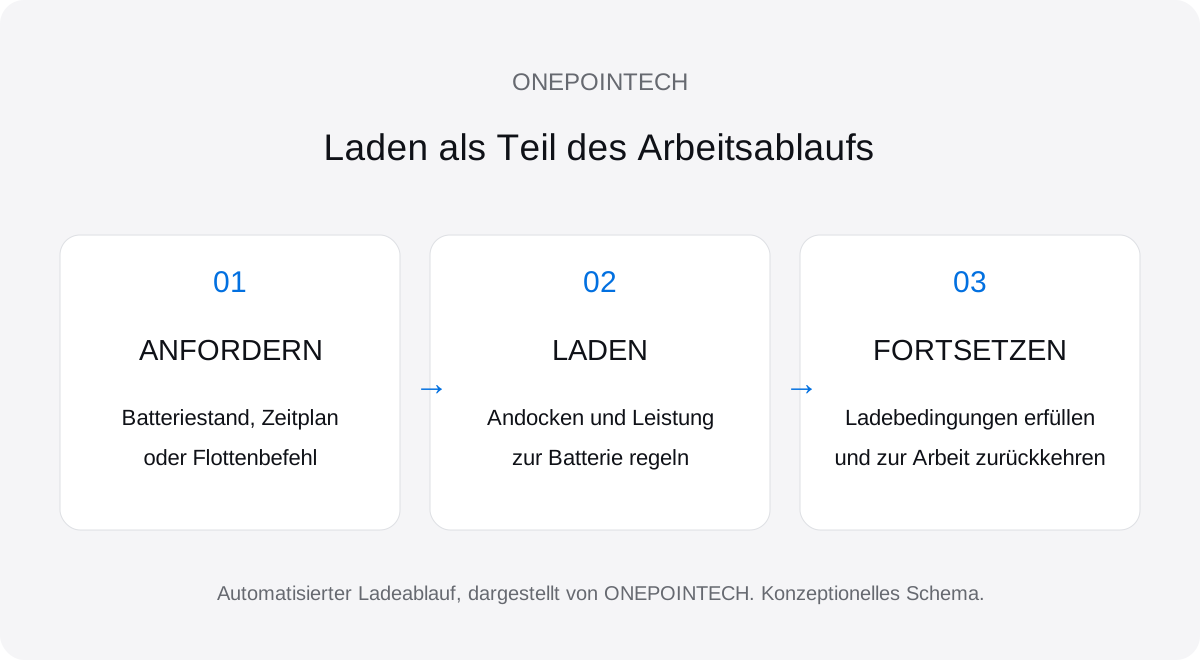
Laut der Ankündigung von Quasi Robotics vom 27. Oktober nutzt die Option WiBotics 300W-Technologie und ist für Model C2 Large, PartPorter und Heavy erhältlich. Mini und Standard sind ausgeschlossen. Kompatible Roboter können andocken, laden und ihre Aufgaben fortsetzen; das Laden lässt sich auf den Transportbedarf abstimmen.
Die Dokumentation zum kabellosen Laden nennt den Batteriestand, konfigurierte Zeitpläne oder Befehle der Flottenverwaltung als Auslöser. Beschrieben werden ein Sender an der Station, ein Empfänger am Roboter und ein integriertes Ladegerät. Die angegebene Ladeleistung beträgt bis zu 300W; die tatsächliche Ladung hängt von Batterie, Konfiguration, Ausrichtung und Betriebsbedingungen ab.
Warum die verfügbare Ladezeit den Leistungsbedarf verändert
Mittlere Netto-Nachladeleistung = nachzuladende Energie geteilt durch aktive Ladezeit. Verwenden Sie Wattstunden für die Energie und Stunden für die Zeit. Berücksichtigen Sie nur die aktive Energieübertragung, ohne Anfahrt, Andocken und Kommunikationsaufbau.
Betrachten wir ein illustratives Auslegungsbeispiel ohne Bezug zur Leistung des Model C2: Ein Roboter muss vor seinem nächsten Arbeitsabschnitt 120Wh nachladen.
- 20 Minuten aktive Ladezeit: 120Wh ÷ (20/60 Stunden) = 360W mittlere Netto-Nachladeleistung.
- 10 Minuten aktive Ladezeit: 120Wh ÷ (10/60 Stunden) = 720W mittlere Netto-Nachladeleistung.
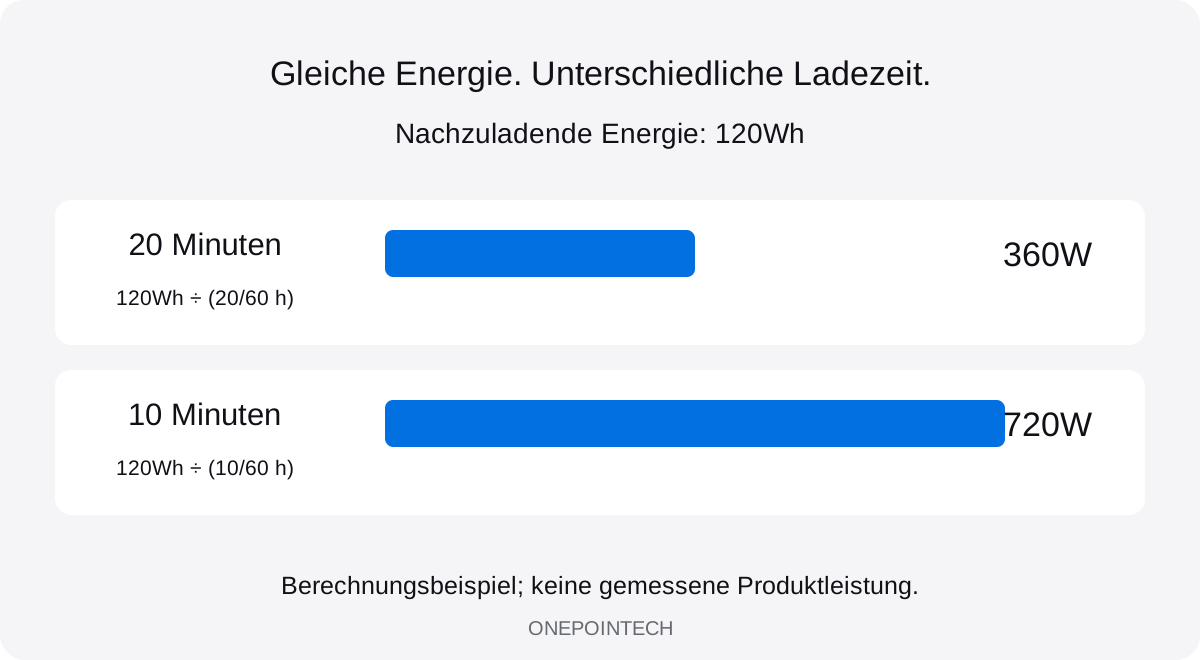
Diese berechneten Werte beschreiben den Netto-Energiezuwachs der Batterie, nicht die Eingangsleistung des Ladegeräts. Die Hardwareauswahl muss zusätzlich Wandlungsverluste, während des Ladens aktive Verbraucher, Batteriestromgrenzen und eine mögliche Stromreduzierung berücksichtigen. Kann die Batterie die erforderliche Leistung nicht aufnehmen, verlängern Sie das Ladefenster oder passen Sie den Betriebsplan an.
Unser Leitfaden zur Ladeleistung für AGVs und AMRs vertieft diese Berechnung. Der Leitfaden zum Zwischenladen erläutert, wie sich geeignete Ladefenster im Arbeitszyklus bestimmen lassen.
Auswahlcheckliste für kabelloses AMR-Laden
Grenzen Sie die Hardwareoptionen anhand gemessener Fahrzeug- und Standortanforderungen ein. Die folgende Tabelle dient als ONEPOINTECH-Leitfaden zur Vorbereitung einer technischen Anfrage.
| Anforderung | Was zu messen oder zu bestätigen ist | Auswirkung auf die Auswahl |
|---|---|---|
| Routenenergie und Ladezeit | Energieverbrauch bei repräsentativen Nutzlasten; aktive Lademinuten pro Arbeitszyklus. | Mittlere Netto-Nachladeleistung und Umsetzbarkeit des Zeitplans ermitteln. |
| Batterie und Batteriemanagementsystem (BMS) | Chemie, Ladespannung, zulässiger Strom in Abhängigkeit von Temperatur und Ladezustand sowie Ladefreigabesignale. | Passenden Ausgangsbereich und eine kompatible Steuerschnittstelle wählen. |
| Montage und Andocken | Empfängerbauraum, Spulenabstand, Positionierabweichungen und Geometrie der Schutzabdeckungen. | Spulenanordnung wählen und die Übertragung im erwarteten Andockbereich prüfen. |
| Thermische und örtliche Bedingungen | Umgebungstemperatur, Gehäusebelüftung, Staub, Wasserbelastung und Metall in der Nähe. | Komponentenschutz, Kühlung und dauerhaft verfügbare Leistung in der endgültigen Installation prüfen. |
| Flottensteuerung und Wiederanlauf | Quelle der Ladeanforderung, Stationsverfügbarkeit, Startbestätigung, Abfahrtsfreigabe und Fehlerbehandlung. | Steuerablauf und Abnahmetests vor der Inbetriebnahme festlegen. |
Eine vollständige Anfragevorlage bietet der Spezifikationsleitfaden für AMR-Ladestationen. Prüfen Sie die physische Schnittstelle mit dem Leitfaden zur Konstruktion kabelloser Ladestationen.
Das TE03-200W-Modul für Roboterprojekte mit geringerem Leistungsbedarf
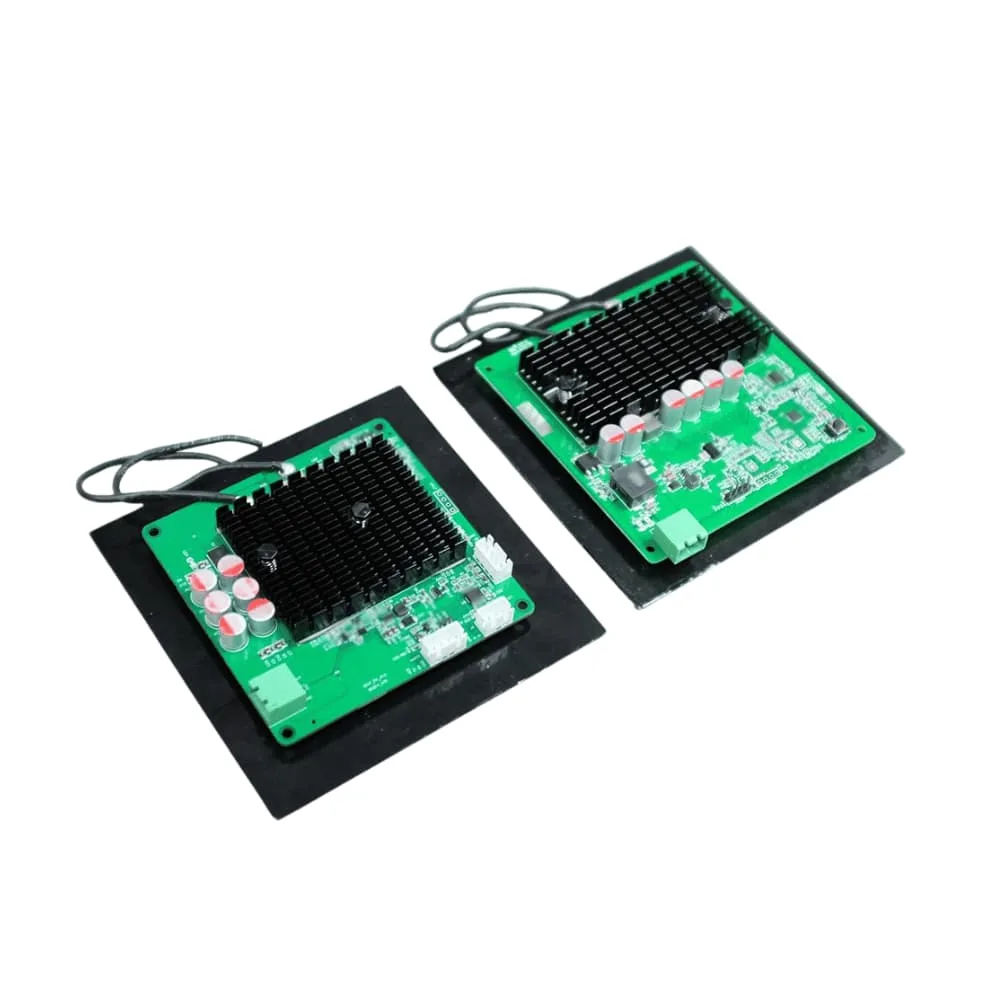
Für OEM-Projekte mit geringerem Ladeleistungsbedarf bietet ONEPOINTECH das TE03-200W-Modul für kabelloses Laden als abgestimmtes Sende- und Empfangsset an. Prüfen Sie das TE03-Produktdatenblatt anhand Ihrer Batteriespannung, des zulässigen Ladestroms und der Montagebedingungen.
Das TE03 ist eine 200W-Option für Projekte mit geringerem Energiebedarf oder längerem Ladefenster. Es erfüllt nicht die beispielhaft berechneten Netto-Nachladeanforderungen von 360W oder 720W. Prüfen Sie die vollständige Energiebilanz und die Batteriekompatibilität vor der Modulauswahl.
TE03-Integration mit ONEPOINTECH besprechen: Senden Sie Ihr Batteriedatenblatt, Messwerte zum Routenenergieverbrauch, das aktive Ladefenster und eine Einbauzeichnung des Empfängers. Erfordert Ihre Energiebilanz mehr Leistung, vergleichen Sie das weitere AGV- und AMR-Ladeangebot. Messen Sie bei der Inbetriebnahme die netto nachgeladene Energie und die Zeit bis zur Betriebsbereitschaft im Vergleich zum geplanten Arbeitszyklus.
Branchenanalyse von ONEPOINTECH auf Grundlage der verlinkten Quellen von Quasi Robotics. Die Model-C2-Ladeoption nutzt WiBotic-Technologie; das TE03 wird für separate OEM-Projekte vorgestellt, ohne Behauptung einer Model-C2-Kompatibilität oder Partnerschaft.