Quasi Robotics anunció el 27 de octubre de 2026 una opción de acoplamiento y carga inalámbricos para determinados robots móviles autónomos Model C2. Para quienes diseñan sistemas de carga de AMR, la lección es definir el proceso de carga junto con el hardware de potencia: el tiempo disponible, los límites de la batería y las condiciones de acoplamiento determinan si el sistema encaja en la aplicación.
ONEPOINTECH suministra sistemas de carga inalámbrica para vehículos de guiado automático (AGV) y AMR. En este análisis del sector examinamos el anuncio y mostramos cómo convertir una necesidad de carga en criterios de selección medibles.
Qué incluye el lanzamiento de la carga inalámbrica del Model C2
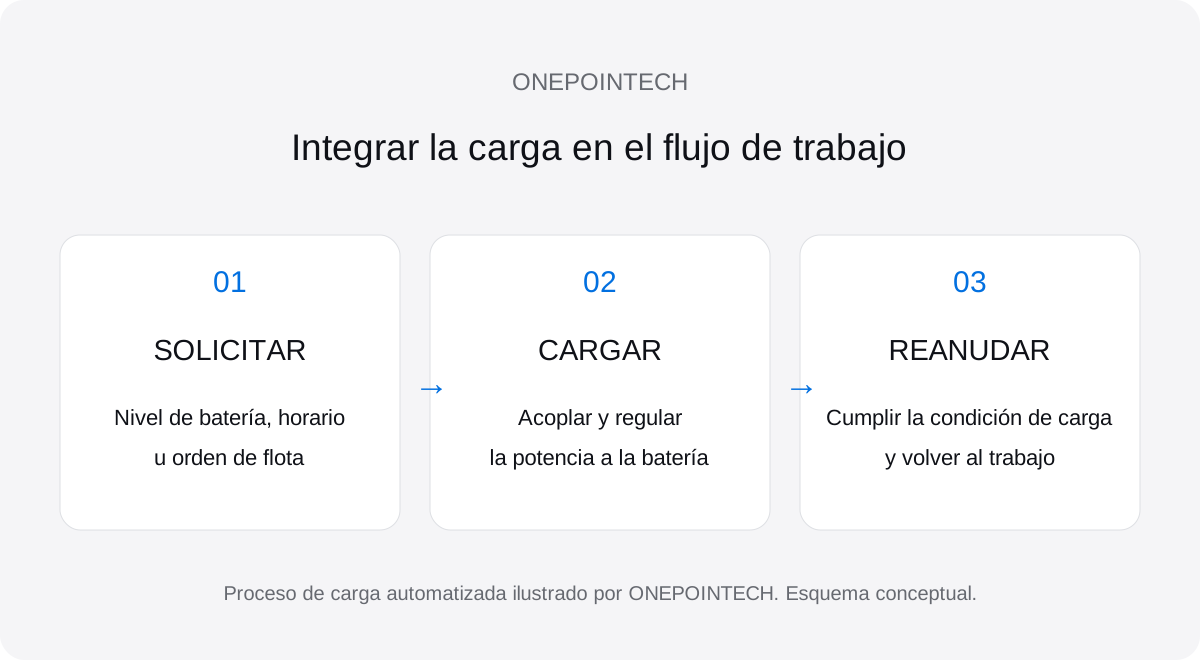
Según el anuncio de Quasi Robotics del 27 de octubre, la opción utiliza tecnología WiBotic de 300W y está disponible para Model C2 Large, PartPorter y Heavy. Mini y Standard quedan excluidos. Los robots compatibles pueden acoplarse, recargarse y retomar sus tareas, con la carga planificada en función de la demanda de transporte.
La documentación de carga inalámbrica contempla la activación por nivel de batería, horario configurado u orden del sistema de gestión de flotas. Describe un transmisor en la estación, un receptor en el robot y un cargador a bordo. La potencia indicada es de hasta 300W; la carga real depende de la batería, la configuración, la alineación y las condiciones de funcionamiento.
Por qué el tiempo de carga disponible cambia la potencia necesaria
Potencia neta media de recarga de la batería = energía que reponer dividida por el tiempo de carga activa. Utilice vatios-hora para la energía y horas para el tiempo. Cuente solo el tiempo de transferencia de potencia, sin desplazamiento, acoplamiento ni establecimiento de comunicaciones.
Consideremos un ejemplo ilustrativo de dimensionamiento ajeno al rendimiento del Model C2: un robot necesita recuperar 120Wh antes de su siguiente periodo de trabajo.
- 20 minutos de carga activa: 120Wh ÷ (20/60 horas) = 360W netos medios de recarga de batería.
- 10 minutos de carga activa: 120Wh ÷ (10/60 horas) = 720W netos medios de recarga de batería.
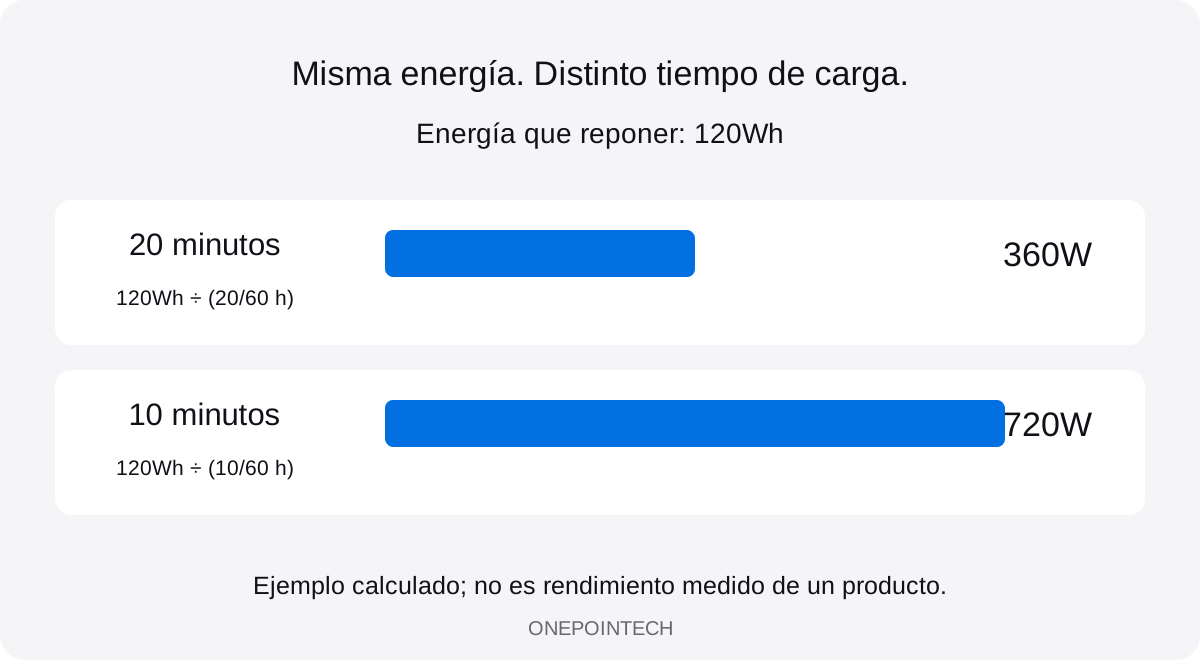
Estos valores describen la recuperación neta de energía en la batería, no la potencia nominal de entrada del cargador. La selección debe incluir las pérdidas de conversión, los consumos activos durante la carga, los límites de corriente y la posible reducción de corriente al final de la carga. Si la batería no acepta la potencia necesaria, amplíe la ventana de carga o revise el programa de funcionamiento.
Nuestra guía de potencia de carga para AGV y AMR desarrolla este cálculo. La guía de carga de oportunidad explica cómo localizar ventanas de carga útiles dentro del ciclo de trabajo.
Criterios de selección de carga inalámbrica para AMR
Reduzca las opciones de hardware a partir de los requisitos medidos del vehículo y del emplazamiento. Esta tabla presenta el marco editorial de ONEPOINTECH para preparar una consulta técnica.
| Requisito | Qué medir o confirmar | Consecuencia para la selección |
|---|---|---|
| Energía de ruta y tiempo de carga | Energía consumida con cargas útiles representativas; minutos de carga activa por ciclo de trabajo. | Determinar la potencia neta media de reposición y si el programa es viable. |
| Batería y sistema de gestión de batería (BMS) | Química, tensión de carga, corriente admisible según temperatura y estado de carga, y señales de autorización. | Seleccionar un rango de salida y una interfaz de control compatibles. |
| Montaje y acoplamiento | Espacio del receptor, separación de bobinas, variación de estacionamiento y geometría de las cubiertas. | Elegir la disposición de bobinas y validar la transferencia en el margen de acoplamiento previsto. |
| Condiciones térmicas y del emplazamiento | Temperatura ambiente, ventilación de la envolvente, polvo, exposición al agua y metal próximo. | Verificar protección de componentes, refrigeración y potencia sostenida en la instalación final. |
| Control de flota y recuperación | Origen de la solicitud de carga, disponibilidad de estación, confirmación de inicio, permiso de salida y gestión de fallos. | Definir la secuencia de control y las pruebas de aceptación antes de la puesta en marcha. |
Para preparar una consulta completa, utilice la guía de especificación de estaciones de carga AMR. Revise la interfaz física con la guía de diseño de estaciones de carga inalámbrica.
Explore el módulo TE03 de 200W para proyectos robóticos de menor potencia
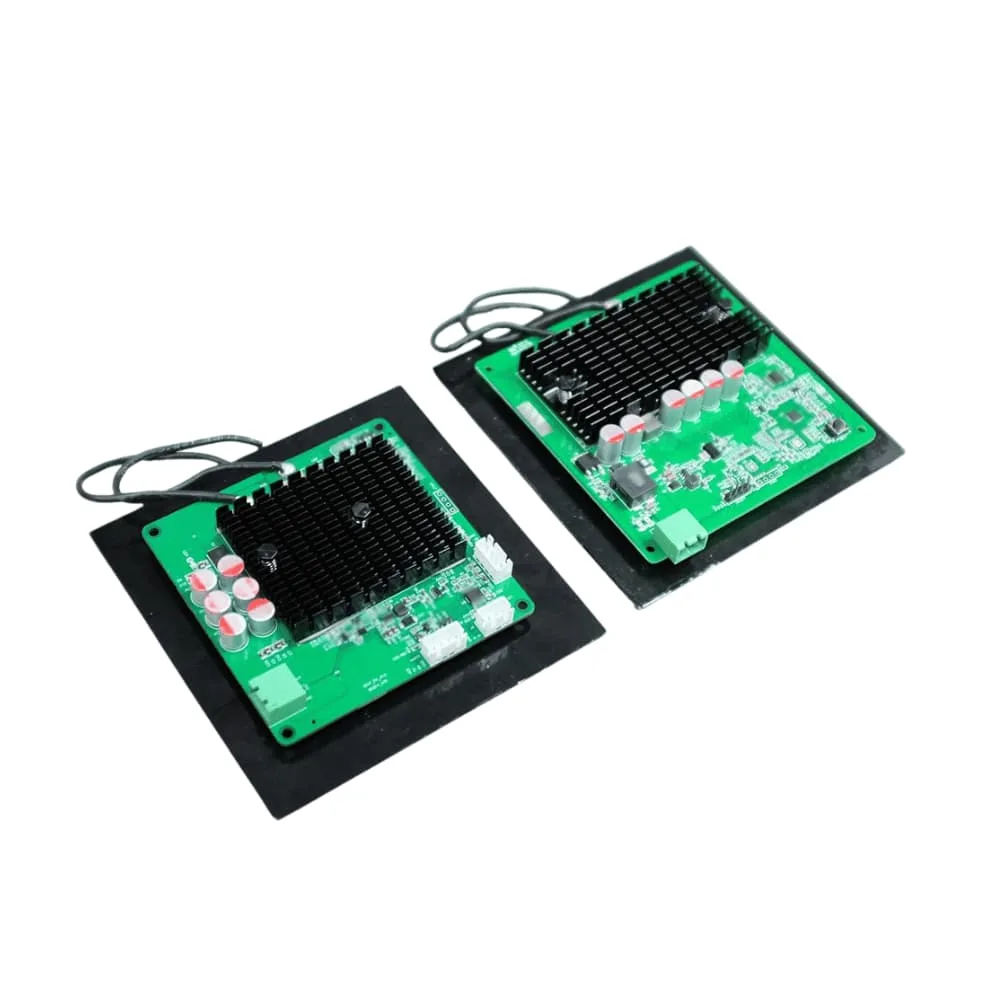
Para proyectos OEM con menor demanda de potencia, ONEPOINTECH ofrece el módulo de carga inalámbrica TE03 de 200W, un conjunto emparejado de transmisor y receptor. Consulte la ficha técnica del TE03 según la tensión de batería, la corriente de carga admisible y las restricciones de montaje.
El TE03 es una opción de 200W para proyectos con menor demanda energética o una ventana de carga más larga. No cubre los requisitos netos ilustrativos de 360W o 720W calculados arriba. Compruebe el balance energético completo y la compatibilidad de batería antes de elegir un módulo.
Consultar la integración del TE03 con ONEPOINTECH: envíe la ficha de batería, las medidas de energía de ruta, la ventana de carga activa y el plano de montaje del receptor. Si el balance exige más potencia, compare la gama completa de carga para AGV y AMR. Durante la puesta en marcha, mida la energía neta recuperada y el tiempo de vuelta al servicio frente al ciclo previsto.
Análisis del sector de ONEPOINTECH basado en las fuentes enlazadas de Quasi Robotics. La opción Model C2 utiliza tecnología WiBotic; el TE03 se presenta para proyectos OEM independientes, sin afirmar compatibilidad con Model C2 ni asociación comercial.