Quasi Robotics는 2026년 10월 27일 일부 Model C2 자율이동로봇(AMR)을 위한 무선 도킹 및 충전 옵션을 발표했습니다. AMR 충전 시스템을 설계하는 팀이 주목할 점은 전력 하드웨어와 함께 충전 절차를 정의해야 한다는 것입니다. 확보할 수 있는 충전 시간, 배터리 제한 및 도킹 조건이 시스템의 적합성을 결정합니다.
ONEPOINTECH는 무인운반차(AGV) 및 AMR용 무선 충전 시스템을 공급합니다. 이 업계 뉴스 분석에서는 발표 내용을 살펴보고 충전 요구사항을 측정 가능한 선정 기준으로 구체화하는 방법을 설명합니다.
Model C2 무선 충전 옵션의 구성
발표 내용은 Quasi Robotics의 10월 27일 발표에 따르면 WiBotic의 300W 기술을 사용하며 Model C2 Large, PartPorter 및 Heavy에 제공됩니다. Mini와 Standard는 제외됩니다. 호환 로봇은 도킹, 충전 및 작업 복귀가 가능하며 운송 수요에 맞춰 충전을 계획할 수 있습니다.
회사의 무선 충전 제품 문서에는 배터리 잔량, 설정된 일정 또는 플릿 관리 명령에 따른 충전 시작이 명시되어 있습니다. 스테이션 송신기, 로봇 탑재 수신기 및 온보드 충전기로 구성됩니다. 명시된 충전 전력은 최대 300W이며 실제 충전은 배터리, 구성, 정렬 및 운전 조건에 따라 달라집니다.
가용 충전 시간이 필요 전력을 바꾸는 이유
배터리 평균 순충전 전력 = 보충할 에너지 ÷ 실제 충전 시간. 에너지는 Wh, 시간은 시간 단위로 계산합니다. 이동, 도킹 및 통신 연결 시간을 제외한 실제 전력 전송 시간을 사용하세요.
다음은 설명용 설계 계산 예시이며 Model C2의 성능과는 무관합니다. 로봇이 다음 작업 전까지 120Wh를 보충해야 한다고 가정합니다.
- 실제 충전 시간 20분: 120Wh ÷ (20/60시간) = 배터리 평균 순충전 전력 360W.
- 실제 충전 시간 10분: 120Wh ÷ (10/60시간) = 배터리 평균 순충전 전력 720W.
이 값은 충전기의 정격 입력 전력이 아니라 배터리가 순수하게 회복해야 하는 에너지를 기준으로 계산한 값입니다. 하드웨어 선정 시에는 변환 손실, 충전 중 동작 부하, 배터리 전류 제한 및 충전 후반의 전류 감소도 고려해야 합니다. 배터리가 필요한 전력을 받아들일 수 없다면 충전 시간을 늘리거나 운전 일정을 조정하세요.
당사의 AGV 및 AMR 충전 전력 가이드에서 이 계산을 자세히 다룹니다. 기회 충전 가이드에서는 작업 주기 안에서 유효한 충전 시간을 확보하는 방법을 설명합니다.
AMR 무선 충전 선정 체크리스트
측정한 차량 및 현장 요구사항을 기준으로 하드웨어 후보를 좁히세요. 다음 표는 기술 문의를 준비하기 위한 ONEPOINTECH의 검토 기준입니다.
| 요구사항 | 측정 또는 확인할 항목 | 선정에 미치는 영향 |
|---|---|---|
| 경로 에너지와 충전 시간 | 대표 적재 조건에서의 에너지 소비량, 작업 주기당 실제 가용 충전 시간. | 평균 순충전 전력을 산출하고 일정의 실현 가능성을 판단합니다. |
| 배터리 및 배터리 관리 시스템(BMS) | 배터리 화학계, 충전 전압, 온도 및 충전 상태별 허용 전류, 충전 허가 신호. | 호환되는 출력 범위와 제어 인터페이스를 선택합니다. |
| 장착 및 도킹 | 수신기 설치 공간, 코일 간격, 정차 위치 편차 및 보호 커버 형상. | 코일 배치를 선택하고 예상 도킹 범위에서 전력 전송을 검증합니다. |
| 열 및 현장 조건 | 주변 온도, 인클로저 환기, 먼지, 물 노출 및 주변 금속. | 최종 설치 상태에서 부품 보호, 냉각 및 지속 출력을 확인합니다. |
| 플릿 제어 및 복구 | 충전 요청 주체, 스테이션 가용성, 시작 확인, 출발 허가 및 오류 처리. | 시운전 전에 제어 순서와 인수 시험을 정의합니다. |
문의 항목을 정리하려면 AMR 충전 스테이션 사양 가이드를 이용하세요. 물리적 인터페이스는 무선 충전 도크 설계 가이드에서 검토할 수 있습니다.
저전력 로봇 프로젝트를 위한 TE03 200W 모듈
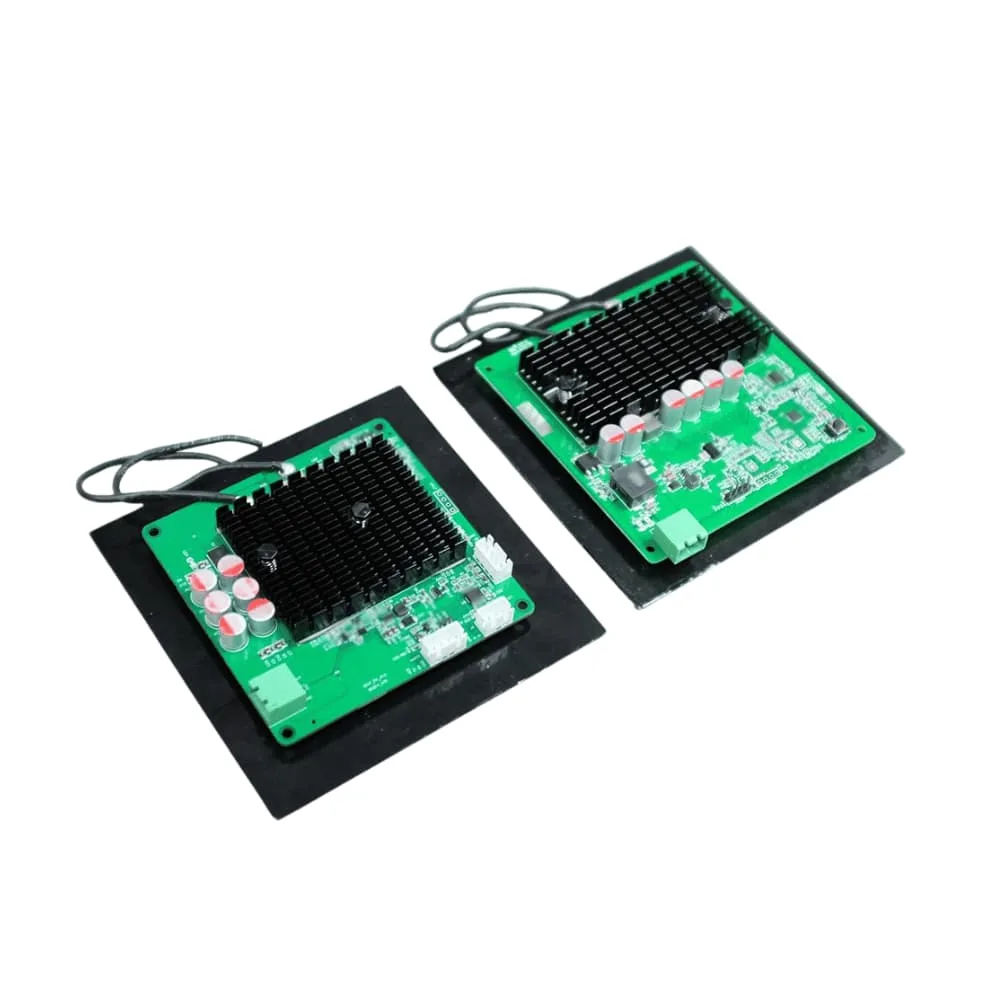
충전 전력 요구가 낮은 OEM 프로젝트에 ONEPOINTECH는 TE03 200W 무선 충전 모듈을 제공합니다. 송신기와 수신기가 짝을 이루는 세트입니다. TE03 제품 데이터시트를 배터리 전압, 허용 충전 전류 및 장착 제약과 비교해 검토하세요.
TE03은 필요한 에너지가 더 적거나 충전 시간을 더 길게 확보할 수 있는 프로젝트를 위한 200W 옵션입니다. 앞서 계산한 360W 또는 720W의 순충전 전력 요구는 충족하지 못합니다. 모듈 선정 전 전체 에너지 수지와 배터리 호환성을 확인하세요.
ONEPOINTECH와 TE03 통합 상담하기: 배터리 데이터시트, 경로 에너지 측정값, 실제 충전 시간 및 수신기 장착 도면을 보내주세요. 더 높은 전력이 필요하다면 AGV 및 AMR 충전 전체 제품군을 비교하세요. 시운전 시에는 회복된 순에너지와 작업 복귀 시간을 측정하여 계획된 작업 주기와 비교하세요.
링크된 Quasi Robotics 자료를 바탕으로 ONEPOINTECH가 작성한 업계 뉴스 분석입니다. Model C2 충전 옵션은 WiBotic 기술을 사용합니다. TE03은 별도의 OEM 프로젝트용으로 소개하며 Model C2 호환성이나 파트너십을 주장하지 않습니다.