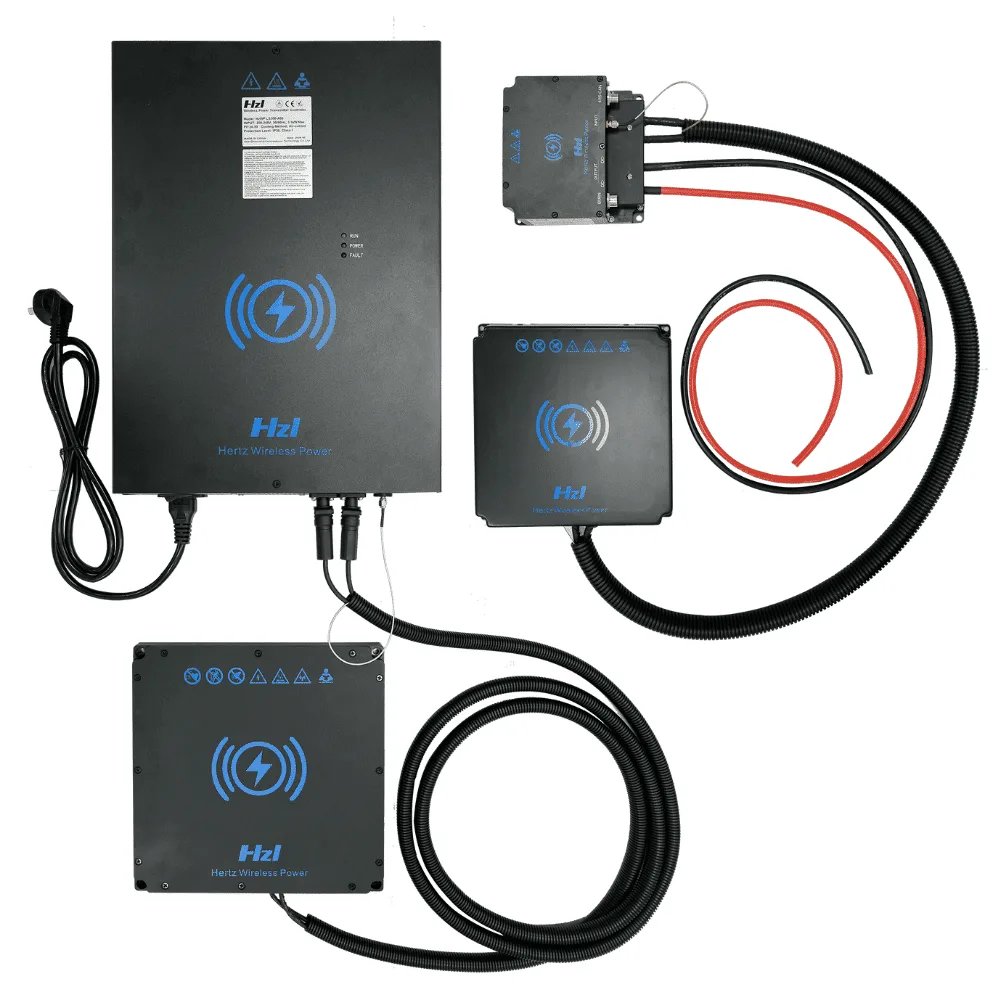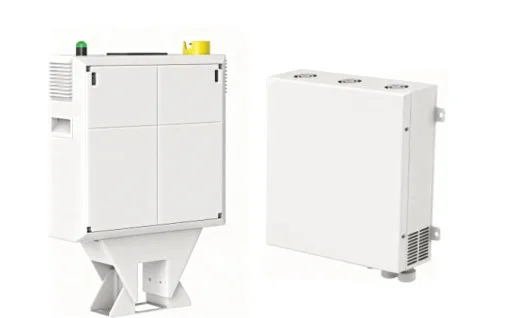
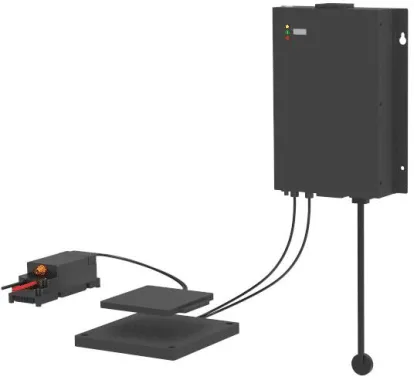
SYSTEM · DC 18-60V/30A
LC180-A30 — 1.5kW System
AGV, AMR, 모바일 로봇을 위한 1.5kW 턴키 충전 시스템
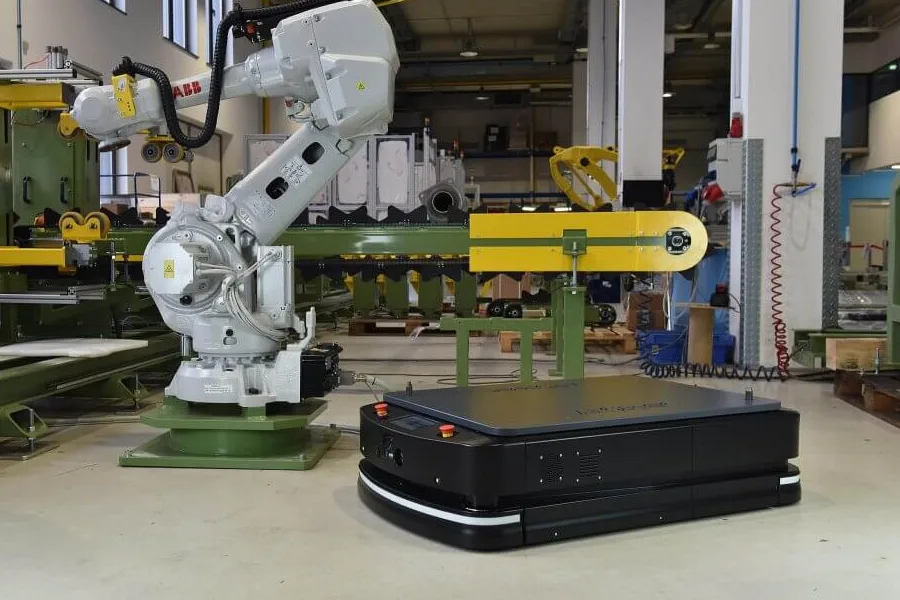
산업용 · 애플리케이션
무접점 기회 충전으로 자율 플릿을 계속 움직이게 하세요 — 플러그도, 접점도, 사람의 개입도, 다운타임도 없이.
턴키 시스템
25+
서비스 국가
2019
설립
1.5kW–6kW
산업용 전력 범위
산업 현장 적용
선도적인 자동화·로봇·물류 기업이 도입한 비접촉 전원 시스템
운행 경로, 정차 시간, 배터리 허용 전류가 충족될 때 상·하차 또는 주차 중 에너지를 보충합니다.
비접촉식 전력 전송은 청소, 정렬 점검, 교체가 필요한 핀과 브러시를 제거합니다.
공개된 위치 허용치는 시스템과 축 옵셋 조건에 따라 20mm에서 ±40mm까지입니다.
프로젝트에서 메시지, 인터록, 장애 동작을 정의하면 CAN 또는 RS485로 충전을 조율할 수 있습니다.
시스템 비교
아래 값은 현재 제품 데이터를 기반으로 합니다. “최대” 및 “최적” 조건이 중요하므로, 링크된 데이터시트를 확인하고 구매 전 최종 구성을 확정하세요.
| 사양 | LC180-A30 | LS300-A60 | LC600-A100 |
|---|---|---|---|
| 연속 충전 전력 | 1.5kW 최대 | 3kW 최대 | 6kW 최대 |
| 충전 전압 | 18–60V | 42–58V | 최대 60V |
| 충전 전류 | 30A 최대 | 60A 최대 | 100A 최대 |
| 충전 거리 | 10–30mm; 20mm 최적 | 20–45mm; 40mm 최적 | 20–40mm 최적 범위 |
| 위치 허용 오차 | ±20mm X/Y | ±40mm 한 축; ±25mm 양 축 | ±30mm |
| 인터페이스 | CAN / RS485 | CAN / RS485 | CAN / RS485 |
| 보호 등급 | Coils IP65; RX IP54; TX IP20 | Coils IP65; RX IP54; TX IP20 | TX 장치 IP20; TX 코일 IP67; RX 장치 IP20 |
| 등록 인증 | UL 1564 (cTÜVus), CSA C22.2 No. 107.2-01, FCC Part 15, CE (RED), RoHS, REACH | UL 1564 (cTÜVus), CSA C22.2 No. 107.2-01, FCC Part 15/18, CE (RED), REACH | LVD, RED (데이터시트 기재) |
가로로 스와이프하여 모든 시스템을 비교하세요.
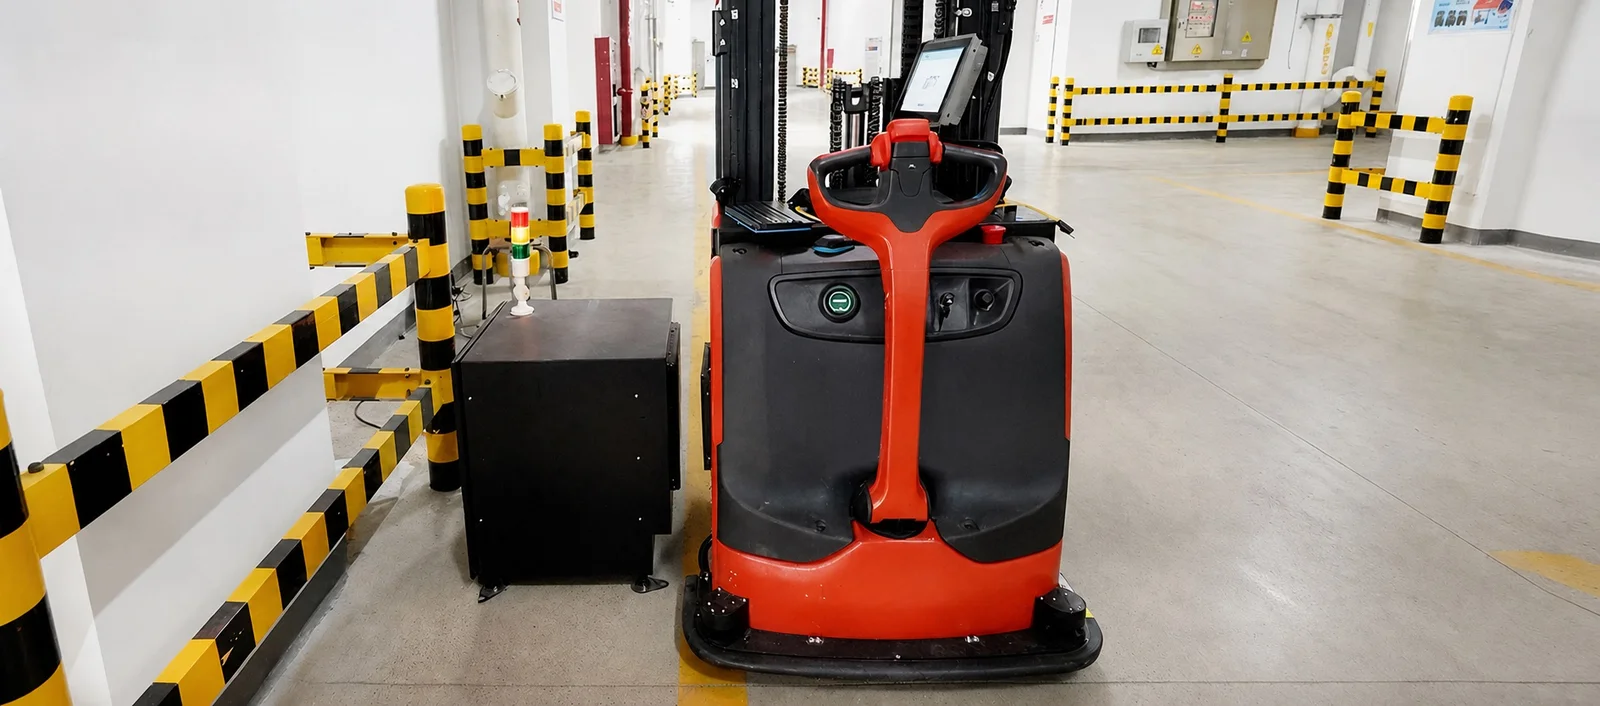
ONEPOINTECH 현장
시스템 조립 과정과 자동 지게차 충전 설치 사례를 확인하세요.
작동 원리
평평한 패드가 반복 정차 지점의 바닥이나 측벽에 밀착 장착되며, 먼지와 물로부터 밀봉됩니다.
코일이 차량 하부 또는 측면에 장착되어 온보드 충전기와 BMS에 연결됩니다.
차량이 게재된 갭 및 허용 오차 범위 내에 주차하면 에어 갭을 통해 전력이 전송됩니다.
기회 충전 워크플로우
플릿 컨트롤러가 차량을 지정된 충전 위치로 안내합니다.
차량 위치, 배터리 상태 및 충전기 준비 상태를 확인합니다.
시스템이 검증된 갭 및 정렬 범위 내에서 전력을 전송합니다.
합의된 BMS 및 플릿 제어 로직에 따라 충전을 중지합니다.
운행 경로에 충분한 충전 시간이 포함되어 있나요?
무선 충전은 수동 연결을 제거하지만, 에너지 균형은 여전히 맞아야 합니다. 시스템 전력을 선택하기 전에 경로당 소비 에너지와 반복 정차 지점에서의 가용 시간을 추정하세요.
전압, 화학 조성, 용량 및 허용 충전 전류.
경로당 에너지, 정차 시간, 빈도 및 운영 시간.
코일 갭, 장착면, 접근 및 주차 변동.
입력 전력, 온도, 노출, 접근성 및 컴플라이언스 시장.
충전 전략
| 설계 요소 | 무선 충전 | 접점 충전 |
|---|---|---|
| 인터페이스 | 밀폐형 송수신 코일 | 노출된 핀, 플레이트 또는 브러시 |
| 유지보수 | 청소·교체할 결합 접점 없음 | 마모와 오염 점검 필요 |
| 자동화 | 검증된 정차 지점에서 자동 시작 | 안정적인 물리 접점에 의존 |
| 절충점 | 초기 통합과 정의된 코일 범위 필요 | 초기 구성은 단순하지만 접점이 마모됨 |
애플리케이션 적합성
애플리케이션을 출력 클래스에 매칭한 다음, 전압, 전류 및 충전 형상을 기준으로 적합한 시스템인지 확인하세요.
1.5–3kW
대기열, 작업 셀 또는 주차 위치와 같은 반복 정차 지점에 충전을 배치하세요.
3–6kW
경로 정차, 배터리 전류 제한 및 장착 공간을 기준으로 고출력 충전을 평가하세요.
1.5kW
후면, 측면 또는 바닥을 향한 수신기 형상을 도킹 및 내비게이션과 조정하세요.
1.5–6kW
노출된 충전 접점이 바람직하지 않은 곳에는 밀봉된 무접점 인터페이스를 사용하세요.
플릿 계획
01
자연스러운 공정 정차 중 짧게 충전합니다.
02
충전 상태나 일정에 따라 지정 충전소를 방문합니다.
03
빈번한 보충 충전과 긴 예약 충전을 결합합니다.
기계 + 전기 + 제어
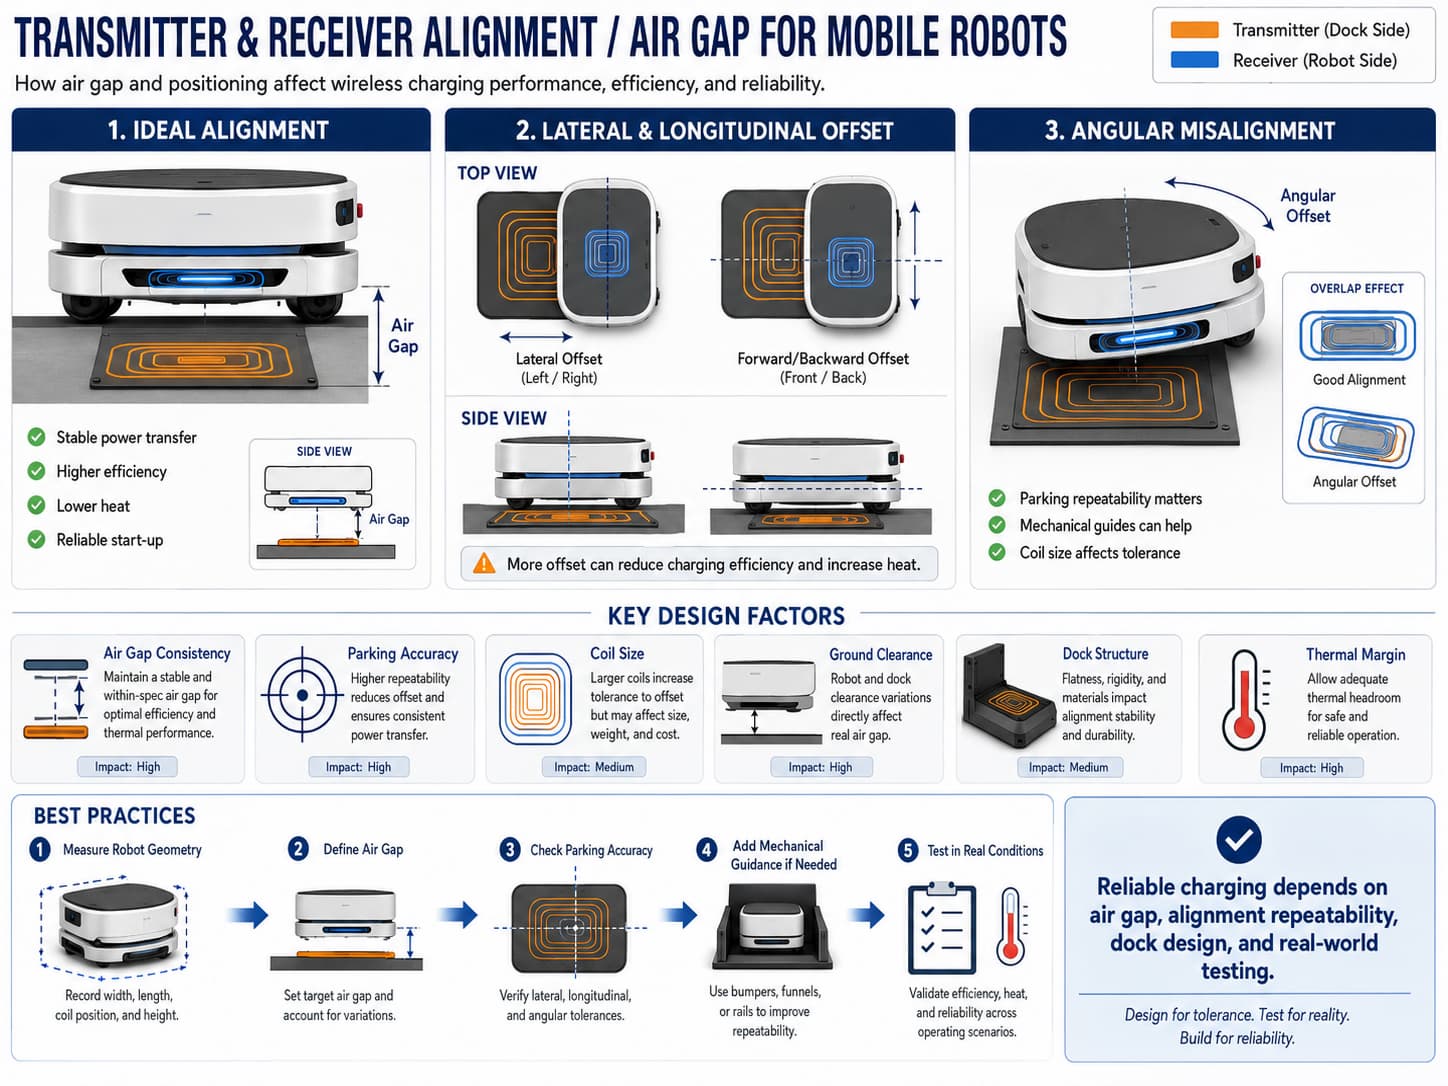
방향, 간격, 공차 및 충격 보호를 정의합니다.
전압, 전류, 충전 프로파일, 절연 및 열 한계를 맞춥니다.
CAN/RS485, 인터록, 알람 및 장애 동작을 정의합니다.
사양에서 플릿 배치까지
에너지, 정차 위치와 시간을 기록합니다.
화학계, 전압, 용량과 전류 한계를 문서화합니다.
에너지 균형과 차량 공간을 맞춥니다.
주행, 바닥, 하중 및 장착 편차를 결합합니다.
충전, 정렬, 온도 및 장애를 시험합니다.
에너지, 누락 세션, 알람과 배터리를 추적합니다.
비즈니스 검토
장비, 설치, 배터리, 유지보수, 정지 시간 및 플릿 가용성을 비교하세요.
시운전 증거
양산 차량에서 간격, 오프셋, 각도, 하중과 온도를 시험하세요.
FAQ
시스템 적합성, 기회 충전, 정렬, 통신 및 인증 상태에 대한 직접적인 답변.
배터리 전압, 허용 최대 전류 및 충전 시간을 먼저 확인하세요. 1.5kW 시스템은 18–60V, 3kW 시스템은 42–58V 리튬 플랫폼에 적합하며, 6kW 시스템은 220V AC 입력에서 최대 60V와 100A를 지원합니다. 간격, 정렬, 환경 및 통신도 검토해야 합니다.
네. 차량이 이미 정차하는 위치에 송신기를 배치하여 정상 운행 중 짧은 충전 세션을 가능하게 합니다. 해당 세션이 충분한 에너지를 제공하는지는 경로 타이밍, 배터리 용량, 충전 상태(SoC) 제한 및 시스템 전력에 달려 있습니다. 초기 추정에는 계산기를 사용하고, 이후 엔지니어링 팀과 듀티 사이클을 검증하세요.
게재된 위치 허용 오차는 모델 및 테스트 조건에 따라 다릅니다. LC180-A30은 X/Y에서 ±20mm, LS300-A60은 한 축에서 ±40mm 또는 양 축에서 ±25mm, LC600-A100은 ±30mm를 등재합니다. 최종 장착 설계는 실제 차량 및 내비게이션 시스템에서 테스트해야 합니다.
시스템 라인업에는 CAN 및 RS485 인터페이스가 등재되어 있습니다. 특정 메시지 세트, 제어 책임 및 BMS 동작은 통합 과정에서 합의해야 합니다. 전기, 열, 기계 및 통신 점검이 통과되기 전에는 충전을 활성화해서는 안 됩니다.
아니요. 인증 상태는 모델별로 다릅니다. LC180-A30은 북미용 UL 1564:2024 및 CAN/CSA-C22.2 No. 107.2-01에 대한 cTÜVus 인증, Radio Equipment Directive 2014/53/EU에 대한 CE 적합성 인증서, 2.4 GHz 컨트롤러에 대한 FCC Part 15 Subpart C 승인, 그리고 RoHS, REACH 및 TSCA 선언을 보유하고 있습니다. LS300-A60은 UL 1564:2024 및 CAN/CSA-C22.2 No. 107.2-01에 대한 cTÜVus 인증, Radio Equipment Directive에 대한 CE 적합성 인증서, 그리고 FCC Part 15 Subpart B 및 Part 18 인증을 보유하고 있으며, 데이터시트에는 REACH가 선언되어 있습니다. LC600-A100 공급업체 데이터시트에는 조화 EN 표준과 함께 LVD 및 RED 지침이 등재되어 있으나, 이에 대한 EU 적합성 선언이 발급되지 않아 CE 마킹을 주장하지 않습니다. 주거 지역에서의 사용을 목적으로 하지 않는 클래스 A 기기입니다. 주문 전 정확한 구성과 판매 대상 시장의 요구 사항을 확인하세요.
문의 양식을 사용하여 평가 상담을 요청하세요. 합리적인 검증 계획은 양산 수량을 고려하기 전에 충전 시간, 정렬, 온도, 고장 처리, 통신, 장착 및 실제 경로를 다룹니다.
엔지니어링 가이드
2026-08-10
AGV Battery Charging Systems: Methods, Sizing & Wireless
가이드 읽기 →2026-06-04
AGV Charging Station Design: Wireless vs Contact-Based Docking
가이드 읽기 →2026-06-10
AMR Charging Station Specification Guide for Engineers
가이드 읽기 →2026-06-08
Opportunity Charging for AGV and AMR Fleets Explained
가이드 읽기 →2026-06-05
How to Choose Charging Power for AGV and AMR Batteries
가이드 읽기 →2026-06-09
Wireless Charging Dock Design for Mobile Robots
가이드 읽기 →2026-09-21
Wireless Charging Distance and Offset Tolerance: An Industrial Design Guide
가이드 읽기 →2026-09-19
Industrial Wireless Charger Certifications: UL 1564, CSA, FCC, CE and TÜV Explained
가이드 읽기 →엔지니어링 RFQ
배터리, 차량, 경로 및 충전 시간 요구사항을 공유해 주세요. 엔지니어가 적합한 1.5kW, 3kW 또는 6kW 시스템을 추천합니다.